
游戏客户端架构 / 系统课时
IK为什么能改变原本的姿态
IK为什么能改变原本的姿态
角色的手要抓住门把手、脚要踩实斜坡时,预制动画常常无法刚好对准目标。IK 能根据末端目标反推骨骼链的关节旋转,在保留动画基本动作的同时修正接触位置。本课用两节骨骼解释求解过程及其限制。
学习目标
- 区分 FK 的正向计算和 IK 的反向求解。
- 说清末端目标、骨骼长度、关节约束与弯曲方向的作用。
- 用可运行的二维双骨骼示例验证 IK 求出的姿态。
FK 与 IK 的输入方向正好相反
正向运动学(FK)已知肩、肘等关节的局部旋转,沿父子层级逐级计算世界姿态,最终得出手掌在哪里。动画片段通常存的是这些关节变换,因此正常采样就是一条 FK 计算链。
反向运动学(IK)则从“手掌应该到达哪里”出发,寻找一组关节旋转。它没有直接拖动手掌、拉长手臂,而是修改肩和肘的旋转,再按 FK 重新计算手掌位置。目标是约束,求出来的关节姿态才是实际结果。
对两节长度分别为 、 的平面骨骼链,FK 的末端坐标为:
IK 要根据给定的 反过来寻找 。因此,同一个末端位置可能对应两种弯肘姿态,并非天然只有一个答案。
求解器如何处理骨骼链和约束
以肩→肘→手为例,求解器需要末端目标、两段骨骼长度、关节允许的活动范围,以及肘部应朝哪边弯。双骨骼 IK 可用几何关系直接求角度;CCD、FABRIK 等迭代方法则逐步调整较长的骨骼链。
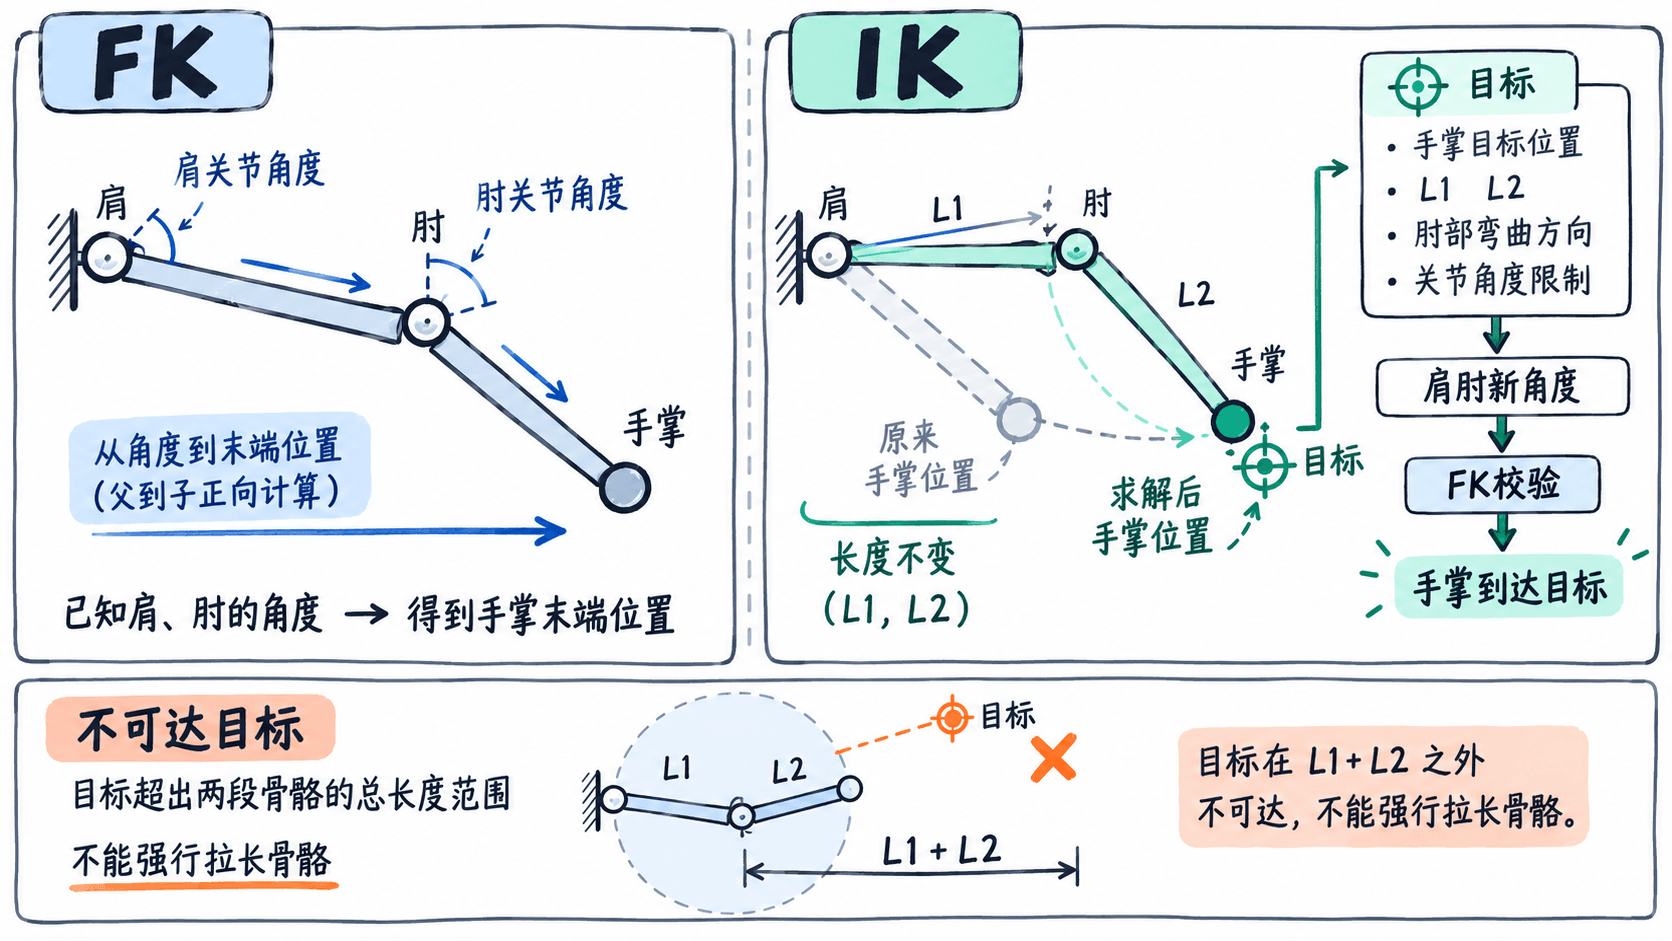
一次运行时 IK 通常先采样动画的基础姿态,再将目标从世界坐标变换到求解器使用的坐标空间,执行求解、检查约束,最后把修正后的局部旋转交回骨骼层级更新和蒙皮。IK 权重为 0 时保留原动画,接近 1 时更接近目标,但是否精确到达仍取决于骨长和约束。
用二维双骨骼验证反向计算
下面的 Python 代码不依赖第三方库。肩关节固定在原点,两段骨骼各长 1 米,目标手掌位置为 (1, 1) 米。通过余弦定理得到肘角,再计算肩角,最后用 FK 回算末端位置验证误差。
import math

def solve_ik(l1, l2, x, y):
    distance = math.hypot(x, y)
    if not abs(l1 - l2) <= distance <= l1 + l2:
        raise ValueError("目标不在骨骼链可达范围内")

    # 余弦定理求肘角;这里固定选取正角分支
    cos_elbow = (distance**2 - l1**2 - l2**2) / (2 * l1 * l2)
    elbow = math.acos(max(-1.0, min(1.0, cos_elbow)))
    # 从目标方向中扣除第二节骨骼造成的偏角
    shoulder = math.atan2(y, x) - math.atan2(
        l2 * math.sin(elbow), l1 + l2 * math.cos(elbow)
    )
    return shoulder, elbow

def forward_kinematics(l1, l2, shoulder, elbow):
    return (
        l1 * math.cos(shoulder) + l2 * math.cos(shoulder + elbow),
        l1 * math.sin(shoulder) + l2 * math.sin(shoulder + elbow),
    )

if __name__ == "__main__":
    shoulder, elbow = solve_ik(1.0, 1.0, 1.0, 1.0)
    x, y = forward_kinematics(1.0, 1.0, shoulder, elbow)
    print(f"肩角={math.degrees(shoulder):.1f}°,肘角={math.degrees(elbow):.1f}°")
    print(f"末端=({x:.2f}, {y:.2f})")
    print(f"误差={math.hypot(x - 1.0, y - 1.0):.4f}")
预期输出:
肩角=0.0°,肘角=90.0°
末端=(1.00, 1.00)
误差=0.0000
这只验证了二维、无关节角度限制的一种解。把目标改成 (3, 0) 会因为超过 2 米的总骨长而报错;在真实角色上应限制目标、调整身体位置或降低 IK 权重,而不是把骨骼拉长。
何时修正,何时保留原动画
脚底贴地适合在基础移动动画之后做 IK:先取得地面检测的接触点和法线,再修正腿部骨骼及必要的脚掌朝向。角色腾空、翻滚时,应逐渐降低贴地 IK 权重,避免双脚被地面目标强行拉回。
手部抓握同样需要稳定的目标和肘部弯曲方向。若目标快速跳变或弯曲方向没有约束,肘部可能瞬间翻转;若目标不在可达范围内,求解器只能尽量靠近。IK 擅长补足接触和局部对齐,不应代替原动画表达完整的身体节奏与动作意图。