
游戏客户端架构 / 系统课时
两段姿态到底怎样混在一起
两段姿态到底怎样混在一起
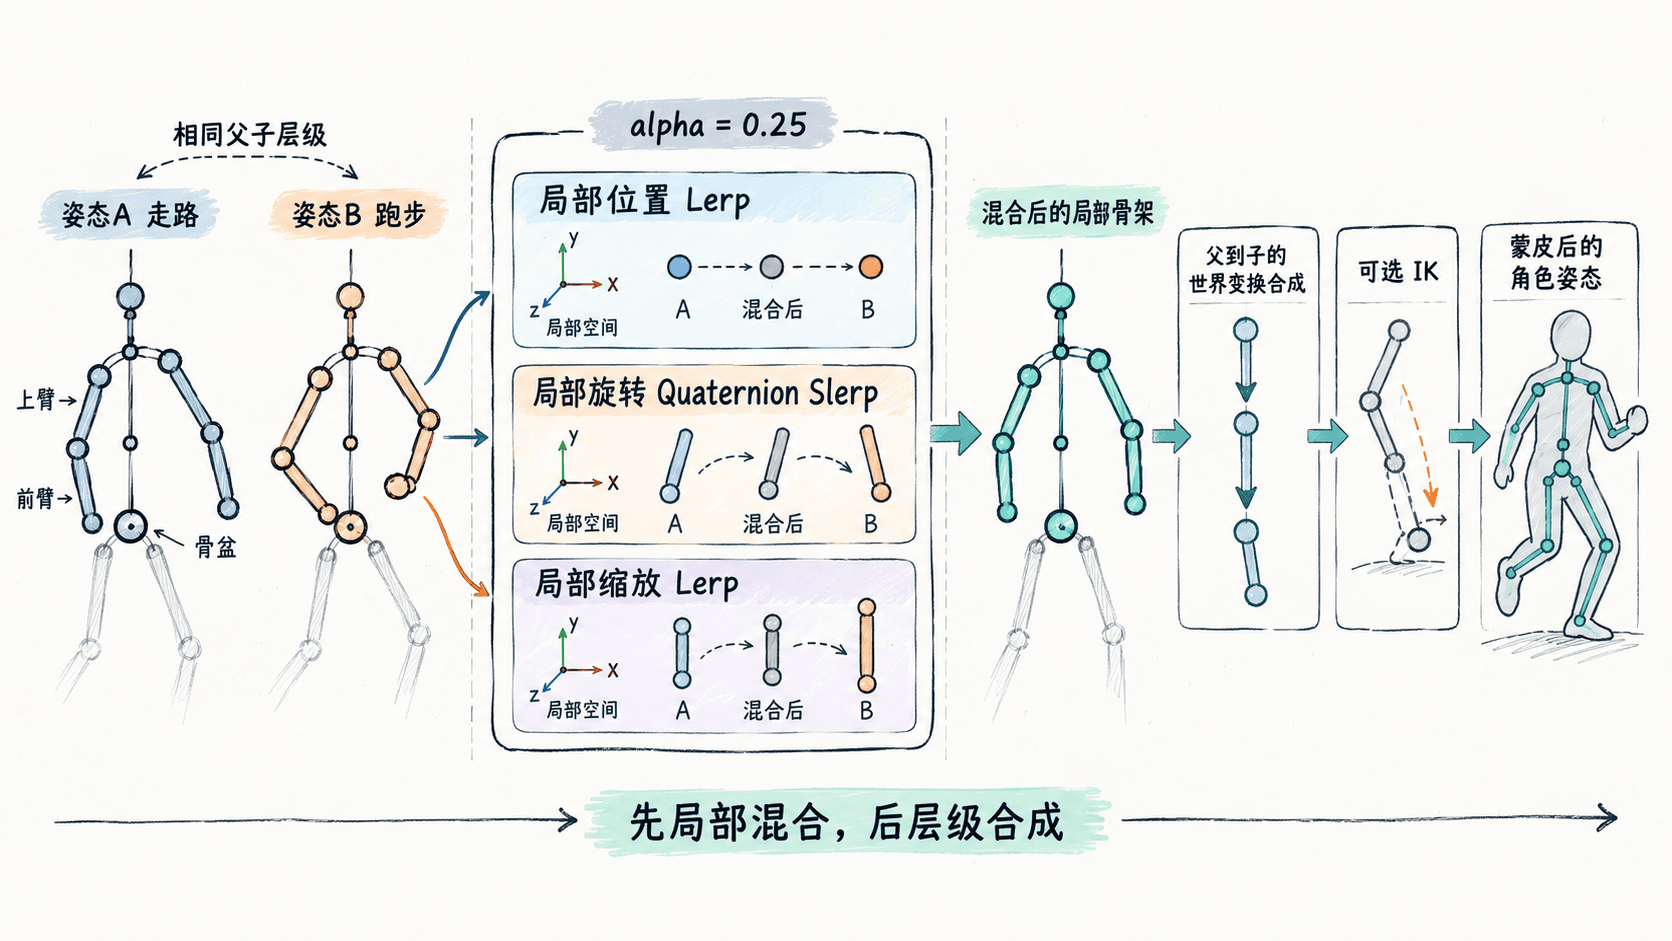
角色从走路切换到跑步时,如果直接用跑步姿态替换走路姿态,手臂和躯干会突然跳变。平滑过渡需要先在同一套骨架上混合对应关节的位置、旋转和缩放,再沿骨骼层级得到最终姿态。本课用单关节计算说明这种混合究竟做了什么。
学习目标
- 解释两段动画为何必须在相容的骨骼空间和动作相位下混合。
- 区分位置、缩放的线性插值与旋转的四元数球面插值。
- 计算混合权重对应的姿态,并识别层级与根运动边界。
混合的输入必须先对齐
一段动画采样后会得到各关节的局部姿态:相对父骨骼的位置、旋转和缩放。设走路为姿态 A、跑步为姿态 B,混合权重为 ,其中 。权重为 0 时完全采用 A,为 1 时完全采用 B,中间则逐个关节混合。
所谓“对应”,不只是两个数组恰好同样长:关节的身份、父子关系、局部坐标约定和绑定姿态都必须兼容。不同骨架应先做重定向;循环走跑动作还需尽量对齐左右脚触地相位,否则数值上平滑的插值也可能造成双脚同时漂移。
三种变换通道不能混为一谈
局部位置与缩放通常按分量做线性插值:,。这些计算发生在同一局部坐标空间内,不能把一个动画的世界位置与另一个动画的局部位置直接相加。
旋转用单位四元数表示,可采用 ,沿旋转空间的短弧平滑变化。由于 与 表示同一个姿态,插值前要检查点积:若为负则翻转一端四元数;两端非常接近时可改用线性插值后归一化。直接逐分量混合欧拉角容易在跨越正负 180° 时突然绕远路,直接插值变换矩阵则可能引入不期望的形变。
用一个关节计算混合结果
假设同一关节的局部 X 位移从 0 到 4,绕 Z 轴从 0° 转到 90°,统一缩放从 1.0 变成 1.4;使用 25% 的 B 姿态。以下 Python 代码独立实现四元数 Slerp,仅演示一个关节,不依赖游戏引擎。
from math import acos, atan2, cos, degrees, radians, sin

def slerp(a, b, t):
    dot = sum(x * y for x, y in zip(a, b))
    if dot < 0.0:
        b = tuple(-x for x in b)  # 同一旋转有两种符号,取短弧
        dot = -dot
    dot = min(1.0, max(-1.0, dot))
    if dot > 0.9995:
        q = tuple((1 - t) * x + t * y for x, y in zip(a, b))
        norm = sum(x * x for x in q) ** 0.5
        return tuple(x / norm for x in q)
    theta = acos(dot)
    return tuple(
        (sin((1 - t) * theta) * x + sin(t * theta) * y) / sin(theta)
        for x, y in zip(a, b)
    )

t = 0.25
q_a = (1.0, 0.0, 0.0, 0.0)
q_b = (cos(radians(45)), 0.0, 0.0, sin(radians(45)))
q = slerp(q_a, q_b, t)
position = (1 - t) * 0.0 + t * 4.0
scale = (1 - t) * 1.0 + t * 1.4
angle = degrees(2 * atan2(q[3], q[0]))
print(f"position={position:.2f}, rotation={angle:.1f}°, scale={scale:.2f}")
预期输出:
position=1.00, rotation=22.5°, scale=1.10这里只绕单一轴旋转,因此可以把四元数结果直观理解为 22.5°;一般三维旋转不能把各欧拉角直接乘上混合权重,就当作 Slerp 的答案。
为什么局部混合之后还要更新层级
混合器输出的是每根骨骼的局部姿态,并不是可直接用于蒙皮的全部世界变换。运行时要从骨盆等根骨骼开始,按父到子的顺序组合变换;父骨骼转动后,前臂和手掌的最终位置也随之变化。随后可以应用 IK 与约束,再把骨骼矩阵交给蒙皮阶段。
根运动需要与角色控制器的位移策略保持一致,不能一边混合位移、一边让控制器重复施加。动画事件、命中判定也不应简单等同于“关节权重达到某个数值”;它们通常有独立的时序与业务规则。
哪种情况不该只做普通混合
走路与跑步属于两套完整姿态的过渡,适合普通加权混合;呼吸起伏、轻微后坐力则更适合相对于参考姿态的叠加混合。只有上半身射击时,还可以对骨骼设置遮罩,让腿部继续使用移动动画。叠加混合和分层遮罩不能简单替换成全骨架的 50% 混合。
验收时把权重依次设为 0、0.25、0.5、0.75、1,检查肘部方向、脚底接触和根运动是否连续;若中间姿态异常,优先核对关节映射、局部空间与动作相位,而不是盲目延长过渡时间。