
Web 图形与 3D / 系统课时
按顺序组合平移旋转和缩放
按顺序组合平移旋转和缩放
同一组平移、旋转和缩放参数,只要矩阵相乘顺序不同,模型就可能出现在不同的位置。本课用一个绕 Z 轴旋转 90° 的三角形,计算两种顺序的世界坐标,再用 WebGL 2 绘制验证,区分绕自身原点旋转与绕世界原点旋转。
学习目标
- 按列向量约定构造平移、旋转和缩放矩阵。
- 通过顶点坐标判断 与 的执行顺序和旋转中心。
- 使用
uniformMatrix4fv将模型矩阵传给 WebGL 2 顶点着色器,并核对结果。
从局部顶点得到世界坐标
假设三角形的局部顶点为 (0,0,0)、(1,0,0) 和 (0,1,0)。局部原点在三角形直角顶点处,而非几何中心。模型矩阵可以在不修改 VBO 顶点数据的情况下,将这些坐标映射到世界空间。
采用列向量约定,齐次位置为 ,变换写成 。当 时,右侧矩阵先作用:先按各轴缩放 ,再绕 Z 轴旋转 ,最后平移 。平移量放在矩阵第四列;对列主序的 Float32Array,对应元素索引是 12、13、14。
本例使用右手坐标系。绕 +Z 轴正向旋转 90°,在 XY 平面上可直接检查规则: 变成 。缩放 (2,1,1) 则只把 X 分量放大两倍。
两种顺序为何走向不同位置
统一取平移 (3,0,0)、绕 Z 轴旋转 90°、缩放 (2,1,1),并跟踪局部点 。计算时不能按公式从左往右逐个执行,应从最右侧开始:
| 执行阶段 | :先缩放、再旋转、后平移 | :先缩放、再平移、后旋转 |
|---|---|---|
| 原始点 | (1,0,0) |
(1,0,0) |
| 缩放后 | (2,0,0) |
(2,0,0) |
| 第二步 | 旋转至 (0,2,0) |
平移至 (5,0,0) |
| 最终世界坐标 | (3,2,0) |
(0,5,0) |
| 局部原点的最终位置 | (3,0,0) |
(0,3,0) |
先围绕局部原点改变朝向,再把整个模型放到世界位置 (3,0,0);因此适合角色或道具在指定位置自转。 会连平移向量一起旋转,使模型原点从 (3,0,0) 转到 (0,3,0),表现为绕世界原点公转,同时模型自身朝向也发生改变。
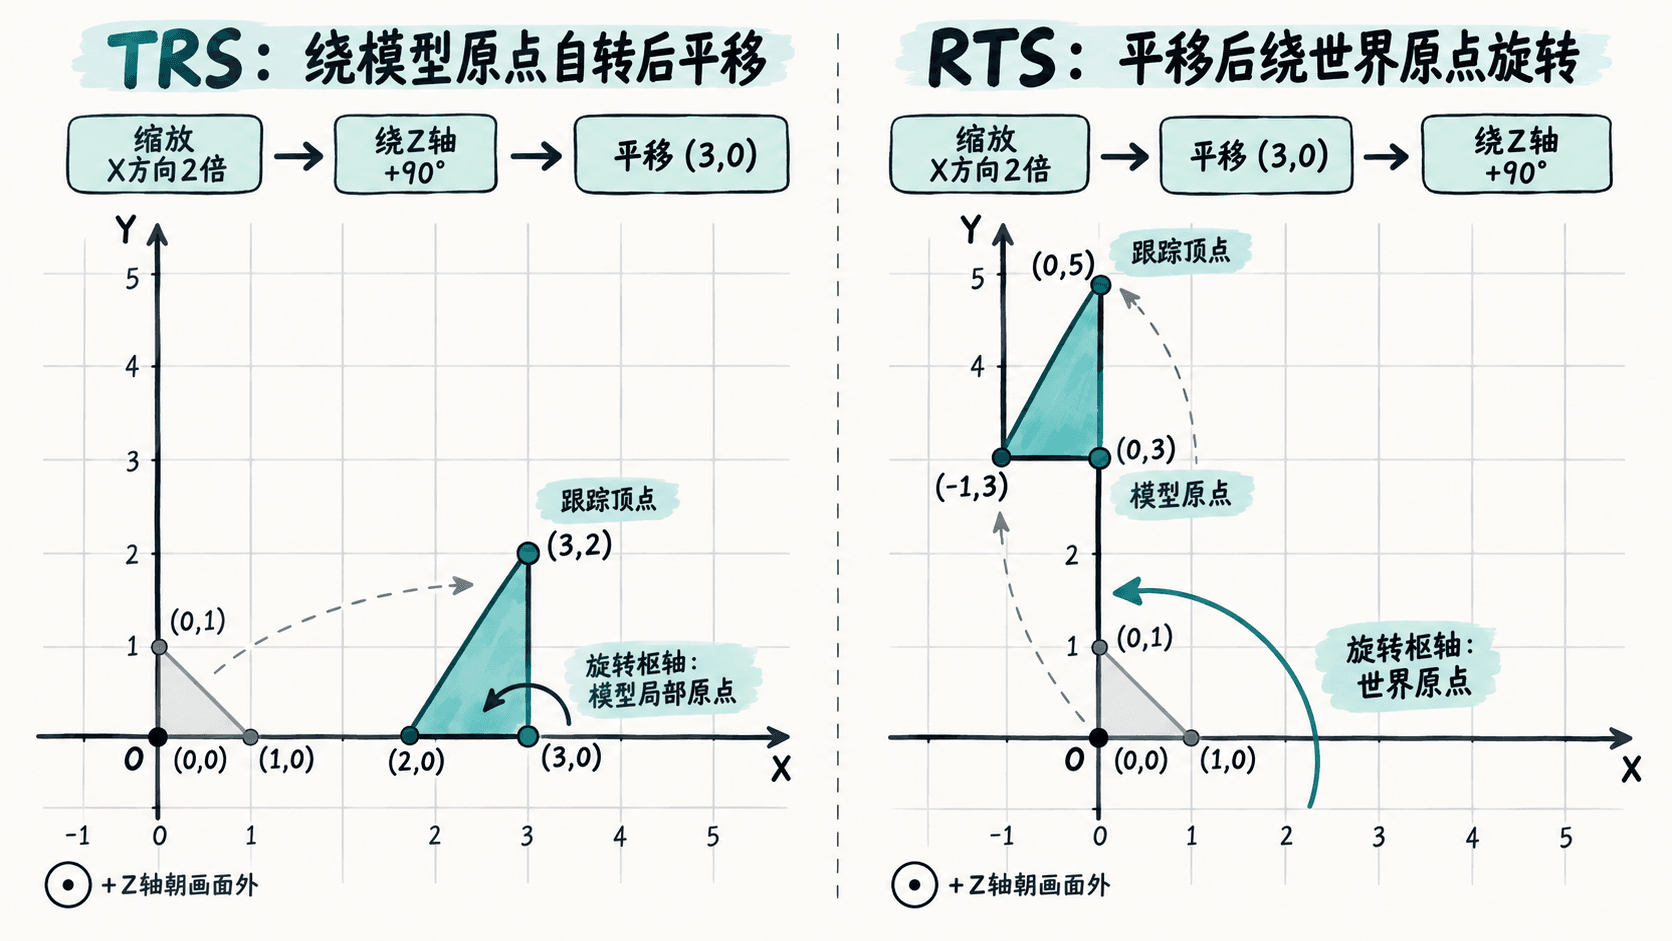
在 WebGL 2 中绘制并核对
把下面内容保存为 matrix-order.html,用支持 WebGL 2 的浏览器打开,并查看开发者工具 Console。代码不依赖第三方矩阵库;矩阵数组按列主序排列,mul(a,b) 计算 。为了只观察模型变换,顶点着色器暂时从 +Z 方向俯视世界 XY 平面,将指定的世界坐标范围映射到裁剪空间。
<!doctype html>
<html lang="zh-CN">
<head><meta charset="utf-8"><title>模型矩阵顺序</title></head>
<body>
<canvas id="view" width="720" height="420"></canvas>
<script>
const canvas = document.querySelector("#view");
const gl = canvas.getContext("webgl2");
if (!gl) throw new Error("当前环境不支持 WebGL 2");

const vertexSource = `#version 300 es
in vec3 aPosition;
uniform mat4 uModel;
void main() {
  vec4 world = uModel * vec4(aPosition, 1.0);
  // 俯视 XY:世界坐标 X[-2,4]、Y[-1,6] 映射到裁剪空间
  vec2 ndc = (world.xy - vec2(-2.0, -1.0)) / vec2(6.0, 7.0) * 2.0 - 1.0;
  gl_Position = vec4(ndc, 0.0, 1.0);
}`;
const fragmentSource = `#version 300 es
precision mediump float;
uniform vec4 uColor;
out vec4 outColor;
void main() { outColor = uColor; }`;

function compile(type, source) {
  const shader = gl.createShader(type);
  gl.shaderSource(shader, source);
  gl.compileShader(shader);
  if (!gl.getShaderParameter(shader, gl.COMPILE_STATUS)) {
    throw new Error(gl.getShaderInfoLog(shader));
  }
  return shader;
}
const program = gl.createProgram();
gl.attachShader(program, compile(gl.VERTEX_SHADER, vertexSource));
gl.attachShader(program, compile(gl.FRAGMENT_SHADER, fragmentSource));
gl.linkProgram(program);
if (!gl.getProgramParameter(program, gl.LINK_STATUS)) {
  throw new Error(gl.getProgramInfoLog(program));
}
gl.useProgram(program);

// 列主序存储,out = a × b;右边的 b 先作用于顶点。
function mul(a, b) {
  const out = new Float32Array(16);
  for (let col = 0; col < 4; col++) {
    for (let row = 0; row < 4; row++) {
      for (let k = 0; k < 4; k++) {
        out[col * 4 + row] += a[k * 4 + row] * b[col * 4 + k];
      }
    }
  }
  return out;
}
const translate = (x, y, z) => new Float32Array([
  1,0,0,0, 0,1,0,0, 0,0,1,0, x,y,z,1
]);
const scale = (x, y, z) => new Float32Array([
  x,0,0,0, 0,y,0,0, 0,0,z,0, 0,0,0,1
]);
function rotateZ(a) {
  const c = Math.cos(a), s = Math.sin(a);
  return new Float32Array([
    c,s,0,0, -s,c,0,0, 0,0,1,0, 0,0,0,1
  ]);
}
const T = translate(3, 0, 0);
const R = rotateZ(Math.PI / 2);
const S = scale(2, 1, 1);
const self = mul(T, mul(R, S));
const orbit = mul(R, mul(T, S));

// 输出位置时清除90°旋转产生的极小浮点误差。
function point(m, [x, y, z]) {
  const values = [
    m[0]*x + m[4]*y + m[8]*z + m[12],
    m[1]*x + m[5]*y + m[9]*z + m[13],
    m[2]*x + m[6]*y + m[10]*z + m[14]
  ];
  return "(" + values.map(v => Math.abs(v) < 1e-5 ? 0 : +v.toFixed(3)).join(",") + ")";
}
console.log("TRS 顶点:", point(self, [1,0,0]));
console.log("RTS 顶点:", point(orbit, [1,0,0]));
console.log("TRS 模型原点:", point(self, [0,0,0]));
console.log("RTS 模型原点:", point(orbit, [0,0,0]));

// 同一份VBO,通过改变uModel绘制两种世界空间结果。
const vao = gl.createVertexArray();
gl.bindVertexArray(vao);
const buffer = gl.createBuffer();
gl.bindBuffer(gl.ARRAY_BUFFER, buffer);
gl.bufferData(gl.ARRAY_BUFFER, new Float32Array([
  0,0,0, 1,0,0, 0,1,0
]), gl.STATIC_DRAW);
const location = gl.getAttribLocation(program, "aPosition");
gl.enableVertexAttribArray(location);
gl.vertexAttribPointer(location, 3, gl.FLOAT, false, 0, 0);

gl.viewport(0, 0, canvas.width, canvas.height);
gl.clearColor(1, 1, 1, 1);
gl.clear(gl.COLOR_BUFFER_BIT);
const modelLocation = gl.getUniformLocation(program, "uModel");
const colorLocation = gl.getUniformLocation(program, "uColor");
for (const [model, color] of [
  [self, [0.12, 0.42, 0.82, 1]],
  [orbit, [0.45, 0.56, 0.67, 1]]
]) {
  gl.uniformMatrix4fv(modelLocation, false, model);
  gl.uniform4f(colorLocation, ...color);
  gl.drawArrays(gl.TRIANGLES, 0, 3);
}
</script>
</body>
</html>
预期输出(浏览器 Console):
TRS 顶点: (3,2,0)
RTS 顶点: (0,5,0)
TRS 模型原点: (3,0,0)
RTS 模型原点: (0,3,0)
预期页面是在白色画布上出现两个不重叠的三角形:蓝色位于右下,灰蓝色位于左上。它们共用同一 VBO,仅模型矩阵和颜色不同。此处是用于验证矩阵的俯视投影;真实三维场景通常还要在模型变换之后乘视图矩阵和投影矩阵。
变换异常时检查什么
如果模型朝向正确却绕奇怪的位置打转,先检查局部原点。示例三角形的原点在一个角上,因此“自转”也围绕那个角;若需要绕几何中心旋转,可先把网格顶点相对期望中心重新定位,再应用 。
若模型远离预期世界位置,打印变换后的局部原点 (0,0,0):在本例,TRS 必须得到 (3,0,0),RTS 必须得到 (0,3,0)。若结果不符,逐项核对矩阵乘法顺序、平移所在列,以及 mul(a,b) 是否真的返回 。
上传矩阵时 gl.uniformMatrix4fv(location, false, model) 的第二个参数在 WebGL 中必须为 false,不能靠设成 true 修复行列约定。若画布空白,再检查着色器编译和链接状态、gl.viewport、顶点属性配置,以及变换后坐标是否落在可见范围内。