
游戏 AI / 系统课时
NPC 可见性检查放在哪一层
NPC 可见性检查放在哪一层
NPC “没有追玩家”时,最容易把问题混成一团:究竟是根本没看见、被墙挡住,还是虽然看见了但阵营、状态或目标规则不允许选择?把可见性放在候选过滤层,并保留清晰的失败原因,可以把这两类问题拆开。
学习目标
- 确定可见性检查在候选过滤链中的合理位置
- 区分“感知失败”和“目标规则不满足”
- 用独立结果保留遮挡与规则拒绝原因
可见性放在廉价过滤之后
射线检测通常要进入物理世界做碰撞查询,成本明显高于标签、阵营、状态和距离比较。因此常见顺序是先去掉无效对象和明显不可能的目标,再对剩余候选做可见性检查。
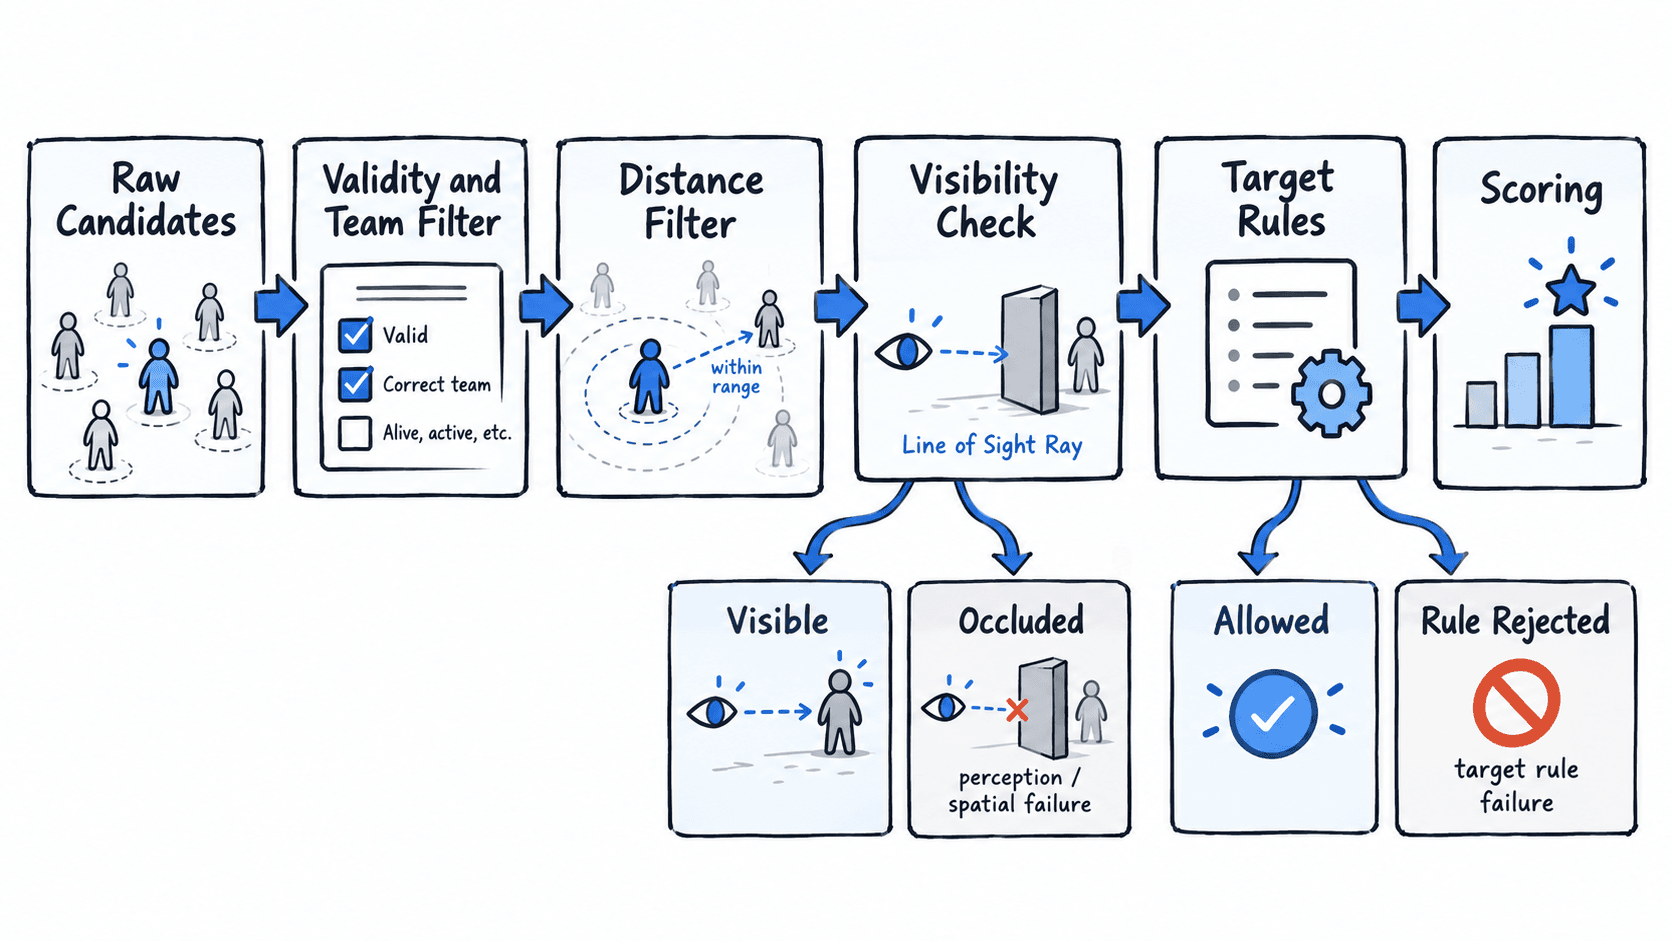
但“可见性”也不应放到最终评分之后。如果一个对象已经被墙完全遮挡,却仍先参与完整评分,不仅浪费计算,也容易让后续逻辑误以为它是正常有效候选。
一个实用顺序是:廉价静态条件 → 距离 → 可见性 → 目标业务规则 → 评分。如果某条业务规则极其便宜且淘汰率很高,例如“死亡对象不能成为目标”,也可以把它提前。
把遮挡结果与规则拒绝分开
可见性检查回答的是空间问题:“从观察点到目标采样点之间是否存在有效阻挡?”目标规则回答的是业务问题:“即使看得见,这个对象能否成为当前目标?”
这两个结果不要共用一个 false。否则日志里只有“候选无效”,很难判断是射线撞墙,还是目标处于友军、不可选中或其他规则状态。
下面示例使用简化的二维视线模型模拟遮挡,并把空间失败与规则失败分别记录。代码只依赖 .NET 标准库,可直接运行。
using System;
using System.Collections.Generic;
using System.Numerics;

public sealed record Candidate(string Id, Vector2 Position, bool Targetable);
public sealed record Wall(float X);

public static class Program
{
    public static void Main()
    {
        Vector2 npc = new(0, 0);
        var walls = new List<Wall> { new(5f) };

        var candidates = new[]
        {
            new Candidate("A", new Vector2(3, 0), true),
            new Candidate("B", new Vector2(8, 0), true),
            new Candidate("C", new Vector2(4, 0), false)
        };

        foreach (var candidate in candidates)
        {
            bool visible = HasLineOfSight(npc, candidate.Position, walls);

            if (!visible)
            {
                Console.WriteLine($"{candidate.Id}: perception_failed_occluded");
                continue;
            }

            if (!candidate.Targetable)
            {
                Console.WriteLine($"{candidate.Id}: rule_rejected");
                continue;
            }

            Console.WriteLine($"{candidate.Id}: accepted");
        }
    }

    private static bool HasLineOfSight(
        Vector2 from,
        Vector2 to,
        IReadOnlyList<Wall> walls)
    {
        foreach (var wall in walls)
        {
            bool wallBetween = wall.X > MathF.Min(from.X, to.X)
                && wall.X < MathF.Max(from.X, to.X);

            if (wallBetween)
            {
                return false;
            }
        }

        return true;
    }
}
预期输出:
A: accepted
B: perception_failed_occluded
C: rule_rejected
这里的 Wall 只是为了让示例可以独立运行。接入 Unity、Unreal 或自研引擎时,应把 HasLineOfSight 替换为对应物理世界提供的射线或形状查询,但仍保留“可见性结果”和“目标规则结果”两个独立阶段。
射线命中不等于一定不可见
真实项目中,还要定义“什么算阻挡”。射线可能先命中目标自己的碰撞体、透明玻璃、可穿透草丛、门、友军或临时特效碰撞体,因此不能简单把“有命中”解释成“不可见”。
更稳妥的规则是:从 NPC 的观察点向目标采样点发起查询,若首个有效命中对象就是目标,则视为可见;若先命中被配置为遮挡视线的对象,则判定为遮挡。参与查询的碰撞层或查询掩码应由项目统一定义。
不要每帧检查全部候选
即使可见性位于正确层级,射线查询仍可能成为性能热点。大量 NPC 同时决策时,可以降低感知刷新频率、分帧执行查询,只对距离近且状态有效的候选检查,并在很短时间内复用最近一次结果。
缓存必须有失效条件。NPC 或目标快速移动、门打开关闭、遮挡物发生变化时,旧结果都可能失真,因此缓存时间应保持较短,关键空间事件还可以主动使缓存失效。
调试时观察两条失败链
当 NPC 不选择某个玩家时,调试信息至少应回答两个问题:它是否通过了可见性检查,以及它是否通过了目标规则。前者失败,应检查射线起点、目标采样点、碰撞层和遮挡物;后者失败,应检查阵营、状态、标签或目标资格。
只要把“空间上看不见”和“规则上不能选”分开,目标选择的排查路径就会清晰很多,也能避免为了修复规则问题而错误修改感知系统。