
机器人 / 系统课时
辨认欧拉角顺序引发的姿态差异
辨认欧拉角顺序引发的姿态差异
同样是转动 90°,机器人先绕 Y 轴再绕 Z 轴,与反过来执行,机体朝向可能完全不同。本篇固定坐标约定,用三维方向向量算出差异,区分固定轴与移动轴旋转,并识别 ZYX 欧拉角的万向节锁。
学习目标
- 能按照给定轴顺序构造旋转矩阵,判断末端朝向。
- 能区分绕世界固定轴和绕机体移动轴的欧拉角约定。
- 能识别 ZYX 欧拉角在俯仰角接近 ±90° 时的表示奇异性。
先固定坐标、角度和乘法约定
以下统一采用右手坐标系、主动旋转和列向量:旋转矩阵 把机体坐标中的方向变为世界坐标中的方向,即 。各角度按右手定则取正;示例以度数书写,调用三角函数时先转换成弧度。
约定滚转 绕 X 轴、俯仰 绕 Y 轴、偏航 绕 Z 轴。常见的 ZYX 姿态矩阵写成:
矩阵乘在列向量左侧,因此绕固定轴的动作从右向左执行:上述矩阵对应先绕固定 X 轴滚转,再绕固定 Y 轴俯仰,最后绕固定 Z 轴偏航。若使用行向量、被动坐标变换或左手坐标系,公式不能照搬。
用两次 90° 旋转看出顺序差异
取机体初始前向 ,所有角度均为正 90°,并始终绕世界固定轴操作。
- 先 Y 后 Z:,前向最终指向世界负 Z。
- 先 Z 后 Y:,前向最终指向世界正 Y。
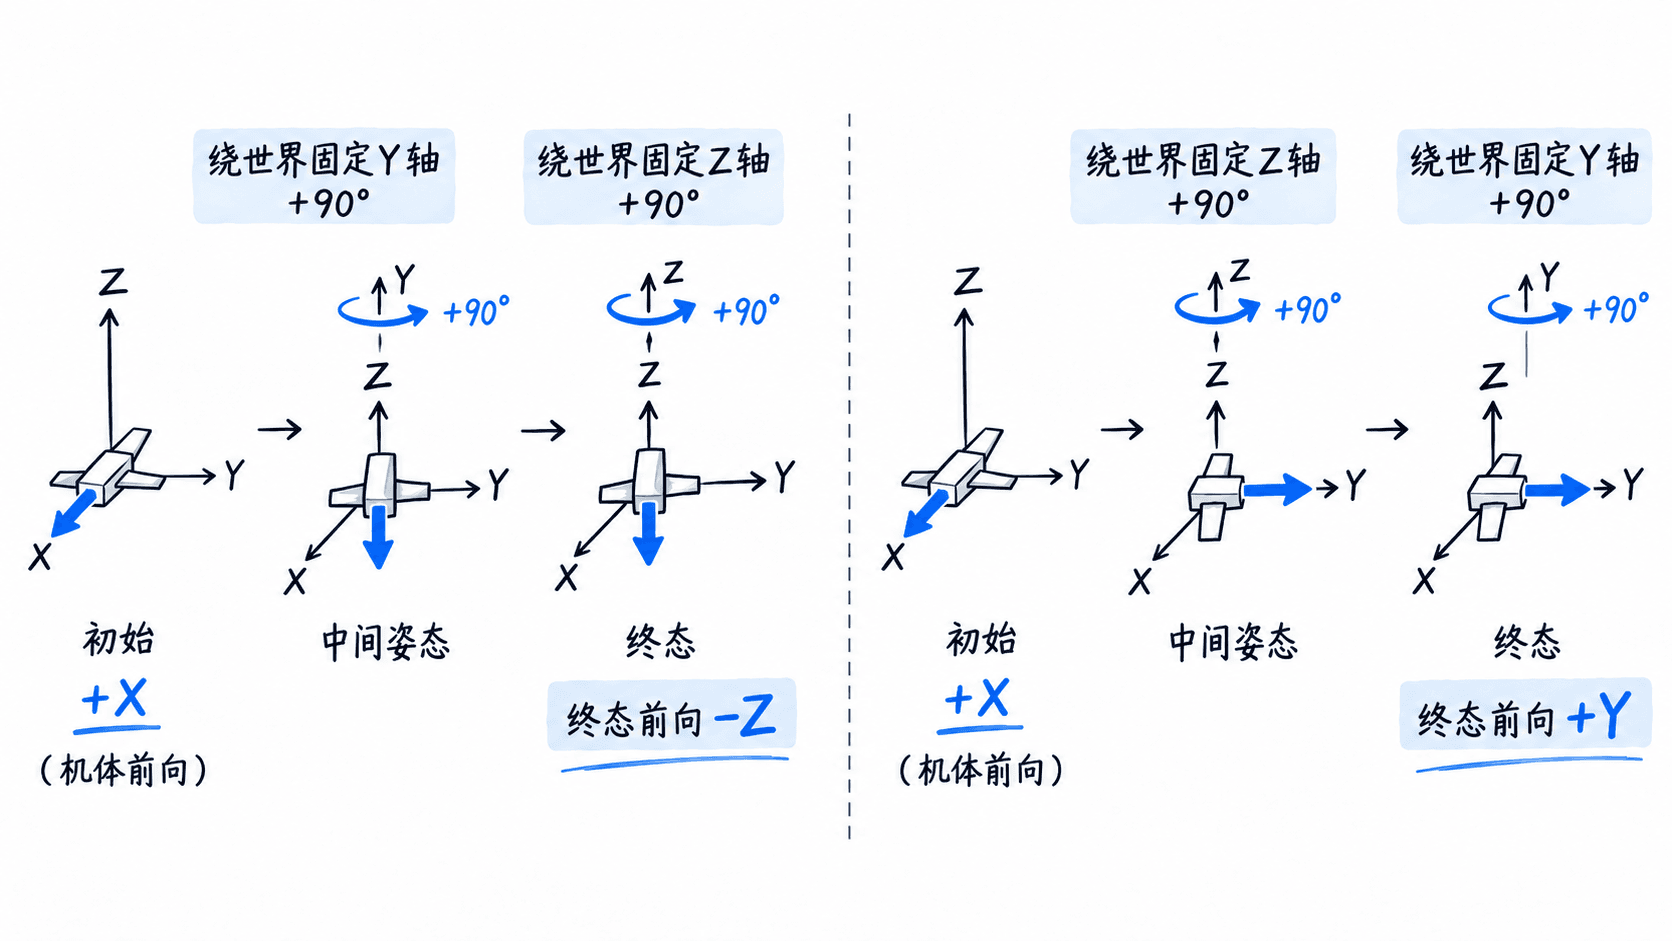
这说明三维旋转通常不可交换:。机器人安装相机、工具末端或 IMU 时,不能只记录三个角度,必须同时记录轴顺序及坐标系约定。注意:只比较某一根轴还不足以证明两个姿态完全相同;完整姿态应比较三根轴,或直接比较整个旋转矩阵。
区分固定轴外旋和机体轴内旋
固定轴旋转(外旋)的轴始终留在世界坐标系中;移动轴旋转(内旋)的下一根轴随已旋转的机体一起转动。对于本篇采用的列向量和主动旋转约定,从单位矩阵开始,绕固定轴增加一步采用左乘,绕当前机体轴增加一步采用右乘。
| 描述方式 | 实际依次执行的动作 | 得到的姿态矩阵 |
|---|---|---|
| 固定轴外旋 | X 滚转、Y 俯仰、Z 偏航 | |
| 移动轴内旋 | Z 偏航、当前 Y 俯仰、当前 X 滚转 |
两行描述的最终矩阵相同,执行顺序却相反。这里的“当前 Y、当前 X”指随姿态移动的机体轴,不能误读成世界 Y、世界 X。如果软件只标注“XYZ 欧拉角”,还应查其文档中的内旋/外旋、主动/被动、左乘/右乘约定;仅看三个字母不足以互换数据。
识别 ZYX 欧拉角的万向节锁
对于 ,当俯仰 时,最终机体 X 轴指向世界负 Z,与偏航的世界 Z 转轴共线(方向相反)。此时偏航和滚转对最终姿态的影响无法独立区分。
例如,偏航 30°、俯仰 90°、滚转 10°,与偏航 50°、俯仰 90°、滚转 30°,虽然角度三元组不同,但对应的旋转矩阵相同;两组角度的“偏航减滚转”都为 20°。
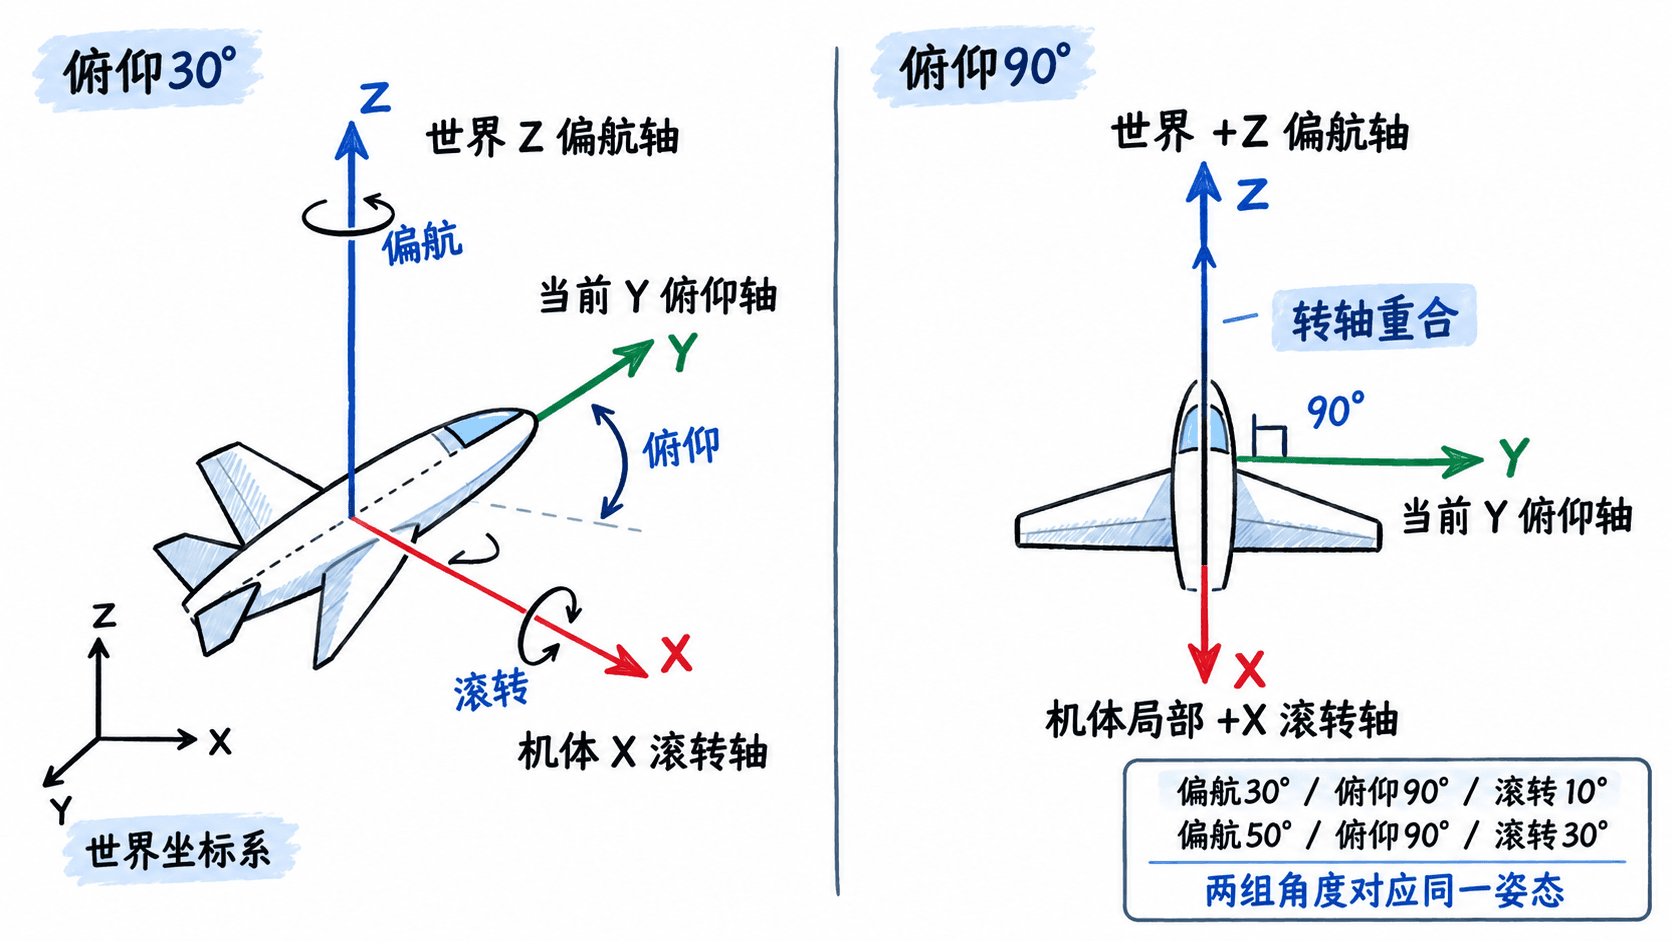
万向节锁是欧拉角参数化的奇异性,不是旋转矩阵失效,也不是实体突然失去机械自由度。靠近 时,从矩阵反求欧拉角容易剧烈跳变。工程上可用 作为需要谨慎处理的近奇异告警阈值示例;持续姿态积分和插值更适合使用四元数或旋转矩阵,展示给操作员时再转换为带约定的欧拉角。
用 Python 同时验证顺序和奇异位形
下面的完整程序只使用 Python 3 标准库。旋转均为主动旋转,角度输入为度,矩阵使用行列索引直接相乘。先比较两种固定轴顺序,再比较两组万向节锁角度构成的完整矩阵。
from math import cos, sin, radians

def rx(a):
    c, s = cos(radians(a)), sin(radians(a))
    return ((1, 0, 0), (0, c, -s), (0, s, c))

def ry(a):
    c, s = cos(radians(a)), sin(radians(a))
    return ((c, 0, s), (0, 1, 0), (-s, 0, c))

def rz(a):
    c, s = cos(radians(a)), sin(radians(a))
    return ((c, -s, 0), (s, c, 0), (0, 0, 1))

def mul(a, b):
    # 矩阵乘法不交换次序
    return tuple(tuple(sum(a[i][k] * b[k][j] for k in range(3))
                       for j in range(3)) for i in range(3))

def axis_x(r):
    # 第一列就是机体局部 +X 轴在世界坐标中的方向
    values = [round(r[i][0], 3) for i in range(3)]
    return tuple(0.0 if v == 0 else v for v in values)

def zyx(yaw, pitch, roll):
    return mul(mul(rz(yaw), ry(pitch)), rx(roll))

# 固定轴操作:先执行的旋转矩阵写在右边
print("固定 Y→Z:", axis_x(mul(rz(90), ry(90))))
print("固定 Z→Y:", axis_x(mul(ry(90), rz(90))))

a = zyx(30, 90, 10)
b = zyx(50, 90, 30)
error = max(abs(a[i][j] - b[i][j])
            for i in range(3) for j in range(3))
print(f"90° 俯仰,矩阵最大差: {error:.6f}")
预期输出:
固定 Y→Z: (0.0, 0.0, -1.0)
固定 Z→Y: (0.0, 1.0, 0.0)
90° 俯仰,矩阵最大差: 0.000000
最后一行是浮点误差舍入后的结果,并非不同角度值被强行判为相等。实际对接时,如果方向与预期相反,先检查右手系及正角方向;若只有复合旋转不符,优先核对旋转轴次序、固定/移动轴、行/列向量约定。