
机器人 / 系统课时
统一右手系与角度单位
统一右手系与角度单位
同一组关节角在不同程序里算出相反的运动方向,常见原因是坐标轴、角度单位或向量乘法约定不一致。本课将这些约定固定为一套可验证的规则,并用绕 Z 轴旋转 90° 的算例检查结果。
学习目标
- 依据右手定则定义三轴方向,判断正角旋转方向。
- 在度与弧度之间正确换算,避免三角函数的单位错误。
- 使用列向量左乘旋转矩阵,并通过数值结果校验约定。
用右手定则固定坐标轴
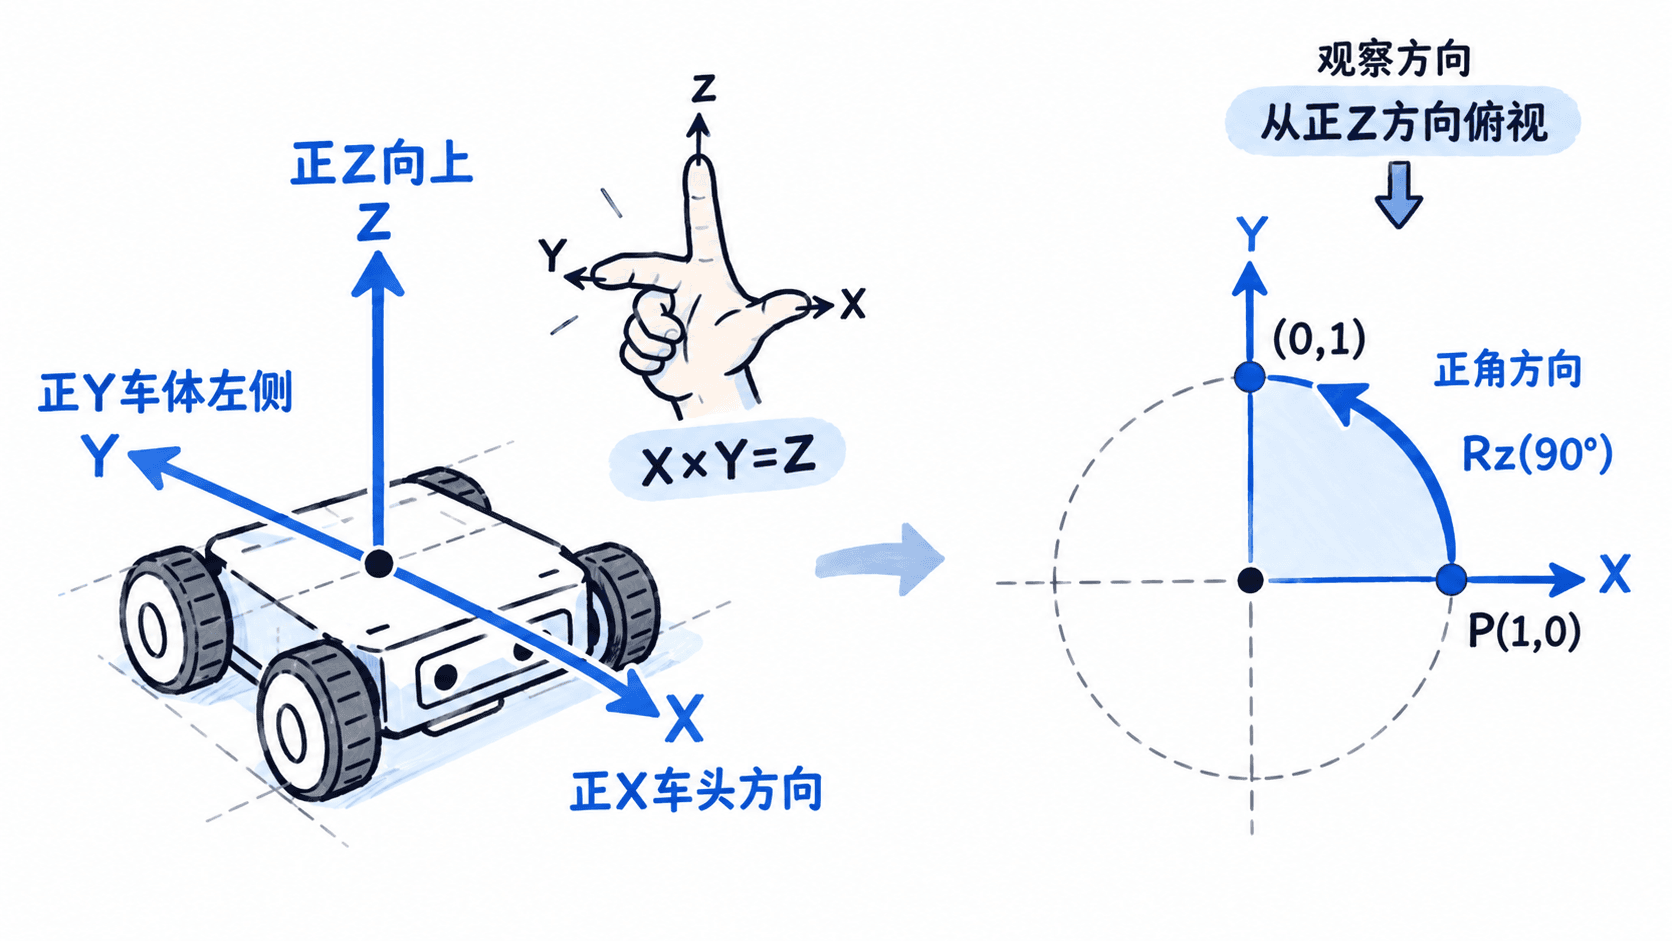
以移动机器人底盘为例,规定 +X 指向车头、+Y 指向车体左侧、+Z 指向上方。三轴应满足 ;如果把 +Y 改为车体右侧,却仍把 +Z 设为向上,坐标系就不再是右手系。
正角方向也由右手定则决定:右手大拇指指向旋转轴正方向,四指弯曲的方向为正旋转。站在 +Z 一侧向原点看,绕 +Z 轴的正角在 XY 平面内表现为逆时针;换到 -Z 一侧观察,视觉上的顺逆时针会反过来。
在计算入口统一角度单位
运动控制界面常用度数显示角度,但 Python math.sin、math.cos 等三角函数接受弧度。读入角度后应在入口转换一次,内部统一按弧度计算,输出到界面时再按需要转回度数。
| 输入角度 | 计算用弧度 |
|---|---|
| 90° | |
| -90° | |
| 180° |
角速度同样需要标明单位:90°/s 对应约 1.5708 rad/s。把数值 90 直接传给 math.sin,算出的不是 90° 的正弦;已经是弧度的值也不应再做一次度转弧度。
采用列向量和矩阵左乘
将位置点写成 列向量 ,规定主动旋转使用 。绕固定 +Z 轴旋转角 时:
取 、,结果应是 ,而不是 。若先绕 X 旋转、再绕 Z 旋转,列向量约定下写为 :最右边的矩阵先作用,不能凭书写顺序交换两个矩阵。
涉及不同坐标系时,额外注明矩阵的方向。例如 表示把底盘系 B 的点坐标转换到世界系 W;这与“在同一坐标系内主动转动一个点”是不同的操作语义。
用数值测试核对方向和单位
以下示例可在 Python 3 中直接运行,输入使用度数,函数内部换算为弧度,再按上面的列向量公式计算:
import math

def rotate_z_deg(point, degrees):
    x, y, z = point
    angle = math.radians(degrees)  # 三角函数使用弧度
    c, s = math.cos(angle), math.sin(angle)
    # 等价于 Rz 左乘三维列向量
    return (c * x - s * y, s * x + c * y, z)

result = rotate_z_deg((1.0, 0.0, 0.0), 90)
print(tuple(round(v, 6) for v in result))
print(f"rad={math.radians(90):.6f}")
预期输出:
(0.0, 1.0, 0.0)
rad=1.570796
如果算出 Y 为负,优先检查旋转角符号、坐标轴指向,以及是否误用了行向量右乘;如果得到非零 X 且方向异常,检查是否把度数直接送入三角函数。接入新的运动学库时,先用这组单位轴与 90° 的测试验证约定,再计算真实关节链。