
机器人 / 系统课时
区分世界基座法兰与工具坐标系
区分世界基座法兰与工具坐标系
机器人控制器给出的末端位置,未必就是夹爪实际接触工件的位置。要把视觉检测目标转换成机器人能够执行的位姿,必须先分清世界、基座、法兰和工具四个坐标系。本课建立统一命名,识别固定与随动关系,并通过数值算例检查法兰到工具中心点的转换。
学习目标
- 准确区分世界、基座、法兰、工具坐标系的原点、方向和用途。
- 判断相邻坐标系之间哪些变换固定,哪些随关节运动改变。
- 根据法兰位姿与工具偏置计算 TCP 位置,避免视觉定位中的坐标系混用。
四个坐标系分别固定在哪里
工业机器人通常同时使用多个参考坐标系。一个位姿数值只有与参考坐标系绑定,才具有明确的物理意义。例如,位置 m 如果没有说明属于哪个坐标系,就不能直接作为机器人运动目标。
本课约定所有坐标系均为右手系,位置单位为米,角度计算使用弧度;示例中的角度为方便阅读而使用度数。
| 坐标系 | 记号 | 原点与方向约定 | 主要用途 |
|---|---|---|---|
| 世界坐标系 | W | 固定在工作站、地面或产线基准位置,轴向由系统设计确定 | 统一描述工件、设备与多个机器人的空间位置 |
| 基座坐标系 | B | 固定在机器人底座的厂家指定参考位置,轴向由机器人模型定义 | 表达机器人运动学计算中的基座参考 |
| 法兰坐标系 | F | 固定在末端机械连接法兰上,原点和轴向由机器人型号定义 | 表达机器人最后一个关节之后的机械安装接口位姿 |
| 工具坐标系 | T | 固定在刚性安装的工具上,通常以工具中心点 TCP 为原点 | 表达夹取、焊接、装配等实际作业点的位姿 |
世界坐标系与基座坐标系即使轴向平行,也不代表原点重合。例如,机器人安装在产线基准点右侧 1.0 m、前方 0.5 m 的位置时,两者之间存在平移变换。实际工程中必须根据现场约定确认轴向,不能仅凭机器人外形推测正 X 或正 Y 的方向。
法兰坐标系随机器人末端运动;工具坐标系又随法兰一起运动,但二者通常并不重合。对于夹爪,TCP 可以设置在两夹指之间的抓取中心;对于焊枪,TCP 通常位于焊丝或焊枪的指定工作点。
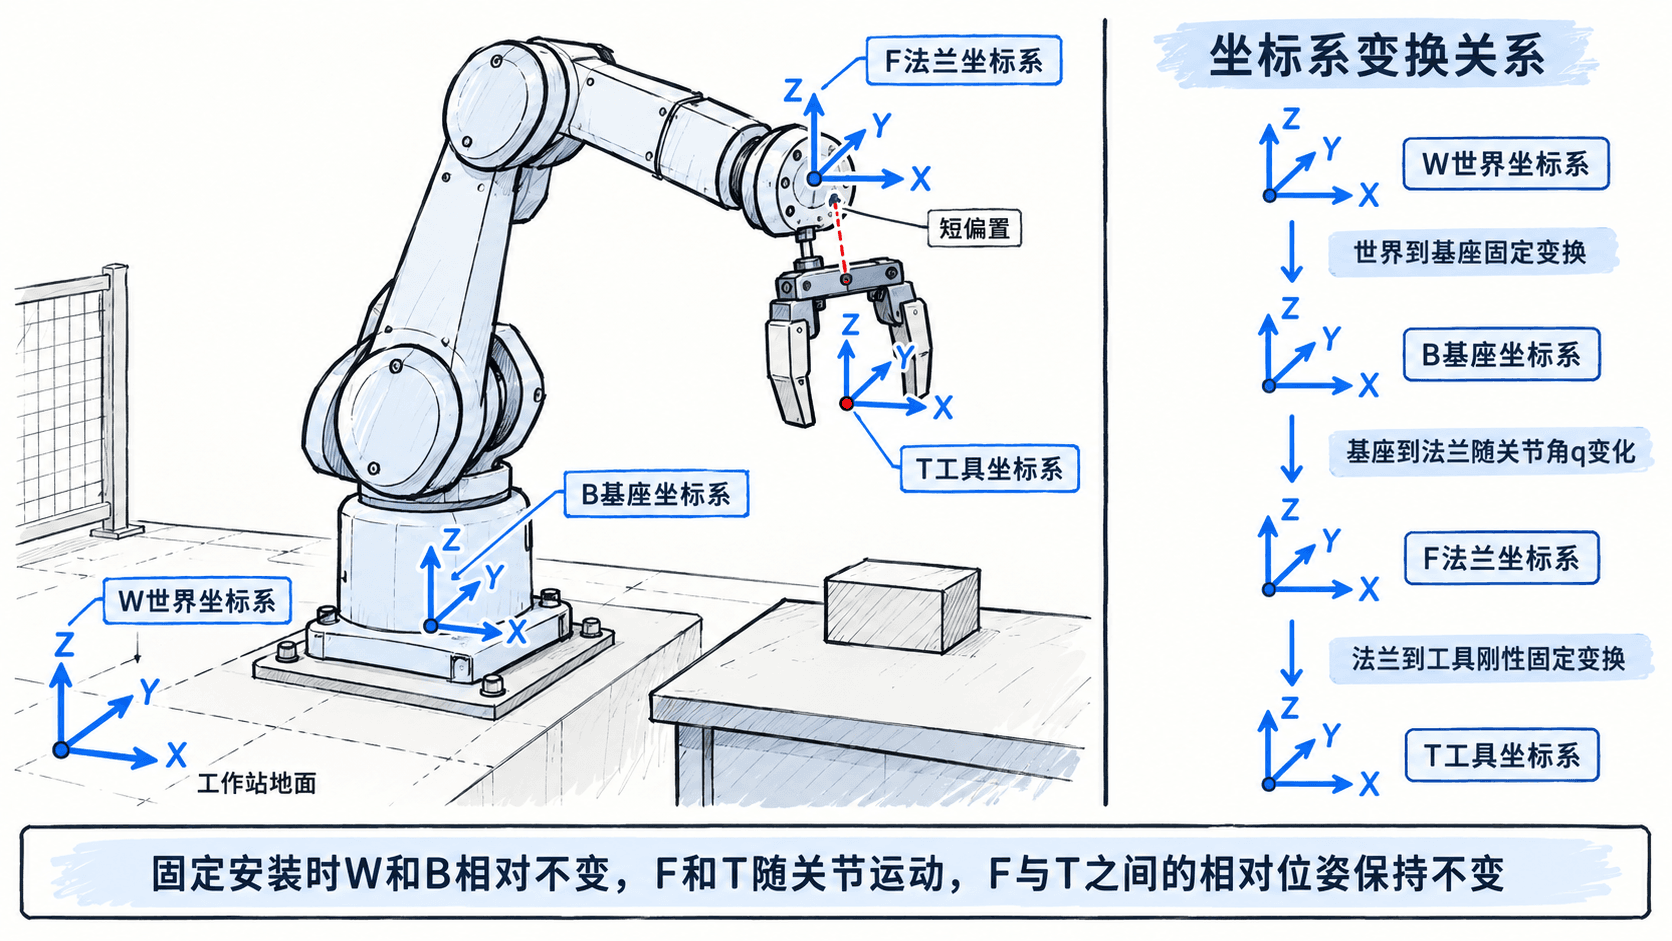
区分固定变换与随动变换
用 表示从坐标系 B 到坐标系 A 的齐次变换,即将 B 系表达的点转换为 A 系表达。对于固定安装在地面的机器人,四个坐标系满足以下关系:
其中, 是机器人当前的关节配置。这个乘法顺序对应从工具坐标一路转换到世界坐标,不允许随意交换矩阵顺序。
| 变换 | 是否随关节运动改变 | 变化条件 |
|---|---|---|
| 固定安装时不改变 | 机器人底座重新定位、移动平台运动或重新定义世界基准 | |
| 会改变 | 机器人关节角发生变化 | |
| 同一刚性工具安装后不改变 | 更换工具、调整TCP定义或工具安装位置发生变化 |
这里的固定是指两个坐标系之间的相对变换固定,并不是它们都静止在世界中。机器人关节运动时,F 和 T 都会在世界中移动或旋转,但只要工具没有松动, 仍然保持不变。
例如,法兰绕自身 Z 轴转动 90°,安装在法兰前方的 TCP 也会绕该轴移动。不能因为法兰与 TCP 的安装距离是常数,就认为 TCP 在世界坐标中的位置也不会变化。
计算法兰位姿与工具中心点的差异
考虑一个水平 XY 平面内的简化算例。假设世界系与基座系轴向平行,基座原点在世界系中的位置为 m。当前法兰在基座系中的位置为 m,法兰相对基座绕正 Z 轴逆时针旋转 90°。
夹爪 TCP 沿法兰坐标系的正 X 方向偏移 0.20 m,工具坐标系与法兰坐标系没有额外的相对旋转。
先计算法兰在世界中的位置:
由于法兰已经旋转 90°,法兰正 X 方向对应世界正 Y 方向,因此工具偏置必须先旋转,再与法兰位置相加。
| 检查项 | 计算结果 |
|---|---|
| 世界系中的法兰位置 | m |
| 世界系中的工具TCP位置 | m |
| 法兰到TCP的刚性距离 | m |
| 工具相对世界的绕Z轴角度 |
如果直接把法兰位置当作 TCP 位置,抓取点会在世界 Y 方向产生 0.20 m 的误差。如果直接把工具局部偏置 加到世界位置,又会得到错误的 m。两种错误都来自混用了不同参考坐标系中的向量。
实际三维应用还必须考虑工具坐标系相对法兰的完整三维旋转。不能把这个二维示例中的平移相加方法直接用于存在任意姿态变化的机器人,应使用完整齐次变换连乘。
将视觉目标与机器人位姿对齐
视觉系统通常还定义相机坐标系 C。相机检测的工件点首先表达在 C 系中,而机器人逆运动学通常以基座系或控制器指定的参考系接收目标。必须明确视觉测量使用哪个坐标系,再进行转换。
对于已经完成外参标定的固定相机,可先把目标点转换到机器人基座系:
这里 表示工件目标点的齐次坐标,包含三维位置和末尾为 1 的齐次分量; 是相机到基座的标定变换。若视觉系统提供的是完整抓取姿态,则还需要转换目标姿态,不能仅转换位置。
按照以下顺序检查视觉与机器人接口:
- 确认相机安装方式。 固定在工作站的相机,其相机到基座的变换在安装不变时通常固定;安装在末端法兰上的相机,其相机到法兰的变换固定,但相机到基座的变换随关节配置变化。
- 确认目标参考系。 相机输出的 必须标明单位及所属坐标系。不能直接把 C 系中的三维数值当作 B 系目标。
- 确认控制对象。 如果希望 TCP 到达工件抓取点,目标应定义为工具位姿;若运动接口要求输入法兰位姿,就要根据工具标定变换反推出对应法兰目标。
- 检查安装偏置。 保持工具不变,记录两组不同关节配置下的法兰和 TCP 位姿,计算它们的相对变换,检查是否与工具标定值一致。
可以用前面的算例做一个独立核对:保持基座位置不变,将法兰绕 Z 轴角度从 90° 改为 0°,并保持法兰原点在 m。此时 TCP 应位于 m,而不是原来的 m。这是指定法兰位置与姿态的几何计算检查,不代表机器人在保持法兰位置不变时一定能够实现该姿态。
当世界与基座的安装关系、法兰随关节运动的关系以及法兰到工具的刚性偏置都已明确时,才能将视觉检测的目标可靠地转换为机器人实际工作点的目标位姿。