
机器人 / 系统课时
区分关节空间与任务空间
区分关节空间与任务空间
机械臂要把夹爪移到指定位置,控制器不能直接把目标坐标当作电机角度。以平面双关节机械臂为例,本课用同一个姿态分别表示关节角与末端位姿,计算两者的映射,并判断哪些末端目标可能无解。
学习目标
- 区分关节空间变量与任务空间位姿的含义、单位和用途。
- 根据两段连杆长度与关节角求出末端位置、朝向。
- 识别逆运动学中的多解、不可达及姿态约束。
两种空间分别描述什么
以两段刚性连杆、两个转动关节组成的平面 2R 机械臂为例,设第一段长 0.4 m,第二段长 0.3 m。关节空间用 表示关节角; 是第二段相对第一段的转角,不是第二段相对世界坐标轴的绝对角度。
任务空间描述末端执行器相对基座的位置与朝向。该平面模型可写成 ,其中 单位为米, 为朝向角。在真实三维机器人中,末端位姿还需要三个位置分量与完整的三维旋转表示。
| 表示 | 同一机械臂的示例 | 主要用途 |
|---|---|---|
| 关节空间 | 关节位置控制、角度限位检查 | |
| 任务空间 | 末端定位、抓取点规划 |
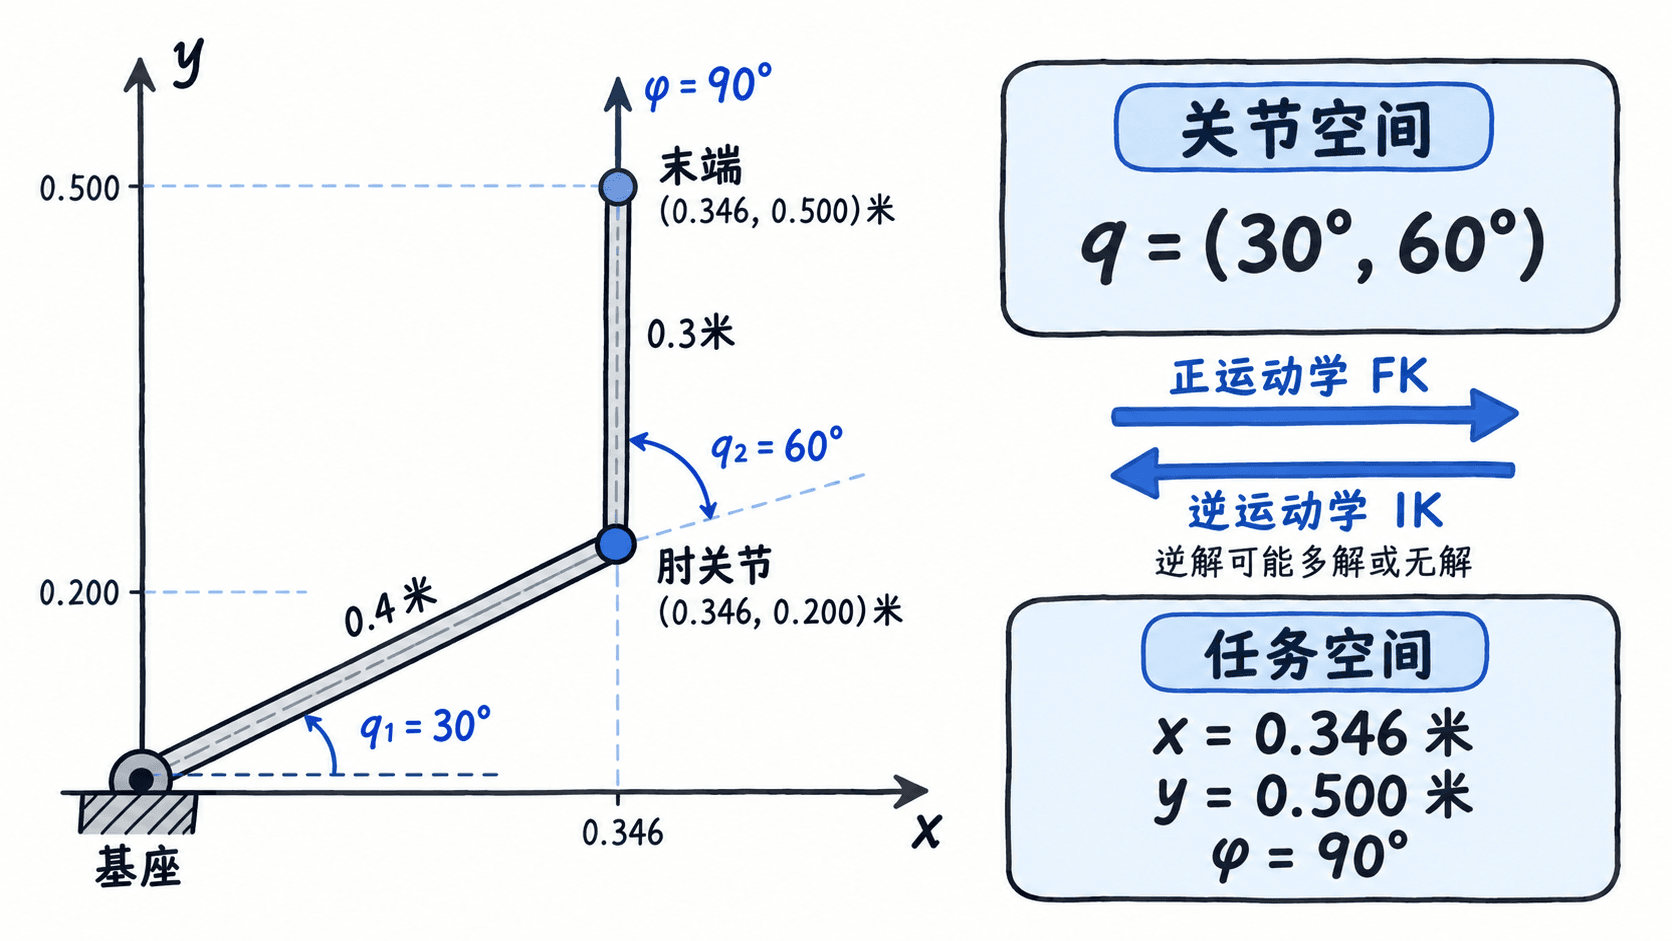
正运动学把角度变成末端位姿
给定连杆长度和关节角,正运动学(FK)计算末端的位置、姿态。在上述模型中,第二段的世界朝向为 ,因此:
末端朝向为 。使用 Python 3 标准库可直接验证,三角函数必须接收弧度:
python
from math import cos, sin, radians

l1, l2 = 0.4, 0.3  # 两段连杆长度,单位米
q1_deg, q2_deg = 30.0, 60.0  # q2 是相对第一连杆的转角
q1 = radians(q1_deg)
q12 = radians(q1_deg + q2_deg)

x = l1 * cos(q1) + l2 * cos(q12)
y = l1 * sin(q1) + l2 * sin(q12)
phi_deg = q1_deg + q2_deg
print(f"x={x:.3f} m, y={y:.3f} m, phi={phi_deg:.1f} deg")
预期输出:
text
x=0.346 m, y=0.500 m, phi=90.0 deg逆运动学不能保证唯一答案
逆运动学(IK)从目标末端位姿反求关节变量。若只要求到达位置 ,可先计算 。仅当 时,理想模型才有位置解,且通常可取 两个分支。
例如目标位置为 m 时,两组近似角度为 与 :两组末端位置相同,朝向却分别约为 与 。因此,把朝向也指定为 后,第二组不符合要求。
还要检查距离与机械限位:不考虑关节限位时,可达距离满足 ,即 0.1~0.7 m。目标 m 超过最大伸展长度,没有逆解;处于距离范围内也不代表一定符合实体关节限位。
下发控制目标前怎样检查
- 核对变量与单位:关节角统一使用弧度或明确转换;任务位置统一使用米,不能把 30° 当作 30 rad。
- 核对坐标和转角约定:所有位置要相对同一基座坐标系, 应使用相对转角;若使用其他约定,必须同步修改公式。
- 核对控制要求:两自由度平面机械臂通常可独立指定 ,但无法任意独立指定 三个量;若要求完整位姿,先检查约束是否一致。
- 核对逆解:先验可达距离,再验关节角限位、碰撞与实际机构约束,最后选取距离当前关节状态较近的可行分支。
正运动学回答“这些关节角会把末端放在哪里”,逆运动学回答“为了到达目标该使用哪些可行关节角”。两者的输入输出方向不同,逆解还可能有多个候选或根本不存在。
按自己的节奏,确认真正理解。