
机器人 / 系统课时
区分主动旋转与坐标系变换
区分主动旋转与坐标系变换
机械臂转过 90° 后,究竟是空间中的向量改变了方向,还是观察它的坐标轴换了方向?两种操作可能出现同一组矩阵数字,却对应不同的乘法方向。本篇通过一个绕 Z 轴旋转的算例,确定何时使用旋转矩阵、何时使用它的逆矩阵。
学习目标
- 解释主动旋转和被动坐标变换分别改变什么。
- 按列向量约定,判断旋转矩阵从哪个坐标系映射到哪个坐标系。
- 用转置矩阵完成反向换系,并验证往返计算不改变原向量。
先固定坐标约定
设 A 为固定右手坐标系,X 向右、Y 向上、正 Z 指向观察者;采用列向量,矩阵总在向量左侧相乘。绕正 Z 轴的正角度遵循右手定则,从正 Z 轴正向朝原点看为逆时针。旋转 90° 的矩阵为:
对于另一个坐标系 B,记 为把 B 中的坐标分量转换成 A 中的分量 的矩阵;它的三列分别是 B 的三个单位轴在 A 中的表达。因此:
矩阵右下标 B 是输入坐标系,左上标 A 是输出坐标系。这里采用的是机器人运动学常见的坐标表示约定,不能只凭一个字母 R 判断矩阵方向。
同一个数值矩阵既可以描述一个主动旋转算子,也可以描述两个坐标系之间的方向关系。必须同时说明被旋转的对象、参考坐标系以及矩阵的输入和输出,运算才没有歧义。
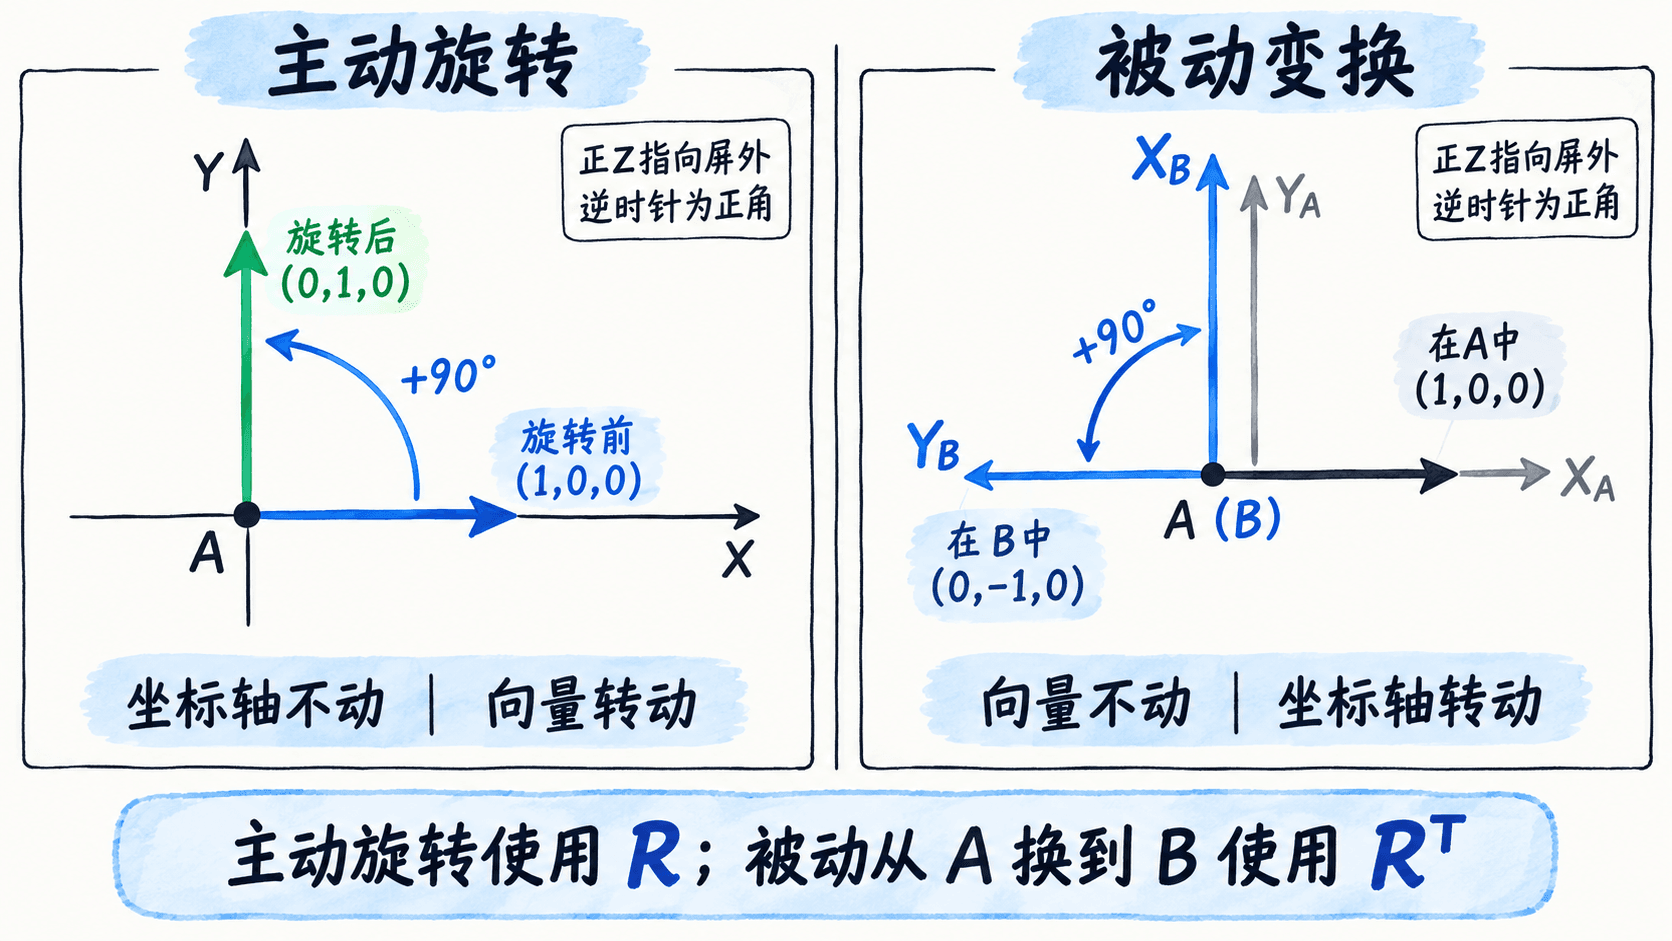
主动旋转:坐标轴不动,向量转动
让向量原本沿 A 的正 X 方向,其坐标为 。保持 A 的三根轴不动,把向量本身绕正 Z 轴主动旋转 90°:
结果指向 A 的正 Y 方向。这里旋转前后的数值都用 同一个 A 坐标系 表达;变化的是空间中箭头的方向。
可以把原点处的箭头看成固定在一块转盘上:转盘逆时针旋转 90°,箭头由向右变成向上,而墙上标记的 X、Y 坐标轴始终不动。
机器人关节驱动工具方向实际转动,以及在固定参考系中旋转几何向量,属于这一类运算。此时应明确旋转是围绕哪根轴、相对于哪个参考系执行的。
被动变换:向量不动,坐标轴转动
现在保持物理向量依然指向 A 的正 X 方向,只把描述它的坐标系换成 B。规定 B 相对 A 绕正 Z 轴逆时针转 90°,于是 B 的正 X 轴指向 A 的正 Y,B 的正 Y 轴指向 A 的负 X,故 。
将同一向量从 A 的坐标表示换到 B,必须反过来使用映射:
这个结果表示向量沿 B 的负 Y 方向,空间中的箭头并没有向下转。坐标轴正向旋转 90°,同一向量的坐标分量相当于反向旋转 90°。
把这里的转置误写成 R,便会算出 ,把主动旋转错当成了换系。判断结果时应该检查箭头相对新坐标轴的指向,而不是只看数字的正负。
用代码验证方向和逆变换
以下 Python 3 示例直接使用 90° 的精确整数矩阵,避免浮点三角函数将零写成极小数;不需要安装第三方库。代码分别计算主动旋转、被动换系以及从 B 换回 A 的结果。
def matvec(matrix, vector):
    return tuple(sum(row[j] * vector[j] for j in range(3)) for row in matrix)


def transpose(matrix):
    return tuple(tuple(matrix[j][i] for j in range(3)) for i in range(3))


def main():
    r_a_b = ((0, -1, 0), (1, 0, 0), (0, 0, 1))
    v_a = (1, 0, 0)
    # 主动旋转:两次坐标表达均以 A 为参考系
    rotated_a = matvec(r_a_b, v_a)
    # 被动换系:保持箭头不动,把 A 中的分量换算到 B
    v_b = matvec(transpose(r_a_b), v_a)
    print("主动旋转后 A 中的分量:", rotated_a)
    print("被动换系后 B 中的分量:", v_b)
    print("再换回 A 中的分量:", matvec(r_a_b, v_b))


if __name__ == "__main__":
    main()
预期输出:
主动旋转后 A 中的分量: (0, 1, 0)
被动换系后 B 中的分量: (0, -1, 0)
再换回 A 中的分量: (1, 0, 0)
旋转矩阵的列向量互相垂直且长度为 1,因此 ;普通非正交矩阵不能直接用转置代替求逆。
第三行恢复原始分量,是检查换系方向是否写反的最小测试。还可以检查旋转前后向量长度是否相等:本例中三个结果的欧氏长度均为 1。需要注意,长度相等只能验证旋转保持长度,不能单独证明坐标系方向正确。
写入机器人计算时的方向检查
例如工具坐标系 T 相对底座坐标系 A 正向转了 90°,工具本地的方向向量 米,在底座中应为:
反过来,若传感器给出底座中的方向向量,而算法需要工具坐标系下的分量,则改用 。计算之前先确认变换方向,不能因为工具相对底座旋转了正 90°,就对所有输入都直接左乘正 90° 的矩阵。
这里计算的是方向或位移向量,没有平移项;若转换的是空间点的位置,还须考虑两坐标系原点的平移。例如工具原点在 A 中的位置为 米,工具局部点 米在底座中的位置应为:
实际接入机器人软件时,先核对矩阵接口注明的源坐标系和目标坐标系,再做一次 A 到 B 到 A 的往返测试。主动旋转需要明确固定参考系,被动变换需要明确输入与输出坐标系;两者都确定后,矩阵和逆矩阵的选择就可以直接由定义推导,而不必猜测旋转角的正负号。