
机器人 / 系统课时
辨认标准 DH 与改进 DH 的差异
辨认标准 DH 与改进 DH 的差异
同一台机器人可以使用标准 DH 或改进 DH 建立正运动学模型,但两种约定的坐标系放置位置、变换顺序和参数索引并不相同。本课通过关节轴对比、矩阵公式和数值实验,学会辨认已有参数表的约定,并避免混用造成的末端位姿错误。
学习目标
- 根据关节轴编号和坐标系放置方式,区分标准 DH 与 Craig 改进 DH。
- 正确写出两种约定的单节齐次变换矩阵及参数索引。
- 通过数值实验和检查步骤,识别直接混用 DH 参数表产生的错误。
从关节轴辨认坐标系约定
DH 参数法使用四个参数描述相邻连杆坐标系之间的刚体变换:关节角 、沿关节轴的偏移 、连杆长度 和连杆扭角 。
标准 DH(Standard DH,简称 SDH)与 Craig 改进 DH(Modified DH,简称 MDH)都使用这些物理量,但坐标系编号与变换分组不同。这里采用机器人学中常见的 Craig 改进 DH 定义。
| 检查项 | 标准 DH | Craig 改进 DH |
|---|---|---|
| 第 个关节的运动轴 | ||
| 相邻关节轴之间的公法线 | 沿 | 沿 |
| 连杆长度和扭角在第 段变换中的索引 | ||
| 关节角与轴向偏移 | ||
| 单节变换的操作分组 | 先绕、沿 ,再沿、绕 | 先沿、绕 ,再绕、沿 |
例如,同一台具有 J1、J2 两个旋转关节的机械臂,标准 DH 将 J1 的运动轴记为 、J2 的运动轴记为 ;Craig 改进 DH 则分别记为 和 。两套编号必须与各自的参数表一起使用。
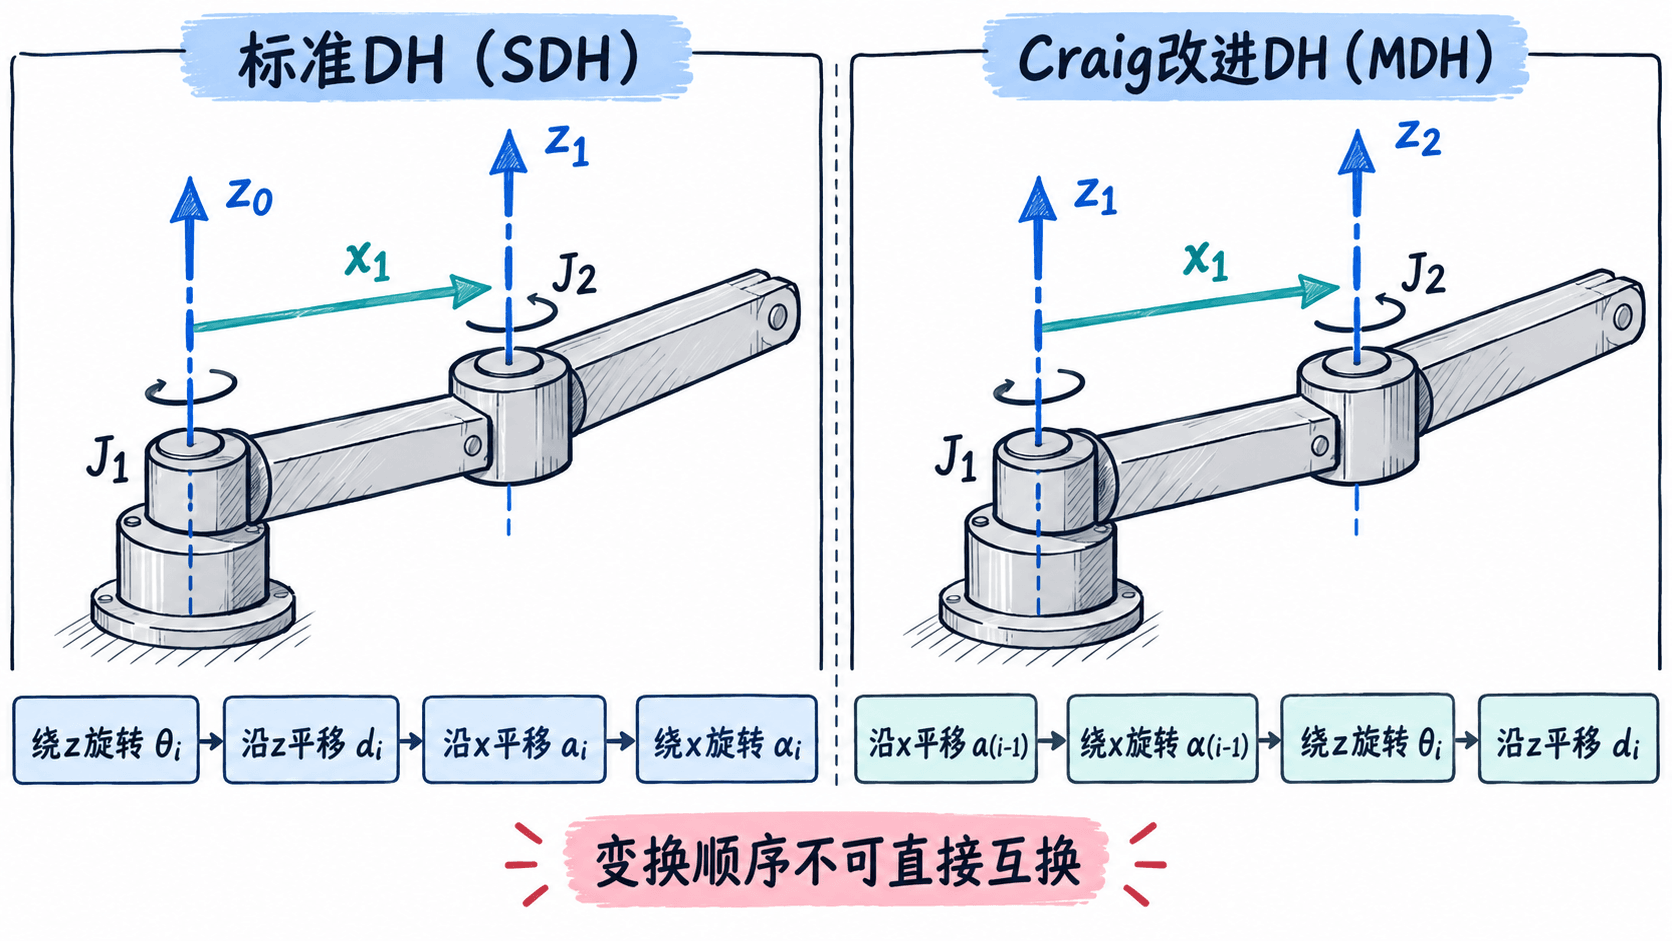
对照两种齐次变换的乘法顺序
规定采用列向量表示坐标, 表示将第 坐标系中的点变换到第 坐标系。、 表示绕指定轴旋转,、 表示沿指定轴平移。
标准 DH 的单节变换为:
其操作序列为:
- 绕当前 轴旋转 。
- 沿当前 轴平移 。
- 沿变换后的 轴平移 。
- 绕该 轴旋转 。
Craig 改进 DH 的单节变换为:
其操作序列为:
- 沿前一坐标系的 轴平移 。
- 绕该 轴旋转 。
- 绕变换后的 轴旋转 。
- 沿该 轴平移 。
这里的顺序描述的是逐步建立中间坐标系的过程;采用列向量矩阵乘法时,最右侧矩阵首先作用于被变换的点。不要将矩阵乘积的书写顺序直接理解为对固定世界坐标轴执行操作的时间顺序。
绕同一轴旋转与沿该轴平移可以交换次序,例如 。但一般不能交换绕 轴的旋转与沿 轴的平移,因为旋转会改变平移方向。
用数值实验复现参数混用错误
假设某段变换的参数数值为:
| 参数 | 数值 |
|---|---|
标准 DH 中将长度 米沿旋转后的 轴平移,因此得到位置 米。改进 DH 中先沿原来的 轴平移,因此直接套用相同数值会得到 米。
下面使用 Python 3 标准库复现这一差异。由于 ,绕 轴的旋转是单位矩阵,可以省略。
from math import cos, sin, pi


def matmul(a, b):
    return [
        [sum(a[r][k] * b[k][c] for k in range(4))
         for c in range(4)]
        for r in range(4)
    ]


def rot_z(theta):
    c, s = cos(theta), sin(theta)
    return [[c, -s, 0, 0], [s, c, 0, 0],
            [0, 0, 1, 0], [0, 0, 0, 1]]


def trans_x(a):
    return [[1, 0, 0, a], [0, 1, 0, 0],
            [0, 0, 1, 0], [0, 0, 0, 1]]


def trans_z(d):
    return [[1, 0, 0, 0], [0, 1, 0, 0],
            [0, 0, 1, d], [0, 0, 0, 1]]


# 刻意复用相同数值,观察错误混用的后果
angle, length, offset = pi / 2, 0.5, 0.2
sdh = matmul(matmul(rot_z(angle), trans_z(offset)),
             trans_x(length))
mdh = matmul(matmul(trans_x(length), rot_z(angle)),
             trans_z(offset))


# 齐次变换矩阵最后一列的前三项就是原点位置
def position(t):
    return tuple(round(t[i][3], 3) for i in range(3))


print("SDH:", position(sdh))
print("MDH:", position(mdh))
预期输出:
SDH: (0.0, 0.5, 0.2)
MDH: (0.5, 0.0, 0.2)
两种计算得到的旋转部分相同,但平移列不同,位置误差达到约 米。这说明即使旋转角度和连杆长度的数值看起来合理,直接将标准 DH 参数交给改进 DH 公式也可能得到错误的位置。
校验已有 DH 参数表是否能够正确使用
接收机器人说明书、论文或程序中的 DH 参数表时,建议按以下顺序检查。
- 确认公式:查看单节变换究竟采用 还是 ,不要只看文档是否写了 DH。
- 核对关节轴:逐个标出实际关节 J1、J2、J3 的转轴,检查第 关节在标准 DH 中是否对应 ,在 Craig 改进 DH 中是否对应 。
- 检查变量与索引:旋转关节通常由 随关节位置变化,移动关节通常由 变化。还要检查零位偏置、正方向以及 、 的下标定义。
- 检查基座与工具变换:确认参数表是否已经包含固定的基座安装偏移和末端工具偏移,避免漏乘或重复乘这些矩阵。
- 验证两个姿态:选取全部关节为约定零位的姿态,以及一个非零关节姿态,例如第一关节旋转 。分别计算末端位置和姿态,并与机器人几何图、已知标定结果或可信模型比较。
对于具有 个关节的串联机器人,如果每节矩阵都按照同一约定建立,那么连乘关系为:
这里的相邻坐标系必须确实对应,不能将标准 DH 的部分矩阵与改进 DH 的部分矩阵直接拼接。两种方法可以通过明确的坐标变换桥接,但不是替换某几列参数就能完成转换。
如果模型在零位正确、转动后却出现位置偏差,应重点检查旋转与平移的先后顺序;如果所有姿态均存在固定偏移,应检查基座或工具变换;如果只有个别关节运动方向错误,应检查关节轴正方向及零位偏置。
实际项目中,应随 DH 参数表明确记录采用的约定、关节轴编号、长度单位、角度单位和零位定义。没有这些信息的四列数字不足以可靠重建机器人的正运动学模型。