
机器人 / 系统课时
按标准 DH 定义连杆坐标系
按标准 DH 定义连杆坐标系
标准 DH 法用四个参数描述相邻连杆坐标系之间的关系。实际建模时,最容易出错的是关节轴编号、公共法线方向和参数测量位置。本课从关节轴出发建立坐标系,填写标准 DH 参数表,并用平面双转动关节机械臂验证计算结果。
学习目标
- 按标准 DH 约定,为相邻关节轴建立右手连杆坐标系。
- 正确识别关节角、连杆偏距、连杆长度和扭转角的测量方向。
- 使用标准 DH 变换矩阵和两连杆实例检查参数表是否正确。
从关节运动轴建立坐标系
标准 DH(Denavit-Hartenberg)方法首先确定关节轴,再根据相邻轴的位置关系放置坐标系。不能直接将机械臂外壳的中心线当作关节轴,因为外壳形状与实际运动轴可能并不重合。
采用以下编号规则:关节 的运动轴定义为 ,因此第一个关节对应 ,第二个关节对应 。转动关节的轴线沿其转轴方向,移动关节的轴线沿其直线运动方向。
建立第 个连杆坐标系时,按以下步骤操作:
- 标出相邻两根关节轴 和 ,确认各自的正方向。
- 找到两轴的公共法线,即同时垂直于两根轴的直线,令 沿该方向。对不相交的异面轴,通常取从前一根轴指向后一根轴的方向。
- 将原点 放在公共法线与 的交点。相应地, 穿过 。
- 按右手规则确定 ,使 。检查三根坐标轴相互正交,且右手定则成立。
基座坐标系 的 需要结合关节零位和机构几何约定;末端坐标系的轴向也应明确记录,避免后续将工具坐标变换误认为最后一个 DH 变换。
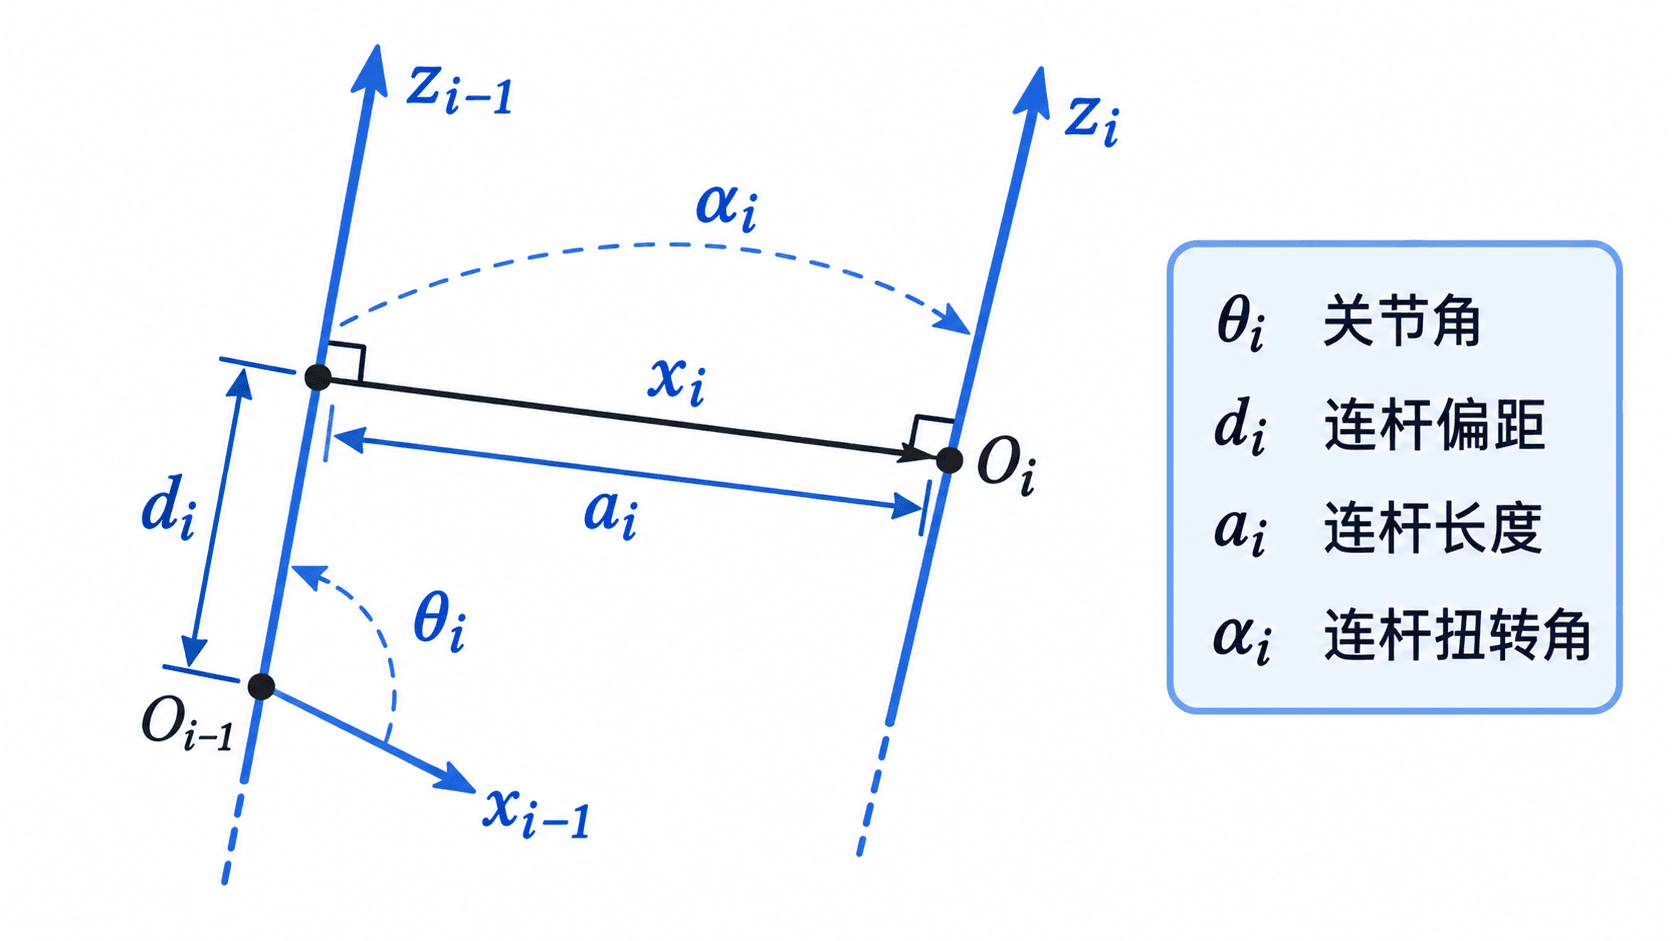
如果两根关节轴相交,公共法线的长度为零,取过交点且同时垂直于两轴的方向作为 。如果两轴平行,公共法线可沿轴向平移,此时应结合零位选择能简化参数的原点位置,并在整条关节链中保持约定一致。
从坐标系读取四个 DH 参数
确定坐标系后,每对相邻坐标系只需要四个参数。测量时必须使用正确的参考轴,特别注意关节角与连杆扭转角并不是绕同一根轴旋转。
| 参数 | 测量定义 | 对应轴 |
|---|---|---|
| :关节角 | 从 转到 的有向角 | 绕 |
| :连杆偏距 | 从 沿 到公共法线的有向距离 | 沿 |
| :连杆长度 | 从 沿公共法线到 的有向距离 | 沿 |
| :连杆扭转角 | 从 转到 的有向角 | 绕 |
角度正方向使用右手定则,长度单位建议统一为米,角度单位在参数表中明确标识。参数具有方向性,因此 和 可以为负值,不能为了得到正数而随意翻转已经确定的坐标轴。
对于普通单自由度关节,变量与常量的分工如下:
- 转动关节 R: 是关节变量,、、 通常为固定结构参数。
- 移动关节 P: 是关节变量,、、 通常为固定结构参数。
例如一根滑轨沿 正方向移动 ,若零位偏距为 ,则当前偏距为 。不要将移动量误填到 ,因为 描述的是沿公共法线的距离。
用平面双转动关节验证参数
考虑一台平面双转动关节机械臂,基座位于原点,两段连杆长度分别为 和 。所有关节轴均垂直于运动平面,正 方向指向纸面外,关节角逆时针为正。
令所有关节角为零时,两段连杆均沿世界坐标系正 方向伸展。建立标准 DH 坐标系后,得到以下参数表:
| 关节 | (m) | (m) | ||
|---|---|---|---|---|
| 1 | 0 | 0.40 | ||
| 2 | 0 | 0.30 |
两根关节轴均平行于正 方向,因此扭转角为零。选择各坐标系原点位于相应关节或末端位置,并使它们处于同一运动平面,故两个偏距也为零。
标准 DH 的相邻坐标变换按以下顺序构成:
这里 表示旋转, 表示平移。四个矩阵必须按照给定顺序相乘,不能任意交换。整条两关节链的末端变换为 。
使用 Python 3 标准库即可验证,不需要安装额外的矩阵计算依赖:
import math


def dh(theta_deg, d, a, alpha_deg):
    # 标准 DH:角度输入为度,长度输入为米
    theta = math.radians(theta_deg)
    alpha = math.radians(alpha_deg)
    ct, st = math.cos(theta), math.sin(theta)
    ca, sa = math.cos(alpha), math.sin(alpha)
    return [
        [ct, -st * ca, st * sa, a * ct],
        [st, ct * ca, -ct * sa, a * st],
        [0.0, sa, ca, d],
        [0.0, 0.0, 0.0, 1.0],
    ]


def multiply(a, b):
    # 齐次矩阵按关节顺序左乘累积
    return [
        [sum(a[i][k] * b[k][j] for k in range(4))
         for j in range(4)]
        for i in range(4)
    ]


# 两个转动关节:30°、45°
t01 = dh(30, 0.0, 0.40, 0)
t12 = dh(45, 0.0, 0.30, 0)
t02 = multiply(t01, t12)
yaw = math.degrees(math.atan2(t02[1][0], t02[0][0]))
print(f"x={t02[0][3]:.4f} m")
print(f"y={t02[1][3]:.4f} m")
print(f"yaw={yaw:.1f}°")
预期输出:
x=0.4241 m
y=0.4898 m
yaw=75.0°
还可以用几何公式独立交叉验证:
代入 和 ,得到约 、,末端绕 轴的姿态角为 。矩阵结果与几何公式一致,说明该平面机构的参数表和变换顺序相互匹配。
处理特殊轴关系与常见定义错误
标准 DH 建模中,机械结构的实体长度不一定等于参数 。例如两根转轴在空间中相交,即使连接它们的实体连杆有明显长度,公共法线长度仍然是零,因此 。
遇到以下情况时,可按对应规则处理:
| 几何情况 | 正确处理 | 容易犯的错误 |
|---|---|---|
| 相邻轴相交 | 取同时垂直两轴的 ,设 | 用实体杆件长度代替 |
| 相邻轴平行 | 沿两轴的公共法线取 ,合理选择原点 | 将轴向偏距误填为 |
| 相邻轴重合且同向 | 可取 、,合理选取 | 强行构造不存在的轴间距离 |
| 正负方向不明确 | 先锁定右手坐标系,再测量有向参数 | 为得到正数而单独修改某个参数 |
另一个常见错误是把标准 DH 与改进 DH(Modified DH)混用。两者的坐标系分配、参数索引和基本变换排列存在差异,不能在沿用同一参数表时直接替换矩阵公式。本课统一使用标准 DH 的 约定。
实际交付一份 DH 参数表时,建议同时保留关节轴示意图、坐标系正方向、各关节零位和角度单位。验收时至少检查全零位、一个非零关节配置,以及正向转动后的末端位置:平面双连杆在全零位时应得到 ;若非零配置与独立几何计算不一致,应先检查坐标轴和参数测量方向,再检查矩阵实现。