
通信工程 / 系统课时
用星座旋转观察载波频偏与相位误差
用星座旋转观察载波频偏与相位误差
接收端即使已经取得正确的码元采样点,I/Q 星座仍可能因为本振不同步而旋转。本课使用 200 个 QPSK 码元,分别加入固定相位偏差和载波频偏,观察四个星座点如何偏转或形成环状轨迹,并通过实际误比特数判断相干解调何时失效。
学习目标
- 区分固定载波相位误差与持续累积的载波频率偏差。
- 使用 Python 对 QPSK 信号施加相位旋转和频偏,并绘制接收星座图。
- 根据星座轨迹、判决边界和误比特数判断同步问题及其修正方法。
相位误差与频偏的定量区别
相干接收机需要使用与发送端载波频率、相位一致的参考信号进行解调。当接收端参考载波存在偏差时,解调得到的复数基带信号会发生旋转。
假设匹配滤波和定时抽样已经完成,第 个接收码元可以表示为:
其中, 是理想发送码元, 是码元率, 是接收基带中的残余载波频偏, 是初始相位误差, 是复数噪声。本课先令噪声为零,只观察载波不同步产生的影响。
两种偏差的表现不同:
| 偏差类型 | 相位变化规律 | 星座表现 |
|---|---|---|
| 固定相位误差 | 所有码元增加相同角度 | 四个星座点整体旋转 |
| 载波频率偏差 | 相位随时间线性累积 | 星座点持续绕原点旋转 |
| 相位误差叠加频偏 | 从初始偏转角持续旋转 | 起始方向改变,但旋转速率由频偏决定 |
设码元率为 1000 symbols/s,载波频偏为 +50 Hz。每个码元间隔为 1 ms,因频偏产生的相位增量为:
因此,第 0 个码元的频偏累积相位为 0°,第 10 个为 180°,第 20 个为 360°。如果只加入固定的 +30° 相位误差,则所有码元始终偏转 30°,不会继续旋转。
在星座图中识别两种错误
使用单位平均符号能量的 QPSK 星座,理想 I/Q 坐标为 ,约等于 ±0.707。四个码元分别占据四个象限,可以通过 I、Q 分量的正负号进行硬判决。
固定相位误差使四个点保持相对位置不变,只改变整个星座的朝向。频偏则让每个码元的旋转角度随采样时刻变化,观察足够长的序列后,散点会沿圆周分布。
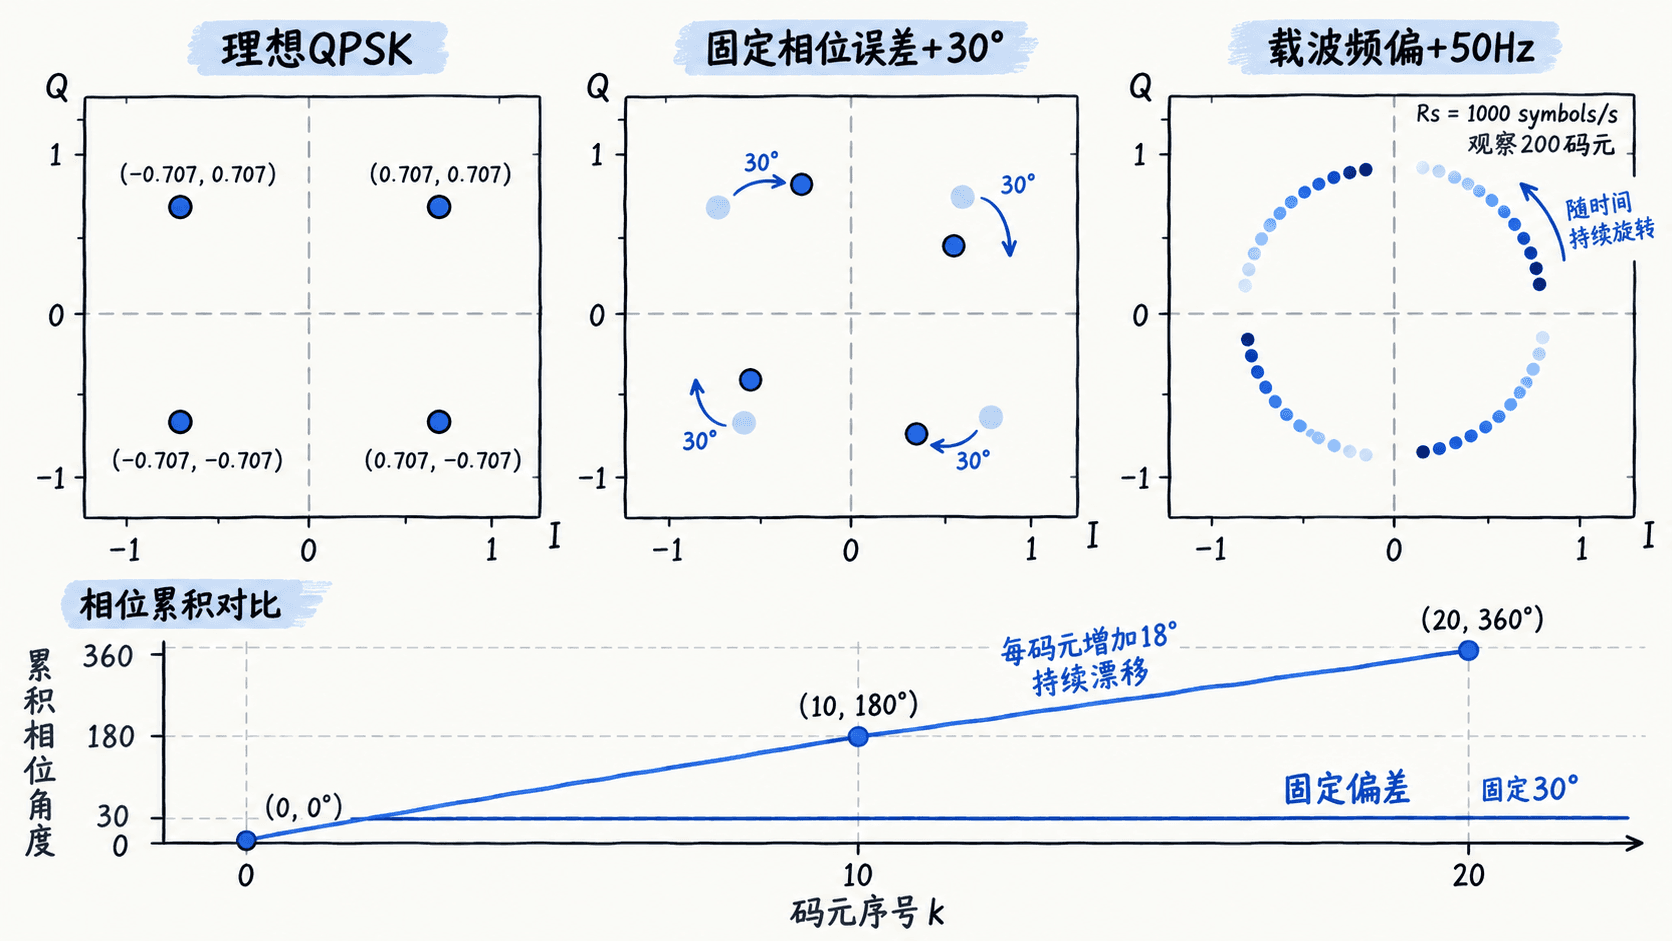
需要注意,固定相位旋转并不必然产生错误。对于无噪声、未旋转的标准 QPSK 判决区域,一个码元距离最近判决边界有 45° 的角度余量。因此,固定旋转 30° 仍可能全部正确;旋转 60° 则会使每个码元跨过一条判决边界。
运行星座旋转与误码仿真
使用 Python 3.10 或更高版本,安装 NumPy 和 Matplotlib。若缺少依赖,可执行 python -m pip install numpy matplotlib。
实验采用 Gray 映射:00 对应 I 正、Q 正;01 对应 I 正、Q 负;11 对应 I 负、Q 负;10 对应 I 负、Q 正。循环发送四个码元,共得到 200 个符号、400 个比特。
分别测试理想信号、固定 +30°、固定 +60° 和 +50 Hz 频偏。为了将载波错误与噪声错误分开,本实验不添加随机噪声。
import numpy as np
import matplotlib.pyplot as plt

rs = 1000.0
k = np.arange(200)

# 按Gray顺序循环发送四种QPSK码元
bits = np.tile([[0, 0], [0, 1], [1, 1], [1, 0]], (50, 1))
symbols = (
    (1 - 2 * bits[:, 0]) + 1j * (1 - 2 * bits[:, 1])
) / np.sqrt(2)


def received(phi_deg=0.0, cfo_hz=0.0):
    # 固定相位决定起始角,频偏使相位按码元序号累积
    phase = np.deg2rad(phi_deg) + 2 * np.pi * cfo_hz * k / rs
    return symbols * np.exp(1j * phase)


def count_errors(samples):
    # 对未补偿的接收样本直接使用I/Q零阈值判决
    hard_bits = np.column_stack(
        (samples.real < 0, samples.imag < 0)
    )
    return int(np.count_nonzero(hard_bits != bits))


cases = [
    ("ideal", received()),
    ("phase30", received(phi_deg=30)),
    ("phase60", received(phi_deg=60)),
    ("cfo50", received(cfo_hz=50)),
]

for name, samples in cases:
    print(f"{name}: {count_errors(samples)}/{bits.size}")

fig, axes = plt.subplots(1, 3, figsize=(12, 4))

for ax, (name, samples) in zip(
    axes, [cases[0], cases[1], cases[3]]
):
    ax.scatter(samples.real, samples.imag, s=14, alpha=0.65)
    ax.axhline(0, color="gray", linestyle="--")
    ax.axvline(0, color="gray", linestyle="--")
    ax.set(
        title=name,
        xlabel="I",
        ylabel="Q",
        xlim=(-1.2, 1.2),
        ylim=(-1.2, 1.2),
    )
    ax.set_aspect("equal")
    ax.grid(alpha=0.2)

plt.tight_layout()
plt.show()
预期输出:
ideal: 0/400
phase30: 0/400
phase60: 200/400
cfo50: 200/400
程序还会绘制三个并排星座图。第一幅是四个标准 QPSK 星座点;第二幅仍是四个点,但整体逆时针旋转 30°;第三幅呈现沿圆周排列的离散散点。
固定 +30° 的情况下,全部 400 个比特仍被正确判决。固定 +60° 时,每个码元恰好有一个比特被错误判决,因此 400 个比特中错误 200 个。
+50 Hz 频偏使星座每个码元旋转 18°。在本实验的 200 码元周期序列中,不补偿频偏时也有 200 个错误比特,误比特率达到 50%。这个具体数值取决于序列、频偏和观察长度,不表示所有频偏都会产生相同误码率。
根据旋转特征选择校正方法
诊断时首先观察散点是否随时间变化,而不只看整段信号叠加后的最终星座图。
- 如果星座始终保持四个稳定聚类,但整体角度错误,优先检查初始相位估计或载波相位恢复。
- 如果星座随时间连续旋转,应估计残余载波频偏。只乘一个固定的反向相位不能长期消除这种漂移。
- 如果星座已经停止旋转,但整体偏差为 90°、180° 或 270°,还需要处理 QPSK 载波恢复可能出现的四重相位歧义。
- 如果星座呈现不规则扩散而没有明显旋转,应进一步检查噪声、采样定时和信道均衡,而不能直接归因于频偏。
一种可操作的频偏估计方法是使用接收端已知的导频码元。对每个导频计算接收值乘以已知发送值共轭后的相位,再使用 np.angle 和 np.unwrap 获得连续相位轨迹,通过相位对时间的斜率估计频偏。
例如,导频相位平均每个码元增加 18°,码元率为 1000 symbols/s,则估计的残余频偏为 50 Hz。之后按照估计频偏逐码元反向旋转,并补偿初始相位,再执行星座判决。
本实验说明了一个重要边界:星座发生可见旋转,并不等于立刻发生误比特;但只要残余频偏持续存在,原本正确的判决区域迟早可能被跨越。验证接收同步效果时,应同时检查星座随时间的轨迹、相位估计变化和最终误比特率。