
高等数学 / 系统课时
用特征分解分析动态系统
用特征分解分析动态系统
离散动态系统每走一步都在用同一个矩阵变换当前状态。直接连乘虽然能模拟轨迹,却不容易解释长期趋势。本节把状态矩阵分解为若干特征模态,用特征值判断增长、衰减和振荡,并用一个二维系统验证结论。
学习目标
- 从离散状态方程推导出特征模态随时间演化的形式。
- 根据特征值的模与相位判断增长、衰减、翻转和振荡。
- 识别长期主导模态,并理解初始状态和不可对角化情形带来的边界。
从状态递推到特征模态
考虑离散状态空间模型:
连续迭代后有 。如果 可对角化,可写成:
于是:
把初始状态写成特征向量的线性组合 后,可得到:
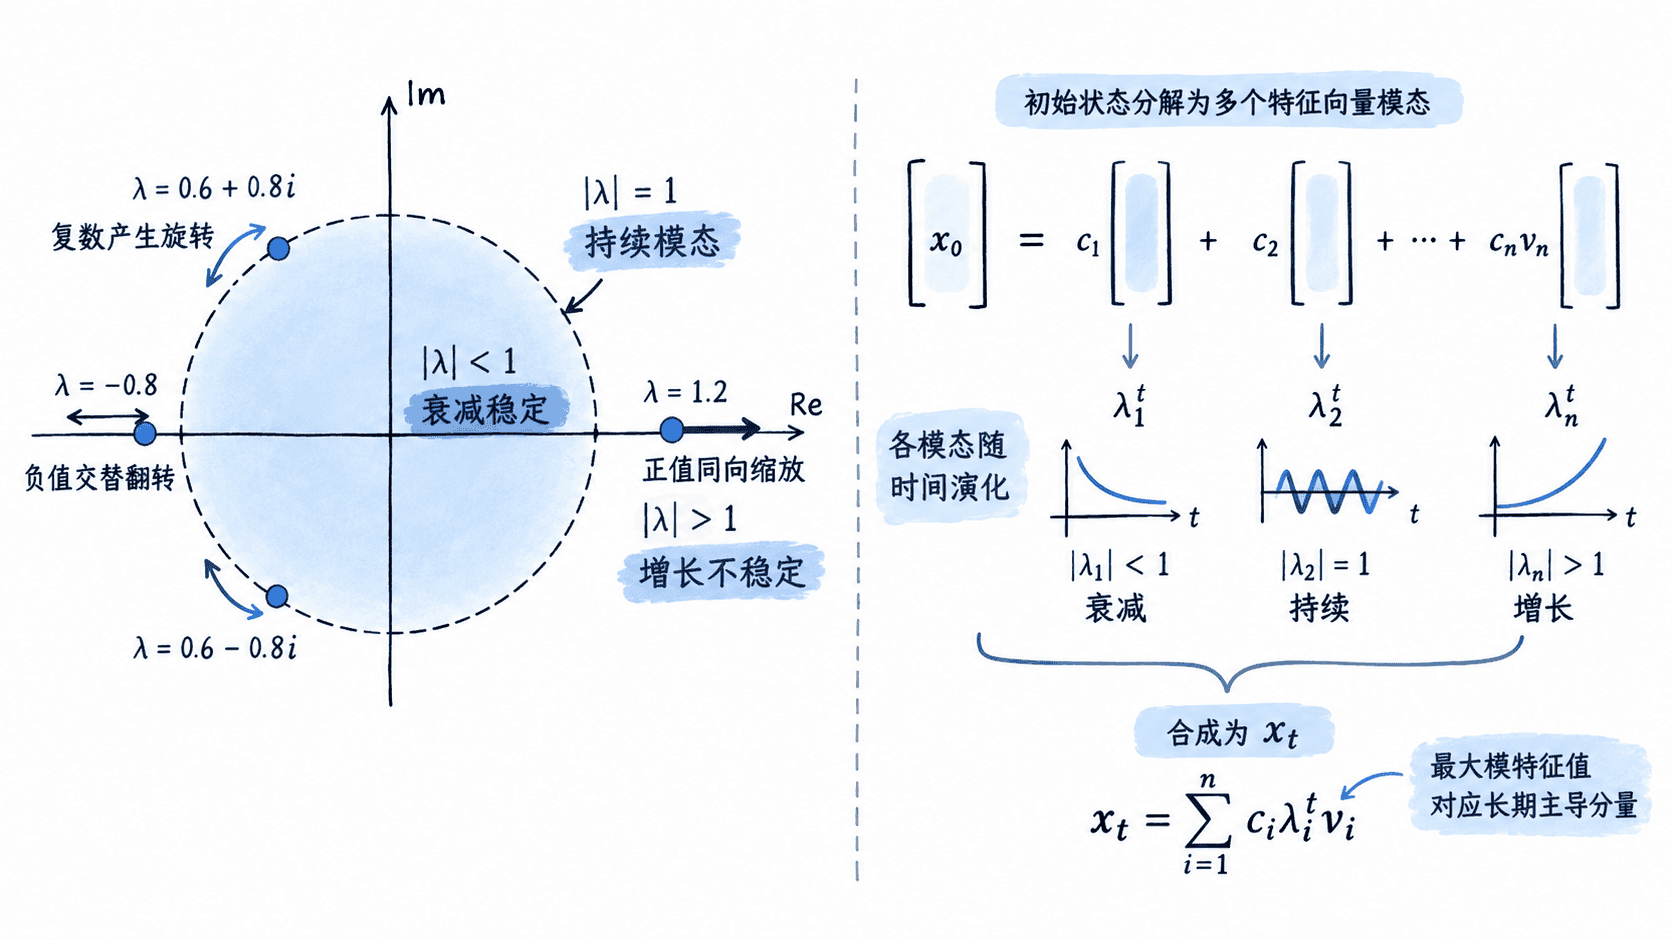
这说明系统不是“整体一起变化”,而是多个特征模态分别乘上 后再叠加。分析长期行为时,关键对象因此从矩阵连乘变成了各个特征值。
用特征值判断增长与振荡
特征值的模决定振幅如何变化,相位决定方向如何旋转或翻转。对离散系统而言,可以先用下面的规则判断单个模态:
| 特征值特征 | 模态行为 |
|---|---|
| 振幅指数衰减,最终趋近于 0 | |
| 振幅指数增长,通常意味着不稳定 | |
| 振幅不因指数因子改变,需要继续看相位和耦合 | |
| 负实特征值 | 相邻时刻方向交替,可表现为正负翻转 |
| 复特征值 | 按 缩放,并按 产生旋转或振荡 |
实矩阵出现复特征值时,它们会成共轭对出现。二维系统中的共轭对常对应“边旋转边缩放”的轨迹:模小于 1 时形成向内螺旋,模大于 1 时形成向外螺旋。
用 Python 验证衰减振荡
下面选取状态矩阵 。它的两个特征值为 ,模约为 ,因此状态应一边旋转一边衰减。
import numpy as np

A = np.array([
    [0.9, -0.2],
    [0.2, 0.9],
])

# 先查看特征值,按虚部排序以稳定输出顺序。
eigenvalues = sorted(np.linalg.eigvals(A), key=lambda z: z.imag, reverse=True)
for lam in eigenvalues:
    print(f'eigenvalue={lam.real:.3f}{lam.imag:+.3f}j magnitude={abs(lam):.3f}')

# 从 x0=[1, 0] 出发,观察状态方向变化和范数衰减。
x = np.array([1.0, 0.0])
for t in range(4):
    print(f't={t} state=[{x[0]:.3f}, {x[1]:.3f}] norm={np.linalg.norm(x):.3f}')
    x = A @ x
预期输出
eigenvalue=0.900+0.200j magnitude=0.922
eigenvalue=0.900-0.200j magnitude=0.922
t=0 state=[1.000, 0.000] norm=1.000
t=1 state=[0.900, 0.200] norm=0.922
t=2 state=[0.770, 0.360] norm=0.850
t=3 state=[0.621, 0.478] norm=0.784
状态向量的方向持续变化,而范数从 1.000 降到 0.784,与复特征值“产生旋转”、模小于 1“产生衰减”的判断一致。
判断长期主导行为
若多个模态同时存在,长期通常由模最大的特征值对应分量主导。设 ,且初始状态在 方向上的系数 ,那么随着 增大, 相对其他项衰减得最慢或增长得最快,轨迹会越来越接近该模态的行为。
这个结论有两个重要边界。第一,如果初始状态恰好没有某个主导特征向量分量,对应模态就不会被激发;不能只看最大特征值而忽略 。第二,如果矩阵不可对角化,需要使用 Jordan 形式,状态中会出现形如 的多项式因子;此时特征值的模仍控制主要指数趋势,但瞬态可能比简单的 更复杂。
因此,用特征分解分析动态系统时,可靠顺序是先求特征值判断各模态的缩放与振荡,再检查初始状态是否激发这些模态,最后比较特征值模的大小来判断长期由谁主导。