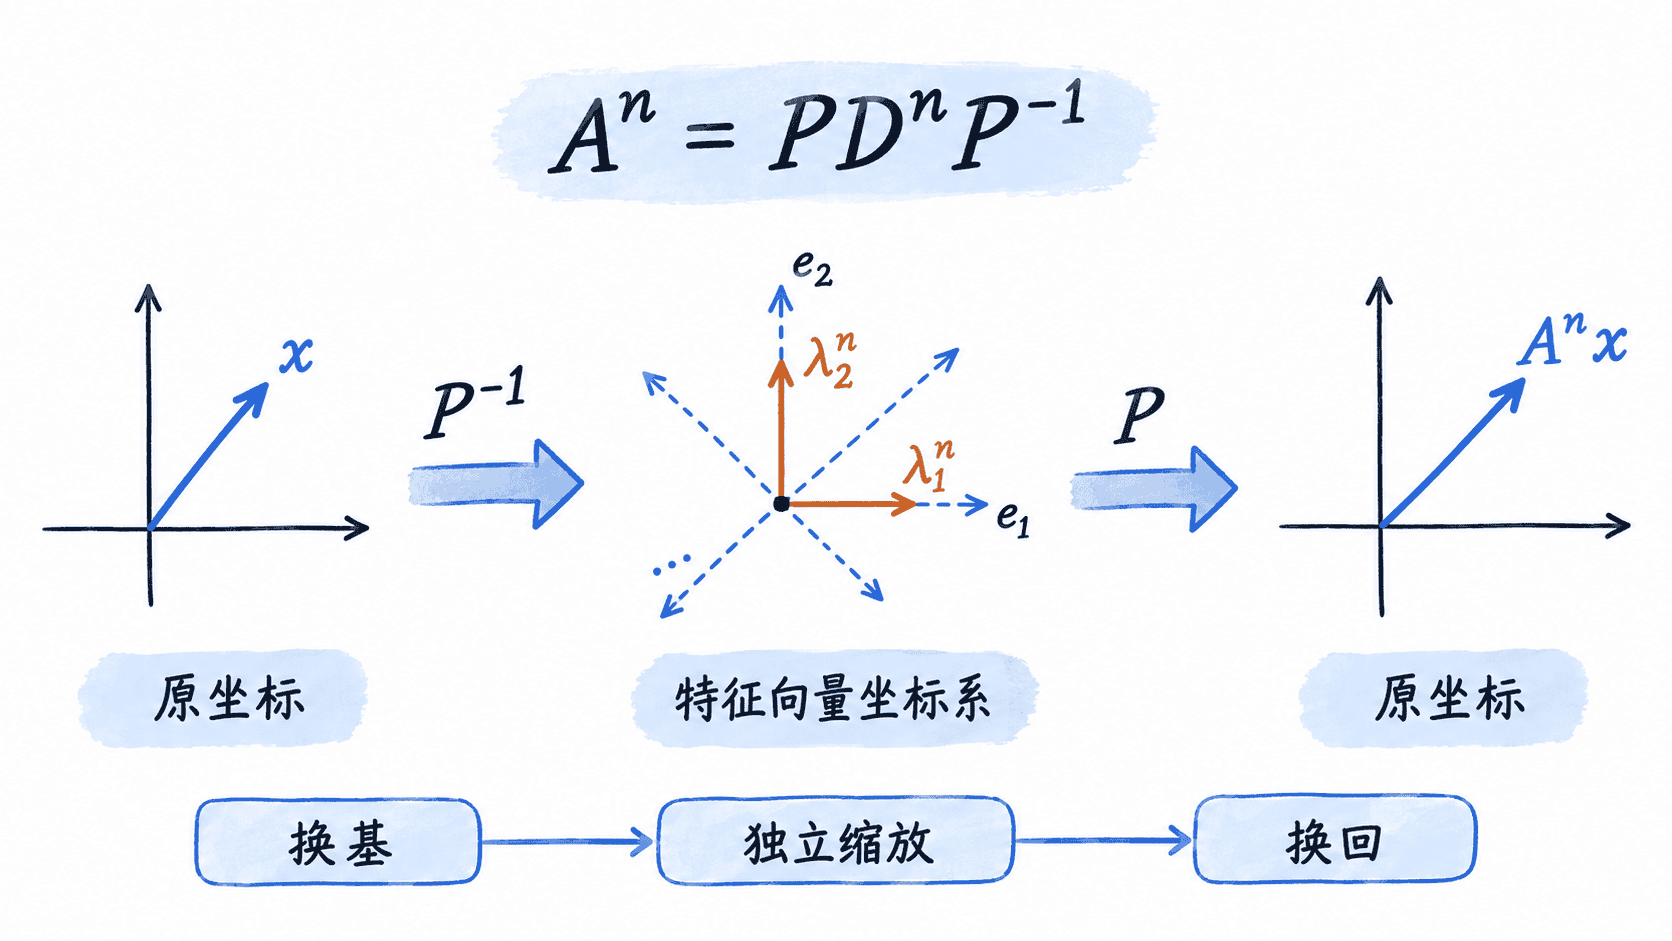
直接把矩阵连续相乘几十次既慢又看不出结构。只要矩阵能对角化,就可以先把线性变换切换到特征向量坐标系,在那里每个方向只做独立缩放,再一次性计算任意高次幂。
若矩阵 有足够多的线性无关特征向量,就能写成
其中, 的列是特征向量, 是对应特征值组成的对角矩阵。于是
中间的 会抵消。重复这一过程得到
真正困难的矩阵连乘,被转化为对角元素分别做幂:
取
它的特征值是 和 。可分别选择特征向量
因此
代入 :
例如 时,
直接相乘原矩阵也会得到同样结果,但对角化公式在 很大时仍只需要计算标量幂。
对角化不只是计算技巧。 把向量改写为特征向量坐标, 让每个特征方向互不干扰地缩放, 再把结果换回原坐标。
若向量在特征基下写成
那么连续作用 次后就是
因此高次迭代中哪个方向占主导,直接由各特征值幂的大小决定。
使用 的前提是矩阵可对角化,即 必须可逆。对于 矩阵,需要找到 个线性无关特征向量。
重复特征值并不自动意味着不能对角化;真正的问题是线性无关特征向量是否足够。如果不够,就不存在这样的可逆 ,此时应改用 Jordan 形式等方法处理矩阵幂。
