
高等数学 / 系统课时
处理复特征值与旋转行为
处理复特征值与旋转行为
实矩阵的元素都是实数,却仍可能得到复特征值。关键不是把系统“变成复数”,而是识别一对共轭复特征值在实二维空间中对应的旋转与缩放,从而读懂迭代轨迹为什么会绕圈、收缩或发散。
学习目标
- 解释实矩阵的非实特征值为什么必成共轭对
- 从复特征值的模与幅角判断缩放倍率和旋转角度
- 把二维旋转缩放与矩阵反复作用后的轨迹联系起来
为什么实矩阵会出现复特征值
特征值由特征方程 决定。即使矩阵系数全为实数,这个多项式也可能没有实根。例如
满足
所以特征值是 。因为特征多项式具有实系数,只要 是根, 也一定是根,因此非实特征值总是成共轭对出现。
这里的矩阵其实并不神秘:它把平面向量逆时针旋转 。复特征值只是把这种实空间中的旋转行为编码进了特征分解。
模决定缩放,幅角决定旋转
考虑一类二维实矩阵
它的特征值为 。把其中一个写成极坐标形式
其中
同时可以直接把矩阵写成
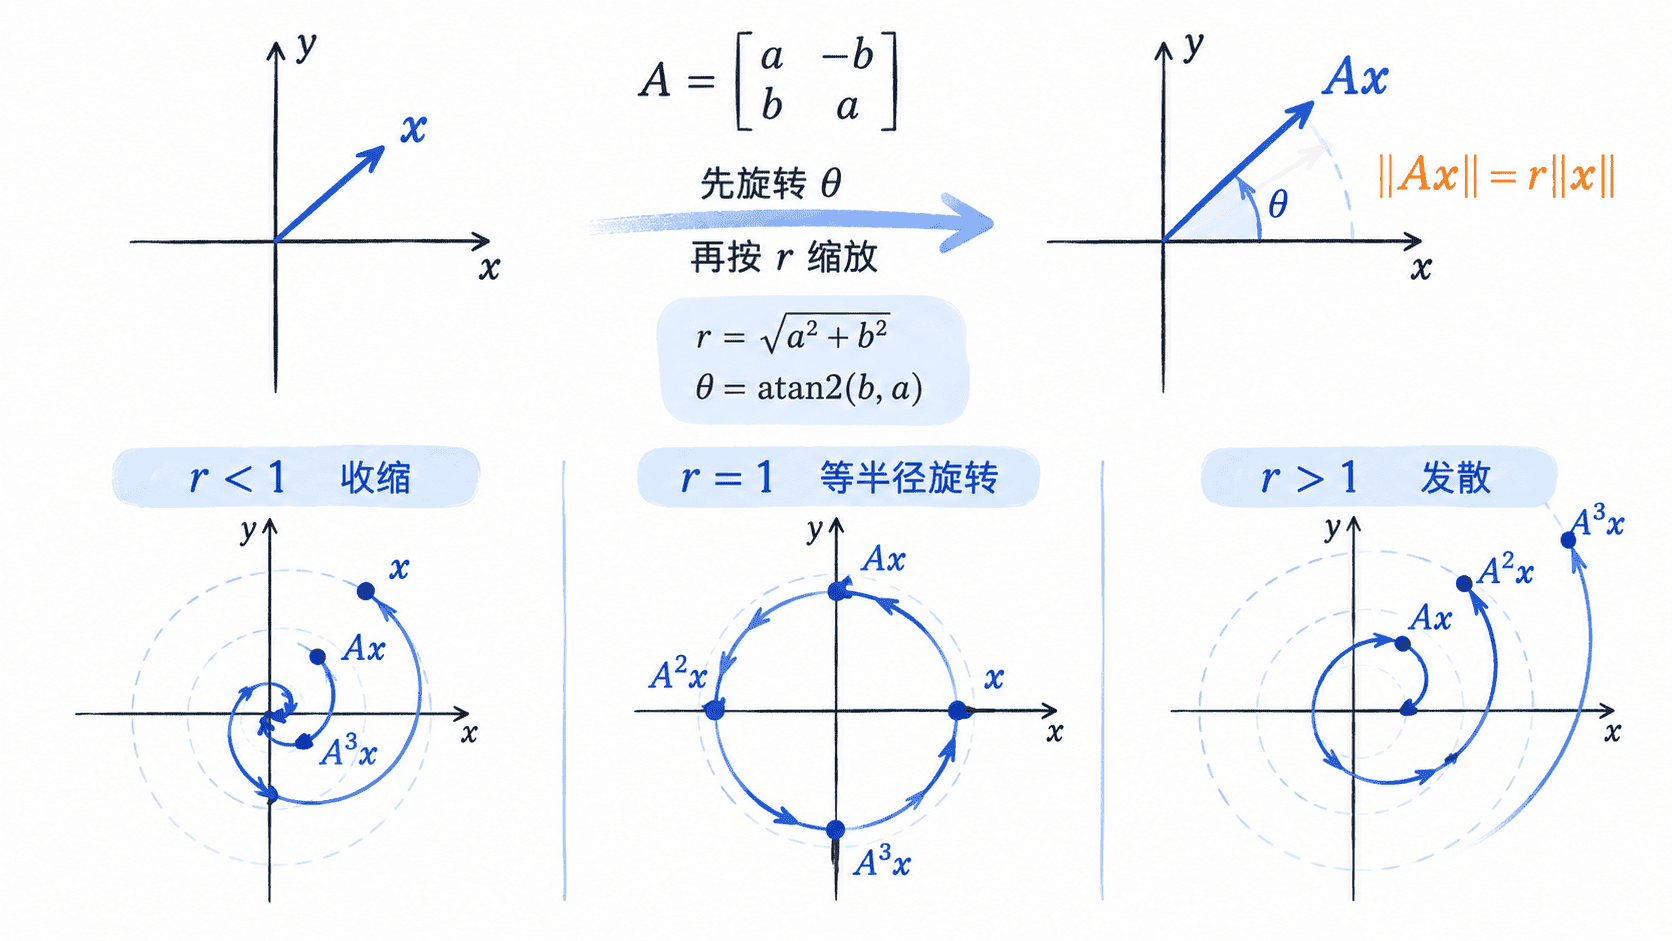
因此, 就是每次作用后的长度缩放倍率, 就是每次作用的旋转角。复特征值并不是额外的几何维度,而是把“缩放 + 旋转”压缩成一个数来表示。
反复作用为什么形成螺旋
如果 ,其中 是旋转矩阵,那么
这条式子直接给出长期行为:每迭代一次,方向再转 ,长度再乘 。因此 时轨迹向原点螺旋收缩, 时保持半径不变, 时向外螺旋发散。
例如
的特征值是 。所以每次作用都会把向量旋转 ,同时把长度放大 倍;连续迭代自然得到向外扩张的旋转轨迹。
更高维矩阵如何理解
更高维实矩阵出现共轭复特征值时,可以把对应行为限制在一个实二维不变子空间中理解。在合适的实基下,这部分作用可写成
因此仍然是旋转与缩放。其他实特征值则控制其余方向上的拉伸、压缩或翻转。
判断系统行为时,可以优先看复特征值的模与幅角:模回答“距离如何变化”,幅角回答“方向每步转多少”。这比单独盯着复数的实部和虚部,更直接地连接到真实空间中的运动。
按自己的节奏,确认真正理解。