
游戏客户端架构 / 系统课时
瞄准姿势如何和移动动画叠加
瞄准姿势如何和移动动画叠加
持枪层能让角色保持握姿,但奔跑时抬高枪口、身体侧倾后继续瞄准,还需要方向修正。本课把持枪覆盖、瞄准增量、后坐力与握把 IK 放到明确的求值顺序中,用四元数例程验证局部空间与模型空间为什么会得到不同结果。
学习目标
- 区分持枪绝对姿态与相对于参考姿态的瞄准增量。
- 按坐标约定组合旋转,避免直接相加三维欧拉角。
- 检查后续姿态修正不会再次破坏已求解的手部接触。
在正确的持枪基础上增加方向变化
基础移动先输出完整姿态,上半身覆盖建立与武器匹配的持枪形态,再应用瞄准方向增量。不能把“手臂自然下垂到举枪”的完整资源当作微调直接叠加到任意移动姿态,否则肩臂会出现持续偏转。增量的参考姿态必须与制作它时使用的基准一致。
瞄准方向先从世界空间转换到角色约定的空间,再得到水平与俯仰参数。移动时限制腰部左右扭转,超出范围由角色转身系统配合;零方向或目标无效时保持上一有效参数并退出权重。方向平滑放在一个明确环节,避免控制器和动画图重复平滑造成迟钝。
Unreal Aim Offset 文档 要求用于 Aim Offset 的样本配置为 Mesh Space Additive,并匹配基础姿态。模型空间增量有助于侧倾时仍沿预期方向抬枪;这不意味着所有引擎、所有加法层都必须使用模型空间。
旋转增量的乘法顺序就是空间约定
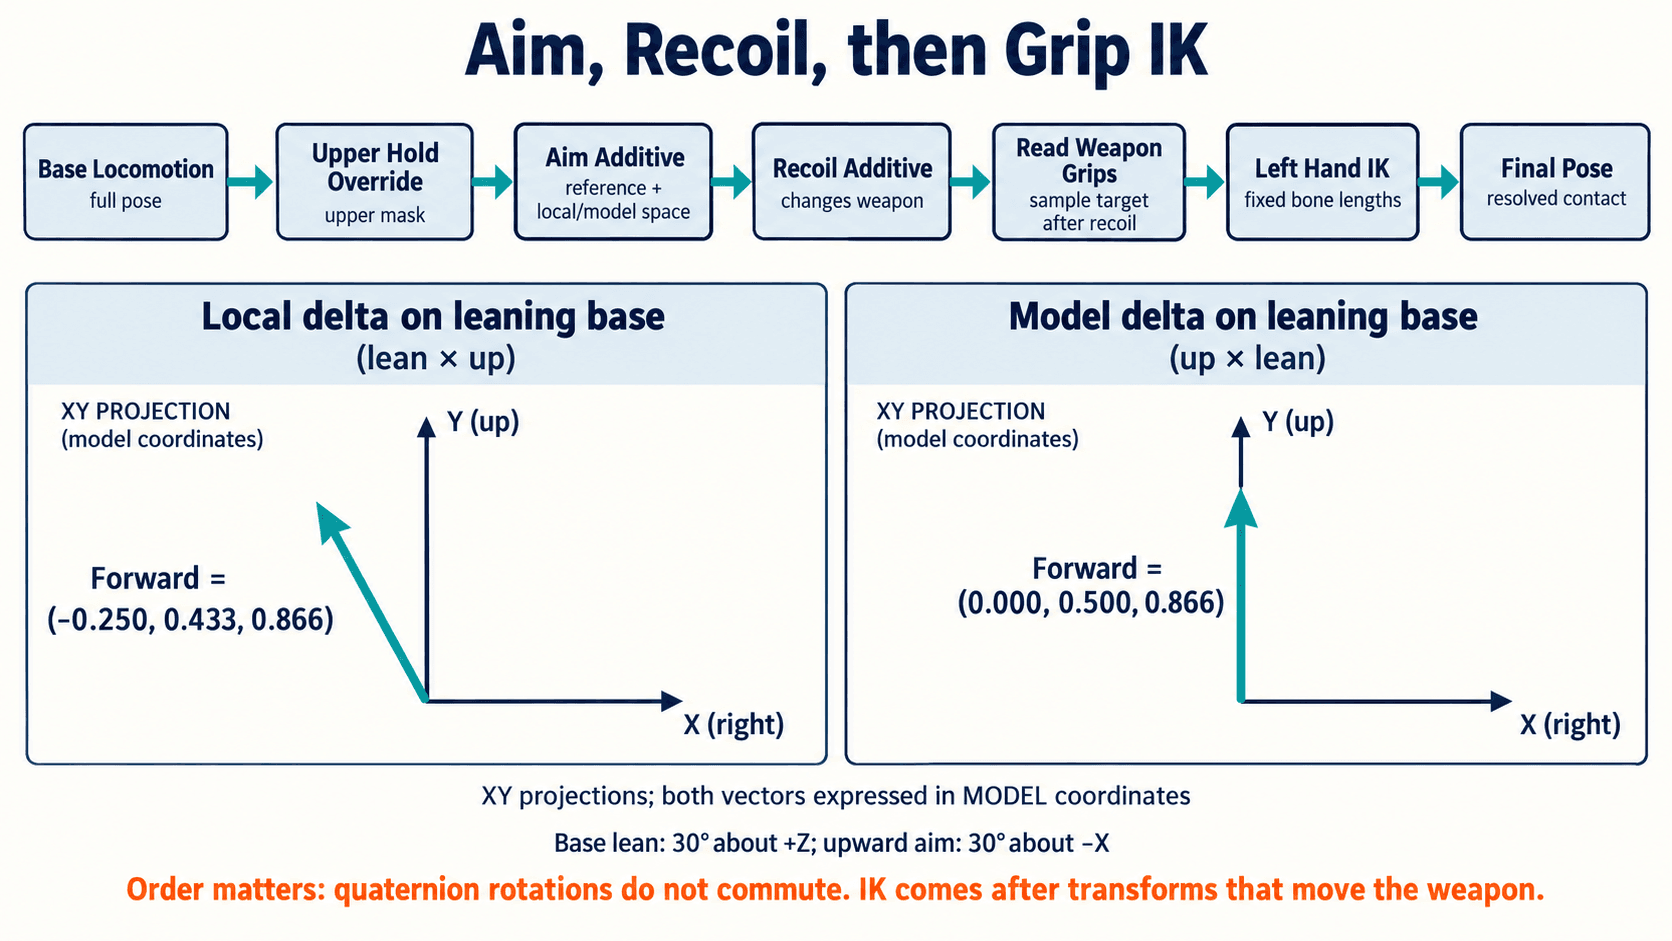
使用单位四元数和主动旋转,乘积 A * B 表示先对向量应用 B,再应用 A。若参考旋转为 R、当前附加旋转为 A,局部增量可定义为 inverse(R) * A,然后右乘到基础旋转。模型空间增量可定义为 A * inverse(R),应用到模型空间基础旋转时左乘。
对实际骨架,先得到父骨骼模型空间旋转,再把修改后的骨骼模型旋转转回局部旋转,随后更新后代。不能只把每根骨骼的局部四元数都左乘同一增量,就声称实现了模型空间瞄准。平移、缩放、重定向与引擎专用混合规则也需要另行处理。
用四元数验证局部与模型空间的差异
保存为 aim-space.js,使用 Node.js 18 或更新版本运行。程序采用右手坐标 X 向右、Y 向上、Z 向前,四元数顺序为 [x,y,z,w]。它只计算刚体旋转;不模拟任何引擎的动画节点、姿态采样或整条骨架求值。
const assert = require('node:assert/strict');
const normalize = (q) => {
  assert(q.length === 4 && q.every(Number.isFinite));
  const length = Math.hypot(...q); assert(length > 0);
  return q.map((v) => v / length);
};
const inverse = ([x, y, z, w]) => [-x, -y, -z, w];
function multiply([x, y, z, w], [a, b, c, d]) {
  return [w * a + x * d + y * c - z * b,
    w * b - x * c + y * d + z * a,
    w * c + x * b - y * a + z * d,
    w * d - x * a - y * b - z * c];
}
function axisAngle(axis, degrees) {
  const length = Math.hypot(...axis); assert(length > 0);
  const half = degrees * Math.PI / 360;
  return [...axis.map((v) => v / length * Math.sin(half)), Math.cos(half)];
}
function weightedDelta(delta, weight) {
  assert(Number.isFinite(weight) && weight >= 0 && weight <= 1);
  let q = normalize(delta);
  // q与-q表示同一旋转,选与单位旋转夹角较短的一支。
  if (q[3] < 0) q = q.map((v) => -v);
  const dot = Math.max(-1, Math.min(1, q[3]));
  if (dot > 0.9995) return normalize([
    q[0] * weight, q[1] * weight, q[2] * weight,
    1 + (q[3] - 1) * weight]);
  const angle = Math.acos(dot), sin = Math.sin(angle);
  const a = Math.sin((1 - weight) * angle) / sin;
  const b = Math.sin(weight * angle) / sin;
  return [q[0] * b, q[1] * b, q[2] * b, a + q[3] * b];
}
function rotate(q, v) {
  // 向量四元数不做归一化;逆使用已归一化的旋转。
  const result = multiply(multiply(q, [...v, 0]), inverse(q));
  return result.slice(0, 3);
}
function nearVector(a, b) {
  for (let i = 0; i < a.length; i++) assert(Math.abs(a[i] - b[i]) < 1e-6);
}
const format = (v) => v.map((n) => Math.abs(n) < 1e-10 ? '0.000' : n.toFixed(3)).join(',');

const identity = [0, 0, 0, 1];
const lean = axisAngle([0, 0, 1], 30);
const up = axisAngle([1, 0, 0], -30);
const local = multiply(lean, weightedDelta(up, 1));
const model = multiply(weightedDelta(up, 1), lean);
const forward = [0, 0, 1];
console.log(`local forward: ${format(rotate(local, forward))}`);
console.log(`model forward: ${format(rotate(model, forward))}`);
nearVector(rotate(model, forward), [0, 0.5, Math.sqrt(3) / 2]);
assert(Math.abs(rotate(local, forward)[0]) > 0.2);

// 参考姿态相同且权重为零时,增量不应改动基础姿态。
nearVector(rotate(multiply(lean, weightedDelta(up, 0)), forward), rotate(lean, forward));
const reference = axisAngle([0, 1, 0], 20);
const sample = multiply(reference, up);
const recoveredLocalDelta = multiply(inverse(reference), sample);
nearVector(rotate(recoveredLocalDelta, forward), rotate(up, forward));
nearVector(weightedDelta(multiply(inverse(reference), reference), 1), identity);
console.log('reference and zero-weight invariants: passed');

// 模型姿态转回局部,再乘父级,应还原同一模型姿态。
const parent = axisAngle([0, 1, 0], 40);
const correctedLocal = multiply(inverse(parent), model);
nearVector(rotate(multiply(parent, correctedLocal), forward), rotate(model, forward));
console.log('parent/local round trip: passed');
预期输出:
local forward: -0.250,0.433,0.866
model forward: 0.000,0.500,0.866
reference and zero-weight invariants: passed
parent/local round trip: passed
侧倾之后的局部轴也发生了倾斜,所以局部抬枪出现横向分量;模型空间修正保持模型坐标中的向上方向。示例把同一轴角数值分别解释在两种空间中,正是为了显示它们不等价,不应把两个输出当作同一个变换的不同存储形式。
在接触约束之前完成会影响武器的增量
瞄准与后坐力先改变主手和武器,再读取握把目标并求解辅助手。若先解左手,再转动胸部或枪,左手会离开刚才的目标;若后面的满权重覆盖层再次写入左臂,IK 结果也会丢失。最终顺序应按真实动画图和引擎求值阶段确认,而非仅按脚本函数的调用顺序猜测。
多个增量旋转不能任意交换,后坐力的轴和强度应以制作基准为准。持枪与瞄准权重退出时,手部约束也要按动作许可释放;全身受击、翻滚或死亡接管后,不能保留旧握把目标继续拉住手臂。大幅度转向应由身体转身、姿态资源与约束共同解决。
本课已执行四元数例程与零权重、参考姿态和空间往返断言,尚未执行引擎窗口预览、真实 Mesh Space Additive 或三维 IK。接入后固定跑步相位,分别开启持枪、瞄准、侧倾、后坐力和辅助手约束,检查枪口方向、腰部限制、接触偏差与最终覆盖来源。