
游戏客户端架构 / 系统课时
手部 IK 怎样对齐武器握把
手部 IK 怎样对齐武器握把
换成长枪后,左手悬在护木之外,通常不能靠固定动画自动适应。本课在武器上保存握把标记,把它转换成手骨目标,再用双骨 IK 检查可达范围,建立既能跟随武器又不会让目标反过来追着手跑的持握链路。
学习目标
- 区分武器握把坐标、手掌接触点与手骨原点。
- 建立没有父子反馈的武器与辅助手求值顺序。
- 处理双骨 IK 的过远、过近与方向奇点。
握把标记不能直接当成手骨原点
在武器局部空间创建辅助握把标记,保存位置和朝向;每种武器有自己的标记,不把武器长度写死在角色脚本中。角色也需要一次校准:从手骨原点到手掌接触点的局部变换。手骨原点可能在腕部,直接把它放到握把中心会让手掌偏移或穿模。
采用列向量、父变换左乘的约定,设武器世界变换为 ,武器局部握把为 ,手骨到接触点的局部变换为 ,理想手骨世界变换为 ,则应满足 ,所以 。若 IK 接口需要骨架空间目标,再乘骨架世界变换的逆,不能重复应用角色根变换。
这里的矩阵应包含一致单位与空间的完整变换。刚体示例忽略缩放;真实模型存在非均匀缩放时,应使用正确的可逆空间转换并核对骨长与旋转求解,不能把带缩放矩阵直接当作正交旋转。逆矩阵不存在时要拒绝目标,而不是继续算出无效姿态。
先确定武器,再解辅助手
常见双手持枪方案是主手姿态决定武器,武器握把决定辅助手。先采样和混合基础持枪、瞄准与后坐力,取得主手和武器变换;再计算左握把目标,最后解左臂。辅助手的 IK 结果不再改变武器位置,整条依赖就没有环。
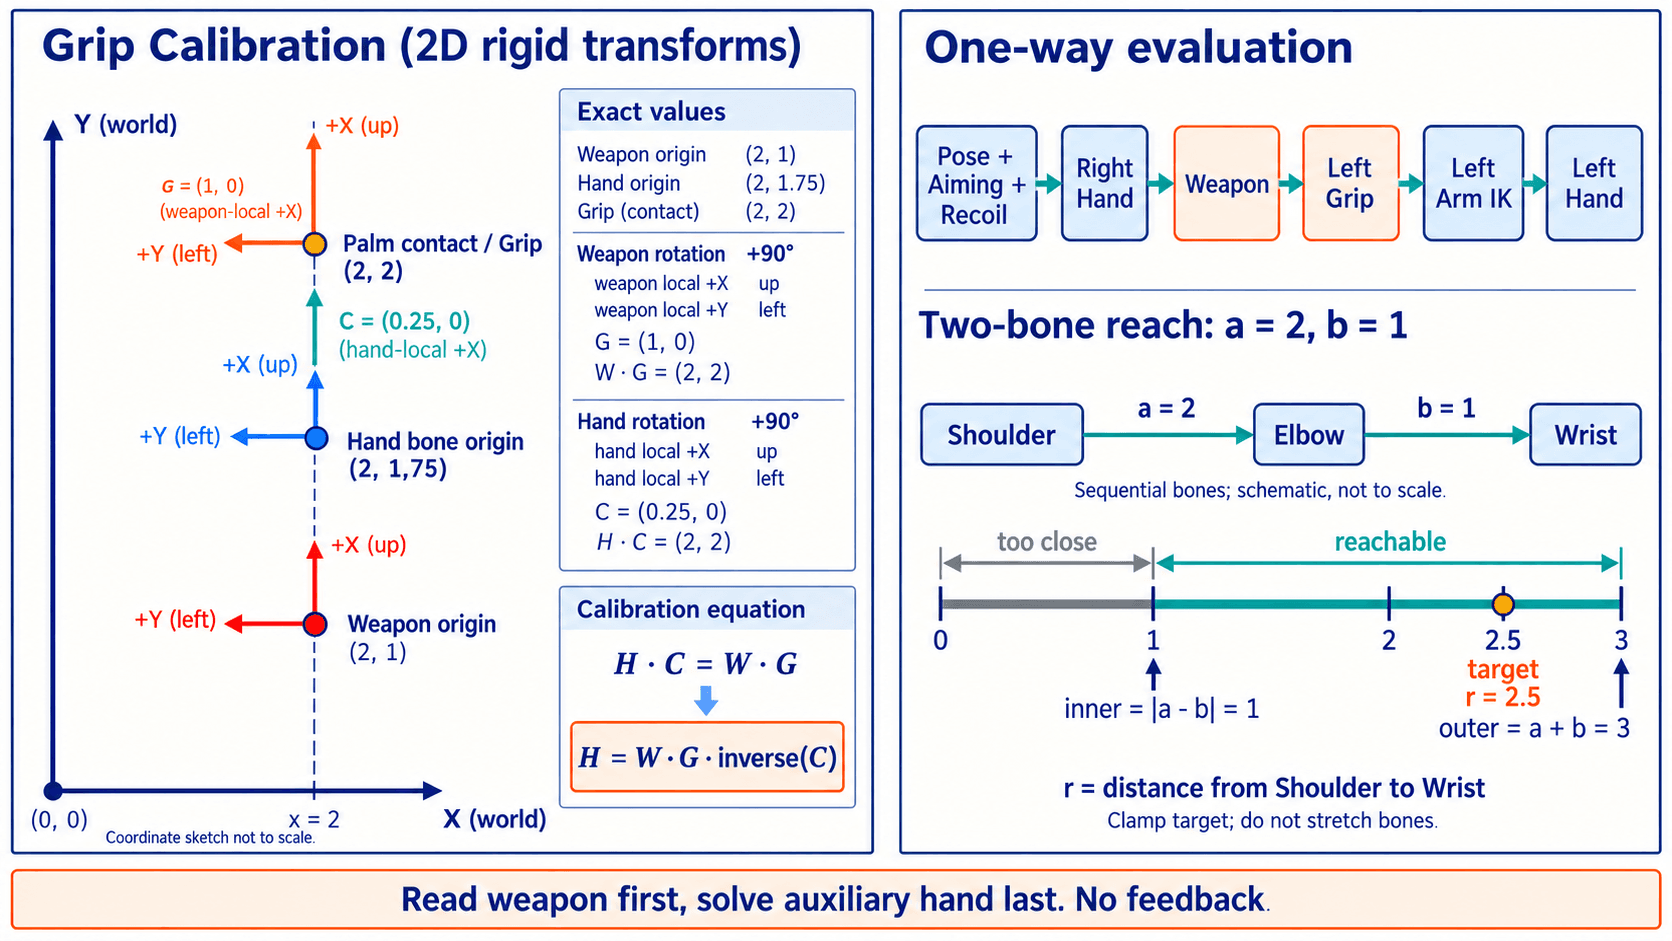
如果武器本来挂在右手下面,却又用它的右握把反向求解右手,目标会随被求解的手移动,形成反馈或无意义自跟随。要么使用前述主手驱动方案,要么让武器由独立的角色控制框架定位,再让两只手追随它;同一阶段不要混用两种权威来源。
用刚体变换和双骨链验证目标
保存为 grip-ik.js,使用 Node.js 18 或更新版本运行。程序验证二维位置关系与两段骨长,不加载引擎,不求解三维手指、腕部扭转或真实关节限制。示例坐标单位一致,角度使用度,肩为世界原点。
const assert = require('node:assert/strict');
const rad = (deg) => deg * Math.PI / 180;
const clamp = (v, lo, hi) => Math.max(lo, Math.min(hi, v));
const near = (a, b, eps = 1e-6) => assert(Math.abs(a - b) <= eps);

function compose(a, b) {
  const c = Math.cos(rad(a.angle)), s = Math.sin(rad(a.angle));
  return { x: a.x + c * b.x - s * b.y,
    y: a.y + s * b.x + c * b.y, angle: a.angle + b.angle };
}
function inverse(t) {
  const c = Math.cos(rad(t.angle)), s = Math.sin(rad(t.angle));
  return { x: -c * t.x - s * t.y,
    y: s * t.x - c * t.y, angle: -t.angle };
}

function solveTwoBone(shoulder, target, a, b, side = 1, previousDirection = [1, 0]) {
  assert([a, b].every((v) => Number.isFinite(v) && v > 0));
  assert([1, -1].includes(side));
  assert([...shoulder, ...target, ...previousDirection].every(Number.isFinite));
  const dx = target[0] - shoulder[0], dy = target[1] - shoulder[1];
  const distance = Math.hypot(dx, dy), epsilon = Math.min(a, b) * 1e-6;
  const previousLength = Math.hypot(...previousDirection);
  assert(previousLength > 0);
  // 重合时使用稳定历史方向;避免除零和每帧任意翻肘。
  const [ux, uy] = distance > epsilon ? [dx / distance, dy / distance]
    : previousDirection.map((v) => v / previousLength);
  const inner = Math.abs(a - b), outer = a + b;
  const status = distance <= epsilon ? 'coincident'
    : distance > outer ? 'too-far' : distance < inner ? 'too-close' : 'reachable';
  const r = clamp(distance, inner + epsilon, outer - epsilon);
  const cos = clamp((a * a + r * r - b * b) / (2 * a * r), -1, 1);
  const sin = Math.sqrt(Math.max(0, 1 - cos * cos));
  // side选择目标射线的哪一侧放肘;仅是二维弯曲平面的约定。
  const elbow = [shoulder[0] + a * (ux * cos - side * uy * sin),
    shoulder[1] + a * (uy * cos + side * ux * sin)];
  const end = [shoulder[0] + r * ux, shoulder[1] + r * uy];
  near(Math.hypot(elbow[0] - shoulder[0], elbow[1] - shoulder[1]), a);
  near(Math.hypot(end[0] - elbow[0], end[1] - elbow[1]), b);
  return { elbow, end, status };
}

const weapon = { x: 2, y: 1, angle: 90 };
const grip = { x: 1, y: 0, angle: 0 };
const contact = { x: 0.25, y: 0, angle: 0 };
const worldGrip = compose(weapon, grip);
const hand = compose(worldGrip, inverse(contact));
const touched = compose(hand, contact);
const contactError = Math.hypot(touched.x - worldGrip.x, touched.y - worldGrip.y);
near(contactError, 0);
const arm = solveTwoBone([0, 0], [hand.x, hand.y], 2, 2);
near(arm.end[0], hand.x); near(arm.end[1], hand.y);
console.log(`grip world: ${worldGrip.x.toFixed(3)},${worldGrip.y.toFixed(3)}`);
console.log(`hand target: ${hand.x.toFixed(3)},${hand.y.toFixed(3)}`);
console.log(`contact error: ${contactError.toFixed(6)}`);

// 骨架空间往返只转换一次,角色旋转后也应还原同一世界目标。
const root = { x: 10, y: -3, angle: 90 };
const inSkeleton = compose(inverse(root), hand);
const restored = compose(root, inSkeleton);
near(restored.x, hand.x); near(restored.y, hand.y);
console.log(`skeleton target: ${inSkeleton.x.toFixed(3)},${inSkeleton.y.toFixed(3)}`);
const far = solveTwoBone([0, 0], [10, 0], 2, 2);
const close = solveTwoBone([0, 0], [0.2, 0], 3, 1);
const zero = solveTwoBone([0, 0], [0, 0], 2, 2);
assert(far.end[0] < 4 && close.end[0] > 2);
assert(zero.elbow.every(Number.isFinite));
console.log(`reach: ${far.status}, ${close.status}, ${zero.status}`);
预期输出:
grip world: 2.000,2.000
hand target: 2.000,1.750
contact error: 0.000000
skeleton target: 4.750,8.000
reach: too-far, too-close, coincident
长为 、 的两段链,末端距肩的几何可达范围为 到 。程序稍微避开完全折叠和拉直的端点,防止数值奇点,并保持两段长度。被夹紧的目标不保证握把贴合,必须上报偏差,再选择降低约束、移动武器或调整身体姿态,不能静默拉长手臂。
把数值正确变成稳定握姿
三维中还需要肘部提示方向决定弯曲平面。提示向量与肩到腕的方向接近平行时,叉积会退化,应使用前一有效平面或经过校准的备用方向,并限制关节扭转。只有位置目标,没有旋转目标和手掌校准,也可能得到“腕到位但手反着握”的结果。
前面的脚部课使用 Unity Humanoid Animator IK;同一路径需要有效 Avatar 和 IK Pass,在 OnAnimatorIK 中设置手目标。SetIKPosition 接收世界空间位置,不能把骨架局部坐标直接传入。位置与旋转权重应分别配置,Generic 骨架应选择适合它的约束方案。
切换武器、丢失目标或瞬移时,重新绑定标记并安全重置历史方向;有效目标恢复后再渐变权重。本课已经执行刚体转换与可达边界断言,尚未执行引擎窗口中的三维 IK、蒙皮或握指预览。真实验收应旋转角色、替换不同长度武器、移动握把到可达范围外,并观察接触偏差、肘部稳定性和武器是否受到辅助手反馈。