
游戏客户端架构 / 系统课时
固定动画为什么容易出现脚底漂浮
固定动画为什么容易出现脚底漂浮
角色在平地上行走正常,一旦走上斜坡、台阶或凹凸地形,就可能出现脚掌悬空、穿入地面或脚底滑动。本课通过分析固定关键帧与实际地形之间的偏差,理解这些现象的成因,并判断什么时候需要程序化姿势修正。
学习目标
- 理解固定骨骼动画为什么无法自动适应地面高度与坡度。
- 区分脚底漂浮、地面穿插和脚底滑动的不同成因。
- 判断哪些问题可以调整动画解决,哪些需要运行时姿势修正。
固定动画依赖预设的运动条件
骨骼动画通常由动画师在特定参考环境中制作。例如,一段站立动画默认角色双脚踩在水平地面上,骨盆处于固定高度,膝盖保持预设弯曲角度。
播放时,动画系统根据时间采样关键帧,得到各骨骼的局部变换,再通过骨骼层级计算最终姿势。动画描述的是角色应该如何运动,却不一定知道当前脚下的地面在哪里。
假设站立动画中,左脚和右脚的参考落地点高度都为 0。当角色站上斜坡时,左脚下方地面高度变为 0.15 米,右脚下方仍为 0。如果不改变原始姿势,左脚就可能穿入较高的地面;如果整体抬高角色,右脚又可能悬空。
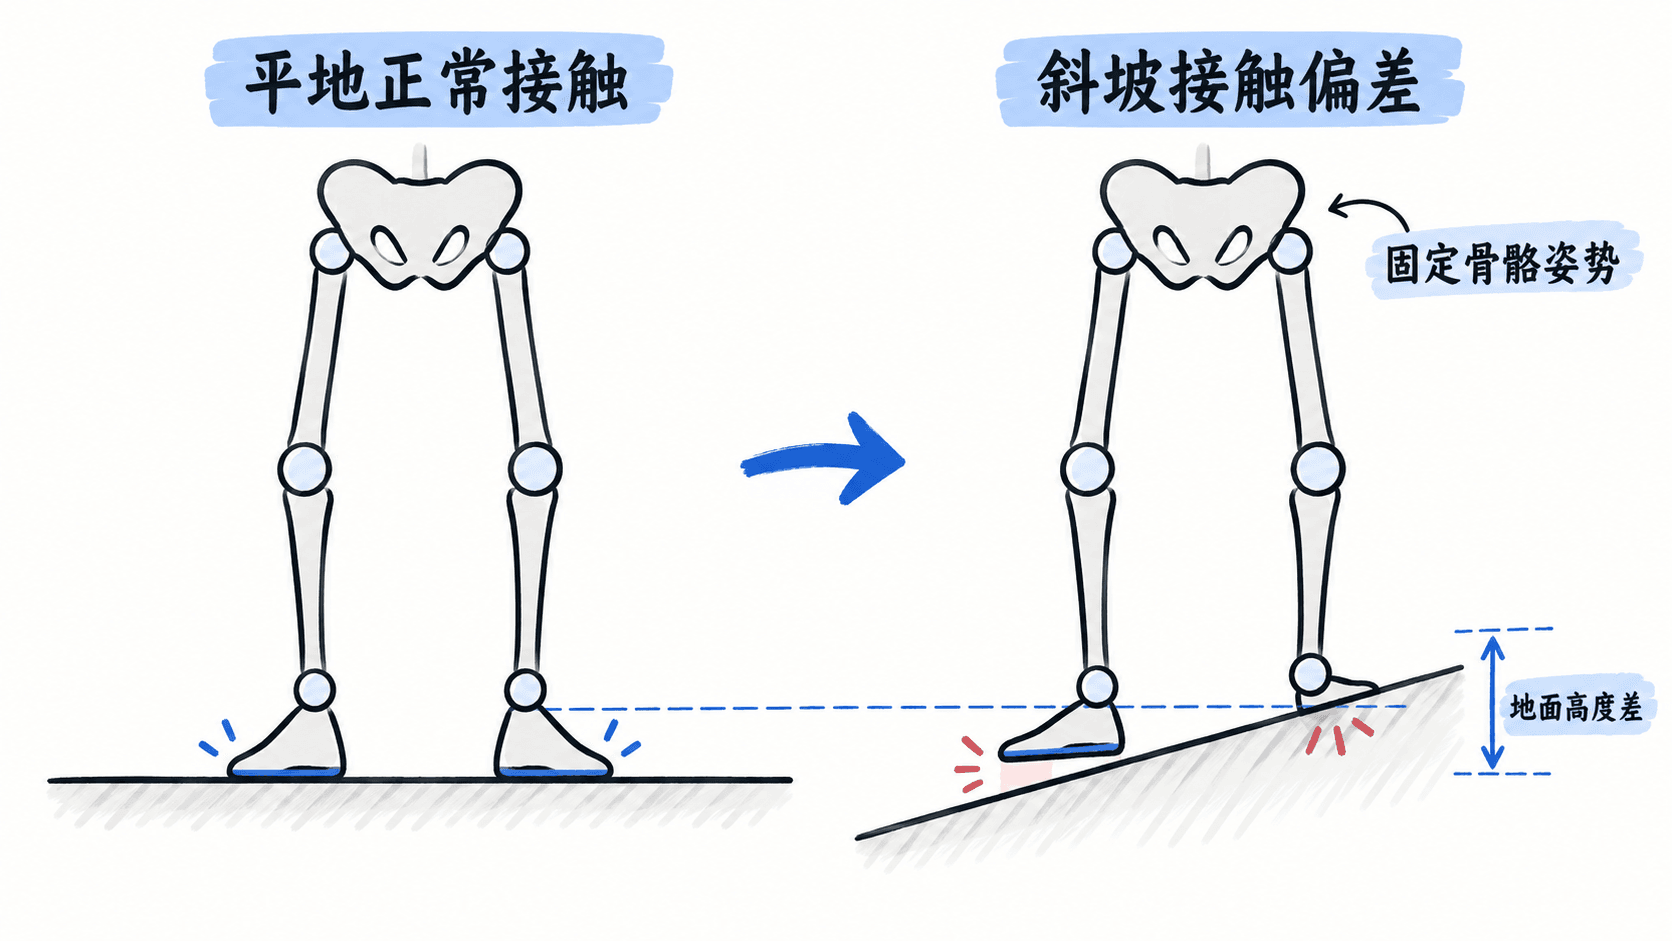
因此,固定动画不是错误的动画,而是它所表达的运动条件与运行时环境发生了变化。
三种容易混淆的脚部异常
角色脚部与地面之间的异常并不都是同一个问题,处理前应先识别症状。
| 现象 | 可观察表现 | 常见原因 |
|---|---|---|
| 脚底漂浮 | 脚掌与地面之间存在明显空隙 | 地面低于动画预设位置,或角色根节点过高 |
| 地面穿插 | 脚掌或脚踝进入地形内部 | 地面高于预设落脚位置,或碰撞体与可见网格不一致 |
| 脚底滑动 | 支撑脚接触地面后仍持续平移 | 动画位移与角色实际速度不匹配,或落脚点没有锁定 |
还要区分整个人物悬空与单只脚悬空。如果角色碰撞体始终与地面保持错误距离,应先检查角色根节点、碰撞体和地面检测,而不是直接调整脚部骨骼。
如果脚掌接触位置正确,但脚尖与地面法线明显不一致,问题可能是脚掌朝向,而不是脚部高度。
高度与坡度为什么会改变落脚姿势
地面变化主要影响三个空间关系:脚掌落点、腿部可达范围和脚掌朝向。
首先,地面高度决定脚掌应该接触的位置。动画中的脚踝轨迹通常相对于角色根节点定义,但实际接触点由地形决定,两者可能存在偏差。
其次,腿部由大腿、小腿等骨骼组成,骨骼长度有限。如果目标脚位上升,膝盖可能需要增加弯曲;如果目标脚位下降,腿部需要适当伸展。只移动脚掌骨骼而不调整腿部关节,容易造成不自然的拉伸或关节折叠。
最后,坡面法线决定脚掌的合理朝向。在平地上,脚掌通常接近水平;在斜坡上,脚掌可以适度旋转,使鞋底更贴近坡面。但完全跟随地面法线也可能产生过大的脚踝扭转,因此通常需要限制旋转角度。
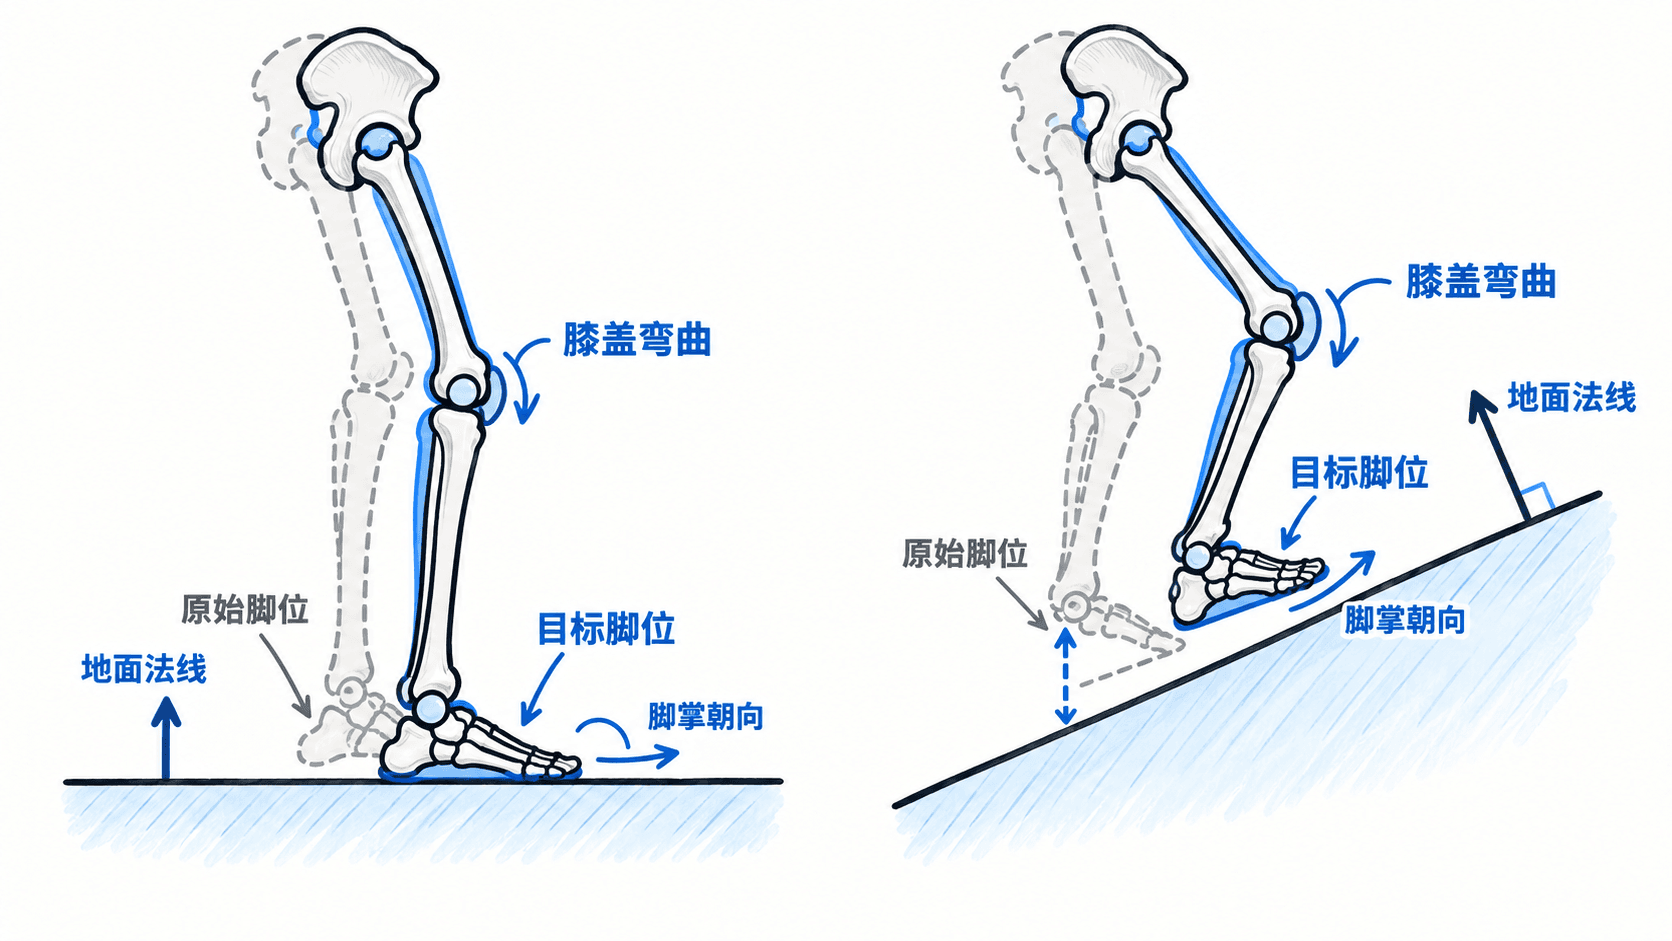
实际角色还需要考虑支撑状态:脚掌踩实地面时可以加强位置约束,脚掌正在摆动时则应允许它沿动画轨迹移动,避免出现脚被地面吸住的效果。
程序化姿势修正解决什么问题
程序化姿势修正不是重新制作一套行走动画,而是在动画播放后,根据运行时环境修改部分骨骼的最终姿势。
典型做法是先播放站立或行走动画,获得基础姿势;再检测脚下地面的位置与法线,计算合理的脚部目标;最后利用逆向运动学(Inverse Kinematics,IK)调整大腿、小腿和脚踝,使脚掌尽量接近目标位置。
IK 与普通动画的主要区别在于:普通动画直接给出关节姿势,IK 则从末端目标反推关节应该如何旋转。对于双骨骼腿部结构,IK 可以在骨骼长度不变的前提下寻找可达到的脚部姿势。
不过,IK 不能单独解决全部脚滑问题。角色移动速度与动画步幅不匹配时,即使脚掌被正确放到地面上,也可能在支撑阶段横向滑动。此时还需要步态相位、落脚点锁定或动画速度匹配机制。
判断是否应该引入运行时修正
开发中可以按问题来源选择方案,而不是给每个角色无条件启用 IK。
- 如果固定地形中的脚部动作本身不自然,优先修改原始动画。
- 如果角色在多种地形上重复出现高度偏差,适合增加脚部 IK。
- 如果角色整体高度错误,先修正根节点高度和碰撞体位置。
- 如果支撑脚持续滑动,检查根运动、移动速度与落脚锁定。
- 如果坡度超过角色合理站立范围,应结合移动控制处理滑坡、攀爬或跌落,而不是无限延伸腿部。
验证时可以选择平地、缓坡、小台阶和左右脚高度不同的地面,分别观察脚掌接触、膝盖弯曲和角色整体重心。
合理的目标不是让脚掌在任何地形上都完全贴地,而是在骨骼长度、关节活动范围和动画风格允许的条件下,减少接触偏差,同时保留原始动作的自然感。