
游戏客户端架构 / 系统课时
用脚部 IK 适配不同地面高度
用脚部 IK 适配不同地面高度
角色站在不平整地面上时,可以通过向地面发射射线获取落脚位置,再使用双骨骼 IK 调整腿部关节,使脚掌接近实际接触点。本课以 Unity 的 Animator IK 为例,完成可运行的双脚地面适配,并验证坡面接触、权重过渡与检测失效时的行为。
学习目标
- 建立地面检测、脚部目标计算和 IK 求解的执行链路。
- 使用 Unity Animator IK 调整双脚的位置与朝向。
- 验证斜坡适配效果,并识别 IK 权重、骨骼可达范围等边界。
准备角色与地面检测环境
示例使用 Unity 内置 Animator IK 接口,适用于支持该接口的 Humanoid 角色。需要事先准备具有人形 Avatar 的角色、Animator Controller,以及平地和斜坡测试场景。
请先确认以下条件:
- 角色 Rig 使用 Humanoid,并且 Avatar 有效。
- Animator Controller 中存在可正常播放的站立动画。
- 在 Animator Controller 的基础层设置中启用 IK Pass。
- 地面物体具有 Collider,并分配到指定的 Ground Layer。
- 将脚部修正脚本挂到角色 Animator 所在的 GameObject 上。
这里使用的 OnAnimatorIK 是 Unity Animator 的 IK 回调。脚本调用 SetIKPosition、SetIKRotation 和对应的 Weight 接口,对当前动画姿势进行末端修正,不需要额外安装 IK 插件。
建立脚部目标与 IK 执行流程
一条完整的脚部修正链路应先获得动画姿势,再查询地形,最后写入 IK 目标。不能直接将射线击中点当作脚踝位置,因为击中点在地面表面,而脚踝通常高于鞋底。
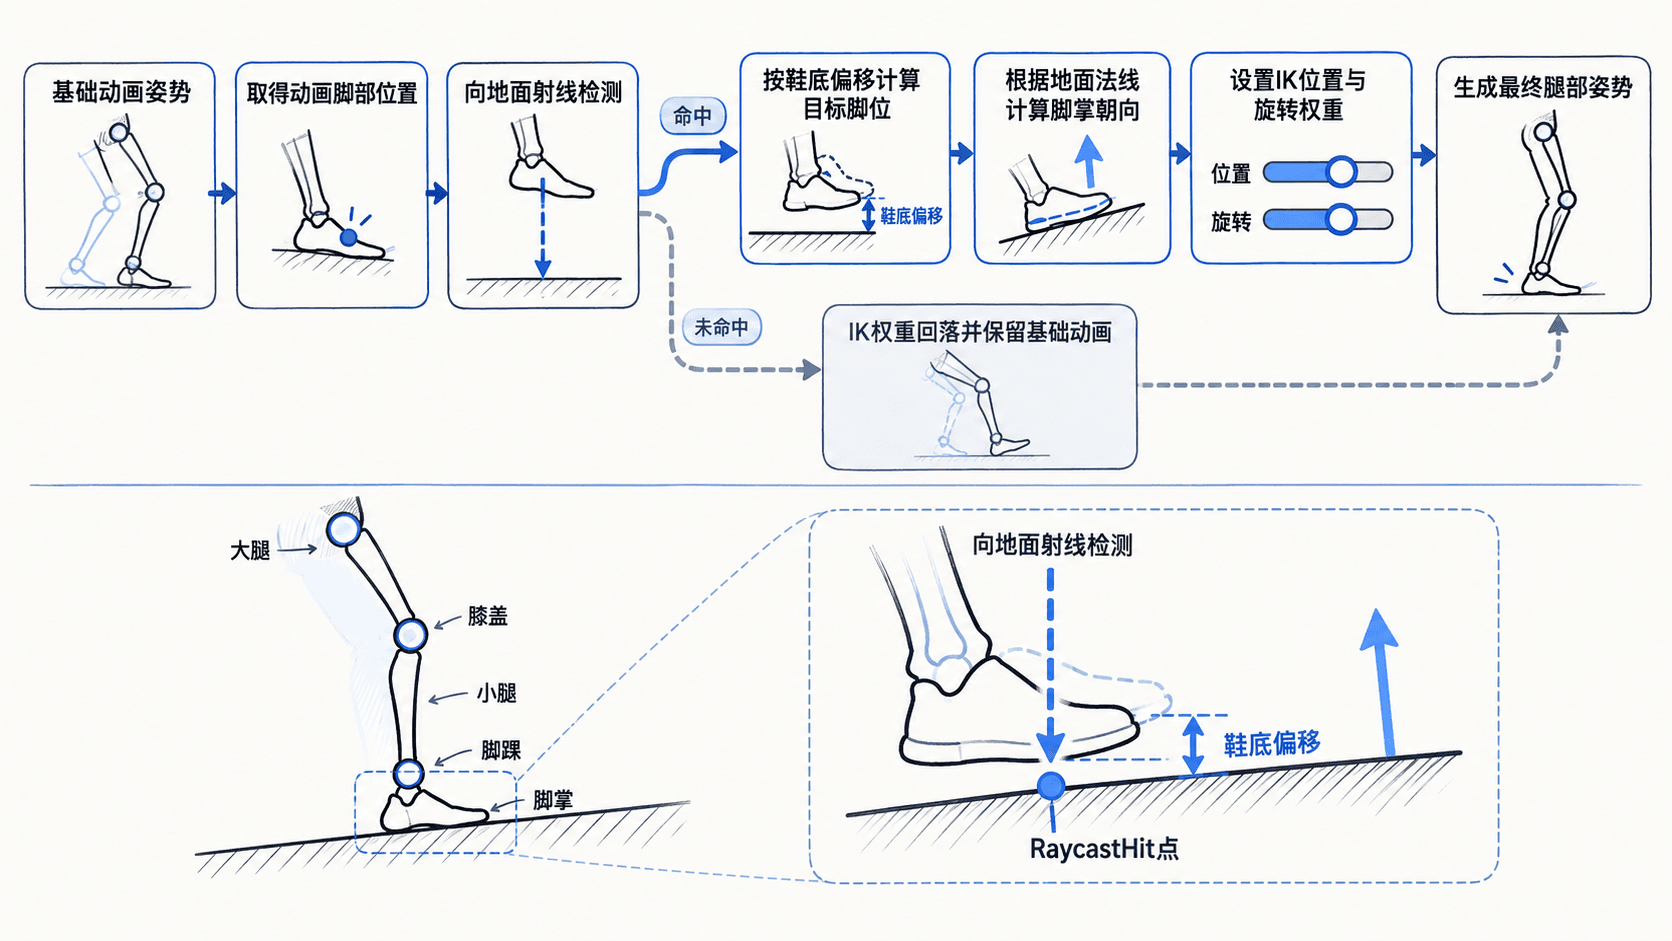
脚部 IK 需要处理三个核心数据:目标位置、目标旋转和混合权重。目标位置决定脚踝移动到哪里,目标旋转决定脚掌朝向,权重则控制最终姿势受到 IK 约束的程度。
本例用脚底射线命中点加上可调的垂直偏移来近似脚踝目标。这种方法适合演示地面高度适配,但不同角色的鞋底厚度和脚部骨骼原点可能不同,需要通过实际模型调整。
编写双脚 IK 地面适配脚本
创建 FootGroundIK.cs,将以下代码完整复制到文件。脚本分别处理左右脚,使用动画当前脚位确定射线位置,并通过 IK 权重在检测成功和失败之间平滑过渡。
using UnityEngine;

[RequireComponent(typeof(Animator))]
public class FootGroundIK : MonoBehaviour
{
    [SerializeField] private LayerMask groundMask;
    [SerializeField, Min(0.01f)] private float rayHeight = 0.6f;
    [SerializeField, Min(0.01f)] private float rayDistance = 1.5f;
    [SerializeField] private float footOffset = 0.08f;
    [SerializeField, Min(0f)] private float weightSpeed = 8f;

    private Animator animator;
    private float leftWeight;
    private float rightWeight;

    private void Awake()
    {
        animator = GetComponent<Animator>();
    }

    private void OnAnimatorIK(int layerIndex)
    {
        if (layerIndex != 0) return;

        UpdateFoot(AvatarIKGoal.LeftFoot, ref leftWeight);
        UpdateFoot(AvatarIKGoal.RightFoot, ref rightWeight);
    }

    private void UpdateFoot(AvatarIKGoal goal, ref float weight)
    {
        // 每次从当前动画姿势读取脚位,避免沿用上一帧的IK结果。
        Vector3 animatedPosition = animator.GetIKPosition(goal);
        Quaternion animatedRotation = animator.GetIKRotation(goal);
        Vector3 origin = animatedPosition + Vector3.up * rayHeight;
        float maxDistance = rayHeight + rayDistance;

        bool hitGround = Physics.Raycast(
            origin, Vector3.down, out RaycastHit hit,
            maxDistance, groundMask, QueryTriggerInteraction.Ignore);

        float targetWeight = hitGround ? 1f : 0f;
        weight = Mathf.MoveTowards(
            weight, targetWeight, weightSpeed * Time.deltaTime);

        if (hitGround)
        {
            // 偏移量近似鞋底到脚部IK目标原点的距离。
            Vector3 targetPosition = hit.point + Vector3.up * footOffset;
            Quaternion slopeRotation = Quaternion.FromToRotation(
                Vector3.up, hit.normal);
            Quaternion targetRotation = slopeRotation * animatedRotation;

            animator.SetIKPosition(goal, targetPosition);
            animator.SetIKRotation(goal, targetRotation);
        }
        else
        {
            // 未检测到地面时保留动画姿势,并逐渐降低约束。
            animator.SetIKPosition(goal, animatedPosition);
            animator.SetIKRotation(goal, animatedRotation);
        }

        animator.SetIKPositionWeight(goal, weight);
        animator.SetIKRotationWeight(goal, weight);
    }
}
这里使用 Physics.Raycast 检测 Collider,groundMask 限定可作为地面的碰撞层,QueryTriggerInteraction.Ignore 避免触发器被当作支撑面。射线起点高于动画脚位,最大检测距离同时覆盖脚上方与脚下方的一段区域。
Mathf.MoveTowards 用于渐变 IK 权重,减少射线短暂丢失时的突变。Quaternion.FromToRotation 根据世界向上方向和地面法线形成旋转修正,乘上动画脚部旋转后得到近似贴合坡面的朝向。
运行测试并检查预期效果
保存脚本后,在 Unity Inspector 中将 Ground Mask 设置为地面所在 Layer。将角色放在带 Collider 的平地上,播放站立动画,然后逐步移到缓坡和左右脚高度不同的地面。
预期结果:
- 在平地上,双脚接近原始动画姿势,鞋底基本贴合地面。
- 在缓坡上,左右脚依据各自检测到的高度调整,腿部关节随 IK 目标弯曲或伸展。
- 当射线未命中指定地面层时,对应脚部的 IK 权重逐渐降低,回到基础动画。
- 调整
Foot Offset时,鞋底与地面的间隙随之改变,可以据此校准模型。
为了确认射线本身是否正确,可以在 Scene 视图中临时使用 Debug.DrawRay 观察检测方向。以下为片段示例,应放在 UpdateFoot 获取 origin 和 maxDistance 之后:
// 在Scene视图显示当前脚部向下检测的范围。
Debug.DrawRay(origin, Vector3.down * maxDistance, Color.yellow);
预期结果:运行期间 Scene 视图可显示从脚部上方指向下方的黄色调试射线;是否可见取决于 Scene 视图的 Gizmos 显示设置。它不会产生控制台日志。
如果双脚完全不受 IK 影响,应优先检查 Humanoid Avatar、IK Pass、脚本是否启用以及 LayerMask 是否包含目标地面。若脚位明显过高或陷入地面,则重点检查 footOffset 与模型脚部原点。
处理腿部可达范围与动画混合边界
基础实现已经能展示地形适配,但正式游戏还需要处理更复杂的运动状态。
首先,双骨骼腿部的长度有限。如果目标脚位超出髋关节到脚踝的可达范围,IK 求解器不能凭空延长大腿和小腿。应限制目标偏移,必要时调整骨盆高度,或使用跨步、攀爬动画处理较大的高度差。
其次,脚部在行走周期中的状态不同。支撑阶段应提高 IK 位置权重,使鞋底稳定贴地;摆动阶段则应降低位置权重,保留动画原本的抬脚轨迹。否则角色可能出现脚被吸附在地面、抬脚不足或跨步动作变形。
最后,坡面法线可能来自碰撞网格的不同三角形,在移动时发生跳变。可以对目标位置和法线进行适度平滑,并限制脚踝旋转角度,避免鞋底突然翻转。还应根据需要排除墙面等不合理支撑面,而不是把每次向下射线命中都当作有效地面。
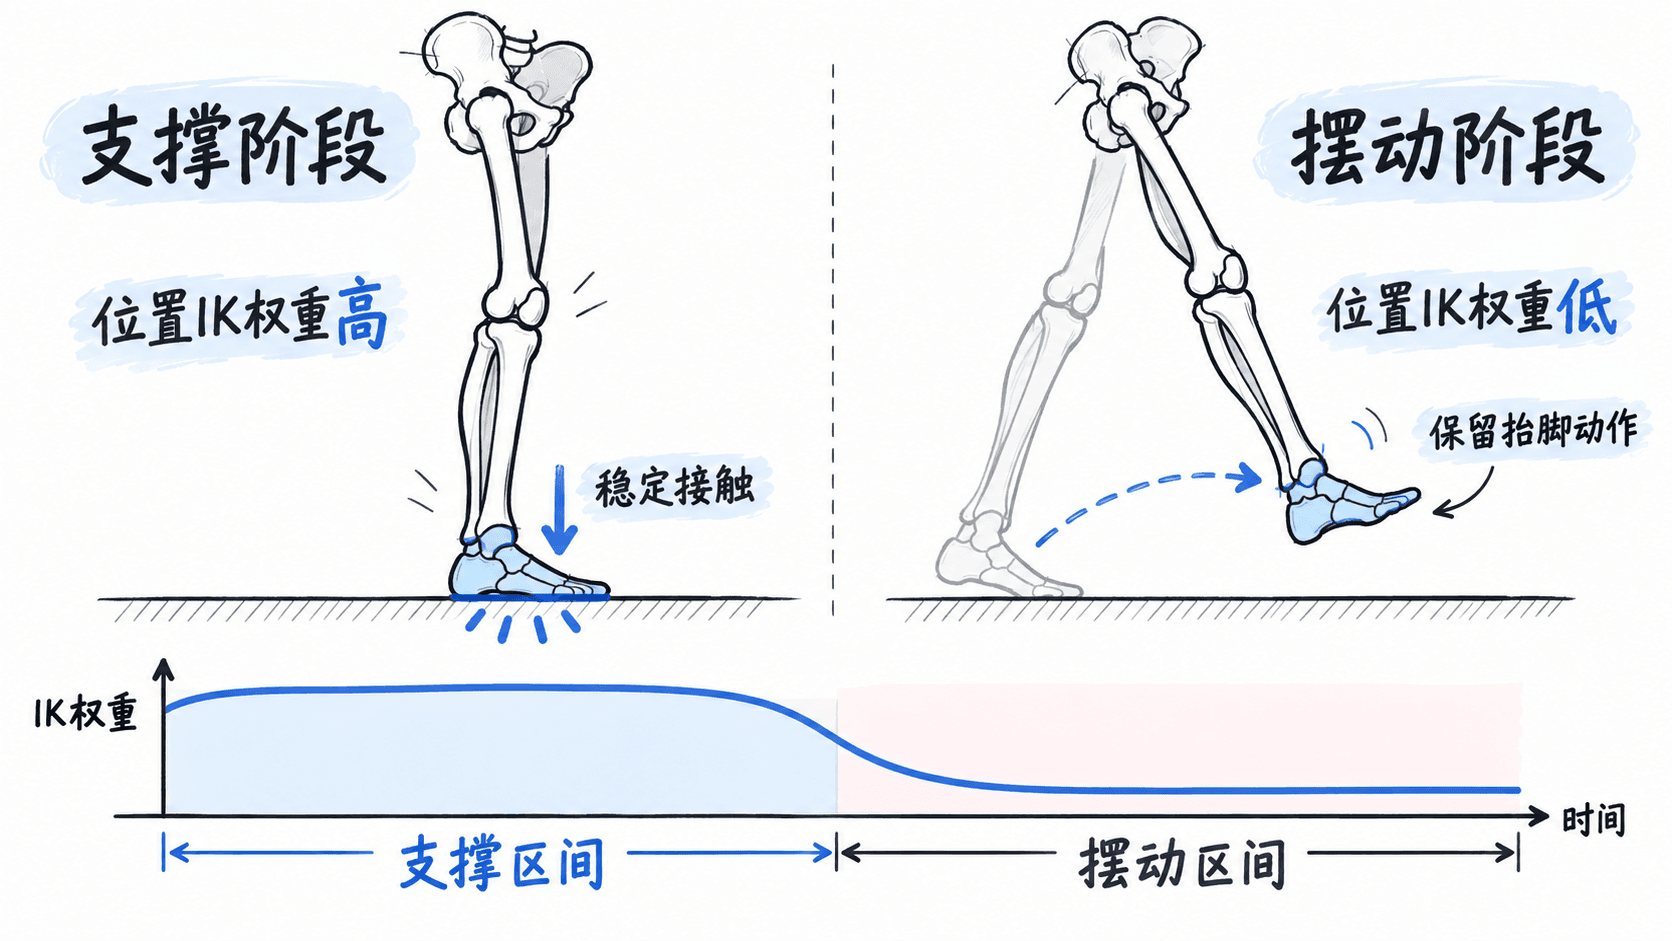
这段脚本适合作为静止或低速角色的脚部贴地起点,但尚未实现步态相位识别、支撑脚锁定和骨盆补偿。若要用于完整的行走状态机,应将 IK 权重与动画曲线或步态事件关联,并在角色移动时同时验证膝盖稳定性、脚掌接触和整体重心。