
图形渲染与 Shader / 系统课时
体积参数怎样覆盖局部画面
体积参数怎样覆盖局部画面
局部后处理的难点不是“把参数写进 Volume”,而是决定多个区域、多个相机和不同优先级同时存在时,最终哪一组参数作用到当前像素。把覆盖关系拆成“是否命中、权重多少、谁先参与、相机看谁”四步,就能得到稳定且可调试的规则。
学习目标
- 理解局部 Volume 从空间命中到参数混合的完整决策链
- 设计区域、相机、优先级同时存在时的覆盖规则
- 用最小示例验证优先级和混合权重是否符合预期
覆盖不是简单替换
一个局部 Volume 通常至少包含范围、混合距离、优先级和一组参数。相机进入范围后,Volume 不一定立刻“接管”画面,而是先根据距离计算权重,再与其他有效 Volume 一起参与混合。
可以把每个候选 Volume 的贡献拆成两个量:空间权重 与配置权重 。最终用于混合的权重可写成:
其中 通常由相机到 Volume 边界的距离决定, 则来自设计师暴露的 Weight 参数。这样做的好处是,空间进入和美术强度可以独立调节。
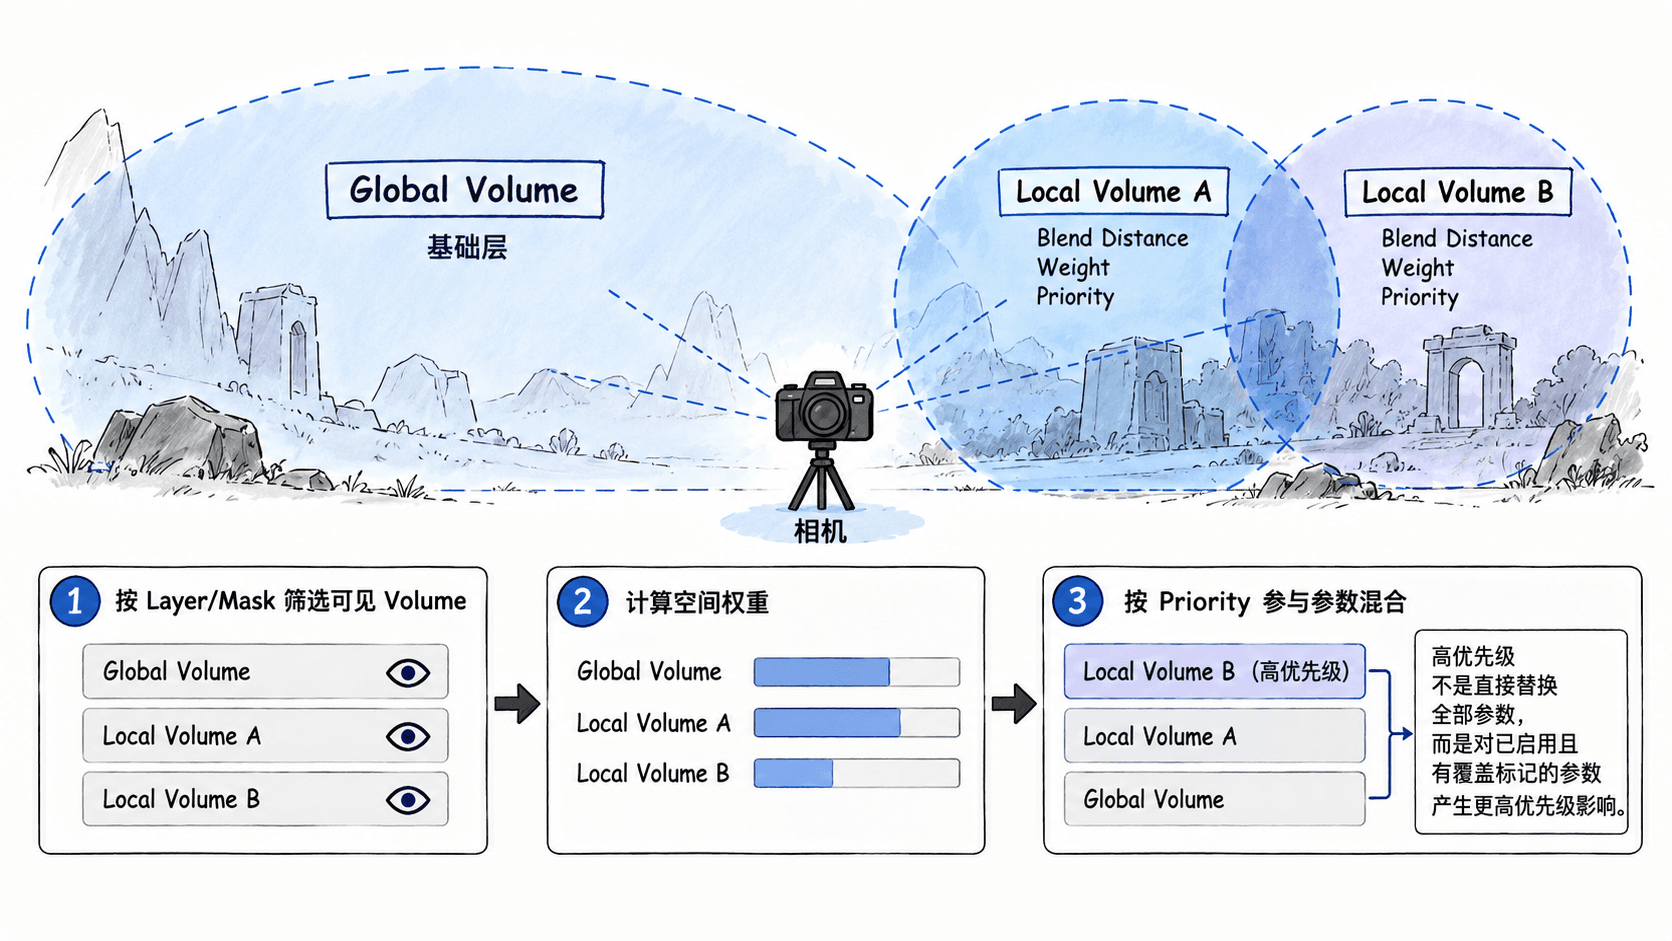
相机先决定哪些 Volume 有资格参与
同一个场景里可能有主相机、反射相机、小地图相机和过场相机。不要让所有相机共享同一组局部 Volume,否则很容易出现主视图正常、反射或小地图却带着不该出现的景深、色偏或暗角。
实际设计时可以让相机拥有自己的 Volume Layer Mask,或者给 Volume 加作用域标签。判断顺序应保持稳定:
- 先根据相机的 Layer、Tag 或自定义作用域筛掉无关 Volume。
- 再判断相机是否位于 Local Volume 的有效范围或混合距离内。
- 对留下的 Volume 计算权重。
- 最后根据优先级和参数覆盖标记决定实际混合结果。
优先级只解决冲突,不负责空间过渡
Priority 最适合处理“两个有效 Volume 同时覆盖同一个参数”时谁更靠后参与。它不应该代替空间权重,也不意味着高优先级 Volume 会无条件覆盖低优先级的所有参数。
例如全局层负责曝光与基础色调,局部洞穴 Volume 只覆盖曝光和雾效,Boss 区域 Volume 只覆盖色调和暗角。即使 Boss 区域优先级最高,没有启用覆盖的景深参数仍应继续沿用前面的结果。
下面用一个不绑定具体引擎 API 的 Python 小程序验证这种规则:优先级从低到高应用,只有显式声明的参数才会覆盖前面的结果。
from dataclasses import dataclass

@dataclass
class Volume:
    name: str
    priority: int
    weight: float
    overrides: dict[str, float]

def blend(base: dict[str, float], volumes: list[Volume]) -> dict[str, float]:
    result = base.copy()

    for volume in sorted(volumes, key=lambda item: item.priority):
        w = max(0.0, min(1.0, volume.weight))
        for key, target in volume.overrides.items():
            current = result[key]
            result[key] = current * (1.0 - w) + target * w

    return result

base = {"exposure": 1.0, "saturation": 1.0, "vignette": 0.0}

active = [
    Volume("Cave", priority=10, weight=0.5, overrides={"exposure": 0.6}),
    Volume("Boss", priority=20, weight=1.0, overrides={"saturation": 0.7, "vignette": 0.4}),
]

print(blend(base, active))
预期输出
{'exposure': 0.8, 'saturation': 0.7, 'vignette': 0.4}这里可以看到,Boss Volume 的高优先级并没有碰曝光,因为它没有声明 exposure 覆盖;Cave Volume 则以 0.5 权重把曝光从 1.0 混到 0.8。
调试覆盖关系时固定看四件事
遇到“参数明明改了却不生效”时,不要先怀疑着色器。先按固定顺序检查:
- 当前相机是否能看到这个 Volume 的 Layer 或作用域。
- 相机是否真的进入局部范围,Blend Distance 是否让权重仍为 0。
- 目标参数是否启用了 override,而不是只改了数值。
- 是否存在更高优先级、同样覆盖该参数的另一个 Volume。
当这四层规则分开后,局部后处理就不再是“哪个框盖住哪个框”的模糊逻辑,而是可验证的筛选、权重计算和参数合并过程。