
图形渲染与 Shader / 系统课时
屏幕空间速度从哪里来
屏幕空间速度从哪里来
运动模糊、TAA 和重投影都需要知道“这个像素从上一帧移动到这一帧多少”。屏幕空间速度不是单一来源的数据:它既可以由物体直接输出,也可以借助深度与矩阵重建,还可以只根据相机运动推导。理解三种来源的差异,才能判断哪些像素可信、哪些场景会丢失运动信息。
学习目标
- 区分显式速度、深度重建速度和纯相机速度的来源与适用范围
- 理解速度向量在屏幕空间中的含义,以及静态物体为什么也可能有速度
- 能根据场景特征选择合适的速度来源并识别常见缺失情况
屏幕空间速度表示什么
最常见的速度纹理保存当前像素与上一帧对应位置之间的二维偏移。若当前纹理坐标为 ,上一帧位置为 ,可写成 。这个向量描述的是“像素在屏幕上移动了多少”,并不是物体在世界空间中的米每秒速度。
同一个静止模型在相机转动时也会产生速度,因为它在屏幕上的投影位置发生了变化;反过来,相机不动但模型自身移动时,也需要有速度。实际渲染中必须同时考虑相机运动与物体运动,否则运动模糊会出现局部静止或方向错误。
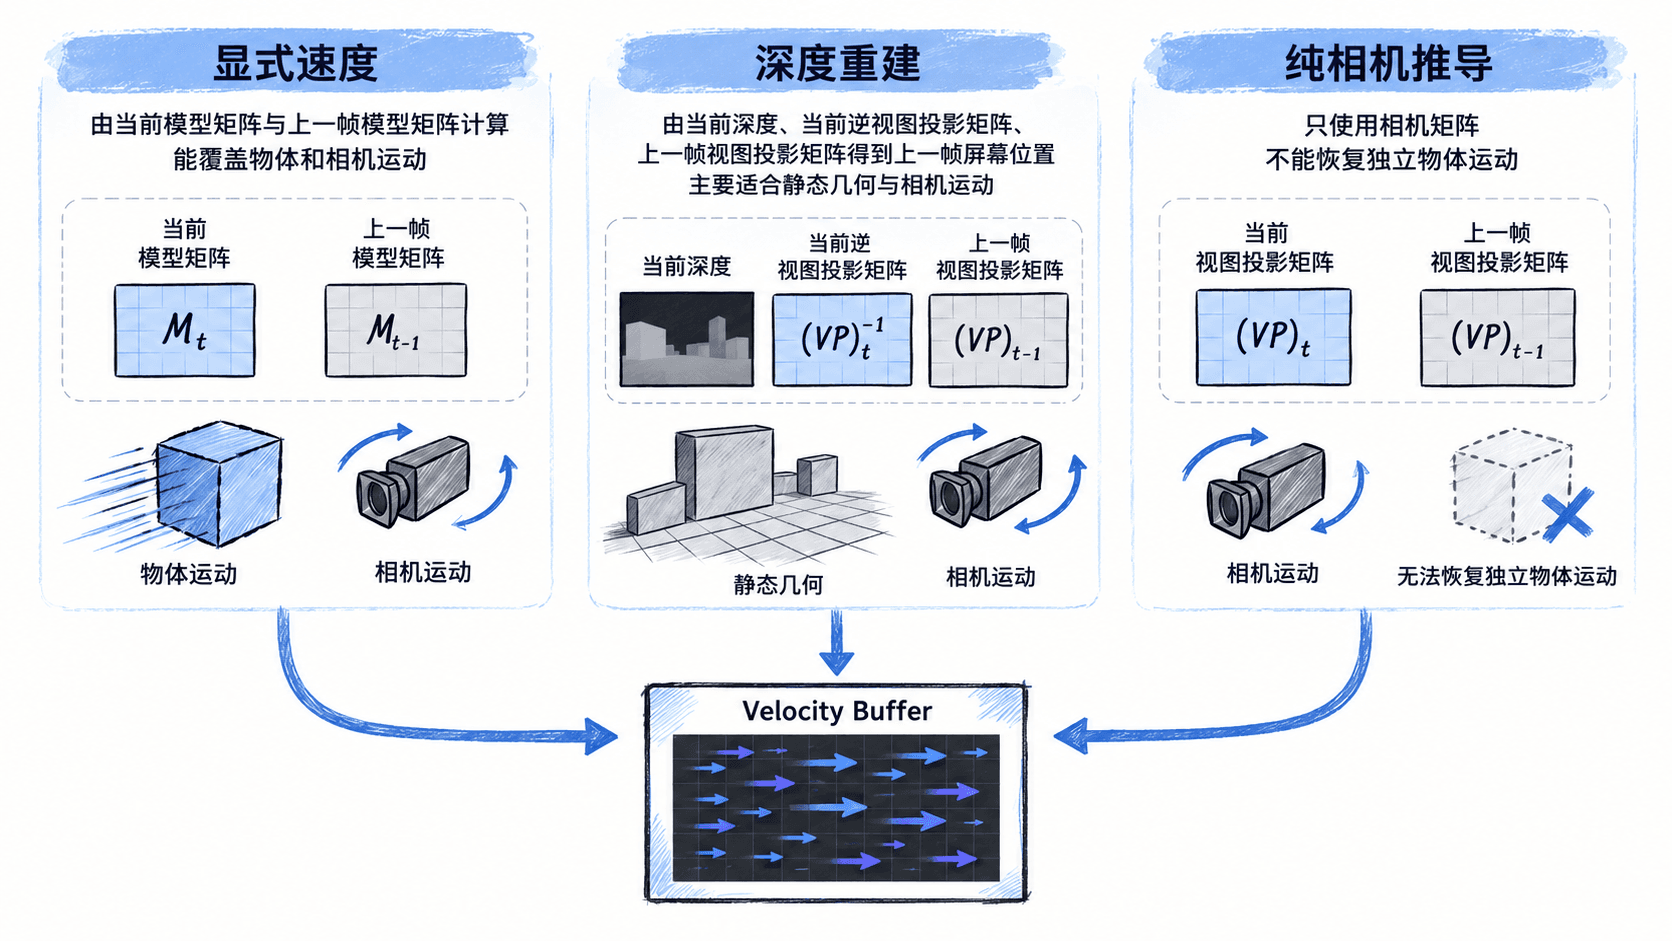
显式速度最完整
显式速度通常在几何阶段同时计算当前帧和上一帧的裁剪空间位置,再转换为 NDC 或 UV 做差。因为顶点同时使用当前、历史模型矩阵与相机矩阵,所以它能覆盖相机移动、刚体移动、骨骼动画等真实对象运动,是信息最完整的方案。
下面是顶点阶段的片段示例,依赖引擎已提供当前与上一帧的模型、视图投影矩阵,不能独立运行:
float4 currWorld = mul(CurrentModel, float4(input.position, 1.0));
float4 prevWorld = mul(PreviousModel, float4(input.position, 1.0));

float4 currClip = mul(CurrentViewProj, currWorld);
float4 prevClip = mul(PreviousViewProj, prevWorld);

float2 currNdc = currClip.xy / currClip.w;
float2 prevNdc = prevClip.xy / prevClip.w;

// NDC 差值转换为 UV 差值,Y 方向按当前渲染后端约定处理。
float2 velocityUv = (currNdc - prevNdc) * 0.5;
预期结果:速度纹理中会记录每个可见片元对应的二维运动偏移。验证时可把速度映射为颜色:静止区域接近中性颜色,水平或垂直移动区域呈现稳定方向色带;若物体移动但颜色仍接近静止值,通常说明上一帧模型变换没有正确保存。
深度重建适合静态场景
如果没有单独输出速度,可以从当前帧深度重建世界位置,再把这个位置投影到上一帧相机中,得到上一帧 UV。它不需要重新渲染一遍几何,因此适合静态世界、全屏后处理或延迟渲染管线。
这种方法的限制也很明确:当前深度只能告诉你“现在看到的这个表面在哪里”,却不知道这个表面上一帧自身是否移动过。对于移动角色、门、车辆、骨骼动画等动态物体,只用深度与相机矩阵会把它们误当成静态几何。
纯相机速度覆盖范围最窄
还有一种更简化的做法,只根据当前与上一帧相机矩阵推导速度。它本质上把所有几何都视为静止,仅估算相机平移或旋转造成的屏幕位移。对于远景、天空盒或完全静态场景,这种信息可能已经够用,但不能表示独立物体运动。
在实际项目中,优先把显式速度作为主来源;确实没有独立物体运动时,再考虑深度重建或纯相机推导。关键不是“哪一种算法更高级”,而是速度数据是否包含当前特效真正需要追踪的运动。