
图形渲染与 Shader / 系统课时
高速运动出现拖影时查什么
高速运动出现拖影时查什么
运动模糊一旦出现“拉丝过长、边缘重影、镜头一转整屏糊掉”,不要先调强度。真正需要确认的是速度从哪里来、历史矩阵是否对应上一帧、采样距离是否受控,以及动态物体有没有独立运动数据。按固定顺序排查,通常能很快区分数据错、时序错还是采样策略错。
学习目标
- 能用速度可视化先判断 Motion Vector 是否可信
- 能检查历史矩阵、采样长度和动态物体数据的常见错误
- 能用最小化验证顺序定位拖影来源,而不是盲目调参数
先判断伪影属于哪一段链路
运动模糊通常经历“当前帧位置 → 速度向量 → 历史位置 → 沿速度方向采样 → 合成”这条链路。任何一段不一致,最终都可能表现为拖影,所以应先定位哪一段数据开始异常。
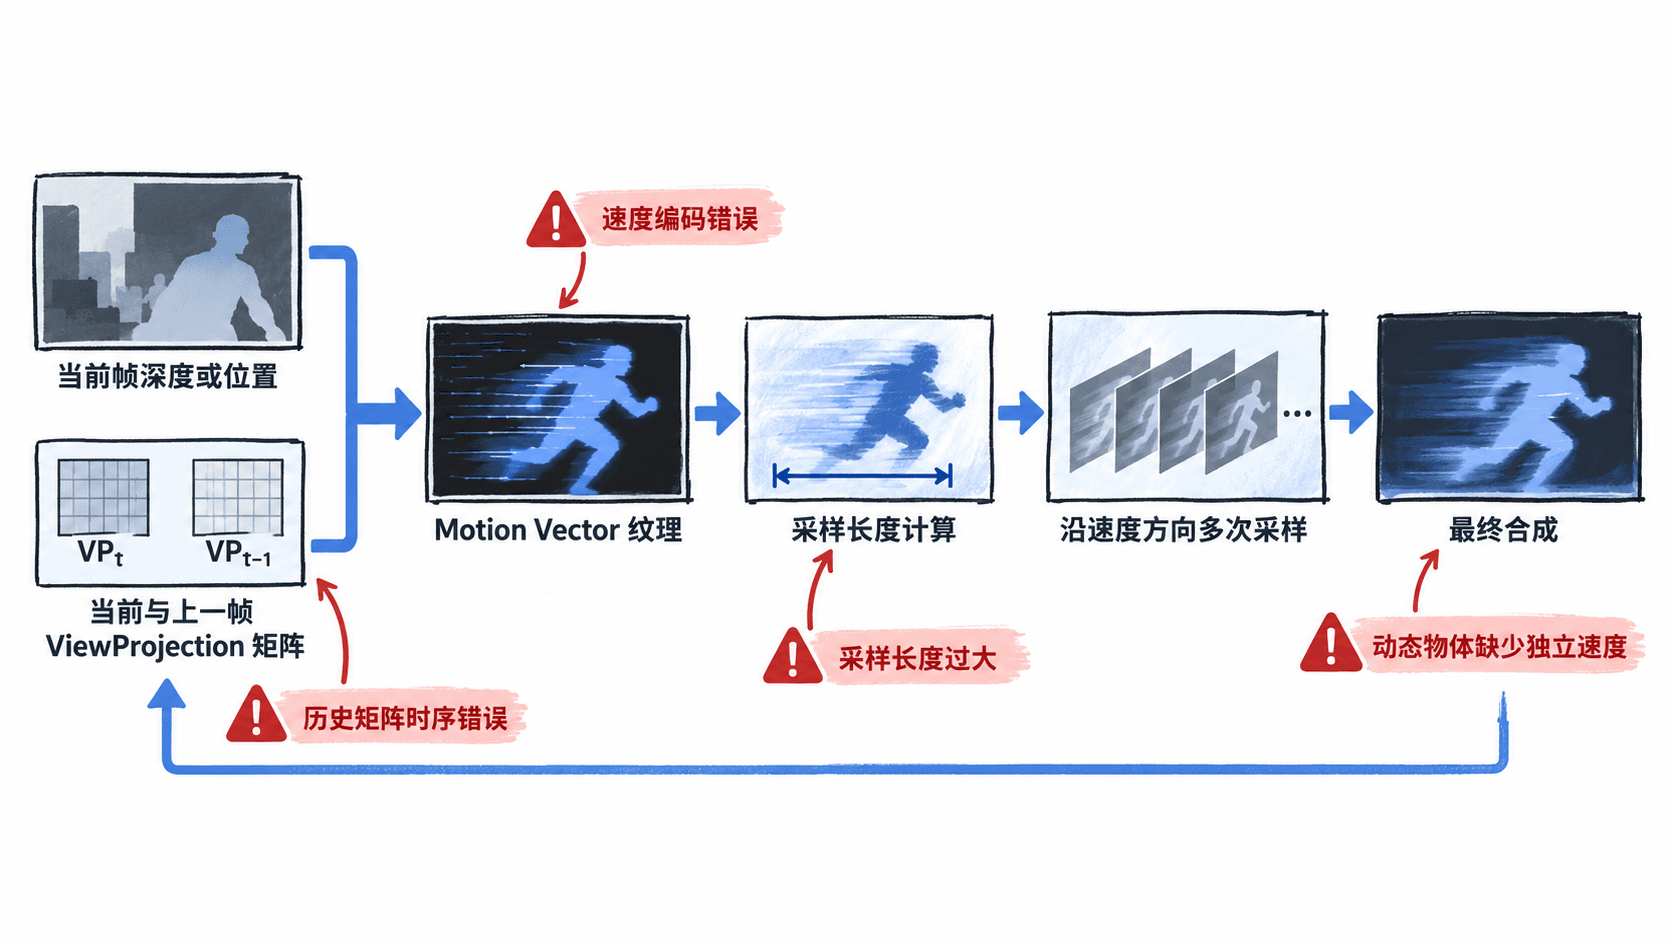
如果静止镜头也有明显拖影,优先怀疑历史矩阵、抖动补偿或速度纹理编码;只有快速移动物体出错,则更应检查对象级 Motion Vector。镜头旋转时全屏拖尾过长,通常还要检查速度单位和采样长度上限。
先把速度画出来
最有效的第一步不是直接看模糊结果,而是把已经解码到“屏幕 UV 位移”空间的速度向量可视化。下面是片段示例,前提是引擎已经把 Motion Vector 解码为当前像素从上一帧到当前帧的 UV 位移,并提供 MotionTex 与 LinearClamp。
float4 DebugMotionVector(float2 uv)
{
    float2 velocity = MotionTex.SampleLevel(LinearClamp, uv, 0).xy;
    float speed = length(velocity);

    // 放大亮度只是为了观察,小速度也能被看见。
    float visible = saturate(speed * 40.0);
    return float4(visible, visible, visible, 1.0);
}
预期结果:静止区域应接近黑色,高速移动边缘更亮;镜头平移时大范围像素会出现方向一致的速度。如果画面几乎全白,常见原因是把像素位移当成 UV 位移;如果动态物体始终全黑,则对象可能没有写入 Motion Vector。
检查历史矩阵是否真的是上一帧
相机速度通常依赖当前与上一帧的 ViewProjection。最常见的时序错误是:在本帧渲染开始前就覆盖 previous matrix,导致“上一帧”和“当前帧”实际上相同;或者在相机抖动、FOV 改变、切镜头时没有同步更新历史状态。
排查时重点核对三件事:上一帧矩阵只在本帧完成后更新;发生切镜头或瞬移时清空历史;如果使用 TAA 抖动,要明确重建世界位置与历史投影使用的是抖动矩阵还是无抖动矩阵,前后必须保持一致。
限制采样长度而不是只减强度
即使速度正确,采样长度过大也会制造“穿过整个物体”的拖影。一个稳妥做法是先限制最大半径,再根据速度决定采样次数,而不是让样本数量和速度无限增长。
例如先把速度换算成屏幕像素位移,再限制最大模糊半径;小于约一个像素的速度可以直接跳过,多出来的采样只会增加噪声和成本。若减小最大半径后伪影明显消失,而速度可视化仍正常,问题通常就在采样策略而不是历史矩阵。
动态物体要有自己的运动数据
只用相机矩阵重建速度,只能正确描述“世界静止、相机在动”的情况。角色奔跑、车轮旋转、骨骼动画和蒙皮顶点都需要对象级上一帧变换,骨骼动画还需要上一帧骨骼姿态,否则这些物体会表现为速度缺失或边缘撕裂。
排查时可以先固定相机,只让一个对象运动。若对象移动却几乎没有速度,说明对象级数据链路没有写入;若刚生成的对象拖出一条长尾,则要检查它是否错误继承了不存在的上一帧位置。
用固定顺序做最小验证
先关闭运动模糊,只看 Motion Vector;再固定相机测试动态物体;随后固定物体测试相机移动;最后恢复完整场景并逐步增加最大半径和采样数。这个顺序能把速度来源、历史时序、对象数据和采样策略拆开验证。
当速度方向、数量级和覆盖范围都正确,历史矩阵又能稳定跨帧对应,剩下的拖影才应该通过半径、样本数、深度拒绝或邻域裁剪去优化。否则继续调“模糊强度”,只是在掩盖上游错误。