
图形渲染与 Shader / 系统课时
相机矩阵怎样重建上一帧位置
相机矩阵怎样重建上一帧位置
只保存当前帧深度,也可以估算像素在上一帧屏幕中的位置。核心做法是先把当前像素从屏幕空间还原到世界空间,再用上一帧视图投影矩阵重新投影。这个过程是相机运动速度、TAA 重投影和部分运动模糊实现中的基础链路,重点在于坐标空间转换顺序必须一致。
学习目标
- 能从当前 UV 与深度重建当前帧的世界空间位置
- 能使用上一帧视图投影矩阵得到上一帧屏幕坐标
- 理解深度范围、矩阵约定和越界位置对重建结果的影响
重建链路为什么要绕到世界空间
当前深度纹理只保存当前帧投影后的深度,它不能直接告诉你上一帧的 UV。要找到上一帧位置,需要先撤销当前投影:把当前 UV 和深度组成裁剪空间位置,乘当前视图投影矩阵的逆矩阵恢复世界位置,再用上一帧矩阵重新投影。
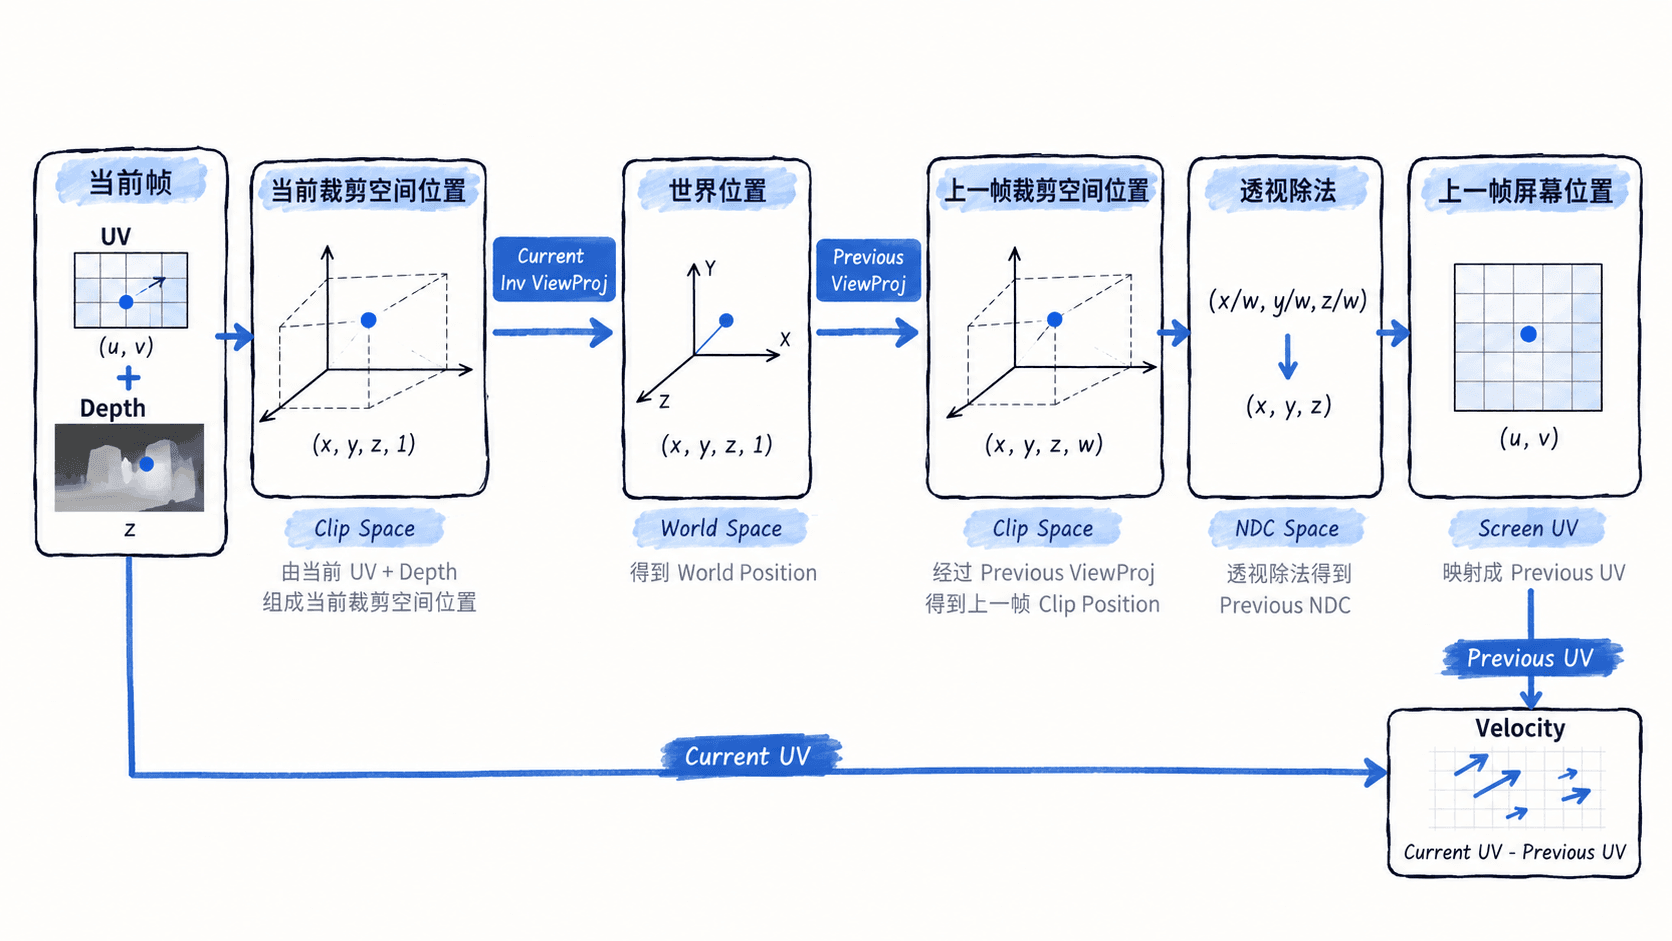
只要世界中的表面本身没有移动,这条链路就能正确反映相机平移、旋转和视角变化造成的像素位移。如果物体自身改变了模型矩阵,当前世界位置并不等于它上一帧的世界位置,这时必须改用显式物体速度或历史模型矩阵。
从当前深度恢复世界位置
下面是 HLSL 风格的片段示例。它假设纹理 UV 原点、NDC 的 Y 方向与深度范围已经按当前图形 API 统一;不同引擎可能需要翻转 Y,或把深度从 转换到 。
float2 uv = input.uv;
float depth = DepthTexture.SampleLevel(PointClamp, uv, 0).r;

// 示例采用 UV -> NDC 的常见映射;深度范围需与引擎矩阵约定一致。
float2 ndcXY = uv * 2.0 - 1.0;
float4 currClip = float4(ndcXY, depth, 1.0);

float4 worldH = mul(CurrentInvViewProj, currClip);
float3 worldPos = worldH.xyz / worldH.w;预期结果:对静态几何中的同一个像素位置,worldPos 应落在可见表面的真实世界坐标附近。验证时可在调试视图中把重建位置再次乘当前 ViewProj,若回投影后的 UV 与原始 uv 基本一致,说明当前帧反投影链路正确;边缘处可能存在由深度精度带来的微小误差。
投影到上一帧并得到速度
得到世界位置后,使用上一帧视图投影矩阵重新投影即可得到上一帧 UV。这里必须使用“上一帧”的矩阵快照,不能在当前帧更新相机后再覆盖历史值。
float4 prevClip = mul(PreviousViewProj, float4(worldPos, 1.0));
float2 prevNdc = prevClip.xy / prevClip.w;
float2 prevUv = prevNdc * 0.5 + 0.5;

float2 velocityUv = uv - prevUv;预期结果:相机完全静止且场景静态时,velocityUv 应接近 (0, 0);相机发生平移或旋转时,屏幕不同区域会出现有方向的速度。实际数值取决于分辨率、视角和相机运动幅度,因此不应硬编码某个固定向量作为正确答案。
容易出错的坐标约定
最常见的错误并不是矩阵乘法本身,而是空间约定不一致。深度可能是正向 Z 或反向 Z,NDC 深度可能使用不同范围,纹理 Y 轴也可能与 NDC 相反。只要其中一项没对齐,上一帧 UV 就会整体翻转、缩放错误或在远处分叉。
另一个边界是遮挡变化。当前帧新出现的表面即使能算出一个上一帧 UV,也不代表上一帧那里就是同一个表面。重投影通常还要结合深度差、法线差或对象 ID 做历史有效性判断,避免把错误历史颜色带入当前帧。