
图形渲染与 Shader / 系统课时
深度纹理里的值代表什么
深度纹理里的值代表什么
后处理 Shader 采到的深度值通常不是“物体离摄像机多少米”。透视投影会把观察空间中的距离映射到深度缓冲范围,而且这种映射通常是非线性的。理解 Near、Far Plane 与深度精度的关系,才能正确实现雾效、景深、轮廓和空间重建。
学习目标
- 区分深度缓冲值、线性深度和真实观察空间距离
- 理解为什么深度精度集中在 Near Plane 附近
- 知道采样深度纹理时需要确认哪些投影与平台约定
深度值不是摄像机距离
光栅化阶段会把顶点从观察空间投影到裁剪空间,再经过透视除法得到屏幕位置和深度。最终写入深度缓冲的值主要用于比较哪个片元更靠近摄像机,而不是专门为了保存一个容易阅读的距离。
在透视投影下,观察空间深度到深度缓冲值之间通常不是线性关系。Near Plane 附近的深度值变化更快,因此能分配到更高的有效精度;越接近 Far Plane,大量真实距离会被压缩到很窄的深度范围内。
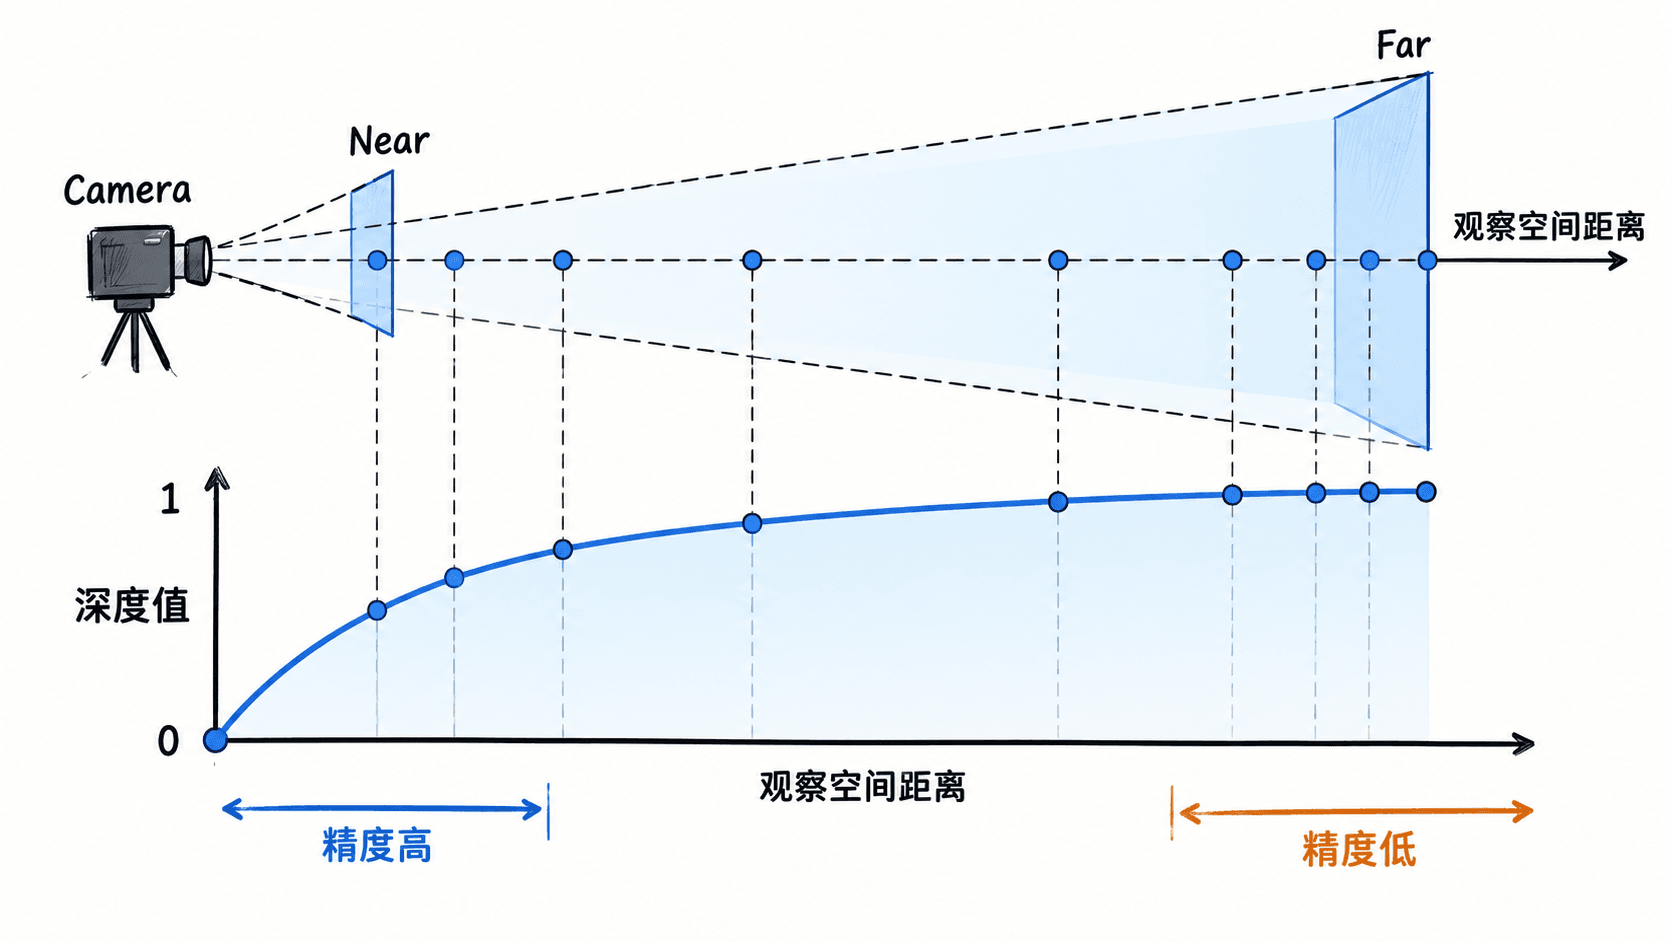
这也是为什么把 Near Plane 从 0.1 调成 0.01 往往会明显损失远处深度精度。你虽然只把近平面向摄像机移动了一小段,但投影矩阵需要覆盖更大的 Near/Far 比例,有限的深度表示范围会被重新分配。
Near 和 Far 决定可表示范围
Near Plane 是最靠近摄像机、仍参与投影和裁剪的位置,Far Plane 则定义传统有限透视投影能覆盖的远端范围。两者不是简单决定“能看多远”,还会直接影响深度映射和精度分配。
假设两个场景的 Far 都是 1000,而 Near 分别是 0.1 和 0.01。第二种配置覆盖了更极端的距离比例,会把更多精度消耗在非常靠近摄像机的位置。对于大型室外场景,这种配置更容易让远处两个几乎重合的表面出现深度竞争,也就是常见的 Z-fighting。
因此 Near Plane 不宜无条件设置得极小。第一人称武器、贴近镜头的特效如果需要更小近平面,可以考虑调整模型表现方式、拆分渲染,或根据引擎能力使用更适合大范围深度的方案,而不是只依赖扩大一个深度区间解决全部问题。
为什么后处理经常要线性化
雾效、景深和基于距离的颜色变化通常关心“离摄像机多远”,而不是深度缓冲中 0 到 1 的原始编码。如果直接拿原始深度值做线性插值,效果变化会大量集中在摄像机附近,远处则几乎挤在一起。
所谓深度线性化,就是根据当前投影矩阵和图形 API 的深度约定,把采样值恢复成与观察空间距离具有线性关系的量。实际工程中优先使用引擎提供的深度转换函数或投影参数,因为不同 API、投影方式和渲染管线的约定可能不同。
如果只需要判断两个像素是否存在明显深度断层,例如做屏幕空间描边,也未必需要恢复成世界单位距离。但阈值会受到距离和投影影响时,线性深度通常更容易设置出稳定、可解释的参数。
采样深度纹理前先确认三个约定
读取深度纹理时,首先确认它代表哪一个渲染阶段。主摄像机深度、透明物体深度、自定义 Depth Prepass 和某个离屏相机生成的深度纹理,描述的对象集合可能完全不同。
其次确认当前管线是否使用 Reversed-Z。Reversed-Z 会反转传统的远近深度方向,并常与浮点深度缓冲结合,以改善较大范围内的精度分布。如果仍把“0 一定是 Near、1 一定是 Far”写死,后处理判断就可能完全相反。
最后确认采样函数和平台差异是否已经由引擎封装。部分引擎会提供统一的深度采样宏、投影参数以及从设备深度恢复线性深度的函数。使用这些接口通常比手写针对某个 API 的转换更稳妥,也更容易兼容桌面端、移动端和不同图形后端。
判断深度数据时可以始终追问一句:这个值目前处于哪一个空间、使用哪一种编码。先区分硬件深度与线性距离,再确认 Near/Far、Reversed-Z 和平台约定,后续的雾效、景深、屏幕空间轮廓与位置重建才不会建立在错误的深度假设上。