信号处理 / 系统课时

用冲激响应刻画LTI系统

用冲激响应刻画LTI系统

冲激响应把“系统本身”与“具体输入”分开描述:只要系统满足线性与时不变,并采用零初始条件,知道它对单位冲激的响应 h(t)h(t),就能确定任意输入对应的零状态输出。

学习目标

  • 解释为什么一个 h(t)h(t) 可以完整描述连续时间 LTI 系统
  • 从简单微分方程求出系统的冲激响应
  • 用因果性与稳定性检查求得的 h(t)h(t) 是否合理

冲激响应为什么足够

对连续时间系统输入单位冲激 δ(t)\delta(t),在零初始条件下得到的输出定义为冲激响应:

δ(t)⟶h(t)\delta(t) \longrightarrow h(t)

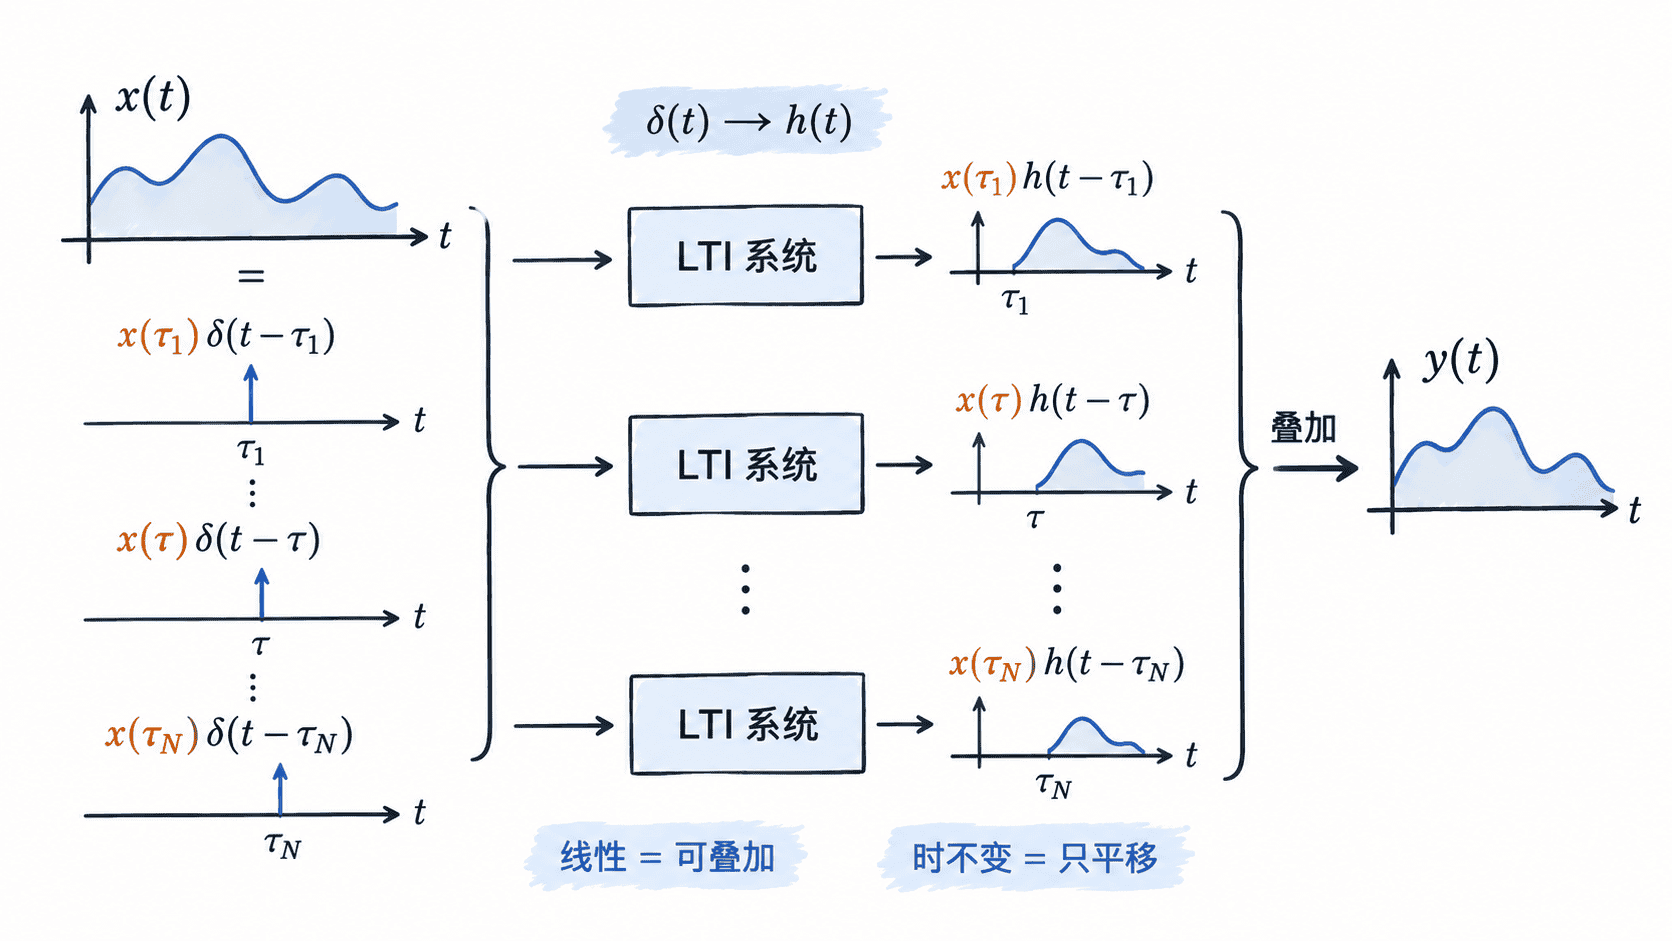
关键在于,任意信号都可以看成无穷多个“缩放并平移的冲激”叠加:

x(t)=∫−∞∞x(τ)δ(t−τ) dτx(t)=\int_{-\infty}^{\infty}x(\tau)\delta(t-\tau)\,\mathrm{d}\tau

时不变性说明,输入从 δ(t)\delta(t) 平移为 δ(t−τ)\delta(t-\tau) 时,输出也只需平移为 h(t−τ)h(t-\tau);线性又允许把每个冲激分量的响应按权重 x(τ)x(\tau) 叠加。因此:

y(t)=∫−∞∞x(τ)h(t−τ) dτy(t)=\int_{-\infty}^{\infty}x(\tau)h(t-\tau)\,\mathrm{d}\tau

这就是连续时间卷积。它说明 h(t)h(t) 不是某个特定输入的答案,而是 LTI 系统对所有输入的统一“指纹”。

LTI系统由冲激响应决定任意输入输出

从系统方程求 h(t)

考虑一阶因果系统:

dy(t)dt+ay(t)=x(t),a>0\frac{\mathrm{d}y(t)}{\mathrm{d}t}+a y(t)=x(t),\qquad a>0

求冲激响应时,把输入直接设为 x(t)=δ(t)x(t)=\delta(t),并把输出记为 h(t)h(t):

dh(t)dt+ah(t)=δ(t)\frac{\mathrm{d}h(t)}{\mathrm{d}t}+a h(t)=\delta(t)

当 t≠0t\neq0 时,右侧为零,所以 h(t)h(t) 满足齐次方程,形式为 Ce−atCe^{-at}。系统因果意味着冲激到来以前没有输出,因此 h(t)=0h(t)=0 对 t<0t<0 成立。

为了确定 t=0t=0 处的系数,对方程在零点附近积分。随着积分区间缩小,ah(t)a h(t) 的积分趋于零,而冲激积分为 1,于是:

h(0+)−h(0−)=1h(0^+)-h(0^-)=1

因果条件给出 h(0−)=0h(0^-)=0,所以 C=1C=1,最终得到:

h(t)=e−atu(t)h(t)=e^{-at}u(t)

这里的 u(t)u(t) 把“只在 t≥0t\ge0 后存在”写进了公式。若原方程右侧是 bx(t)b x(t),结果相应变为 be−atu(t)b e^{-at}u(t)。

从简单结构直接读出 h(t)

有些系统不必先写微分方程。若系统只是常数增益 KK,输入与输出满足 y(t)=Kx(t)y(t)=Kx(t),则对单位冲激输入有:

h(t)=Kδ(t)h(t)=K\delta(t)

若系统先把信号延迟 TT,再乘以 KK,即 y(t)=Kx(t−T)y(t)=Kx(t-T),则:

h(t)=Kδ(t−T)h(t)=K\delta(t-T)

因此,增益决定冲激的幅度,纯延迟决定冲激出现的位置。看到由增益、延迟和相加器组成的简单结构时,可以直接把单位冲激沿信号路径传播,得到 h(t)h(t)。

用性质检查结果

对因果 LTI 系统,必须有 h(t)=0h(t)=0 对所有 t<0t<0 成立;若求出的响应在负时间已经出现,通常说明初始条件、时移方向或方程处理有误。

BIBO 稳定的连续时间 LTI 系统还满足:

∫−∞∞∣h(t)∣ dt<∞\int_{-\infty}^{\infty}|h(t)|\,\mathrm{d}t<\infty

对于 h(t)=e−atu(t)h(t)=e^{-at}u(t) 且 a>0a>0,积分为 1/a1/a,因此稳定。冲激响应一旦确定,系统的因果性、稳定性以及任意输入的零状态输出都可以围绕同一个 h(t)h(t) 继续判断。

按自己的节奏,确认真正理解。

目录与阅读设置

阅读设置

17

记录一个想法

用冲激响应刻画LTI系统

0 / 10000 · 笔记保存到账号。未提交的修改会在关闭、离开或刷新后丢失。

登录哪都通