信号处理 / 系统课时

从状态模型计算系统响应

从状态模型计算系统响应

建立状态空间模型以后,下一步就是从已知初始状态和输入求出状态与输出。本节从状态转移矩阵出发,把响应拆成初始状态产生的部分和输入产生的部分,并说明实际计算中何时采用解析方法、何时改用数值积分。

学习目标

  • 能写出连续时间状态方程的完整响应公式
  • 能区分初始状态响应与受迫响应
  • 能利用状态转移矩阵计算简单线性时不变系统的状态和输出

状态转移矩阵描述自由演化

考虑线性时不变状态模型

x′(t)=Ax(t)+Bu(t)\mathbf{x}'(t)=A\mathbf{x}(t)+B\mathbf{u}(t)
y(t)=Cx(t)+Du(t)\mathbf{y}(t)=C\mathbf{x}(t)+D\mathbf{u}(t)

如果暂时令输入为零,状态方程变成

x′(t)=Ax(t)\mathbf{x}'(t)=A\mathbf{x}(t)

其解可以写成

x(t)=eAtx(0)\mathbf{x}(t)=e^{At}\mathbf{x}(0)

矩阵指数

Φ(t)=eAt\Phi(t)=e^{At}

称为状态转移矩阵。它把某一时刻的状态映射到之后的状态,所以可以看成状态空间中的“自然演化规则”。对于标量方程 x′(t)=ax(t)x'(t)=ax(t),这个结果退化为熟悉的 x(t)=eatx(0)x(t)=e^{at}x(0)。

把完整响应拆成两部分

当输入不为零时,从初始时刻 00 出发的完整状态响应为

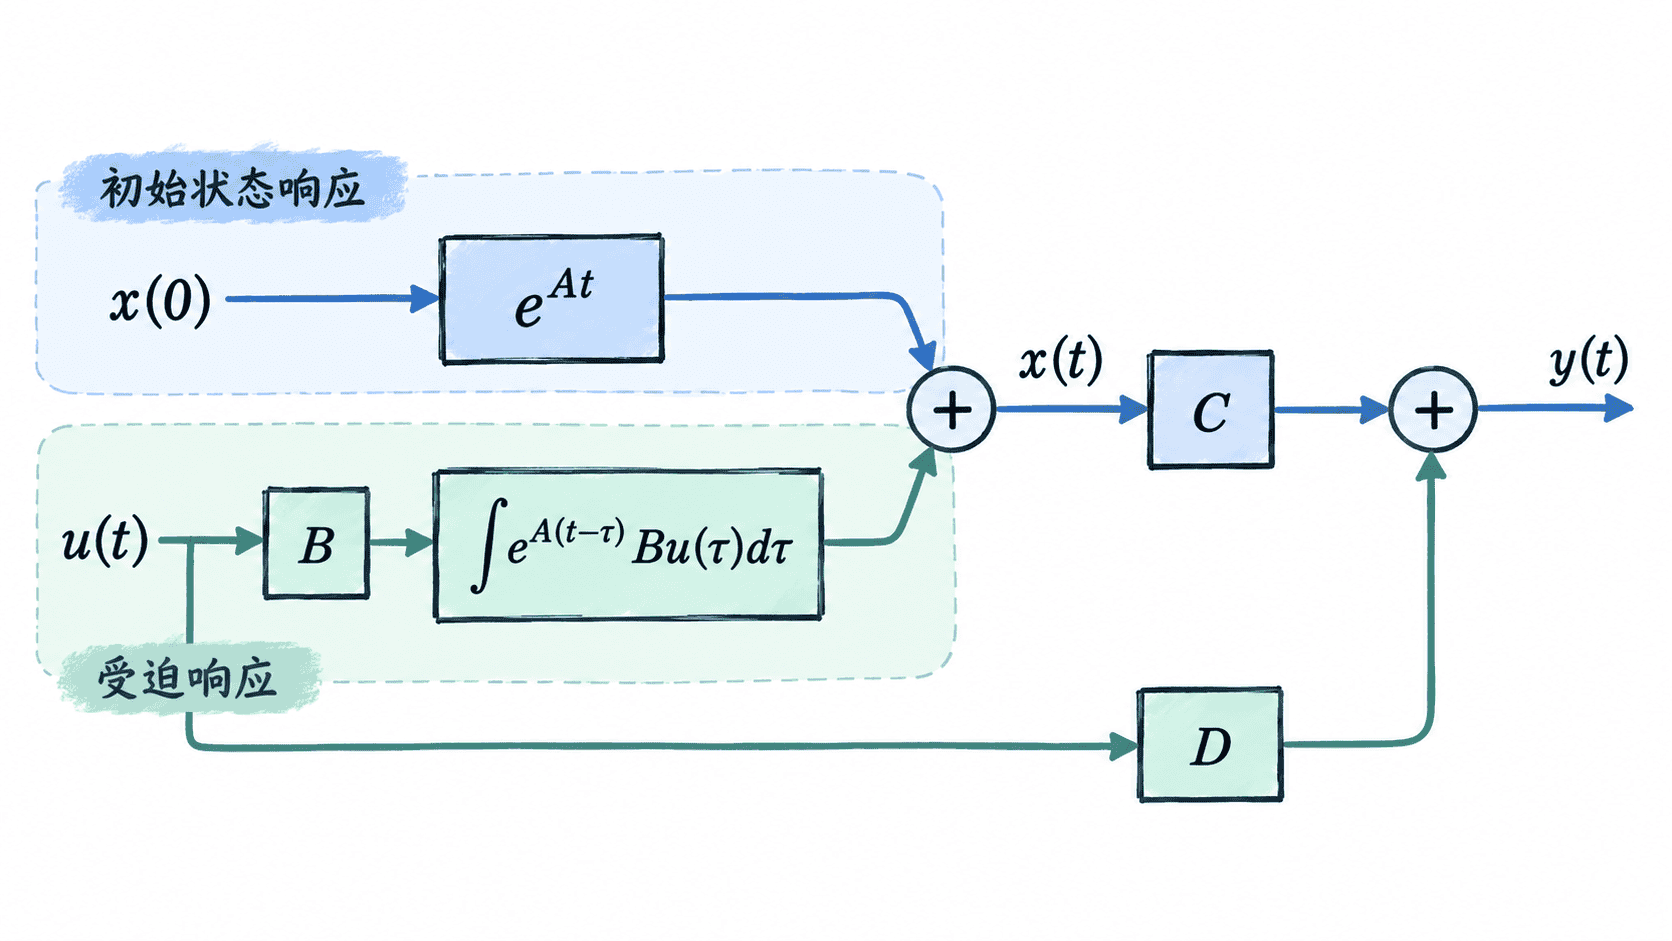
x(t)=eAtx(0)+∫0teA(t−τ)Bu(τ) dτ\mathbf{x}(t)=e^{At}\mathbf{x}(0)+\int_0^t e^{A(t-\tau)}B\mathbf{u}(\tau)\,d\tau

第一项只由初始状态决定,称为初始状态响应;第二项由输入驱动产生,通常称为受迫响应。输出再由

y(t)=Cx(t)+Du(t)\mathbf{y}(t)=C\mathbf{x}(t)+D\mathbf{u}(t)

得到。

状态响应由初始状态响应和受迫响应组成

这个分解非常重要。即使输入为零,只要 x(0)≠0\mathbf{x}(0)\neq 0,系统仍然可能产生响应;反过来,即使初始状态为零,输入也会通过第二项不断激励系统。

用对角状态矩阵计算响应

考虑一个便于手算的系统:

A=[−100−2],B=[11],C=[11],D=0A=\begin{bmatrix}-1&0\\0&-2\end{bmatrix},\quad B=\begin{bmatrix}1\\1\end{bmatrix},\quad C=\begin{bmatrix}1&1\end{bmatrix},\quad D=0

初始状态为

x(0)=[10]\mathbf{x}(0)=\begin{bmatrix}1\\0\end{bmatrix}

输入为单位阶跃 u(t)=1u(t)=1,t≥0t\ge 0。由于 AA 是对角矩阵,状态转移矩阵可直接写成

eAt=[e−t00e−2t]e^{At}=\begin{bmatrix}e^{-t}&0\\0&e^{-2t}\end{bmatrix}

初始状态响应为

eAtx(0)=[e−t0]e^{At}\mathbf{x}(0)=\begin{bmatrix}e^{-t}\\0\end{bmatrix}

受迫响应则为

∫0teA(t−τ)B dτ=[1−e−t1−e−2t2]\int_0^t e^{A(t-\tau)}B\,d\tau=\begin{bmatrix}1-e^{-t}\\\frac{1-e^{-2t}}{2}\end{bmatrix}

两部分相加后得到

x(t)=[11−e−2t2]\mathbf{x}(t)=\begin{bmatrix}1\\\frac{1-e^{-2t}}{2}\end{bmatrix}

因此输出为

y(t)=x1(t)+x2(t)=32−12e−2ty(t)=x_1(t)+x_2(t)=\frac{3}{2}-\frac{1}{2}e^{-2t}

可以看到,第一个状态的自然衰减 e−te^{-t} 恰好被阶跃输入产生的对应项抵消,所以 x1(t)x_1(t) 始终保持为 11;第二个状态则从 00 逐渐趋于 1/21/2。

检查初值和稳态

解析结果至少应做两次快速校核。把 t=0t=0 代入状态解,有

x(0)=[10]\mathbf{x}(0)=\begin{bmatrix}1\\0\end{bmatrix}

与给定初始状态一致。再令 t→∞t\rightarrow\infty,得到

x(∞)=[112],y(∞)=32\mathbf{x}(\infty)=\begin{bmatrix}1\\\frac{1}{2}\end{bmatrix},\quad y(\infty)=\frac{3}{2}

也可以直接令稳态满足 x′(t)=0\mathbf{x}'(t)=0,得到

0=Axss+B0=A\mathbf{x}_{ss}+B

因此

xss=−A−1B=[112]\mathbf{x}_{ss}=-A^{-1}B=\begin{bmatrix}1\\\frac{1}{2}\end{bmatrix}

两种方法给出相同结果,说明状态响应计算内部一致。

解析计算与数值积分怎样选择

当 AA 维数较低、结构简单,或者可以方便求出 eAte^{At} 时,状态转移矩阵能直接展示自然模态、初始状态和输入之间的关系,适合理论分析与手算。

如果系统阶数很高、输入复杂、矩阵随时间变化,或者模型包含非线性项,直接求矩阵指数和积分通常不再方便。这时更常见的做法是使用欧拉法、Runge-Kutta 方法或专业数值求解器逐步积分状态方程。

状态空间求响应的关键不是记住一个矩阵公式,而是明确两条独立来源:系统当前已经存储的状态,以及之后持续施加的输入。状态转移矩阵负责传播前者,卷积积分负责累积后者,输出方程再把内部状态映射成可观察量。

按自己的节奏,确认真正理解。

目录与阅读设置

阅读设置

17

记录一个想法

从状态模型计算系统响应

0 / 10000 · 笔记保存到账号。未提交的修改会在关闭、离开或刷新后丢失。

登录哪都通