
信号处理 / 系统课时
根据极点位置判断系统性质
根据极点位置判断系统性质
面对一个系统函数,只要把极点位置、收敛域 ROC 和系统类型放在一起看,往往不必完整求出时域响应,就能快速判断因果性、稳定性以及响应是衰减、增长还是持续振荡。本篇建立连续时间与离散时间系统统一的判读方法。
学习目标
- 根据连续系统极点所在半平面判断响应的衰减、增长和振荡特征
- 根据离散系统极点与单位圆的位置判断模态变化
- 结合 ROC 同时判断因果性与 BIBO 稳定性,避免只看极点位置下结论
从极点读出自然响应
线性时不变系统的极点决定自然响应中会出现哪些模态。连续时间系统若有极点 ,对应模态通常包含 ;离散时间系统若有极点 ,对应模态通常包含 。
因此,判断系统性质的第一步不是背结论,而是观察极点距离稳定边界有多远,以及是否带有虚部或相角。
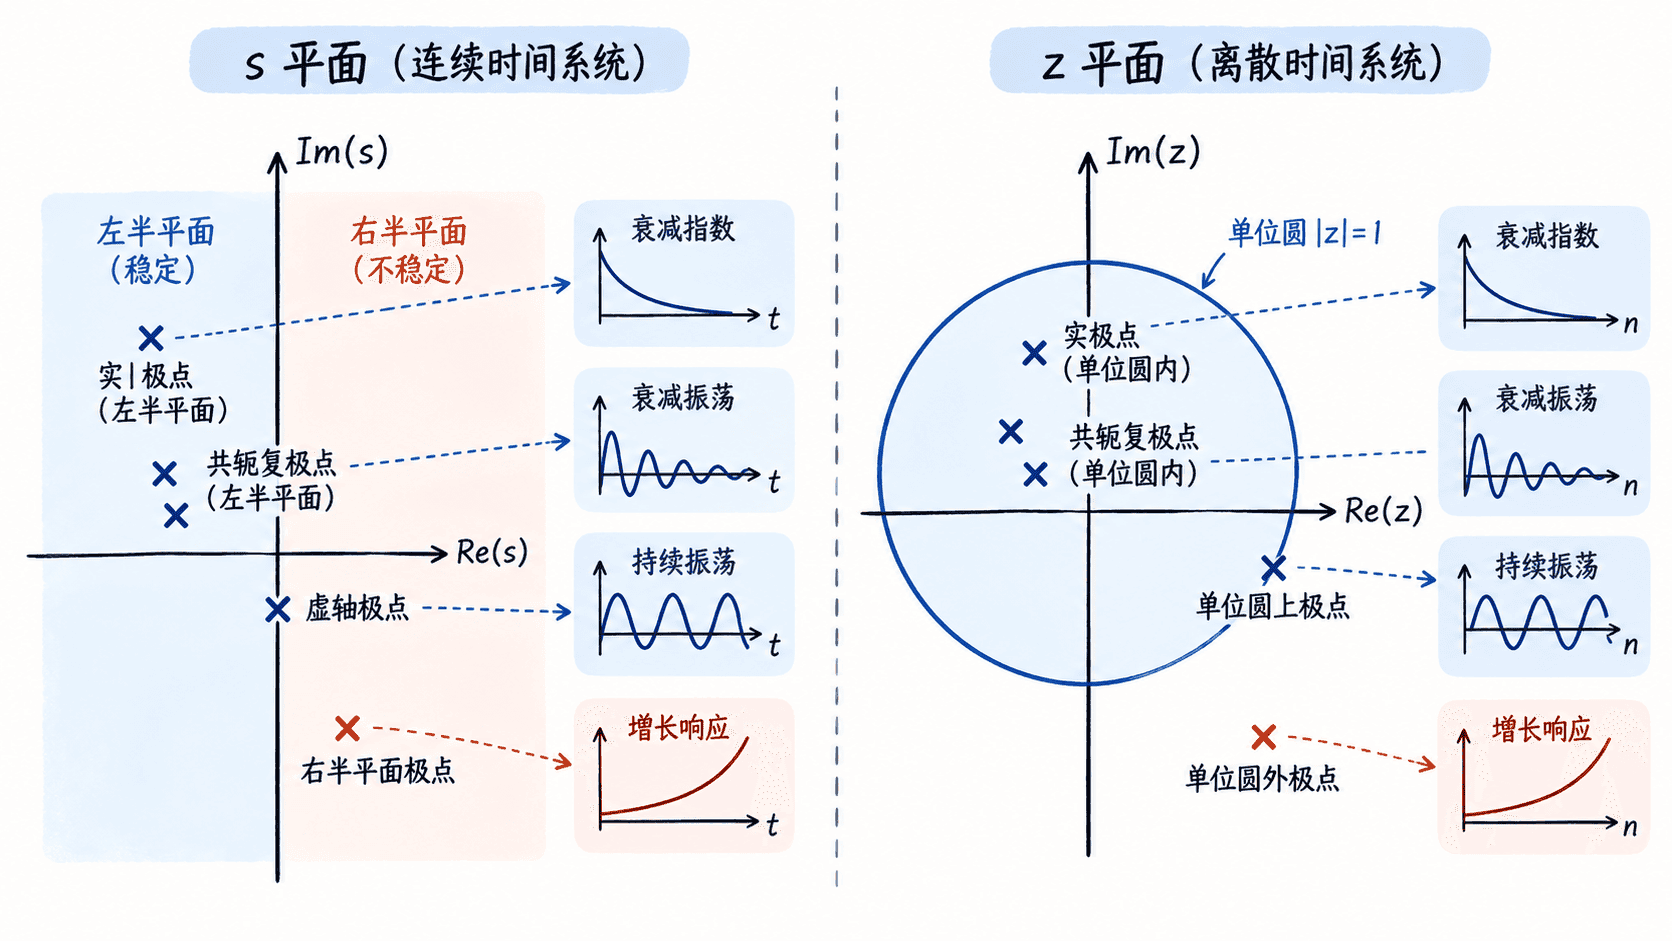
连续系统中,若极点 ,则响应含有 和角频率 对应的振荡项。 时包络衰减, 时包络增长;若 且存在非零虚部,则可能出现不衰减的持续振荡。
离散系统中,令极点写成 。模态幅度随 变化: 时逐步衰减, 时逐步增长, 时幅度不随 衰减;角度 决定离散振荡频率。
用稳定边界快速筛选
对于有理 LTI 系统,BIBO 稳定要求其冲激响应绝对可积或绝对可和。从变换域看,这等价于稳定性边界必须位于 ROC 内。
连续时间系统的稳定边界是虚轴 ;离散时间系统的稳定边界是单位圆 。因此,真正可靠的判断规则是:
- 连续系统稳定:ROC 必须包含整个虚轴。
- 离散系统稳定:ROC 必须包含整个单位圆。
如果已经明确系统是因果的,判断会进一步简化。因果有理连续系统的 ROC 位于最右极点右侧,所以因果且稳定意味着全部极点必须位于左半平面。因果有理离散系统的 ROC 位于最外极点之外,所以因果且稳定意味着全部极点必须位于单位圆内。
结合 ROC 判断因果性
同一组极点可以对应不同的时域序列或信号,关键差别来自 ROC。以连续时间有理系统为例,若有两个实极点 ,可能出现三类 ROC:最右极点右侧、最左极点左侧、两个极点之间。
最右极点右侧对应右边信号,通常表示因果系统;最左极点左侧对应左边信号,通常表示反因果系统;夹在极点之间则对应双边信号,因此系统既不是纯因果也不是纯反因果。
离散系统也遵循相同思想:ROC 在最外极点之外通常对应右边序列,在最内极点之内对应左边序列,夹在两组极点之间则对应双边序列。
判断时可以固定使用这个顺序:先找极点,再确定 ROC 的几何位置,接着判断 ROC 是否代表右边、左边或双边信号,最后检查稳定边界是否落在 ROC 中。
识别典型响应模式
极点不仅决定稳定性,也能帮助估计瞬态形状。连续系统中,负实极点越靠左,对应时间常数越小,衰减越快;一对靠近虚轴的共轭极点通常产生持续时间较长的振铃。离散系统中,极点半径越接近 1,衰减越慢,暂态持续越久。
例如连续系统存在极点 时,可预期响应包含类似 或 的衰减振荡。若极点移动到 ,振荡频率仍由虚部主导,但包络改为增长,系统不再稳定。
离散系统若极点为 ,则响应会以约 的包络衰减并伴随振荡;若半径增大到 ,相同角度仍产生相近振荡节奏,但振幅会逐步放大。
一套可复用的判断顺序
面对极点图或系统函数时,可以把判断压缩成四步:先确认连续系统还是离散系统;再根据实部或模长判断每个模态是衰减、保持还是增长;随后结合 ROC 判断信号是右边、左边还是双边,从而确定因果性;最后检查虚轴或单位圆是否包含在 ROC 内,判断 BIBO 稳定性。
极点负责描述“系统想怎样响应”,ROC 则补充“这种响应在哪个时间方向存在”。把二者结合起来,因果性、稳定性和振荡特征才能得到一致而可靠的结论。