
信号处理 / 系统课时
用收敛域判断信号与系统
用收敛域判断信号与系统
同一个拉普拉斯代数式可能对应完全不同的时域信号,区别就在收敛域 ROC。本篇从极点位置与信号左右边性质出发,建立 ROC 的判断方法,并进一步用它判断傅里叶变换是否存在以及连续 LTI 系统是否稳定。
学习目标
- 根据右边、左边和双边信号确定拉普拉斯变换的 ROC
- 利用 ROC 判断傅里叶变换是否存在
- 根据系统函数的极点与 ROC 判断因果性和稳定性
ROC 决定拉普拉斯变换代表什么
双边拉普拉斯变换定义为
只有积分收敛的那些 才属于 ROC。对有理函数而言,ROC 不包含极点,并且通常表现为平行于虚轴的半平面或竖直带状区域。
例如代数式
在没有 ROC 时并不能唯一确定 。若 ROC 为 ,对应右边信号
若 ROC 为 ,则对应左边信号
因此,极点告诉我们 ROC 的边界,而 ROC 告诉我们时域信号向哪个方向延伸。
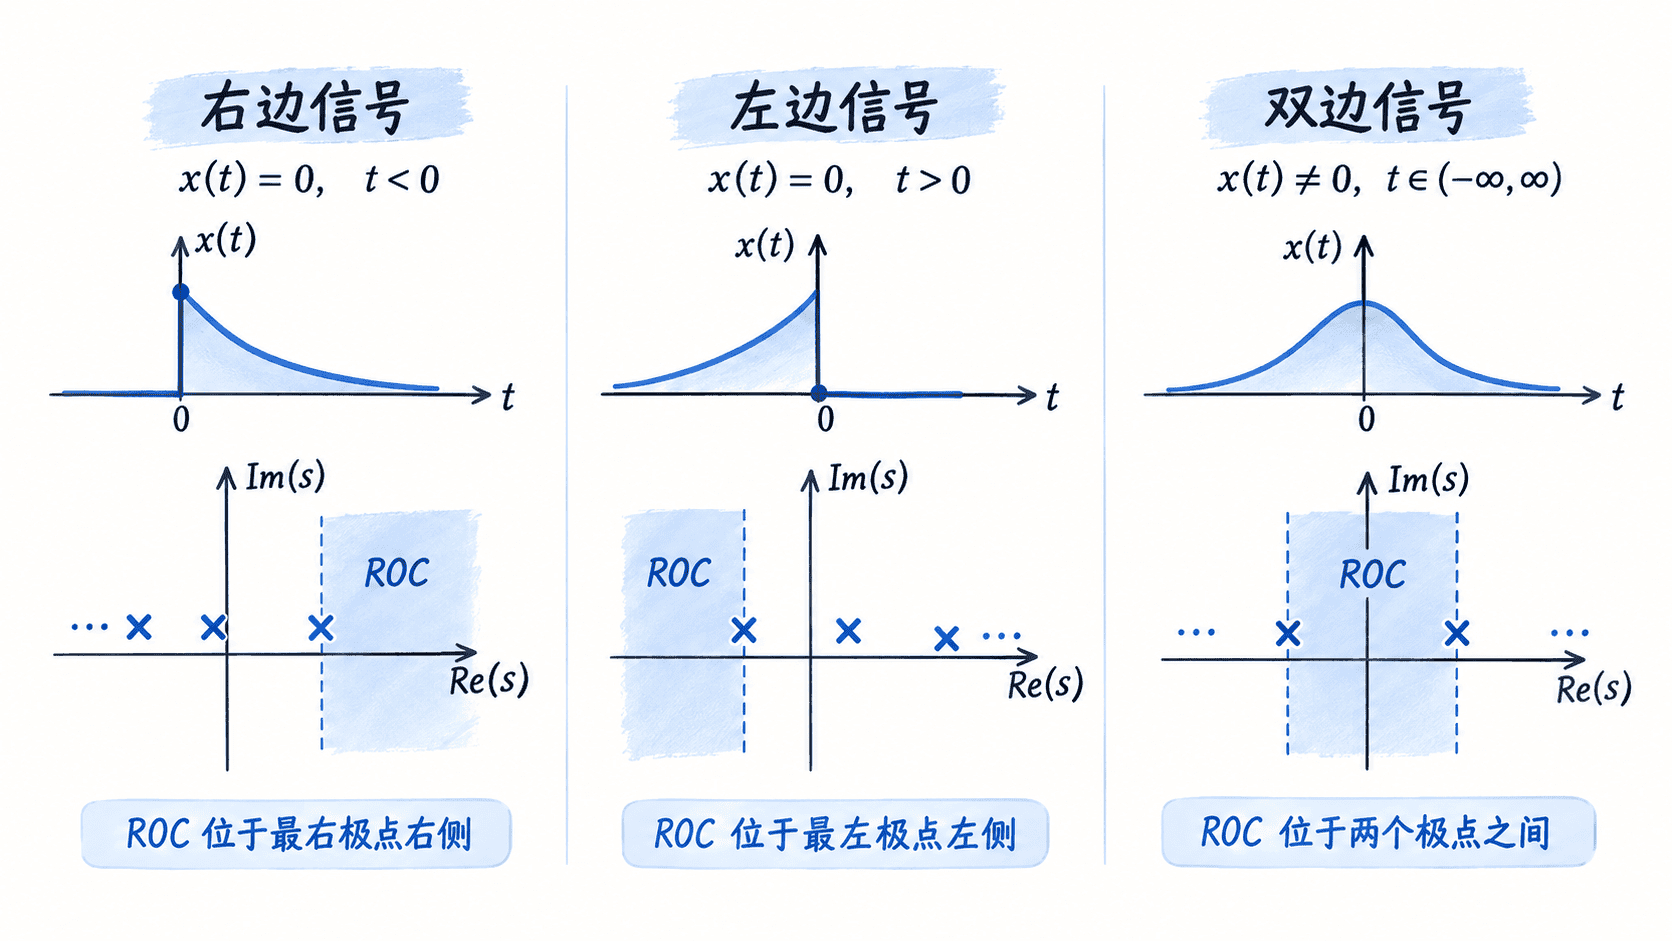
从信号支撑方向确定 ROC
对于有理拉普拉斯变换,可以先找极点,再结合时域信号是右边、左边还是双边来判断 ROC。
右边信号在某个时刻之后才可能非零,例如因果指数信号。它的 ROC 位于最右侧极点的右边:
左边信号只在某个时刻之前非零,ROC 位于最左侧极点左边:
双边信号同时向正、负时间延伸,ROC 通常夹在两列极点之间:
假设
极点位于 与 。可能的 ROC 有三类:、、以及 。它们分别对应右边、左边和双边时域信号。
用 ROC 判断傅里叶变换是否存在
傅里叶变换可以看成拉普拉斯变换在虚轴 上的取值:
因此,傅里叶变换存在的关键条件是 ROC 必须包含虚轴,也就是包含 。
以
为例。若 ROC 为 ,虚轴满足 ,因此虚轴位于 ROC 中,傅里叶变换存在。若 ROC 为 ,虚轴不在 ROC 中,因此不能直接得到通常意义下的傅里叶变换。
这个判断不需要重新计算傅里叶积分,只要观察 ROC 与虚轴是否相交即可。
用系统函数判断因果性与稳定性
对连续时间 LTI 系统,系统函数定义为冲激响应的拉普拉斯变换:
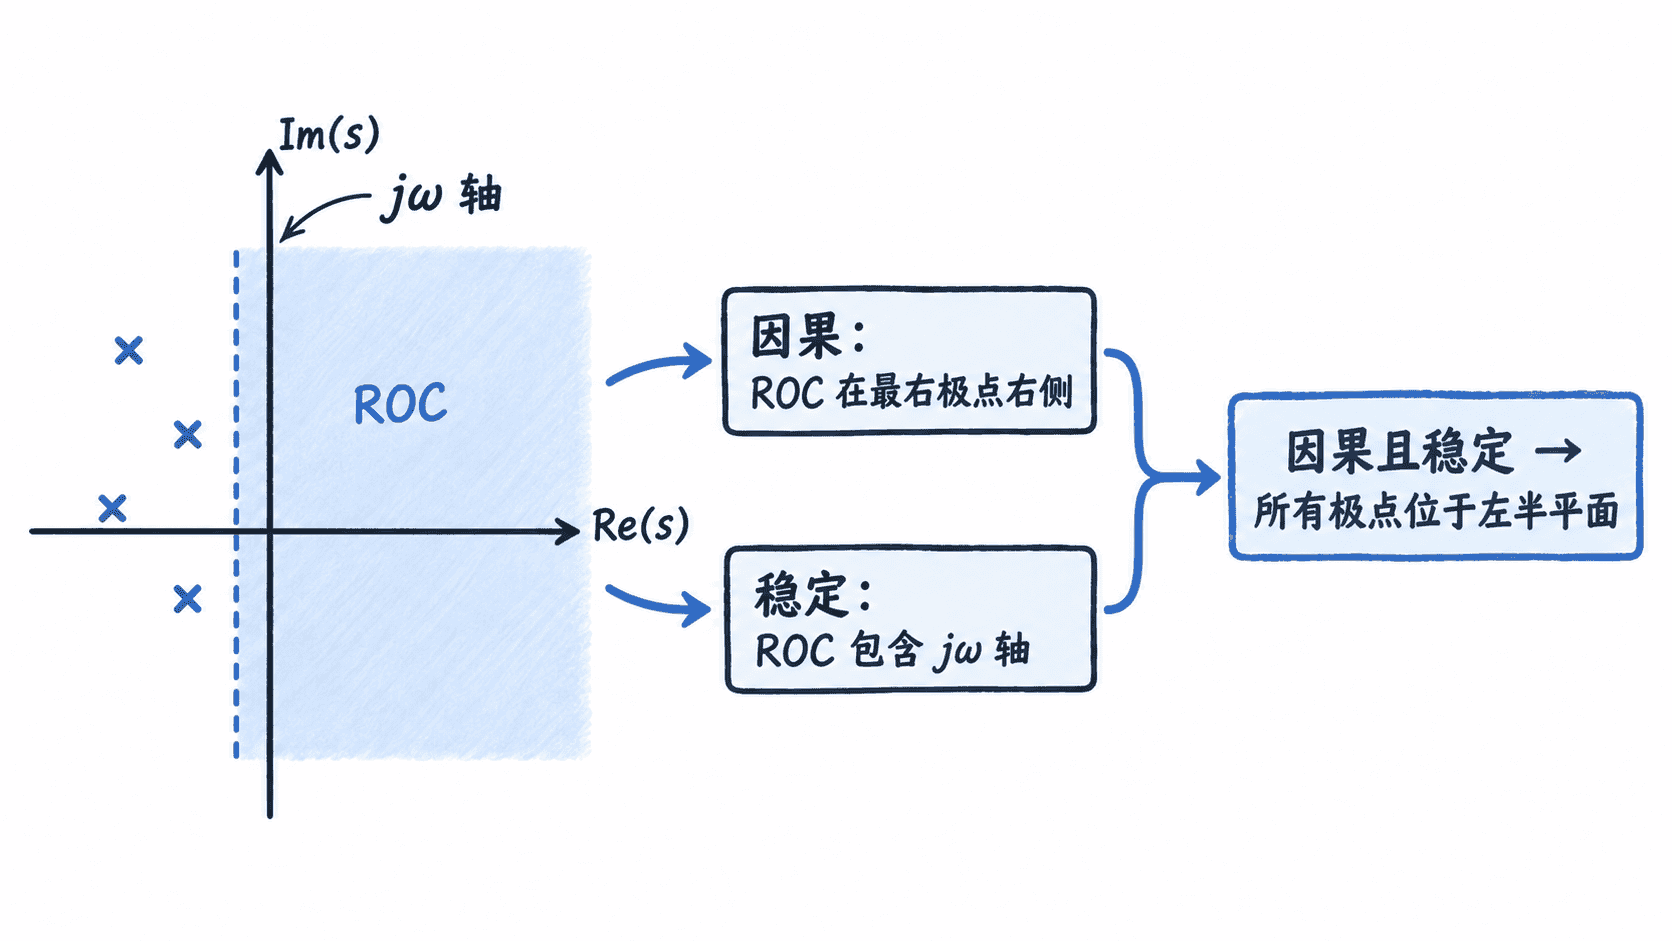
如果系统是因果的, 是右边信号,因此 ROC 必须位于最右极点右侧。对于有理系统函数,可以记成:因果系统的 ROC 在最右极点右边。
若系统 BIBO 稳定,则冲激响应必须绝对可积:
在拉普拉斯域中,这等价于系统函数的 ROC 包含虚轴。因此稳定性判断可以直接转化为观察 是否落在 ROC 内。
若一个有理 LTI 系统同时要求因果且稳定,那么 ROC 既要位于最右极点右侧,又要包含虚轴。于是所有极点都必须位于左半平面,也就是满足
一套可靠的判断顺序
面对带 ROC 的拉普拉斯问题,可以按固定顺序处理:
- 对 或 的分母因式分解,找出全部极点。
- 根据右边、左边或双边性质确定 ROC 应位于哪些极点之间。
- 检查 ROC 是否错误地包含任何极点。
- 若题目问傅里叶变换或稳定性,检查虚轴是否包含在 ROC 中。
- 若题目问因果系统,确认 ROC 是否位于最右极点的右侧。
例如某系统函数的极点位于 、,且已知系统因果,那么 ROC 必然是 。该区域包含虚轴,所以系统也稳定。反过来,如果极点中出现 ,因果 ROC 将变成 ,虚轴不再位于 ROC 中,因此该因果系统不可能稳定。
ROC 不是附加在拉普拉斯变换旁边的次要条件,而是决定时域信号方向、傅里叶变换存在性以及系统因果性和稳定性的核心信息。