
信号处理 / 系统课时
用极点零点判断稳定因果
用极点零点判断稳定因果
仅知道 的分子和分母,不能直接断定系统是否因果或稳定,因为这些性质还取决于收敛域 ROC。本课把极点位置、ROC、因果性、BIBO 稳定性和频率响应是否存在放在同一套判断框架中。
学习目标
- 能根据极点与 ROC 判断离散 LTI 系统是否因果
- 能根据 ROC 是否包含单位圆判断 BIBO 稳定性和频率响应是否存在
- 能区分“极点位置”与“系统性质”之间的条件关系,避免脱离 ROC 下结论
极点只划边界,ROC 才决定序列方向
考虑系统函数:
它有两个极点:
对于有理 Z 变换,ROC 中不能包含任何极点,因此可能出现三类区域:、 或 。这三种 ROC 对应的时域序列分别具有不同的左右边特征,所以系统性质也不同。
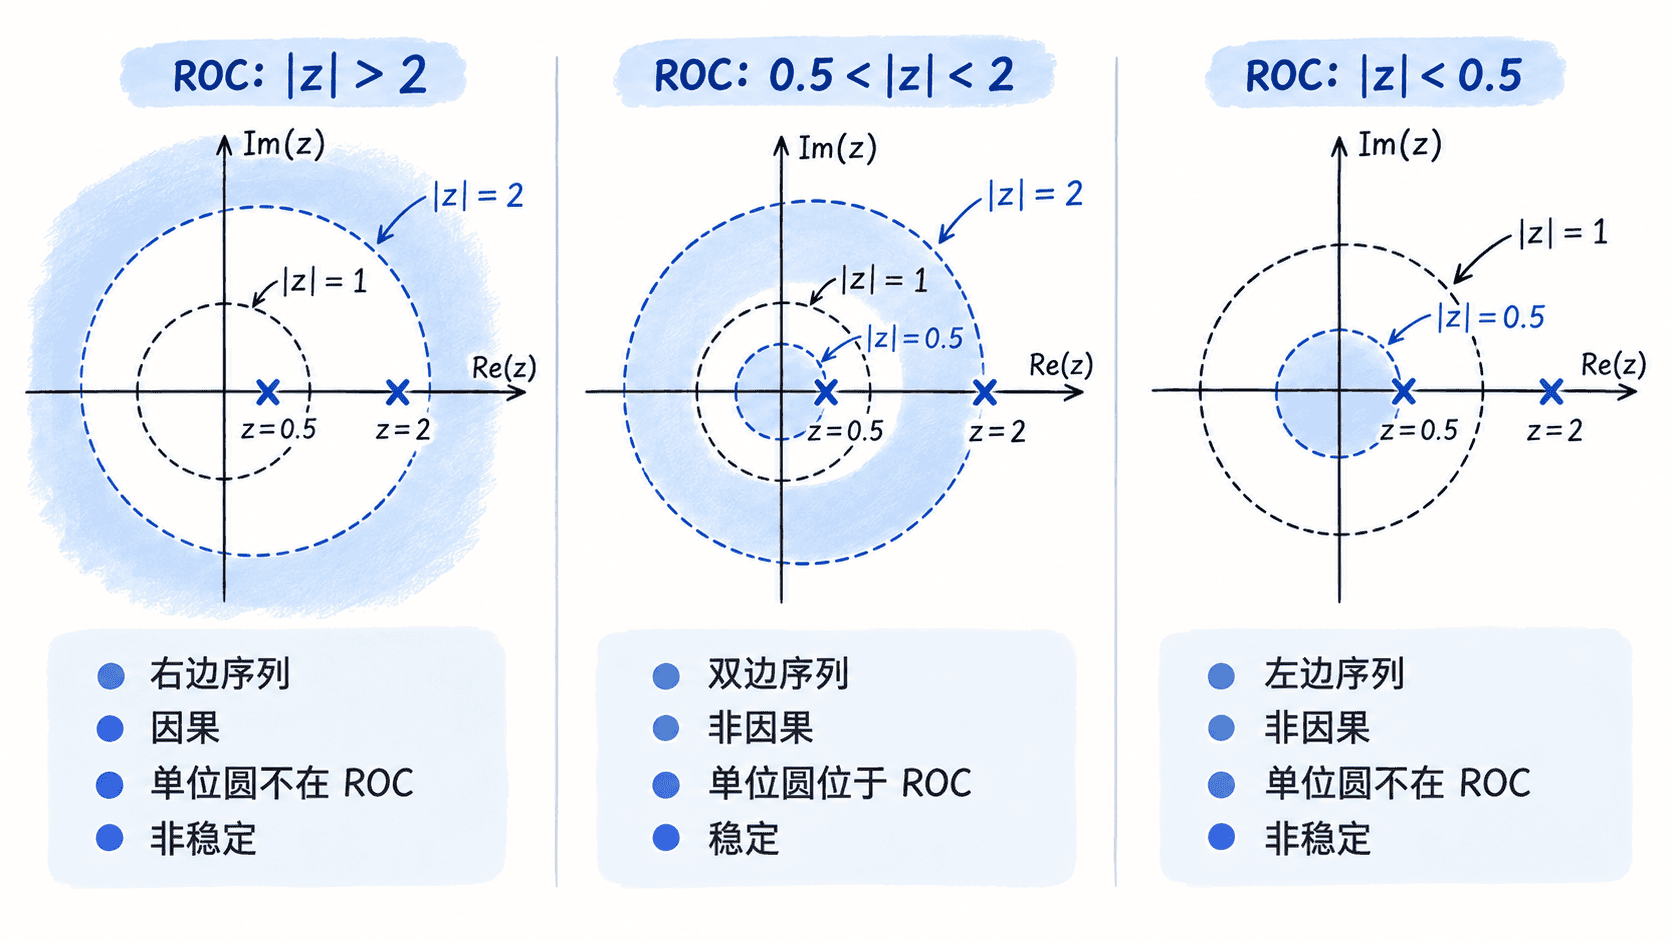
对有理系统函数,可以记住一个非常实用的规律:ROC 位于最外层极点之外时,对应右边序列;ROC 位于最内层极点之内时,对应左边序列;ROC 夹在两个极点圆之间时,通常对应双边序列。
因果系统看最外侧 ROC
离散 LTI 系统因果,当且仅当单位样值响应满足:
也就是 为右边序列。对于有理系统函数,如果系统因果,则 ROC 必须位于最外侧极点之外,并延伸到无穷远。
在上面的例子中,只有:
对应因果系统。
对于有限阶有理系统,如果题目已经明确“系统因果”,那么 ROC 通常可以直接由最外侧极点确定。例如最外极点半径为 ,因果系统的 ROC 就是 。
稳定系统要求单位圆位于 ROC
离散 LTI 系统 BIBO 稳定的充要条件是单位样值响应绝对可和:
对 Z 变换而言,这等价于 ROC 包含单位圆 。
继续看前面的两个极点 和 :
- 不包含单位圆,因此不稳定。
- 包含单位圆,因此稳定。
- 不包含单位圆,因此不稳定。
这说明同一个极点零点图,在 ROC 不同时,稳定性可以完全不同。
如果进一步要求系统既因果又稳定,那么因果性要求 ROC 在最外侧极点之外,而稳定性要求单位圆落在 ROC 内。两者同时成立意味着所有极点都必须严格位于单位圆内部。
因此,“因果有理系统稳定当且仅当全部极点在单位圆内”是正确结论;但若没有“因果”这个前提,就不能只通过极点是否位于单位圆内判断稳定性。
频率响应存在的条件与稳定性一致
频率响应通过:
定义,也就是 的 DTFT。从 Z 变换角度看,就是把 限制到单位圆 。
因此,要让 存在,单位圆必须位于 的 ROC 中。对于有理 LTI 系统,这与 BIBO 稳定所要求的条件一致。
需要特别留意极点恰好落在单位圆上的情况。因为 ROC 绝不能包含极点,所以一旦单位圆上存在极点,单位圆不可能完整包含于 ROC,通常也就不能得到通常意义下的稳定频率响应。
一套可复用的判断顺序
遇到“由极点零点判断系统性质”的题目,不要先凭极点位置猜结论。更可靠的顺序是:
- 先因式分解 ,标出全部极点和零点。
- 根据题目给定条件确定可能的 ROC,注意 ROC 不能穿过极点。
- 若 ROC 位于最外侧极点之外,则对应右边序列;若在最内侧极点之内,则对应左边序列;夹在极点之间则通常为双边序列。
- 通过序列方向判断因果性。
- 检查单位圆是否完整位于 ROC 中,以判断 BIBO 稳定性和频率响应是否存在。
极点决定 ROC 可以出现在哪里,ROC 决定时域序列如何展开,而因果性、稳定性和频率响应都是在这个基础上继续判断的。把这三层关系分开,是处理 Z 变换系统性质题最关键的步骤。