
通信工程 / 系统课时
锁相环基础
锁相环基础
锁相环通过持续比较输入信号与本地振荡信号的相位,并用误差反向调整振荡器,使两者最终保持稳定的相位关系。本节建立鉴相器、环路滤波器和压控振荡器之间的闭环认识,并解释从失配到锁定的过程。
学习目标
- 说明鉴相器、环路滤波器和压控振荡器各自承担的作用。
- 沿闭环反馈路径解释锁相环如何减小频率和相位误差。
- 理解捕获、锁定以及环路带宽之间的基本权衡。
三个核心模块怎样形成闭环
锁相环的输入是待跟踪的参考信号,本地压控振荡器产生输出信号。鉴相器同时观察两者,并产生与相位差有关的误差信号;环路滤波器对误差进行平滑和动态整形;压控振荡器再根据控制量改变输出瞬时频率。
如果用输入相位 、输出相位 表示两者关系,可以把相位误差写为
在锁定点附近进行小信号分析时,鉴相器可近似为增益 ,压控振荡器的相位响应可表示为积分环节 。环路滤波器 决定误差经过怎样的平滑和补偿,因此典型开环关系可写成
这个表达式最重要的意义不是记公式,而是看到闭环中存在积分作用:频率受到控制后会持续积累为相位变化,从而让输出逐步追上输入。
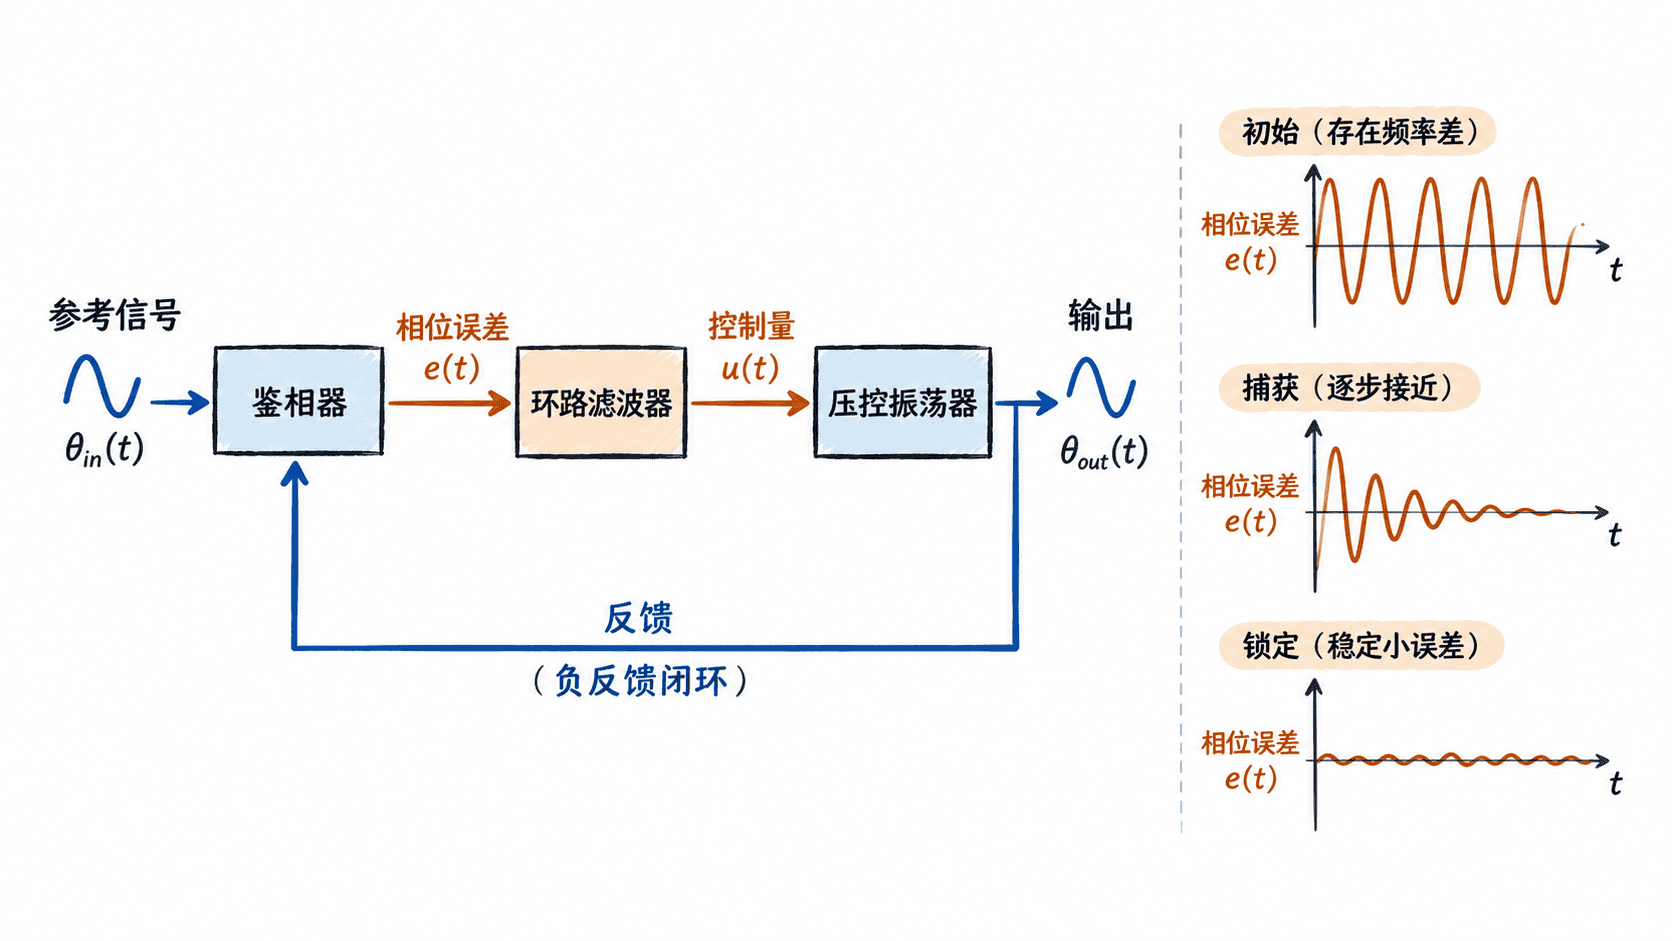
从频率失配到锁定
设输入信号频率略高于压控振荡器的自由振荡频率。由于两者频率不同,相位差不会保持固定,而会持续变化;鉴相器因此产生随时间变化的误差信号。这个误差经过滤波后改变振荡器控制量,使输出频率朝输入频率移动。
当输出频率逐渐接近输入后,相位误差变化速度下降。闭环继续修正,直到平均频率一致,并形成稳定或近似稳定的相位差,此时称为锁定。锁定并不意味着相位误差在任何时刻都严格等于零,而是误差被限制在环路能够稳定跟踪的范围内。
如果输入频率突然发生小幅漂移,已经锁定的环路会重新产生误差并进行补偿;漂移过大或变化过快,超出环路能够维持锁定的条件,则可能失锁并重新经历捕获过程。
鉴相器和滤波器分别解决什么问题
鉴相器负责把“相位差”转换成可供后级处理的误差信号。不同鉴相结构可能具有不同的输出范围、增益和非线性特性,但共同目标都是让误差的方向能够告诉环路应该加快还是减慢本地振荡。
环路滤波器并不是可有可无的平滑器。鉴相器输出中往往既有真正需要的低频校正信息,也有高频纹波和噪声。滤波器需要抑制不希望进入振荡器的快速扰动,同时塑造整个闭环的响应速度和稳定性。
压控振荡器则是执行机构。控制量改变它的瞬时频率,频率变化再积分成相位变化,因此它使反馈环真正具备“追赶相位”的能力。三者任何一个环节的增益或动态特性变化,都会改变整体锁定行为。
环路带宽带来的取舍
环路带宽较宽时,锁相环通常能够更快跟随输入变化,捕获和重新跟踪也更灵敏,但更多输入噪声和鉴相噪声可能被传递到输出。带宽较窄时,噪声抑制能力更强,却会降低对快速频率变化的跟踪能力,并可能延长建立稳定状态的时间。
在通信接收机中,锁相环可以承担载波恢复、频率跟踪等任务。分析任何具体应用时,都可以沿同一条闭环路径判断:鉴相器检测什么误差,滤波器允许多快的变化通过,振荡器如何执行修正,以及输入变化是否仍处于环路可跟踪的动态范围内。