
通信工程 / 系统课时
码元同步
码元同步
码元同步要确定的是“每个码元应该在什么时刻抽样”。接收端即使已经恢复了载波,只要抽样时钟与发送端存在偏差,抽样点就会逐渐偏离眼图最佳位置,造成码间串扰增大和判决错误。本节围绕外同步、自同步以及最佳抽样时刻恢复建立完整判断框架。
学习目标
- 理解码元定时偏差对抽样判决和码间串扰的影响。
- 区分外同步法与自同步法的时钟来源及主要代价。
- 理解定时误差检测器如何驱动环路找到最佳抽样时刻。
抽样时刻为什么会漂移
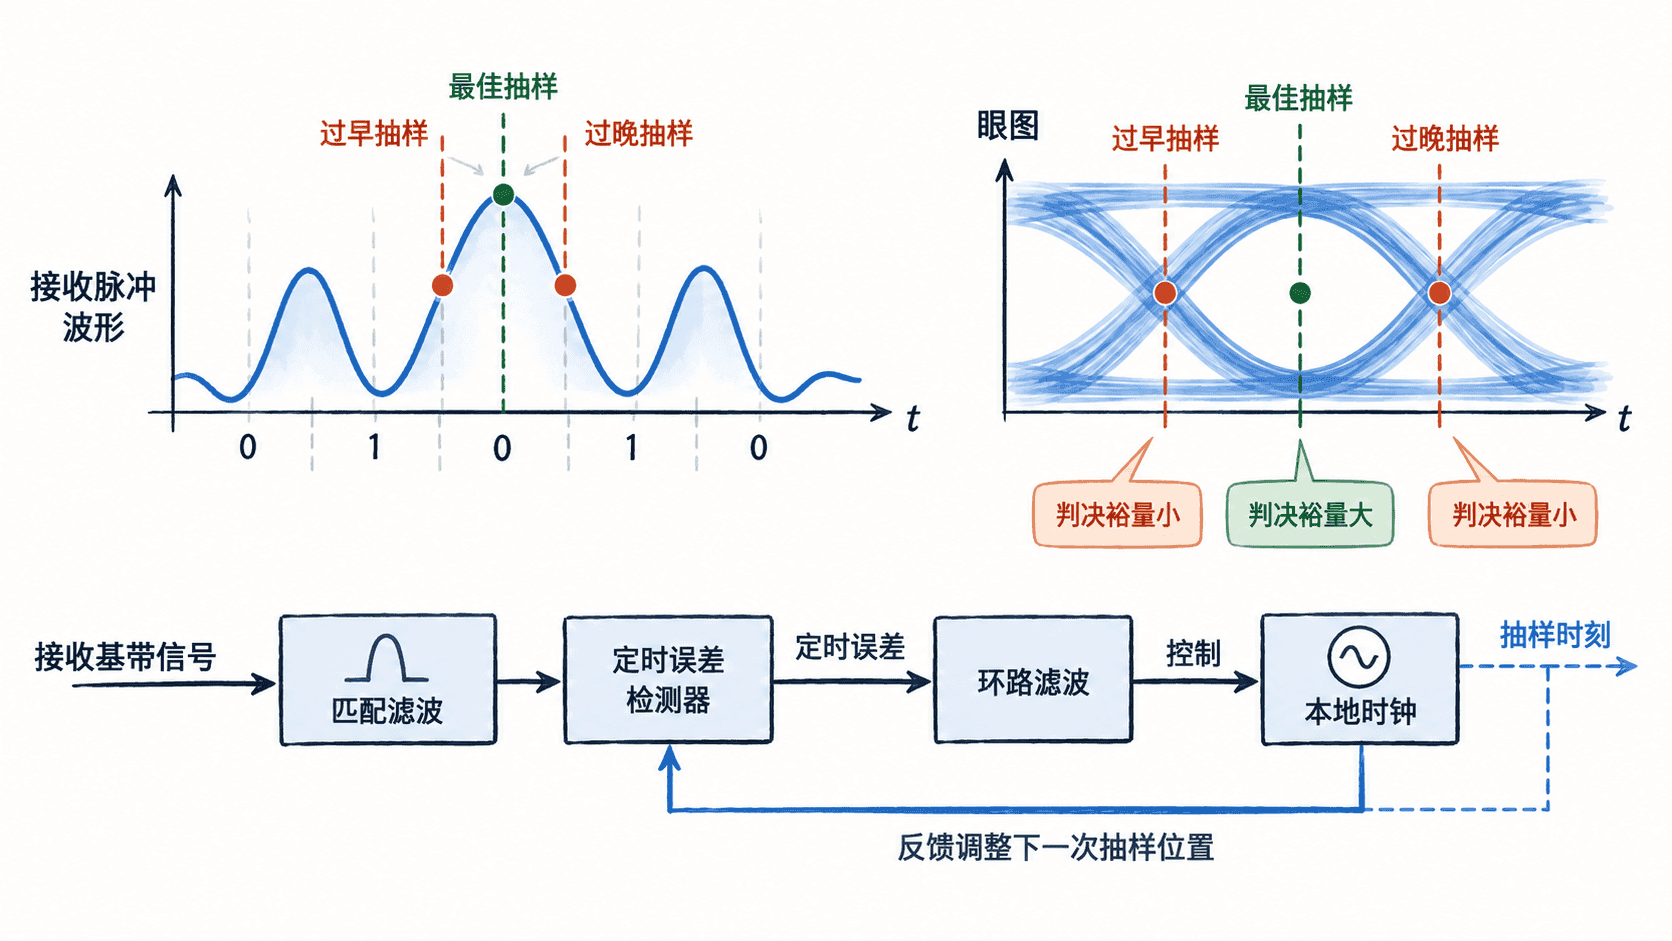
设码元周期为 ,理想抽样时刻是 。实际接收机的本地时钟可能存在频率偏差和初始相位偏差,因此第 个抽样时刻更接近 。若 不断累积,抽样点会从眼图中央逐步移向边缘。
在升余弦等满足零码间串扰条件的系统中,“零码间串扰”只在特定抽样时刻成立。码元同步的目标,就是持续估计定时误差并调节本地抽样时钟,使采样点稳定落在眼图张开最大的区域。
外同步法用独立定时参考
外同步法由发送端额外提供定时信息,例如发送专门的时钟分量或同步序列,接收端从这些已知结构中提取码元节拍。它的优势是定时来源明确、捕获过程简单,适合需要快速建立同步或链路结构固定的系统。
代价也很直接:额外同步信号会消耗带宽或功率,而且同步参考与数据信号必须经历足够一致的时延变化。若两者路径差异明显,即使同步参考本身很稳定,也可能不能准确代表数据的最佳抽样时刻。
自同步法从数据波形恢复时钟
自同步法不单独发送连续时钟,而是利用接收数据中的波形变化恢复码元节拍。常见思路是先通过非线性变换、滤波或定时误差检测,让码元速率附近的周期性成分显现,再用锁相式环路跟踪该节拍。
这种方式节省额外同步开销,但依赖数据具有足够的跳变或统计特征。若连续出现很长的相同比特序列,接收波形缺少明显边沿,定时信息会变弱,因此工程系统常通过线路编码、扰码或训练序列保证足够的定时激励。
最佳抽样时刻靠误差方向不断逼近
现代数字接收机通常不是一次性算出最佳时刻,而是每个码元或每若干码元计算一个定时误差。误差检测器要回答的核心问题只有一个:当前抽样是偏早还是偏晚。环路滤波器再把瞬时误差平滑后,用来控制数控振荡器或插值器调整下一次采样位置。
如果抽样点位于眼图左侧,环路让下一次采样稍微延后;如果位于右侧,则稍微提前。长期运行后,平均定时误差趋近于零,抽样点稳定在判决裕量最大的区域。匹配滤波后的波形通常更适合做这一判断,因为信噪比和脉冲形状都更有利于定时估计。
判断同步方案是否有效
评估码元同步不能只看“是否输出了时钟”,还要看抽样相位是否稳定、频偏能否被长期跟踪,以及低信噪比和长无跳变数据下是否仍能保持同步。外同步法重点检查参考开销和路径一致性;自同步法重点检查数据的定时信息、捕获范围与环路跟踪能力。最终标准始终是抽样点能否持续停留在眼图最张开的区域,并让判决误码率保持在设计范围内。