
通信工程 / 系统课时
帧同步
帧同步
帧同步解决的是接收端如何在连续比特流中找到一帧真正起点的问题。本节从同步码组选择出发,串起搜索、捕获与同步保护,让你能判断同步器为何会误捕获、失锁,以及参数应该怎样权衡。
学习目标
- 说明同步码组长度、相关特性与同步可靠性之间的关系。
- 理解搜索、捕获和同步保护三个阶段的工作逻辑。
- 根据误捕获与漏检风险判断门限和保护参数的调整方向。
为什么需要专门的同步码组
接收机即使已经恢复出稳定的比特时钟,也只知道“什么时候采样一个比特”,并不知道“哪一个比特是一帧的第一个比特”。因此,发送端通常在固定位置插入已知同步码组,接收端不断在输入比特流中寻找这一特征模式。
同步码不能只追求“看起来特殊”。好的码组应具有明显的相关峰:正确对齐时匹配度很高,错开若干比特后匹配度迅速下降。这样才能把真正的帧起点与随机业务数据区分开。
选择同步码组时通常关注三个因素:码组越长,随机数据碰巧匹配的概率通常越低,但同步开销增加;自相关旁瓣越低,错位位置越不容易产生假峰;允许的判决误码越多,弱信号下越容易检出,同时误捕获概率也会上升。
搜索与捕获怎样完成
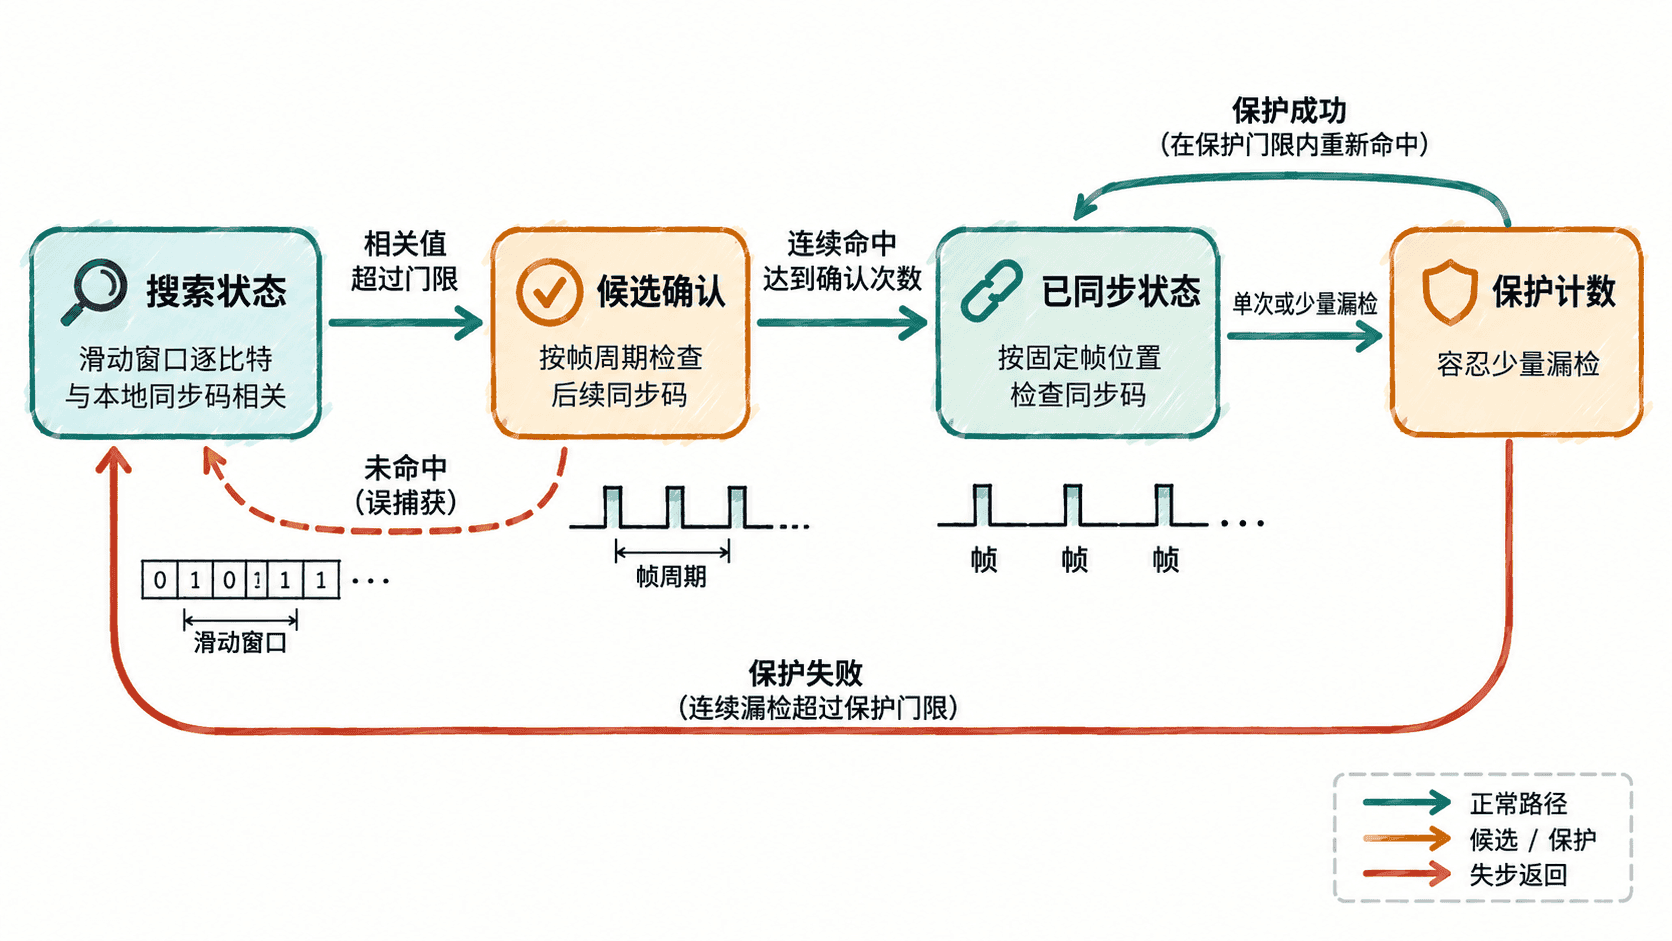
搜索状态下,接收机维护一个与同步码等长的滑动窗口。每收到一个新比特,窗口移动一位,并将窗口内容与本地同步码比较。实际系统既可以统计逐位相同的数量,也可以使用双极性序列进行相关运算。
假设同步码长度为 16 bit,设计要求至少 15 bit 匹配才判为一次候选命中。若当前窗口只匹配 13 bit,接收机继续搜索;达到门限后,也不一定立即宣布同步成功,因为随机业务数据仍可能偶然越过门限。
为了降低误捕获,常采用“连续确认”策略。例如第一次命中后,接收机按照已知帧长跳到下一帧预计同步位置;若下一次仍满足门限,再进入捕获状态。确认次数增加会提高可靠性,但同步建立时间也会变长。
同步保护为什么不能省
进入同步状态后,如果某一帧的同步码受到突发噪声破坏,立即宣布失步会造成频繁重新搜索。因此接收机会根据已经建立的帧周期,在每个预计位置检查同步码,并允许有限次数的检查失败。
例如保护规则可以设为“连续 3 帧未检测到同步码才失步”。第一次漏检时仍按照原帧周期运行,下一帧再次检查;只要保护窗口内重新检测到可信同步码,就清除失败计数并保持同步。
这种机制体现了两个相反风险。保护过弱时,一次信道误码就可能触发重新捕获;保护过强时,真正发生帧边界跳变后,接收机仍可能沿用错误边界较长时间。因此保护次数应结合误码特性和业务能够容忍的失步时间确定。
门限参数怎样权衡
帧同步最核心的两个错误是误捕获和漏检。误捕获是随机数据被误认为同步码,漏检则是真正同步码因为误码没有通过门限。
提高相关判决门限通常可以减少误捕获,却会增加漏检;降低门限则相反。增加同步码长度和连续确认次数,可以进一步压低误捕获概率,但会增加同步开销或捕获时间。同步保护则主要影响已经捕获以后抵抗短时误码的能力。
因此,完整的帧同步器不是一次“找到固定比特串”的比较器,而是一个带状态和记忆的判决过程:搜索阶段扩大寻找范围,捕获阶段用重复证据排除假峰,同步阶段依靠帧周期工作,保护阶段避免短暂误码把系统轻易打回搜索状态。