
游戏 AI / 系统课时
何时从 FSM 换成行为树
何时从 FSM 换成行为树
FSM 并不会因为状态超过某个固定数量就自动失效。真正需要换工具的信号,是决策开始由大量“顺序、优先级、回退与组合”构成,而不是由少数稳定状态及其转移构成。本节给出一套结构化判断方法,并说明何时继续用 FSM、何时采用行为树或混合方案。
学习目标
- 识别 FSM 开始失去可维护性的结构信号
- 理解 FSM 与行为树在决策组织方式上的核心差异
- 根据状态数量、层级深度和策划迭代方式选择合适方案
先看问题到底是状态还是决策组合
FSM 擅长表达“对象现在处于什么模式”。例如 Patrol、Chase、Attack、Dead 都有清楚的持续时间、进入退出边界和转移条件,这时状态图天然贴合问题。
行为树更擅长表达“这一刻按什么优先级尝试一组决策”。例如先判断是否需要逃跑,再尝试寻找掩体;找不到时继续压制射击;无法射击才移动接近。这种 Selector、Sequence、Condition 与 Action 的组合,写成树通常比画大量状态间连线更直接。
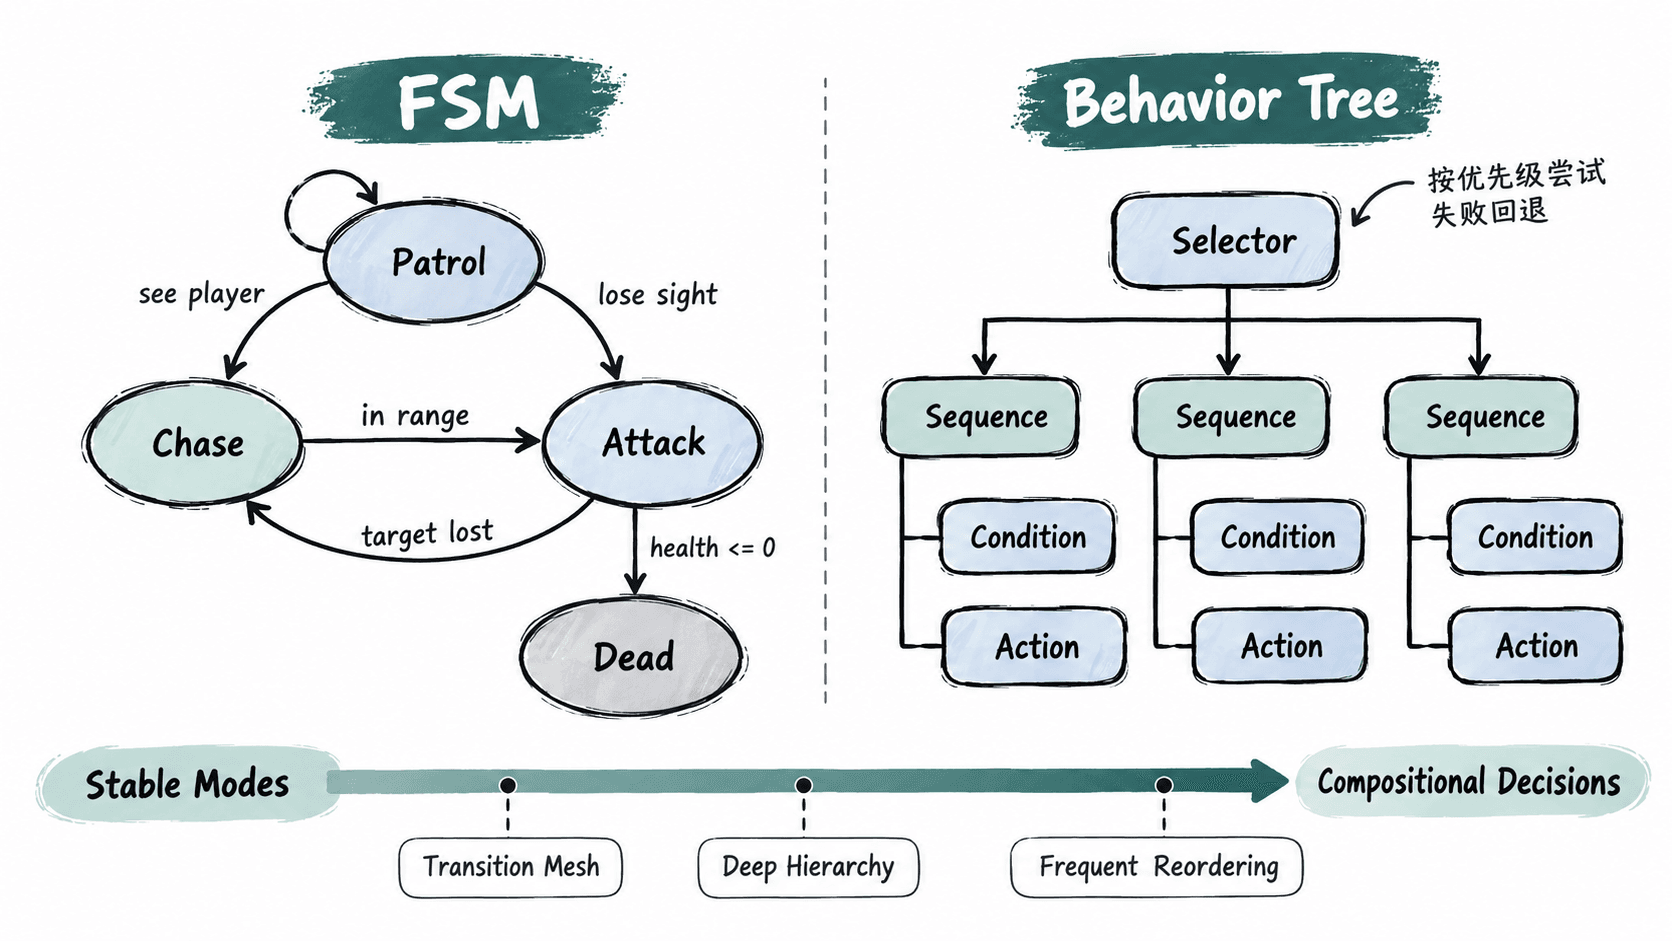
因此,判断是否迁移时不要先数节点,而要先问:团队主要是在新增“状态”,还是在频繁重排“决策组合”?后者越来越多时,行为树的结构优势才会明显。
识别 FSM 的四个边界信号
状态数量本身不是硬阈值,但下面几个现象同时出现时,继续扩展 FSM 的成本会快速升高。
| 信号 | FSM 中的表现 | 行为树为什么更合适 |
|---|---|---|
| 决策组合复杂 | 大量状态只是为了表达条件组合 | Sequence 与 Selector 可直接组合条件和动作 |
| 转移形成网状 | 多个状态重复连接相同目标 | 决策从根向下执行,减少全局交叉连线 |
| 层级越来越深 | 父子状态承担越来越多例外规则 | 子树可以按职责拆分并复用 |
| 策划频繁调优先级 | 改一个优先级要同时调整多条转移 | 调整节点顺序通常更直观 |
还有一个常见信号是“临时状态”越来越多。若 CanAttack、NeedReload、HasCover 本质上只是瞬时判断,却被包装成状态来绕开转移复杂度,说明问题已经更像决策树,而不是状态机。
不要把行为树理解成更高级的 FSM
两者最关键的区别不是节点形状,而是执行语义。FSM 每次通常只有一个当前状态,系统围绕这个状态持续更新;行为树则从根节点开始评估,通过成功、失败或运行中状态决定下一步执行路径。
因此,换成行为树并不会自动消除复杂度。若条件本身互相冲突、动作没有明确中断规则、感知数据不稳定,复杂度只会从“状态转移”搬到“树节点条件”。行为树更适合组织决策,不替代感知、导航、动画和战斗系统本身。
用策划迭代方式做最后判断
技术结构相近时,谁来维护 AI 往往决定最终方案。若逻辑主要由程序员维护,状态边界清晰、改动集中,FSM 的代码可读性和调试路径通常更直接。
如果策划需要高频调整“先做什么、失败后做什么、哪些条件可以复用”,行为树更容易映射成可视化编辑器中的节点编排。尤其当修改重点是顺序、优先级和分支组合,而不是新增持久状态时,树结构会减少程序改动。
迁移前可以做一次小范围试验:挑最复杂的一段战斗决策,用行为树重写,只比较三件事——结构是否更短、调试是否更直观、策划修改是否减少代码改动。若三项都没有改善,就没有必要为了工具统一而迁移。
混合方案往往比彻底替换更稳
很多敌人 AI 并不需要在 FSM 和行为树之间二选一。常见做法是用顶层 FSM 管理生命周期明显的模式,例如 Normal、Combat、Stunned、Dead;进入 Combat 后,再由行为树决定追击、找掩体、换弹、射击和撤退。
这种组合让 FSM 保留“模式边界清楚”的优势,同时让行为树处理“组合决策丰富”的部分。相反,如果把死亡、眩晕这类强状态也完全拆成树上的普通条件,往往会让中断和恢复语义变得更难追踪。
最终选型可以归结为一句话:当核心问题是“我现在处于哪个模式”时继续用 FSM;当核心问题变成“我应该按什么优先级尝试哪些动作”时,行为树通常更自然。