
游戏 AI / 系统课时
把状态机接入角色控制层
把状态机接入角色控制层
这一课把状态机从“只会切状态”的逻辑模块接到真实角色运行链路中。最终形成感知提供事实、状态机决定意图、导航计算移动结果、角色控制执行动作、动画同步表现的单向数据流。
学习目标
- 划清感知、状态机、导航、角色控制和动画的职责边界
- 用单向数据流把多个组件连接成可运行的 AI 更新链路
- 识别状态直接操纵多个底层组件带来的高耦合问题
先把组件边界固定下来
接入前最重要的不是继续增加状态,而是规定谁有权修改什么。感知组件只产出事实,例如目标是否存在、目标距离;状态机只决定当前行为意图,例如追击或待机;导航负责根据意图计算是否需要移动以及期望速度。
角色控制层应成为真正执行移动的唯一入口,负责速度、转向、碰撞等行为。动画层也不应该决定 AI 状态,只消费 isMoving、attack、hit 等语义参数。这样替换寻路算法或动画实现时,不需要修改状态机本身。
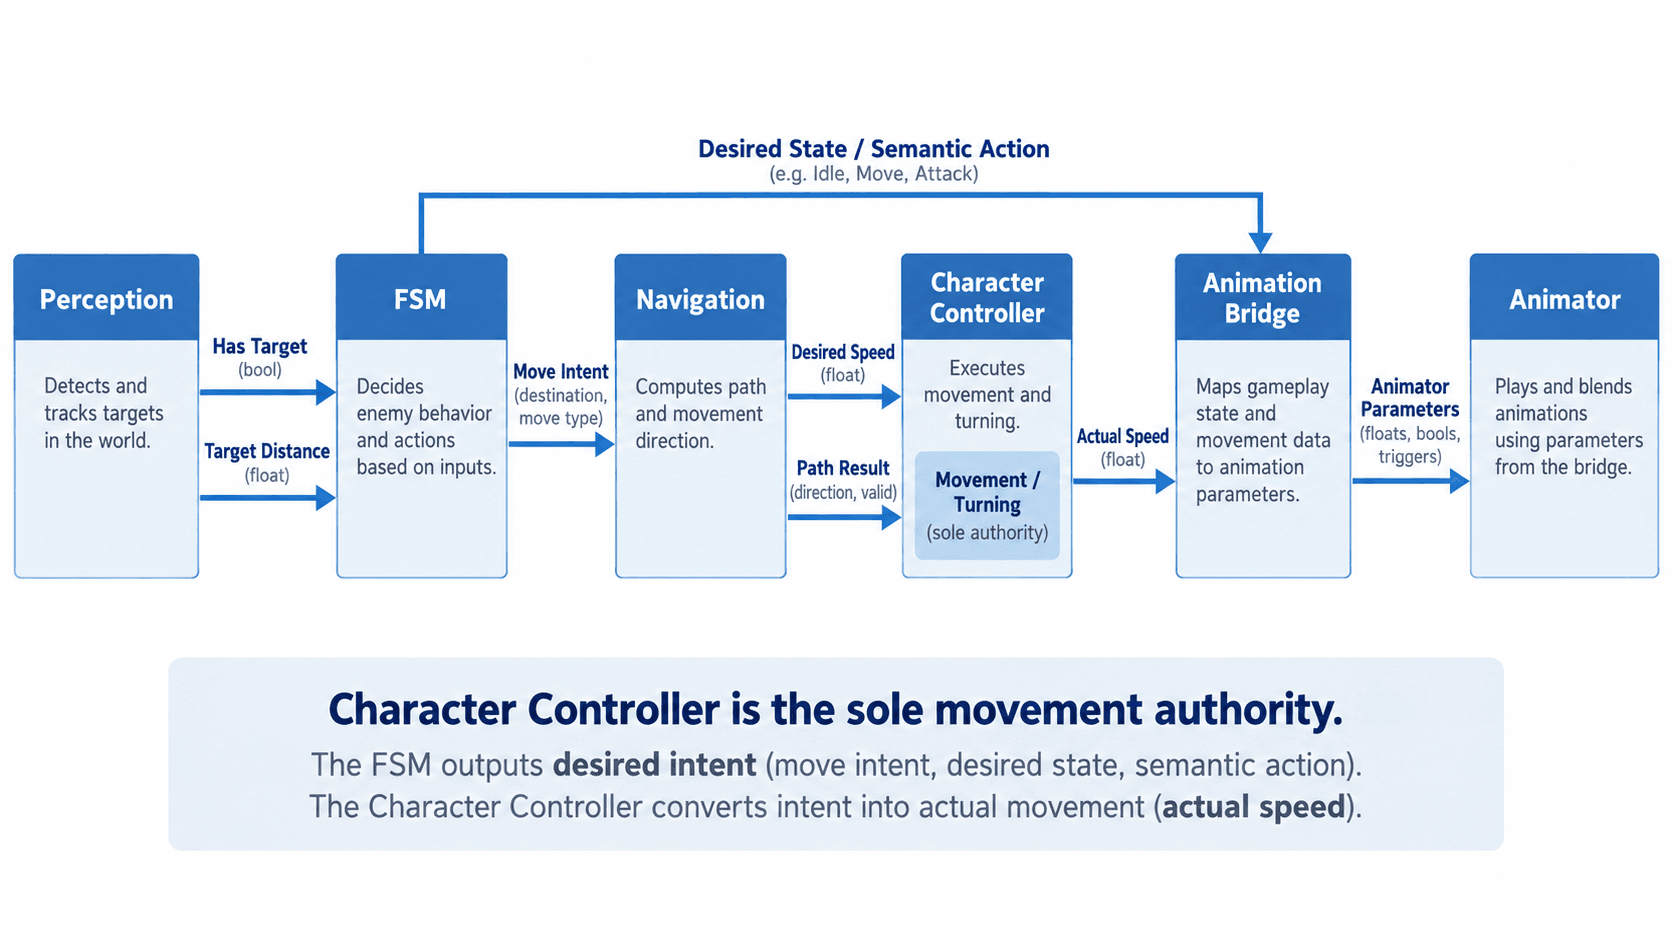
用协调器串起每帧更新
下面用一个可直接在 Node.js 中运行的 JavaScript 示例模拟组件接线。重点是更新顺序:先读取感知,再让状态机决策,然后调用导航,最后把结果交给角色控制和动画桥接。
class Perception {
  constructor() {
    this.frames = [
      { hasTarget: true, distance: 6 },
      { hasTarget: true, distance: 2 },
      { hasTarget: false, distance: 0 }
    ];
  }

  read() {
    return this.frames.shift() ?? { hasTarget: false, distance: 0 };
  }
}

class StateMachine {
  constructor() {
    this.current = 'IDLE';
  }

  decide(snapshot) {
    this.current = snapshot.hasTarget ? 'CHASE' : 'IDLE';
    return this.current;
  }
}

class Navigation {
  resolveSpeed(state, snapshot) {
    if (state !== 'CHASE') return 0;
    // 导航只计算移动结果,不直接修改状态机。
    return snapshot.distance > 1.5 ? 3 : 0;
  }
}

class CharacterController {
  constructor() {
    this.speed = 0;
  }

  applySpeed(speed) {
    this.speed = speed;
  }
}

class AnimationBridge {
  sync(actualSpeed) {
    return actualSpeed > 0.01;
  }
}

class EnemyAiRuntime {
  constructor() {
    this.perception = new Perception();
    this.fsm = new StateMachine();
    this.navigation = new Navigation();
    this.controller = new CharacterController();
    this.animation = new AnimationBridge();
  }

  tick(frame) {
    const snapshot = this.perception.read();
    const state = this.fsm.decide(snapshot);
    const desiredSpeed = this.navigation.resolveSpeed(state, snapshot);

    // 只有角色控制层真正应用运动结果。
    this.controller.applySpeed(desiredSpeed);
    const moving = this.animation.sync(this.controller.speed);

    console.log(
      `frame=${frame}, target=${snapshot.hasTarget}, state=${state}, ` +
      `speed=${this.controller.speed.toFixed(1)}, moving=${moving}`
    );
  }
}

const runtime = new EnemyAiRuntime();
for (let frame = 1; frame <= 3; frame++) {
  runtime.tick(frame);
}
预期输出:
frame=1, target=true, state=CHASE, speed=3.0, moving=true
frame=2, target=true, state=CHASE, speed=0.0, moving=false
frame=3, target=false, state=IDLE, speed=0.0, moving=false
第二帧仍然处于 CHASE,但目标已经进入停止距离,因此导航给出零速度。这说明“当前是追击状态”和“角色正在移动”不是同一个概念,移动动画应该参考实际执行结果,而不能只检查状态名。
用上下文快照隔离模块依赖
真实项目中,可以在每帧开始时把感知、生命值、冷却和路径状态汇总成一个只读上下文快照,再交给状态机消费。状态对象不应长期持有动画控制器、导航代理或角色运动组件的引用,否则状态代码会逐渐变成到处操作底层对象的脚本集合。
状态需要执行行为时,更适合输出 MoveToTarget、StopMoving、PlayAttack 这样的语义意图,再由执行层转换成具体引擎调用。这种边界也方便测试:只需给状态机输入固定快照,就可以验证它产生的状态和意图,无需启动完整游戏场景。
用实际现象验收接线
接入完成后不要只检查“敌人会不会移动”。至少验证三个现象:目标消失后状态机会停止追击;目标仍存在但导航给出零速度时,角色停止移动且动画同步停止;替换导航实现后,状态机决策代码无需修改。
这三项都成立时,组件之间已经基本形成单向链路:事实进入决策层,决策产生意图,执行层落地动作,实际结果再在下一帧重新进入上下文,而不是由导航、动画或角色控制组件反向越权修改状态。