
游戏 AI / 系统课时
把视野检测变成感知事件
把视野检测变成感知事件
如果每个状态都直接调用射线检测、距离判断和视野角计算,感知细节会迅速散落到状态代码里。本课把“怎么看见目标”封装在感知模块中,只向状态机发送“目标进入视野”和“目标离开视野”等稳定事件。
学习目标
- 区分感知检测与状态转移两类职责
- 把连续检测结果转换成有边沿的感知事件
- 让状态机只消费事件,不依赖具体视野算法
先把检测与决策拆开
感知模块负责回答“现在能否看见目标”,状态机负责回答“看到或看不到之后要做什么”。这两个问题变化频率不同:射线检测以后可能换成视锥、遮挡缓存或引擎感知组件,但状态机不应该因此跟着重写。
关键不是每帧发送 visible=true,而是检测可见性从 false 变为 true 时发送一次 TARGET_ENTERED_VIEW,从 true 变为 false 时发送一次 TARGET_LEFT_VIEW。这样状态机收到的是变化事件,而不是不断重复的检测结果。
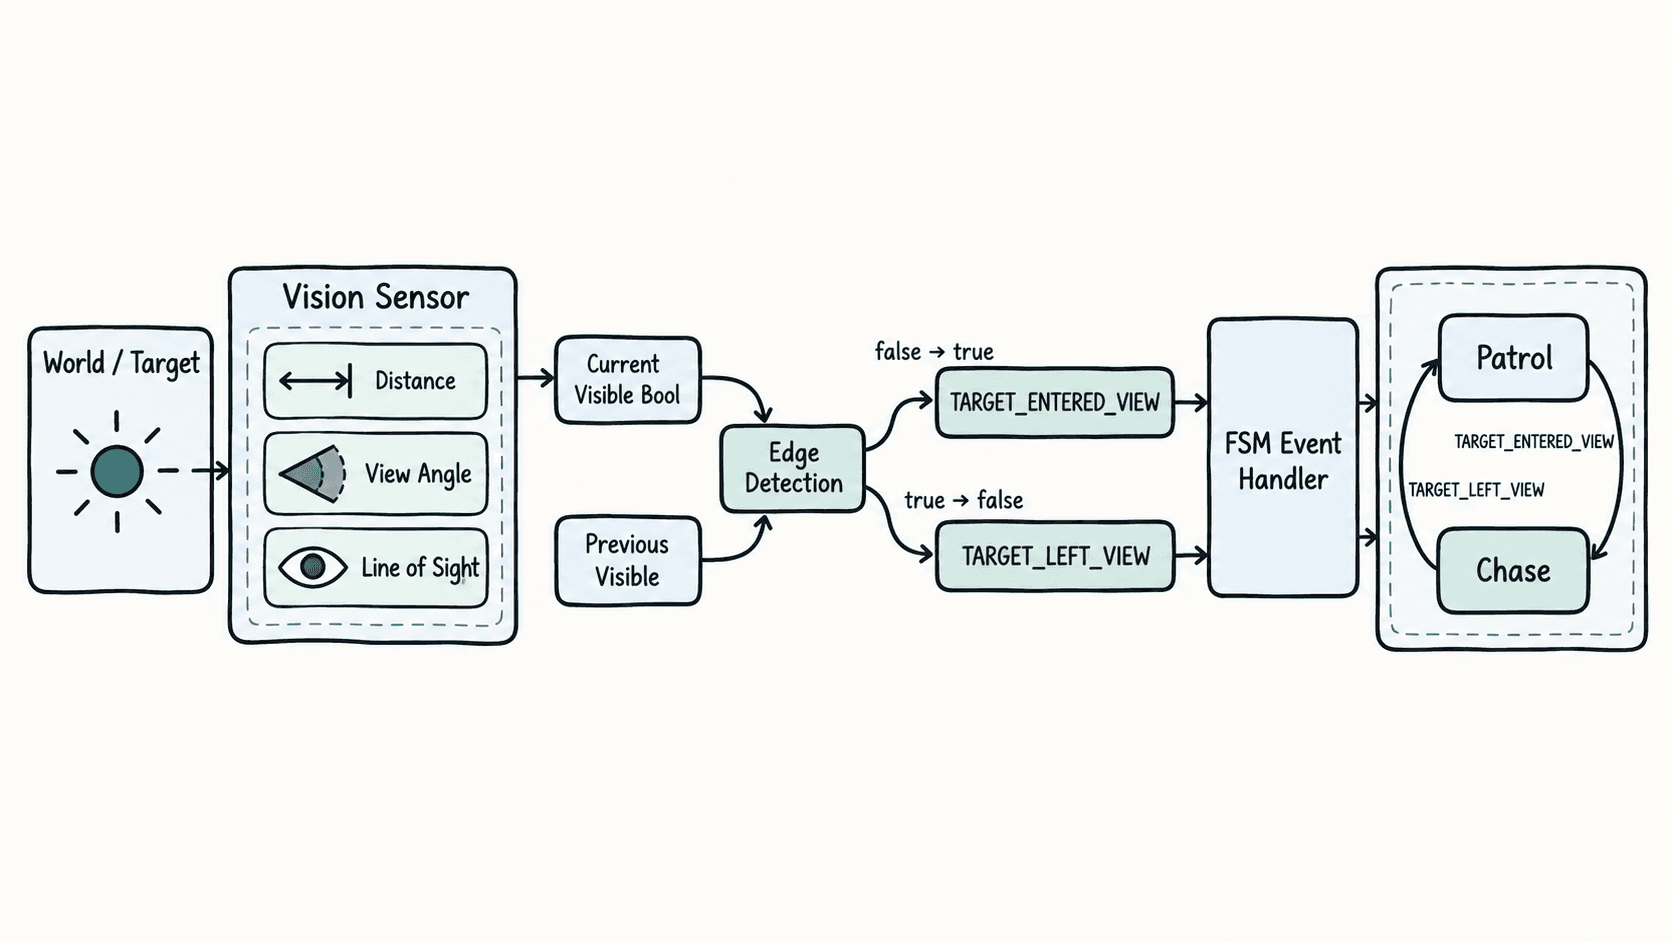
用边沿检测只发送一次事件
下面示例用一个最小 VisionSensor 模拟可见性变化。update 接收本帧检测结果,只在真假状态发生变化时发布事件。
import java.util.function.Consumer;

public class PerceptionEventDemo {

    enum PerceptionEvent {
        TARGET_ENTERED_VIEW,
        TARGET_LEFT_VIEW
    }

    static final class VisionSensor {
        private boolean previousVisible;
        private final Consumer<PerceptionEvent> eventSink;

        VisionSensor(Consumer<PerceptionEvent> eventSink) {
            this.eventSink = eventSink;
        }

        void update(boolean currentVisible) {
            // 只在可见性边沿发生变化时发布事件。
            if (currentVisible && !previousVisible) {
                eventSink.accept(PerceptionEvent.TARGET_ENTERED_VIEW);
            } else if (!currentVisible && previousVisible) {
                eventSink.accept(PerceptionEvent.TARGET_LEFT_VIEW);
            }

            previousVisible = currentVisible;
        }
    }

    public static void main(String[] args) {
        VisionSensor sensor =
                new VisionSensor(event -> System.out.println("event -> " + event));

        sensor.update(false);
        sensor.update(true);
        sensor.update(true);
        sensor.update(false);
    }
}
预期输出:
event -> TARGET_ENTERED_VIEW
event -> TARGET_LEFT_VIEW
连续两帧都能看见目标时不会重复发送进入事件。否则状态机可能每帧重复执行状态切换、重置计时器,甚至重复播放进入动画。
让状态机只处理语义事件
状态机接收到 TARGET_ENTERED_VIEW 后,可以从 PATROL 转到 CHASE;收到 TARGET_LEFT_VIEW 后,则可以根据游戏设计进入搜索、等待或巡逻。它不需要知道事件背后用了几条射线、多少度视野角,也不应该反向调用 VisionSensor 的内部检测函数。
这种边界还便于测试。状态机测试可以直接注入事件,不必搭建物理场景;感知模块测试则只验证距离、视角、遮挡等检测结果是否正确转化成事件。
处理视野边缘抖动
目标在视野边缘来回移动时,可见性可能连续跳变,导致进入和离开事件高频交替。工程上通常会在感知层增加短暂确认时间、距离滞回,或者要求连续若干帧满足条件后再生成事件。
这些去抖规则仍应留在感知模块,因为它们回答的是“什么时候算真正看见或丢失目标”。状态机只处理已经确认过的语义事实,职责边界才不会重新混在一起。
验收事件化感知
验证时重点观察三件事:目标第一次进入视野只产生一次进入事件;持续可见期间不重复触发;目标离开后只产生一次离开事件。随后替换内部检测方式,只要两类事件的语义不变,状态机行为就不应受到影响。
把连续感知结果收敛成稳定事件后,感知系统与行为状态机就能独立演进,这正是事件驱动状态转移的核心价值。