
游戏 AI / 系统课时
追击状态如何等待寻路结果
追击状态如何等待寻路结果
追击状态最容易出错的地方,是把“进入追击”误写成“立刻拿到一条可走路径”。真实导航通常需要排队、异步计算,甚至返回过期结果。本课把路径请求显式建模成等待、移动和重新规划几个阶段,让状态机在导航尚未完成时也能保持可控。
学习目标
- 理解为什么追击状态不能假设路径同步可用。
- 能用请求编号和内部阶段接收异步寻路结果。
- 能处理路径失败、目标移动和过期结果,避免旧路径覆盖新路径。
追击状态不该阻塞等待路径
进入 Chase 后,状态机仍要每帧更新感知、动画和其他条件。如果 enter() 里同步执行完整寻路,节点很多或 NPC 数量上升时,就可能把一帧耗时拉高;如果直接 await 后才继续状态逻辑,又容易让“当前状态已经离开,但旧请求稍后返回”的结果写回错误对象。
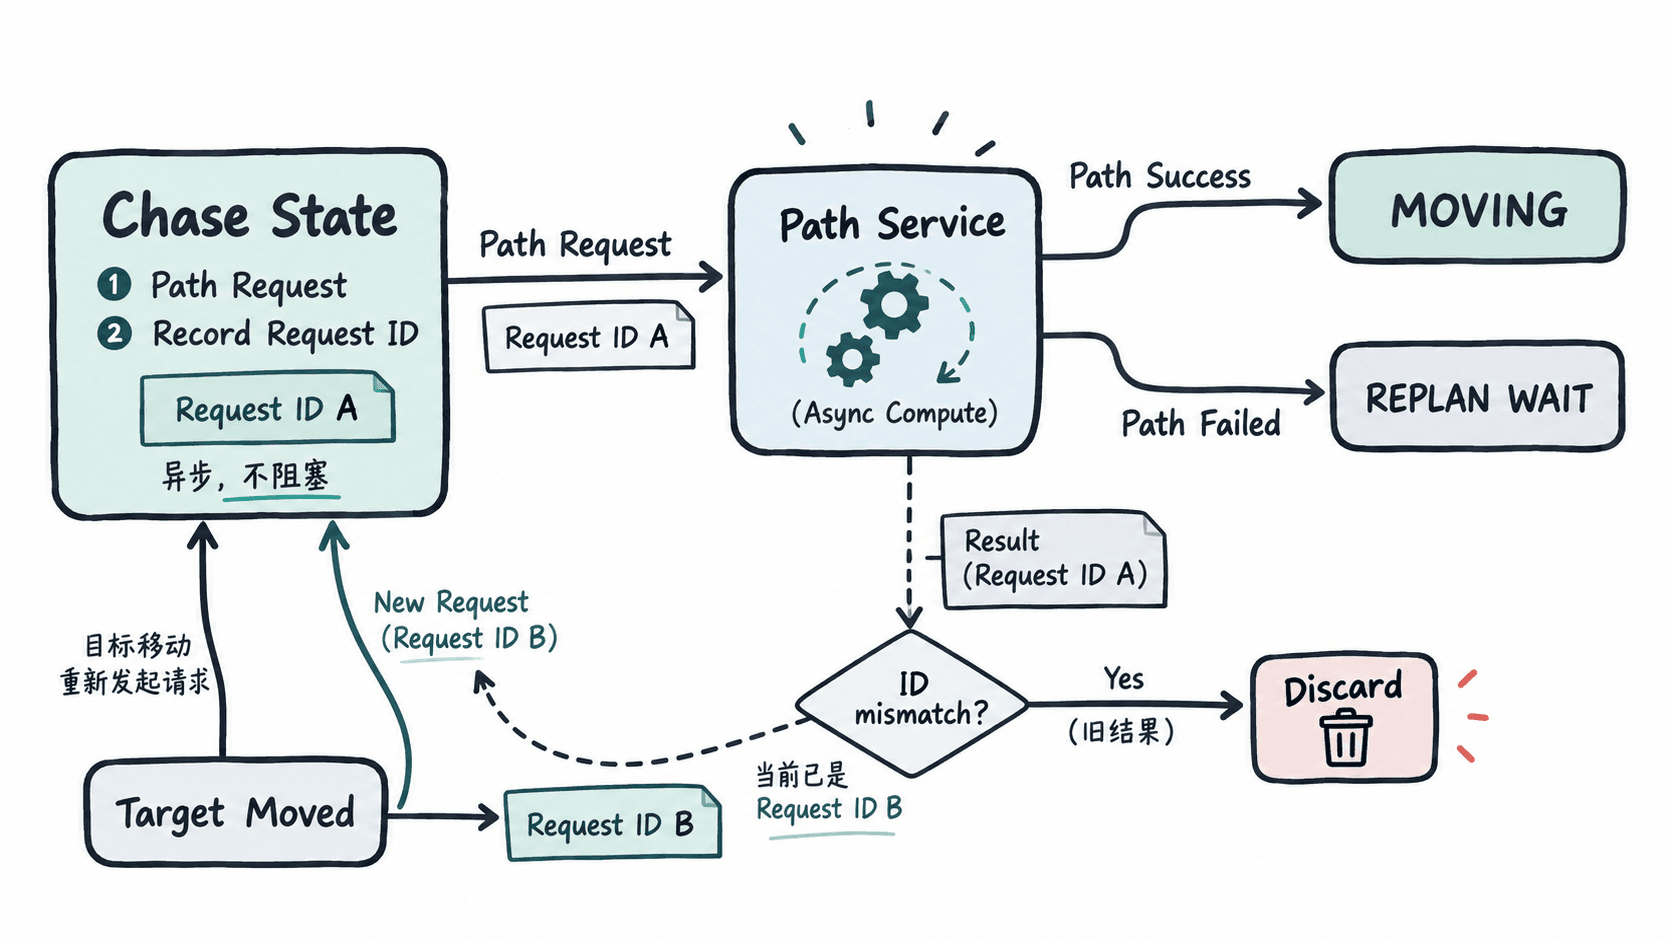
更稳妥的做法是:进入追击时只提交请求,记录请求编号,把内部阶段设为 PATH_PENDING。寻路成功后再切到 MOVING,失败时进入 REPLAN_WAIT 或触发安全回退。状态机本身始终保持可更新。
把等待过程建模为内部阶段
追击仍然可以是 FSM 的一个状态,但状态内部需要至少区分三种阶段:PATH_PENDING 表示已有请求未完成,MOVING 表示正在沿有效路径移动,REPLAN_WAIT 表示本次失败后短暂等待重试。这样“追击”负责高层行为,“导航阶段”负责一次追击期间的异步细节。
请求还应带一个递增编号。每次重新规划都生成新的 requestId;回调返回时只有编号仍等于当前活动请求,结果才允许生效。这个规则能直接挡住乱序完成的旧请求。
一个可运行的异步追击示例
下面用 Node.js 模拟一个异步导航服务。示例故意让第一次请求比第二次更晚返回,用来验证旧结果不会覆盖新路径。
class NavService {
  requestPath(requestId, target, delayMs) {
    return new Promise((resolve) => {
      setTimeout(() => {
        resolve({ ok: true, requestId, points: ["NPC", target] });
      }, delayMs);
    });
  }
}

class ChaseState {
  constructor(nav) {
    this.nav = nav;
    this.nextRequestId = 0;
    this.activeRequestId = 0;
    this.phase = "IDLE";
  }

  requestPath(target, delayMs) {
    const requestId = ++this.nextRequestId;
    this.activeRequestId = requestId;
    this.phase = "PATH_PENDING";
    console.log(`request ${requestId} -> ${target}`);

    // 回调只能提交仍然有效的最新请求结果。
    this.nav.requestPath(requestId, target, delayMs).then((result) => {
      if (result.requestId !== this.activeRequestId) {
        console.log(`discard stale result ${result.requestId}`);
        return;
      }

      if (!result.ok) {
        this.phase = "REPLAN_WAIT";
        console.log(`path failed: ${result.reason}`);
        return;
      }

      this.phase = "MOVING";
      console.log(`use path ${result.requestId}: ${result.points.join(" -> ")}`);
    });
  }
}

async function main() {
  const chase = new ChaseState(new NavService());

  // 第二次请求代表目标已移动,新请求应使第一次结果失效。
  chase.requestPath("Target-A", 60);
  chase.requestPath("Target-B", 10);

  // 等待两个模拟请求都返回后再结束进程。
  await new Promise((resolve) => setTimeout(resolve, 100));
}

main();
预期输出如下;两次请求都完成,但只有较新的第二次结果被采用。
request 1 -> Target-A
request 2 -> Target-B
use path 2: NPC -> Target-B
discard stale result 1
什么时候重新规划
不要在每一帧都提交新路径。常见触发条件是:当前没有有效路径、下一段路径失效、目标移动超过距离阈值,或距离上次规划已经达到最小时间间隔。把这些条件集中在追击状态的更新逻辑中,可以避免“目标每动一点就重算一次”。
路径请求失败也不等于立即退出追击。短暂拥堵或动态障碍可以进入 REPLAN_WAIT 后重试;目标已经消失、不可达持续过久或导航系统异常时,才应该把失败上抛给 FSM,转入巡逻、搜索或待机等安全状态。
验证这套协作是否正确
验收时至少覆盖三个场景:正常请求成功后从等待进入移动;目标连续移动时旧结果被丢弃;路径失败时不会无限停在 PATH_PENDING。如果这三类情况都能得到确定转移,追击状态就不再依赖“导航结果同步可用”这个脆弱假设。