
游戏 AI / 系统课时
状态一直不变先检查哪几层
状态一直不变先检查哪几层
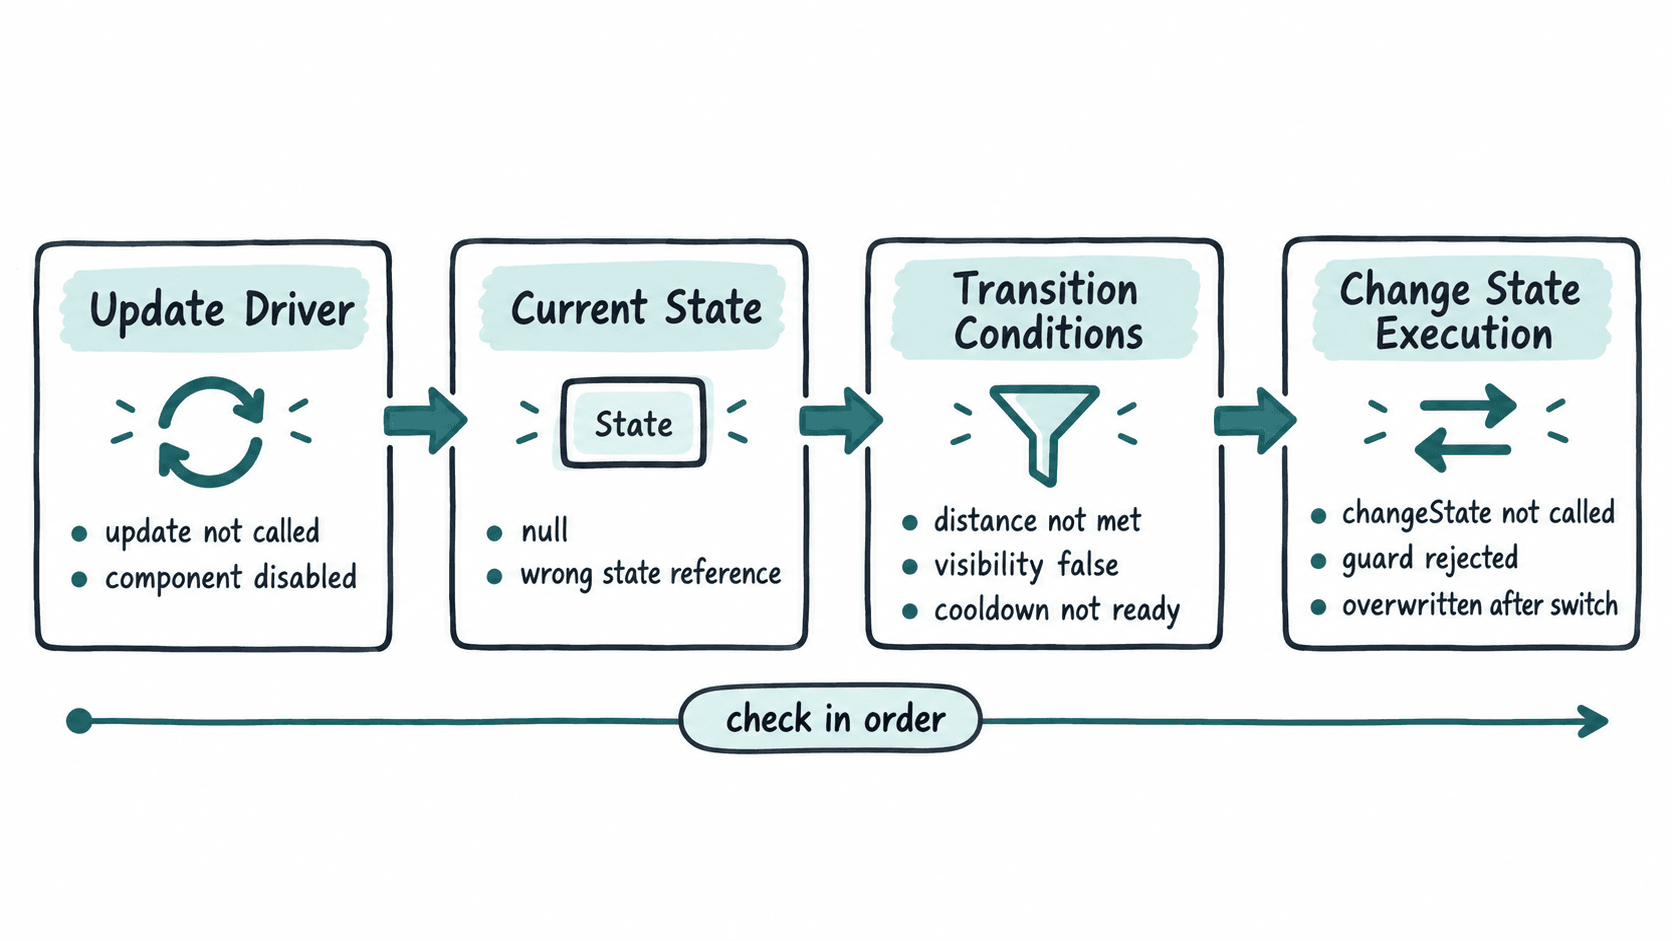
状态机一直停在 Patrol、Idle 或 Chase,并不一定是转移条件写错。最有效的排查方式是沿着“更新有没有发生 → 当前状态是否正确 → 条件是否真的成立 → 转移是否真正执行”逐层缩小范围,而不是一开始就在所有状态代码里打日志。
学习目标
- 按固定顺序定位状态机停滞发生在哪一层
- 用结构化日志区分条件未满足与转移未执行
- 建立可重复使用的状态机最小诊断方法
先确认更新链路真的在运行
第一层不要看转移条件,而要确认状态机本身是否持续收到更新。典型调用链是游戏循环调用 FSM 的 update,FSM 再调用当前状态的 update。任意一层断掉,状态当然永远不会变化。
常见问题包括:状态机组件被禁用、对象已经离开更新列表、忘记调用 fsm.update(),或者切换状态后 currentState 意外变成了 null。
调试时可以暂时记录帧号、当前状态和关键条件。如果连帧号都不增长,问题还没有到状态逻辑这一层。
再确认当前状态和触发条件
更新正常后,第二层检查 currentState 是否就是你以为的状态。调试器里看到角色在巡逻,不代表 FSM 内部一定处于 Patrol;动画、移动组件和状态机可能已经失去同步。
接着检查转移依赖的原始数据,而不是只打印最终布尔值。假设 Patrol 到 Chase 的条件是“目标可见且距离小于 8 米”,应同时观察 targetVisible、distance 和最终条件。这样才能区分传感器没有更新、距离单位错误和逻辑表达式错误。
用最小程序验证四层链路
下面的 Java 示例模拟一个 Patrol 到 Chase 的状态机。它把更新、当前状态、条件判断和状态切换分别打印出来,因此可以直接看出停滞发生在哪一层。
public class FsmStuckDebugDemo {
    enum State {
        PATROL, CHASE
    }

    static class EnemyFsm {
        private State currentState = State.PATROL;

        void update(boolean targetVisible, double distance) {
            boolean shouldChase = targetVisible && distance < 8.0;

            System.out.printf(
                    "state=%s visible=%s distance=%.1f shouldChase=%s%n",
                    currentState, targetVisible, distance, shouldChase);

            if (currentState == State.PATROL && shouldChase) {
                changeState(State.CHASE);
            }
        }

        private void changeState(State nextState) {
            System.out.printf("transition=%s->%s%n", currentState, nextState);
            currentState = nextState;
        }
    }

    public static void main(String[] args) {
        EnemyFsm fsm = new EnemyFsm();
        fsm.update(false, 5.0);
        fsm.update(true, 10.0);
        fsm.update(true, 6.0);
    }
}
预期输出:
state=PATROL visible=false distance=5.0 shouldChase=false
state=PATROL visible=true distance=10.0 shouldChase=false
state=PATROL visible=true distance=6.0 shouldChase=true
transition=PATROL->CHASE
这里前两次没有切换是正常结果,因为组合条件没有成立;第三次条件成立并出现 transition=PATROL->CHASE,说明四层链路全部打通。如果日志显示 shouldChase=true 却没有 transition,就应该直接检查 if 分支、转移 guard 或 changeState 调用,而不是继续怀疑感知系统。
最后检查转移有没有被拒绝或覆盖
很多“状态不变”实际上发生过切换,只是结果被立即覆盖。例如同一帧先从 Patrol 切到 Chase,后面的另一段逻辑又根据旧数据切回 Patrol;或者 changeState 内部为了禁止重复切换、死亡状态退出等规则而提前返回。
因此转移函数至少应能回答三个问题:谁请求了切换、从什么状态切到什么状态、请求最终是执行还是拒绝。项目较复杂时,还可以记录触发原因,例如 TARGET_VISIBLE、HEALTH_ZERO,避免只看到两个状态名却不知道是谁发起的。
一条固定顺序能省掉大部分无效排查
遇到状态机停滞时,按“更新驱动 → 当前状态 → 原始条件 → 转移执行”的顺序检查。更新没发生就修驱动,状态不对就查生命周期,条件不成立就查输入数据,条件已经成立却没切换才查 changeState、guard 和同帧覆盖。这样可以把一个看似遍布整个 AI 系统的问题快速收敛到具体层级。