
图形渲染与 Shader / 系统课时
压缩昂贵的碰撞与模拟
压缩昂贵的碰撞与模拟
粒子数量不高却仍然出现 CPU 或 GPU 峰值时,问题往往不在绘制,而在每个粒子的更新过程。本节聚焦碰撞、噪声、向量场和自定义更新逻辑,学习如何先识别高成本模块,再按距离和视觉重要性削减模拟开销。
学习目标
- 区分粒子绘制成本与模拟成本
- 找出碰撞、噪声和复杂更新逻辑的主要性能来源
- 用距离分级减少不必要的高精度模拟
先找出每帧都在执行的工作
粒子系统中的昂贵模块通常具有一个共同特点:它们会对大量存活粒子持续计算。碰撞需要查询场景几何或物理空间,噪声会不断改变速度和位置,复杂力场可能需要多次采样,而自定义脚本如果逐粒子执行,也会随着粒子数量增长。
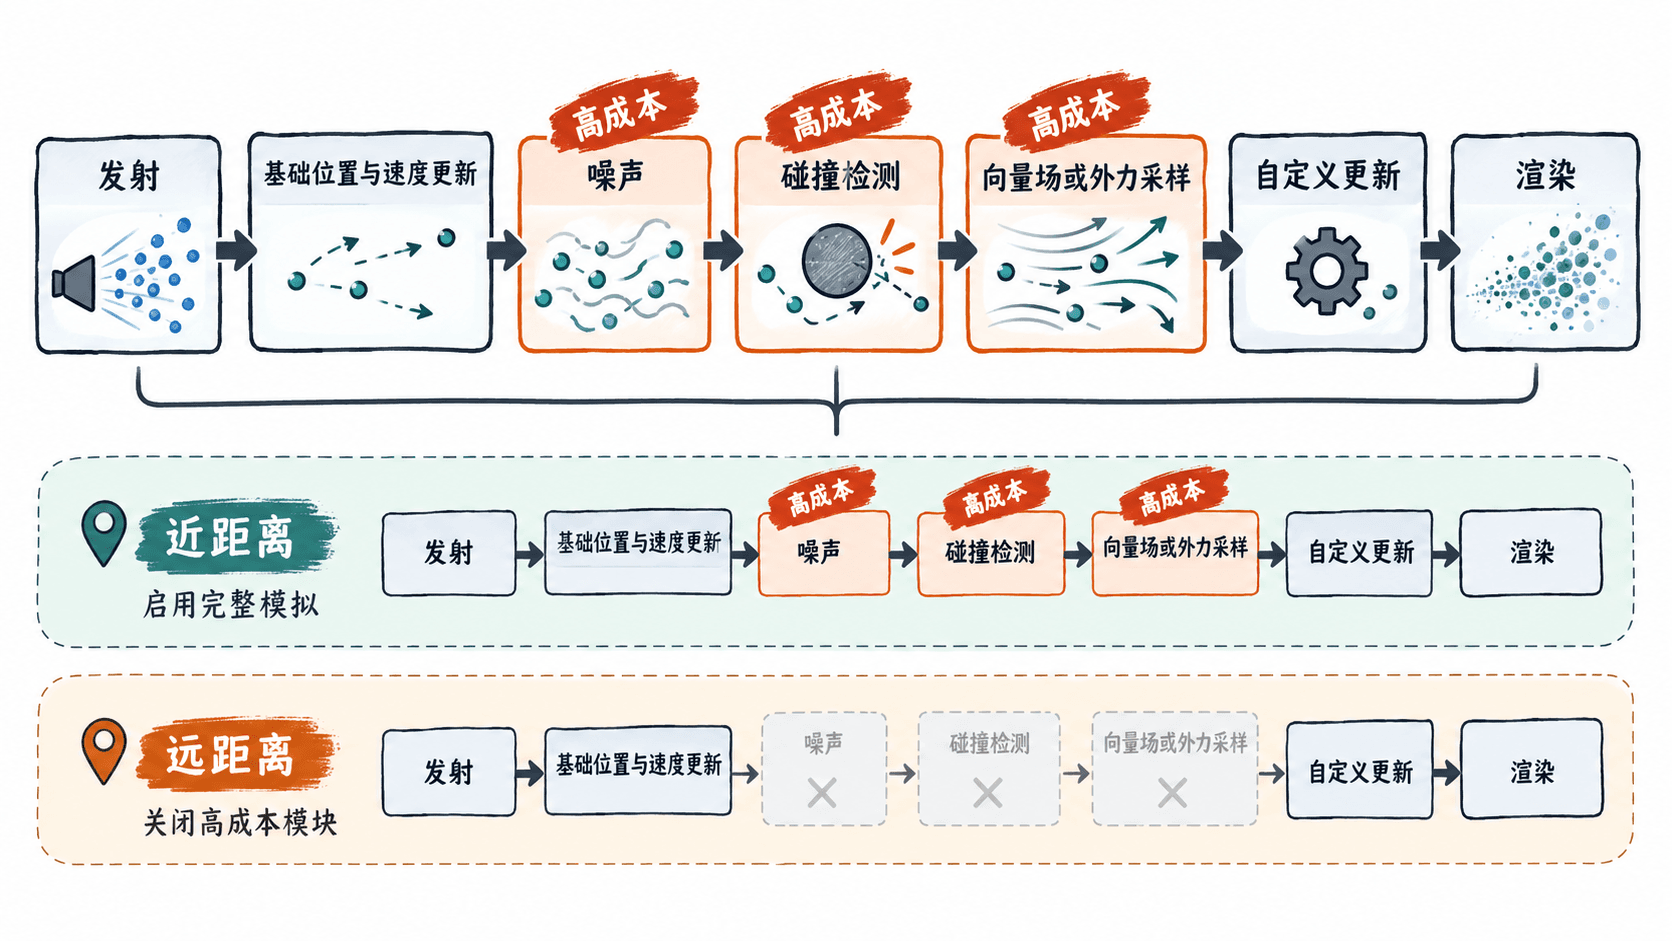
因此,看到粒子特效掉帧时不能只盯着透明材质。若减少粒子贴片尺寸后 GPU 时间变化不大,而 CPU 的粒子更新或物理相关耗时仍然突出,就应该继续检查模拟模块。
碰撞为什么容易变贵
粒子碰撞的成本与粒子数量、碰撞频率和查询复杂度有关。用于落地火花的少量粒子通常问题不大,但如果数千个烟尘粒子也开启碰撞,系统就可能为了几乎看不见的反弹效果执行大量检测。
优化顺序通常是先确认碰撞是否真的影响最终画面,再决定是否降低精度、减少参与碰撞的粒子,或者在远距离完全关闭。对于只需要表现落地点的效果,也可以让少量关键粒子保留碰撞,其余粒子只做视觉运动。
用距离分级关闭高成本模块
下面的 Unity 示例根据相机距离切换粒子碰撞和噪声。近距离保留完整表现,超过阈值后关闭两个高成本模块。它不会修改发射和渲染,因此适合单独验证模拟成本是否是主要瓶颈。
using UnityEngine;

[RequireComponent(typeof(ParticleSystem))]
public class ParticleSimulationLod : MonoBehaviour
{
    public float fullSimulationDistance = 15f;

    private ParticleSystem ps;
    private Transform cameraTransform;
    private bool fullSimulationEnabled = true;

    private void Awake()
    {
        ps = GetComponent<ParticleSystem>();
        if (Camera.main != null)
        {
            cameraTransform = Camera.main.transform;
        }
    }

    private void Update()
    {
        if (cameraTransform == null)
        {
            return;
        }

        float distance = Vector3.Distance(transform.position, cameraTransform.position);
        bool shouldEnableFullSimulation = distance <= fullSimulationDistance;

        if (shouldEnableFullSimulation == fullSimulationEnabled)
        {
            return;
        }

        // 只在跨越距离阈值时修改模块,避免每帧重复写配置。
        var collision = ps.collision;
        collision.enabled = shouldEnableFullSimulation;

        var noise = ps.noise;
        noise.enabled = shouldEnableFullSimulation;

        fullSimulationEnabled = shouldEnableFullSimulation;
    }
}
预期结果
相机距离粒子系统不超过 15 个世界单位时,碰撞与噪声保持启用;超过该距离后,两项模块被关闭,粒子仍继续发射和渲染,但运动细节会简化。实际项目中的距离阈值应按镜头尺度调整。角色附近的技能粒子可能需要较短阈值,大型场景中的天气粒子则应该结合区域、可见距离和画面占比共同判断。
噪声和向量场要控制采样价值
噪声适合制造烟雾翻滚和不规则运动,但远处粒子的细节变化通常很难被观察到。如果关闭噪声后只能在逐帧对比中发现差异,它就很适合进入距离分级策略。需要更平滑过渡时,可以降低影响强度或更新频率,而不是只做开关切换。
向量场或自定义力场同样要检查采样次数与数据规模。尤其是通过 VFX Graph、Compute Shader 或自定义逻辑实现的三维场采样,其具体成本取决于实现方式,不能假设存在一个通用的低质量参数。应直接检查当前工程中的采样分辨率、每粒子读取次数和更新频率,再决定缩减哪一项。
复杂更新逻辑先减少执行次数
自定义粒子逻辑常见的问题不是单次计算特别慢,而是把看似很小的工作乘上了几千个粒子和每秒几十帧。距离计算、随机采样、曲线求值、场景查询和对象访问如果全部放进逐粒子更新路径,累计成本会迅速上升。
优化时优先减少执行频率和参与计算的粒子数量,其次才是微调单个表达式。能够每两帧更新一次的远景扰动,不必每帧计算;能够由一个共享场参数驱动的粒子,也不要为每个粒子重复查询相同状态。
最终验收时要分别记录近距离完整模拟和远距离简化模拟的帧耗时,并确认切换过程中没有明显跳变、穿透或运动突变。粒子模拟优化的核心不是把模块全部关闭,而是只让玩家真正能够感知的粒子承担昂贵计算。