
图形渲染与 Shader / 系统课时
用最小场景复现光照问题
用最小场景复现光照问题
复杂场景里的光照异常常被材质、环境光、后处理、多个光源和模型结构共同放大。排查时先建立一个只有光源、基础几何体和相机的最小场景,可以把问题从“整个项目不对”缩小成几个可验证的变量。
学习目标
- 搭建可重复的单光源最小测试场景
- 用可视化信息区分光源、几何体和阴影参数造成的问题
- 按固定顺序修改变量,让异常能够稳定复现
先把变量压到最少
最小场景的目标不是还原最终画面,而是删除与问题无关的因素。建议先保留一个主光源、一个接收阴影的平面、一个投射阴影的立方体和一台相机,并使用引擎默认或最简单的不透明材质。
暂时关闭额外点光源、雾效、Bloom、AO、体积效果、动态天气以及复杂 Shader。若关闭某个模块后问题立即消失,它就从“背景变量”变成了下一轮需要单独验证的对象。
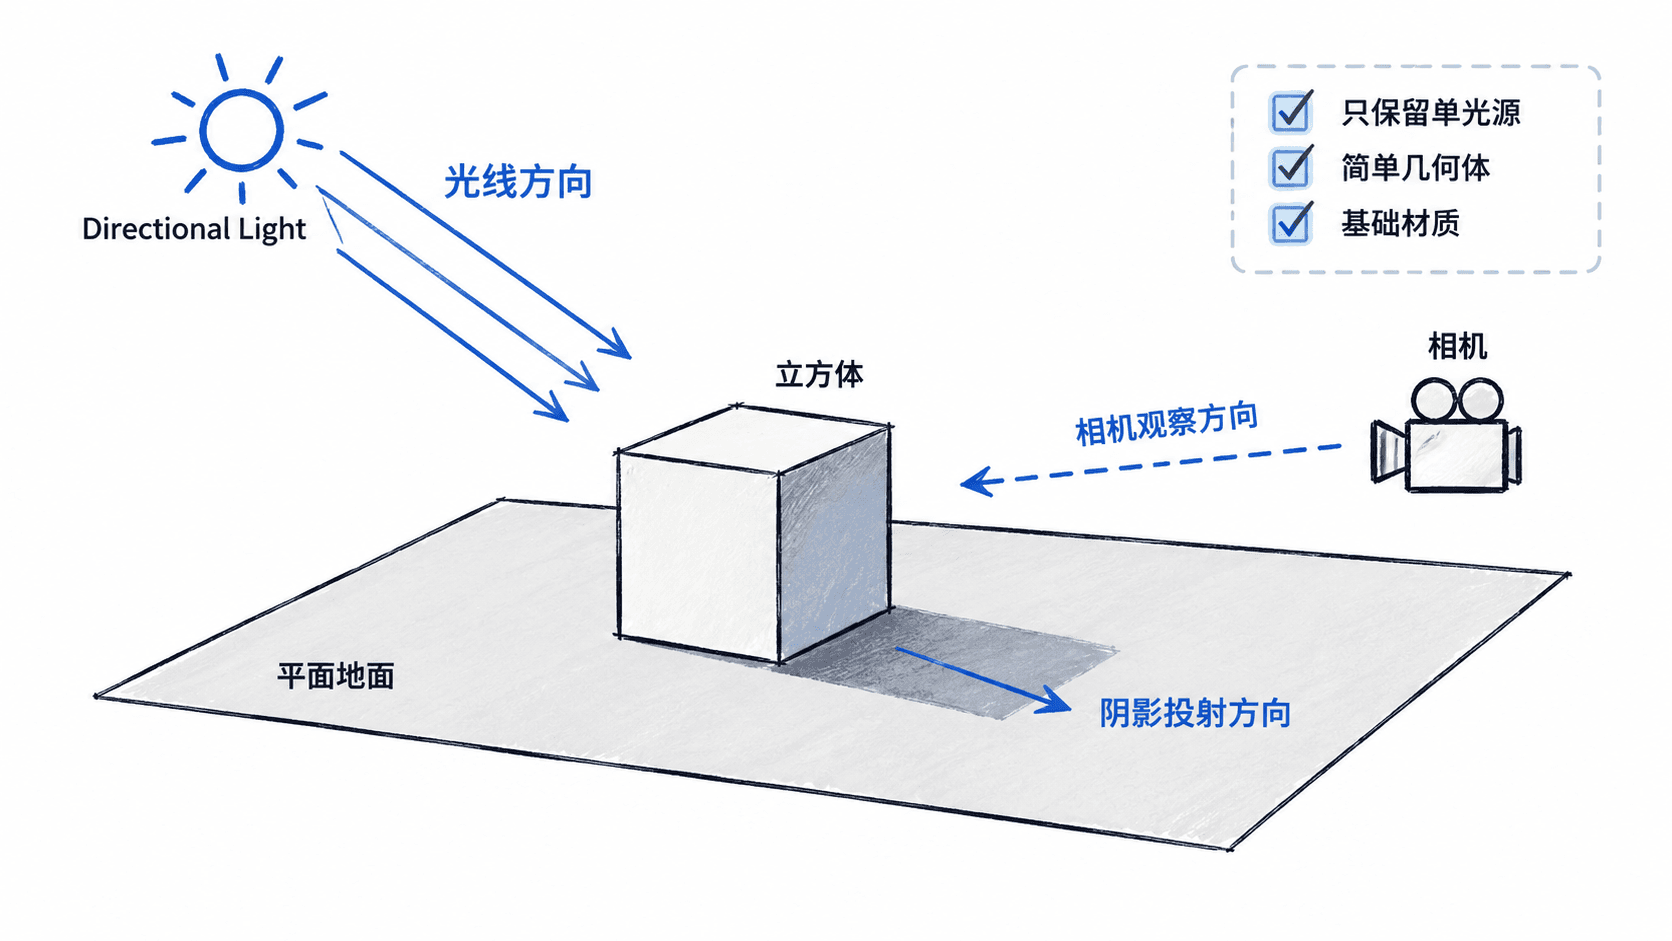
搭建可重复的最小场景
下面以 Unity 为例,在空场景中新建一个空对象并挂载脚本。脚本会创建地面、立方体、方向光和相机,使测试对象的位置与光源参数保持确定,方便每次修改后比较结果。
using UnityEngine;

public class MinimalLightingSceneBuilder : MonoBehaviour
{
    void Start()
    {
        var ground = GameObject.CreatePrimitive(PrimitiveType.Plane);
        ground.name = "Ground";
        ground.transform.position = Vector3.zero;

        var cube = GameObject.CreatePrimitive(PrimitiveType.Cube);
        cube.name = "ShadowCaster";
        cube.transform.position = new Vector3(0f, 1f, 0f);

        var lightObject = new GameObject("MainLight");
        var light = lightObject.AddComponent<Light>();
        light.type = LightType.Directional;
        light.intensity = 1f;
        light.shadows = LightShadows.Soft;
        lightObject.transform.rotation = Quaternion.Euler(50f, -30f, 0f);

        var cameraObject = new GameObject("DebugCamera");
        var camera = cameraObject.AddComponent<Camera>();
        cameraObject.transform.position = new Vector3(6f, 5f, -7f);
        cameraObject.transform.LookAt(cube.transform);
    }
}
预期结果
运行后场景中出现一个平面和一个悬在平面上方的立方体。
方向光从斜上方照射,立方体能够在平面上形成可观察的阴影。
相机同时看到立方体、地面以及阴影边缘。
若项目模板已经自动创建相机或方向光,应先删除或禁用它们,否则“最小场景”实际上仍然存在多个光照变量。不同渲染管线的环境光默认值可能不同,但不影响这种隔离变量的方法。
用辅助信息确认变量
看到阴影并不代表测试条件已经清楚。排查时要同时确认光源方向、物体法线、阴影投射开关和阴影接收状态。编辑器中的光源 Gizmo、线框模式和法线可视化,比单纯盯着最终颜色更容易发现方向或几何问题。
例如,整个物体都异常偏暗时,应先确认法线方向和环境光,而不是立即增加光源强度;只有阴影边缘出现锯齿或漂移时,才更值得检查 Shadow Map 分辨率、Bias、过滤方式或阴影距离。
按固定顺序复现与放大问题
先确认最小场景本身正常,再把原场景中的可疑条件逐个加入。推荐顺序是几何体与法线、材质、光源参数、阴影参数、环境光,最后再恢复后处理和额外光源。
如果加入某一步后问题重新出现,就停在这一层继续二分。例如复制原模型后出现漏光,而基础立方体正常,就优先检查模型厚度、法线、背面剔除和 Shadow Caster,而不是继续恢复 Bloom 或雾效。
最小场景什么时候该扩展
最小场景只能回答“哪个变量触发问题”,不能替代真实场景验证。当问题已经稳定复现后,应逐项恢复项目原有条件,并确认修复在原相机距离、真实材质、实际光源数量和目标硬件上仍然成立。
可靠的排查过程应当能够从复杂场景缩到最小复现,再从最小复现逐步恢复真实环境;如果某个异常只能在所有系统同时开启时出现,就需要继续寻找这些变量之间的组合条件。