
图形渲染与 Shader / 系统课时
阴影到底在渲染管线哪一步生成
阴影到底在渲染管线哪一步生成
很多“阴影问题”其实不是同一种问题:有的是光照公式算错,有的是深度测试失败,有的是从光源视角判断可见性时出错。理解阴影在渲染管线中的位置,关键不是记住某个 API,而是把“生成阴影信息”和“主画面使用阴影信息”拆成两个阶段。
学习目标
- 区分光照计算、相机深度测试与阴影可见性判断
- 理解 Shadow Map 为什么通常需要额外的光源深度渲染
- 能根据异常现象判断问题更可能出在哪个阶段
阴影不是主画面最后才画上去
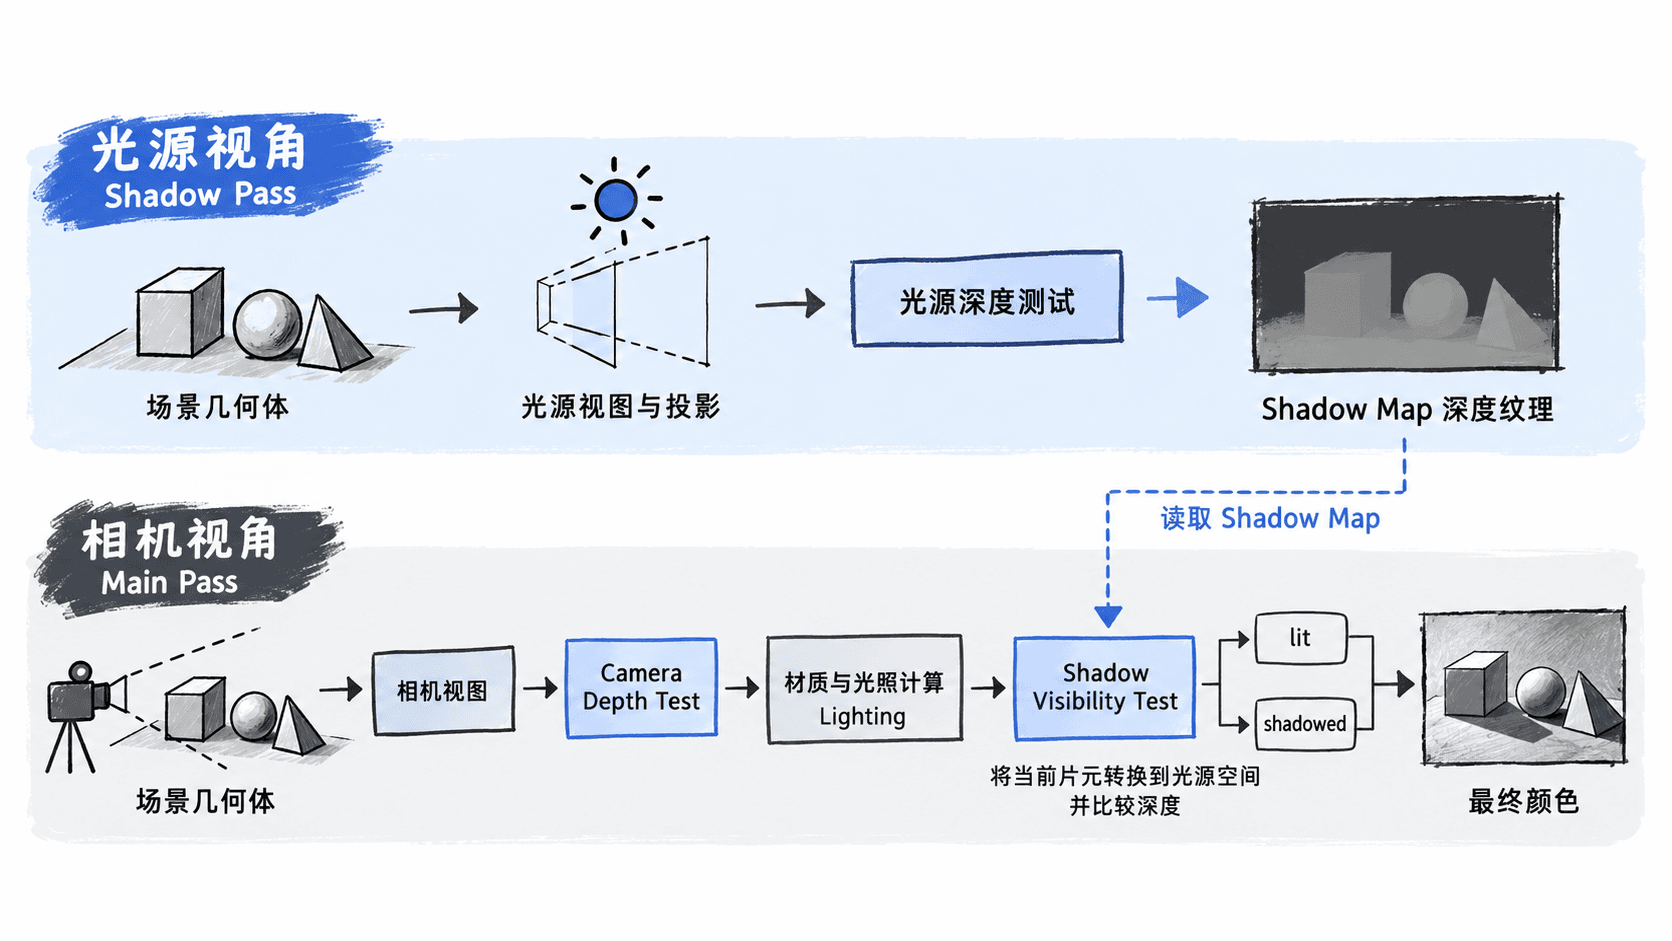
以最常见的 Shadow Map 为例,阴影并不是一个独立的黑色图层。渲染器通常先从光源视角渲染场景深度,得到一张记录“离光源最近表面”的深度纹理;随后再从相机视角绘制主画面,并在光照阶段查询这张纹理。
因此,一个像素是否在阴影中,本质上是一个可见性判断:当前表面点从光源看过去,前面是否已经有更近的遮挡物。只有完成这个判断后,光照公式才决定该点保留多少直接光。
三种容易混淆的判断
相机深度测试解决的是“这个片元是否被别的几何体挡住”。它决定从玩家相机看过去哪个表面最终可见,通常发生在主画面的栅格化阶段。
阴影测试解决的是“这个可见表面从光源看是否被遮挡”。它依赖光源空间坐标和 Shadow Map,与玩家相机的深度缓冲不是一回事。
光照计算解决的是“表面应该有多亮”。阴影测试常作为其中一个输入,例如把直接光乘上 0 到 1 的可见性系数,但环境光、间接光或自发光并不一定同时消失。
阴影测试实际比较什么
下面是片元着色器中的片段示例,假设顶点阶段已经提供当前表面点在光源裁剪空间的位置,shadowMap 保存光源视角的深度。该代码依赖具体引擎提供矩阵、纹理和采样状态,不能脱离上下文独立运行。
vec3 proj = lightClip.xyz / lightClip.w;
vec2 uv = proj.xy * 0.5 + 0.5;
float currentDepth = proj.z * 0.5 + 0.5;

float closestDepth = texture(shadowMap, uv).r;
float bias = 0.001;
float visibility = currentDepth - bias <= closestDepth ? 1.0 : 0.0;

vec3 directLight = albedo * lightColor * ndotl * visibility;
这段比较表达的是:如果当前表面到光源的深度比 Shadow Map 记录的最近深度更远,那么中间已有遮挡物,应降低直接光。不同图形 API 的深度范围、纹理坐标方向和比较方式可能不同,不能直接复制常量。
用现象反推所在阶段
如果整个物体在相机中忽隐忽现,优先检查普通深度测试、裁剪面和几何体本身;如果物体显示正常但阴影方向、位置或覆盖区域错误,优先检查光源空间变换、Shadow Map 生成与采样。
如果阴影形状正确但边缘有粉刺、漂浮或锯齿,问题通常已经进入阴影比较与过滤阶段,例如 bias、分辨率或 PCF 设置。若画面亮度整体不对,而阴影轮廓本身正常,则更可能是光照模型、颜色空间或直接光与间接光的组合方式。
建立这条分层思路后,遇到“阴影不对”时就不必从所有渲染状态一起排查:先判断是主画面可见性、光源可见性,还是最终光照合成,再进入对应阶段定位。