
图形渲染与 Shader / 系统课时
探针 GI 和实时 GI 怎么分工
探针 GI 和实时 GI 怎么分工
探针 GI、体积缓存和实时 GI 都在解决“间接光从哪里来”,但它们承担的空间范围、更新速度和 GPU 成本不同。合理的混合方案不是三选一,而是让低成本缓存覆盖稳定区域,把实时计算留给真正会变化、且玩家能明显看见的部分。
学习目标
- 区分探针、体积缓存与实时 GI 在空间覆盖和动态响应上的职责
- 根据场景变化频率与可见性选择混合方案
- 用简单成本模型判断哪些区域值得实时更新
三类方案解决的问题不同
探针 GI 通常在离散位置保存间接光信息,运行时由附近探针插值。它适合静态或缓慢变化的场景,覆盖范围大、查询便宜,但难以精确跟随快速移动的遮挡物和局部光源变化。
体积缓存把间接光结果存进三维空间单元,可以理解为比稀疏探针更连续的空间缓存。它通常能提供更平滑的空间过渡,但分辨率越高,显存、更新和过滤成本都会明显上升。
实时 GI 则在当前帧或短时间窗口内重新估计光的传播,因此最能响应动态光源、开门、破坏和大物体移动。代价是射线、采样、降噪和历史重投影都会占用 GPU 时间,而且高质量结果往往不能全屏、全场景无差别更新。
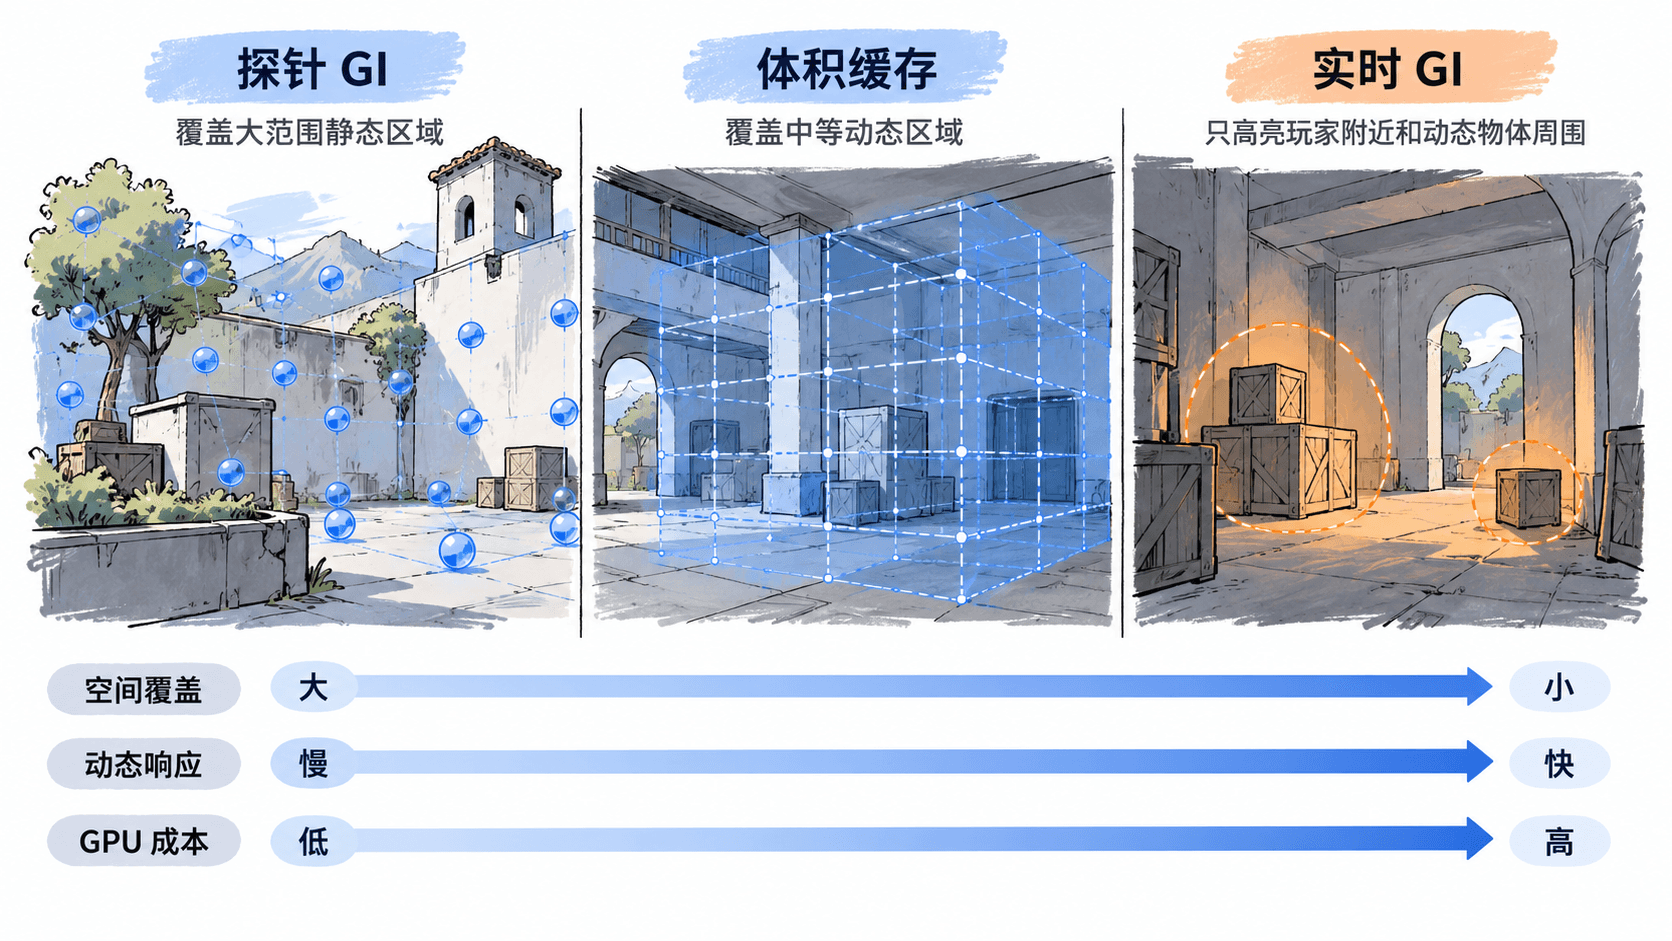
分工时先看变化频率
判断某块空间用哪种 GI,先问“这里的光照关系多久会发生一次有意义的变化”。墙体、地形和固定大型道具通常可以交给探针或低频体积缓存;昼夜变化、缓慢开合的大门可采用分批更新;爆炸、移动灯、可破坏墙体和玩家携带光源则更适合实时 GI。
第二个问题是变化是否真的可见。远处建筑即使发生动态变化,也未必值得立即更新。相反,玩家手边的狭窄走廊即使面积很小,若反弹光变化明显,也应得到更高的实时更新优先级。
用预算估算混合比例
可以把 GI 的粗略成本看成“覆盖体素数量 × 每个单元采样量 × 更新频率”。下面用一个简单脚本比较三种区域的相对更新量,数值不是某个引擎的真实耗时,只用于建立预算意识。
regions = {
    "probe": {"cells": 1200, "samples": 1, "updates_per_sec": 0.2},
    "volume": {"cells": 8000, "samples": 2, "updates_per_sec": 2},
    "realtime": {"cells": 2500, "samples": 8, "updates_per_sec": 30},
}

for name, item in regions.items():
    work = item["cells"] * item["samples"] * item["updates_per_sec"]
    print(f"{name}: {work:.0f}")
预期输出:
probe: 240
volume: 32000
realtime: 600000
这个结果说明,即使实时区域体素数量更少,只要采样数和更新频率高,成本仍可能高出几个数量级。因此常见策略是把实时 GI 限制在相机附近、角色附近或重要动态光源影响范围内,而不是追求整个世界同步更新。
混合方案的落地判断
一个稳妥的分工可以按“稳定性优先”设计:静态大环境用探针提供基础间接光,中等动态区域用体积缓存低频刷新,最敏感的动态区域再叠加实时 GI。三层结果之间要做平滑权重过渡,避免玩家跨区时出现亮度突变。
如果场景本身高度动态,例如大量可破坏结构、全天候移动灯光或程序化重构空间,就应减少对长期缓存的依赖;如果项目主要是固定室内关卡,则反过来优先提高探针或缓存质量,把实时预算留给少量英雄级光源和交互物体。
最终判断依据只有三个:变化有多快、变化离玩家有多近、变化对画面有多明显。把这三点量化后,探针、体积缓存和实时 GI 的边界就不再是技术偏好,而是清晰的预算分工。