
FPGA 与数字 IC 设计 / 系统课时
依据波形定位并修复缺陷
依据波形定位并修复缺陷
本课把“波形看起来不对”收敛为可验证的根因定位流程:先找到第一个与预期不一致的周期,再沿输入、组合逻辑、寄存器状态和输出逐级回看。最终不仅要让测试通过,还要证明修复命中了真正的因果链,而不是偶然改变了时序。
学习目标
- 从失败检查点反向找到首次异常周期,而不是从整段波形末尾猜原因。
- 按“输入 → next state → 寄存器状态 → 输出”的顺序追踪时序因果关系。
- 用故障版与修复版对照运行,验证修复消除的是根因而非表面症状。
先锁定首次异常周期
排障时先问“第一次错在哪里”,而不是“最后为什么全错了”。如果第 20 个周期输出失败,但第 12 个周期已经出现第一个状态偏差,那么 12 到 20 之间的大量异常通常只是传播结果。
对同步逻辑,建议把波形按有效时钟边沿切成周期,并在每个边沿检查四件事:边沿前输入是否稳定、组合得到的下一状态是否正确、边沿后的寄存器状态是否符合预期、输出是否与新状态一致。第一个不满足预期的位置,就是继续追根因的起点。
沿因果链判断根因位置
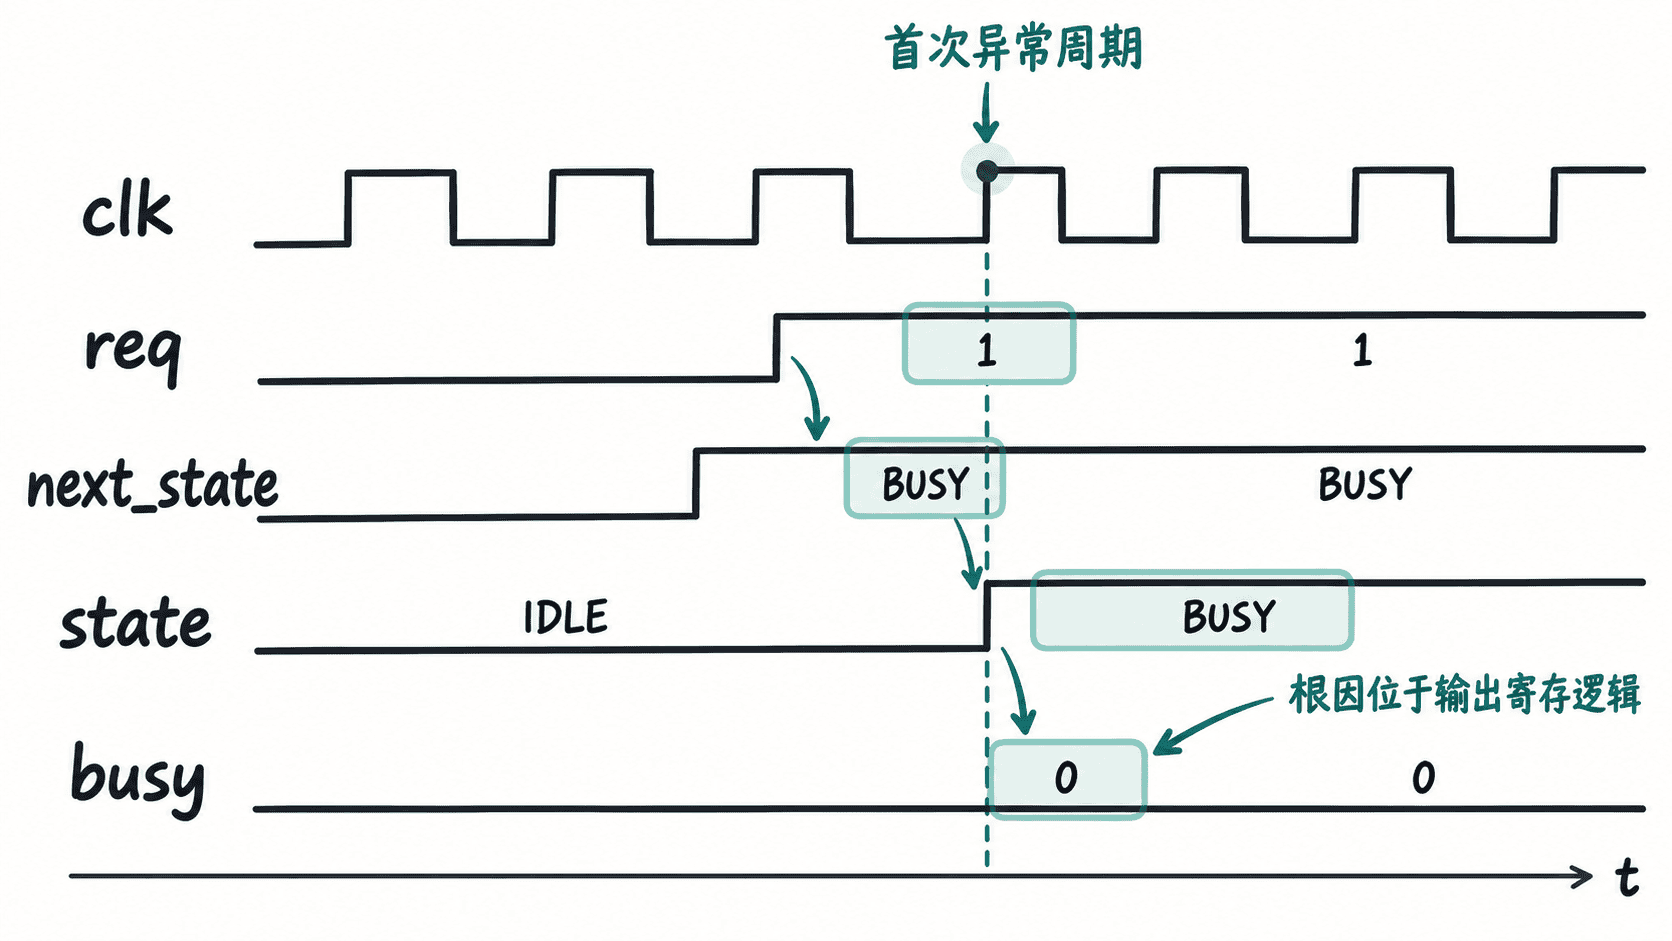
下面的控制器要求 req=1 时进入 BUSY,并在状态切换后的同一周期让 busy=1。故障版的状态更新是正确的,但 busy <= (state == BUSY) 在同一个时钟边沿读取的仍是更新前的 state,因此输出总比状态晚一拍。
关键证据是:边沿前 req 正确,组合得到的 next_state 正确,边沿后 state 也正确,只有 busy 错。因此修改输入激励或状态转移条件并不是针对根因,反而会改动已经正确的因果链;真正需要修的是 busy 更新时所依赖的状态值。
用对照版本验证修复
下面用一个参数化控制器同时构造故障版和修复版,避免重复两份几乎相同的 RTL。USE_NEXT_STATE_FOR_BUSY=0 保留读取旧 state 的缺陷,设为 1 时改为依据 next_state 更新 busy。测试只依赖 #5 与 #1 的相对延迟,不需要额外声明绝对时间单位。
module controller #(
    parameter bit USE_NEXT_STATE_FOR_BUSY = 1'b0
) (
    input  logic req, rst_n, clk,
    output logic state_o, busy
);
    localparam logic IDLE = 1'b0;
    localparam logic BUSY = 1'b1;

    logic state;
    logic next_state;

    always_comb begin
        next_state = req ? BUSY : IDLE;
    end

    always_ff @(posedge clk or negedge rst_n) begin
        if (rst_n == 1'b0) begin
            state <= IDLE;
            busy  <= 1'b0;
        end else begin
            state <= next_state;
            // 故障模式读取旧 state;修复模式读取本拍将提交的 next_state。
            if (USE_NEXT_STATE_FOR_BUSY)
                busy <= (next_state == BUSY);
            else
                busy <= (state == BUSY);
        end
    end

    assign state_o = state;
endmodule

module tb;
    logic clk = 1'b0;
    logic rst_n;
    logic req;
    logic state_buggy;
    logic busy_buggy;
    logic state_fixed;
    logic busy_fixed;

    controller #(.USE_NEXT_STATE_FOR_BUSY(1'b0)) u_buggy (
        .req(req), .rst_n(rst_n), .clk(clk),
        .state_o(state_buggy), .busy(busy_buggy)
    );

    controller #(.USE_NEXT_STATE_FOR_BUSY(1'b1)) u_fixed (
        .req(req), .rst_n(rst_n), .clk(clk),
        .state_o(state_fixed), .busy(busy_fixed)
    );

    // 半周期为 5 个仿真时间单位,只用于形成稳定的采样边沿。
    initial begin
        forever #5 clk = !clk;
    end

    initial begin
        $dumpfile("waveform_debug.vcd");
        $dumpvars(0, tb);
        rst_n = 1'b1;
        req = 1'b0;

        #1 rst_n = 1'b0;
        repeat (2) @(negedge clk);
        rst_n = 1'b1;

        // 在非采样边沿驱动 req,先排除 testbench 竞态。
        @(negedge clk);
        req = 1'b1;
        @(posedge clk);
        #1;
        $display("FIRST_FAIL req=1 buggy_state=%0b buggy_busy=%0b expected_busy=1",
                 state_buggy, busy_buggy);
        $display("FIX_OK req=1 fixed_state=%0b fixed_busy=%0b",
                 state_fixed, busy_fixed);

        @(negedge clk);
        req = 1'b0;
        @(posedge clk);
        #1;
        $display("SECOND_FAIL req=0 buggy_state=%0b buggy_busy=%0b expected_busy=0",
                 state_buggy, busy_buggy);
        $display("FIX_OK req=0 fixed_state=%0b fixed_busy=%0b",
                 state_fixed, busy_fixed);

        $finish;
    end
endmodule
预期结果:相同 req 激励下,故障实例的 state 正确但 busy 滞后一拍;修复实例的 state 与 busy 在同一有效边沿后保持一致。测试平台在上升沿后延迟 #1 再采样,是为了等待非阻塞赋值完成,避免把仿真调度差异误判为设计缺陷。
这段代码只改变 busy 的更新依据,没有修改输入时序和状态转移规则。如果修复实例在同样激励下恢复,而故障实例仍稳定晚一拍,就能把代码改动与波形根因直接对应起来。
运行并核对修复结果
把代码保存为 waveform_debug.sv 后执行:
iverilog -g2012 -o waveform_debug waveform_debug.sv && vvp waveform_debug预期输出(模拟器可能额外打印 VCD 文件信息):
FIRST_FAIL req=1 buggy_state=1 buggy_busy=0 expected_busy=1
FIX_OK req=1 fixed_state=1 fixed_busy=1
SECOND_FAIL req=0 buggy_state=0 buggy_busy=1 expected_busy=0
FIX_OK req=0 fixed_state=0 fixed_busy=0第一组结果已经足够定位首次异常:state 正确进入 BUSY,故障实例的 busy 却仍为 0。第二组从反方向复现同一因果关系:状态已经回到 IDLE,故障实例的 busy 仍残留为 1。两次都表现为稳定的一拍延迟,因此根因具有一致性。
验证修复没有掩盖其他问题
修复后不要只看原失败用例变绿,还应继续检查复位后首拍、req 连续保持、req 从高到低切换这三类边界。若状态和输出始终在同一有效边沿后保持一致,并且没有为了通过测试而把激励改到更“宽松”的时刻,修复才算可信。
真正可靠的修复必须能解释波形为什么从某一拍开始恢复。这里修正的是非阻塞赋值下读取旧状态造成的一拍延迟,因此故障实例与修复实例的对照结果、波形因果链和代码改动能够相互印证。