
FPGA 与数字 IC 设计 / 系统课时
生成稳定可控的仿真时钟
生成稳定可控的仿真时钟
时序逻辑的采样、复位释放和状态判断都依赖稳定的时钟基准。本节用一个可运行的 SystemVerilog testbench 独立控制首次边沿延迟、高电平时间和低电平时间,并用终端输出与波形核对周期、占空比和起始相位。
学习目标
- 能分别设置时钟高电平时间、低电平时间和首次边沿延迟
- 能根据边沿时间计算并验证周期与占空比
- 能识别多驱动与散落硬编码延迟对时序验证的影响
把时钟定义成可测量的基准
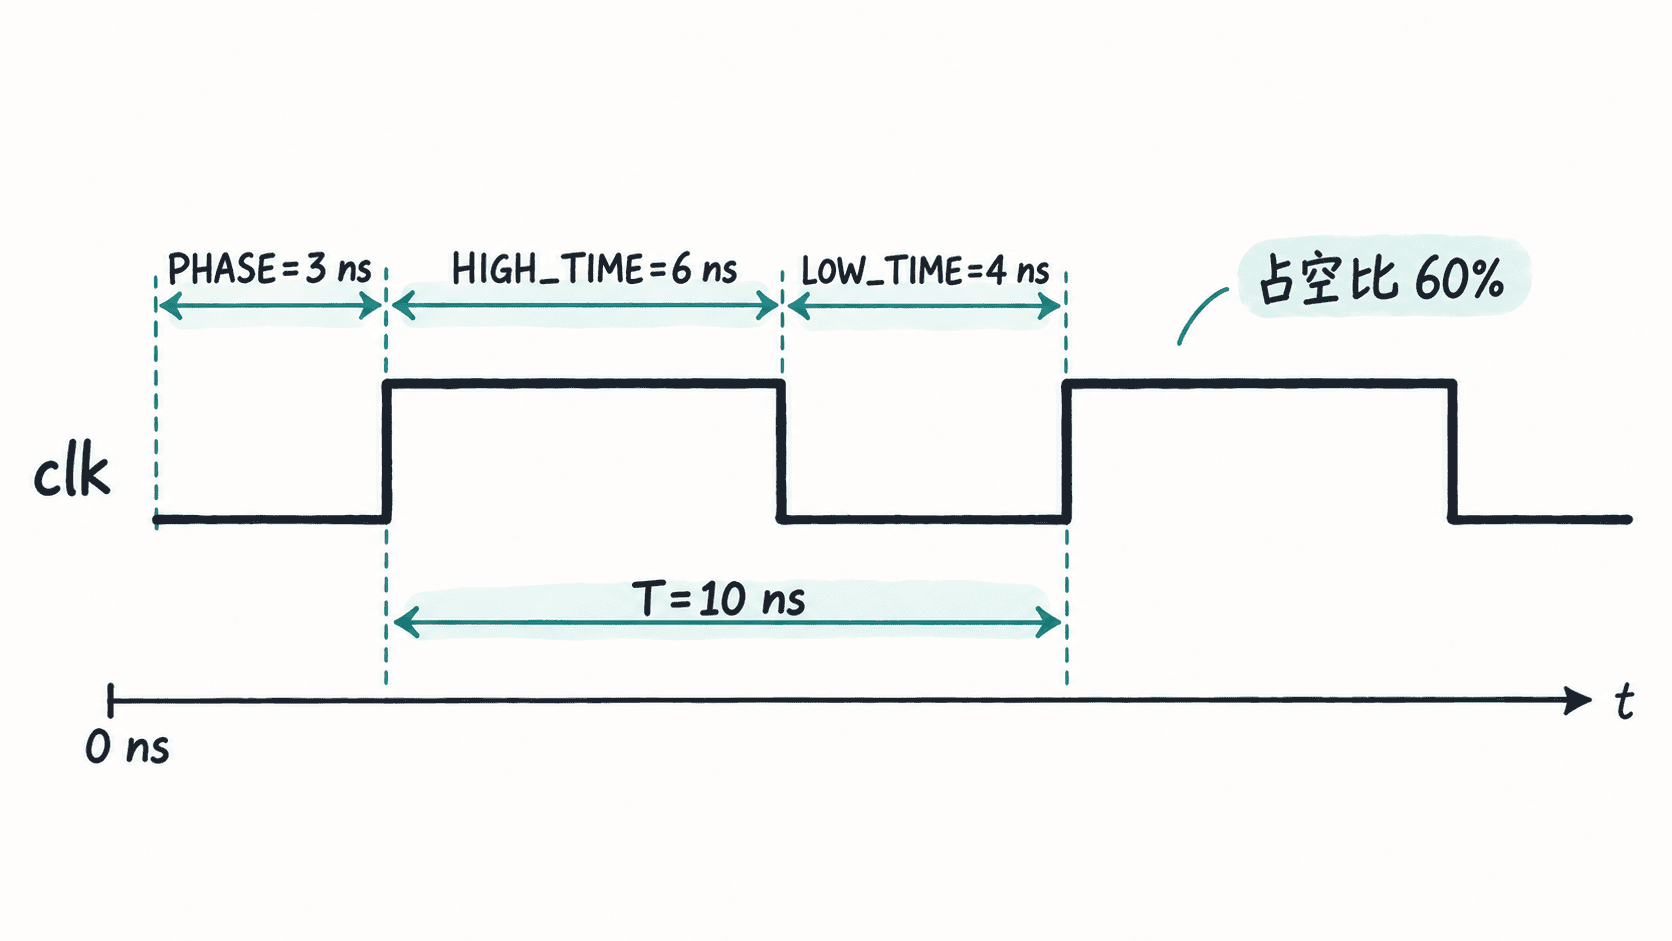
一个完整时钟周期由高电平持续时间和低电平持续时间组成。若高电平为 6 ns、低电平为 4 ns,则周期为 10 ns,占空比为 60%。起始相位决定仿真开始后经过多久出现第一个上升沿。
验证同步电路时,不要只看频率。首次边沿时间、高低电平宽度以及同类边沿是否等间隔出现,都会影响复位释放、输入激励和寄存器采样的位置。
用 testbench 生成可控时钟
下面把三个关键时间量集中定义为参数,并让仿真时间刻度与本节的 ns 级边沿测量保持一致。这样既能直接核对波形时间,也不会把翻转间隔散落在激励代码中。
`timescale 1ns / 1ps  // 本节按 ns 观察边沿,并保留 ps 级时间精度

module tb_clock;

  parameter time PHASE     = 3ns;
  parameter time HIGH_TIME = 6ns;
  parameter time LOW_TIME  = 4ns;

  logic clk = 1'b0;

  initial begin
    #(PHASE);
    forever begin
      clk = 1'b1;
      #(HIGH_TIME);
      clk = 1'b0;
      #(LOW_TIME);
    end
  end

  initial begin
    $dumpfile("tb_clock.vcd");
    $dumpvars(0, tb_clock);
    $timeformat(-9, 0, " ns", 6);
    $monitor("t=%0t clk=%0b", $time, clk);
    #28ns $finish;
  end
endmodule
将代码保存为 tb_clock.sv,再用支持 SystemVerilog 的 Icarus Verilog 编译并运行:
iverilog -g2012 -o simv tb_clock.sv && vvp simv预期输出
t=0 ns clk=0
t=3 ns clk=1
t=9 ns clk=0
t=13 ns clk=1
t=19 ns clk=0
t=23 ns clk=1
Icarus Verilog 可能额外打印 VCD 文件提示,但时钟边沿时间应与上面一致。首次上升沿在 3 ns,之后相邻上升沿相差 10 ns;每次高电平维持 6 ns、低电平维持 4 ns,因此周期为 10 ns、占空比为 60%。
根据验证需求调整参数
若只需要 50% 占空比,可以让高、低电平时间相等;例如把 HIGH_TIME 和 LOW_TIME 都设为 10 ns,可得到 20 ns 周期。要测试非对称时钟,则分别调整两者。PHASE 只控制仿真起点到首次上升沿的距离,不改变后续周期。
用波形检查时钟质量
运行后会生成 tb_clock.vcd。在波形查看器中至少检查四项:首次上升沿位置、相邻上升沿时间差、高电平宽度和低电平宽度。任一项与参数不符,后续寄存器采样结果都不应继续作为正确性依据。
还要避免在多个 initial 或 always 过程里同时驱动同一个 clk。多驱动会引入竞争甚至未知值,使波形虽然仍有跳变,却不再是可靠的同步基准。先确认时钟本身稳定,再分析依赖它的状态变化。