
FPGA 与数字 IC 设计 / 系统课时
追踪有限状态机状态转移
追踪有限状态机状态转移
有限状态机出错时,单独看输入或输出往往无法判断问题发生在哪一拍。有效的方法是把输入条件、当前状态、组合得到的下一状态以及输出放到同一时间轴上,逐个时钟边沿检查状态转移与输出时机。
学习目标
- 在波形中同时追踪输入、当前状态、下一状态和输出之间的因果关系
- 判断 Moore 型状态机的状态更新与输出变化发生在哪个时钟周期
- 用可执行测试平台验证合法转移、保持路径和返回路径
把状态机拆成当前状态与下一状态
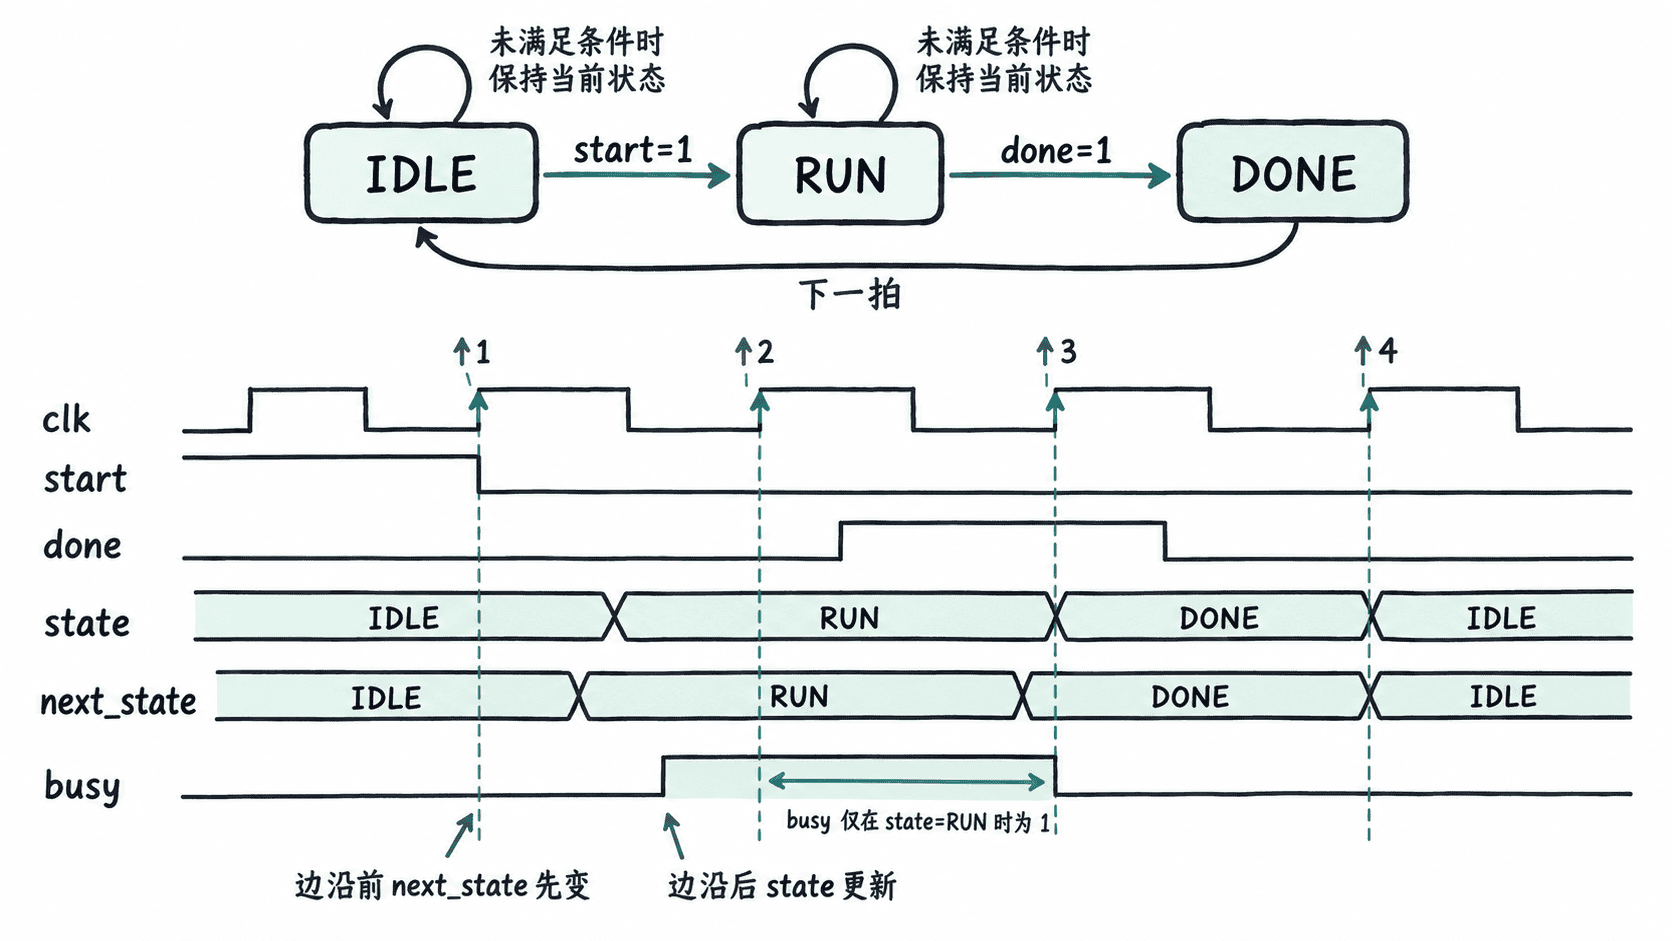
下面用一个三状态控制器说明验证方法:IDLE 等待 start,收到启动条件后转入 RUN;RUN 等待 done,完成后转入 DONE;DONE 保持一个周期后自动回到 IDLE。输出 busy 只由当前状态决定,因此属于 Moore 型输出。
分析任意一个周期时,要分清组合计算和寄存器更新。组合逻辑根据当前 state 与输入计算 next_state,而寄存器中的 state 只在有效时钟上升沿接收该值。因此波形里通常会先看到 next_state 改变,再在随后的上升沿后看到 state 改变。
用完整示例验证转移时机
测试平台把 state 和 next_state 作为输出暴露出来,便于教学时直接加入波形窗口。实际工程不希望暴露内部状态时,可以通过仿真层次路径观察内部信号,或使用断言验证等价的状态转移条件。
module simple_fsm (
    input  logic clk,
    input  logic rst,
    input  logic start,
    input  logic done,
    output logic busy,
    output logic [1:0] state,
    output logic [1:0] next_state
);
    localparam logic [1:0] IDLE = 2'd0;
    localparam logic [1:0] RUN  = 2'd1;
    localparam logic [1:0] DONE = 2'd2;

    always_comb begin
        // 默认保持当前状态,随后只覆盖满足转移条件的分支。
        next_state = state;
        case (state)
            IDLE: if (start) next_state = RUN;
            RUN:  if (done)  next_state = DONE;
            DONE:            next_state = IDLE;
            default:         next_state = IDLE;
        endcase
    end

    always_ff @(posedge clk) begin
        if (rst)
            state <= IDLE;
        else
            state <= next_state;
    end

    // Moore 输出只依赖已经寄存的当前状态。
    assign busy = (state == RUN);
endmodule

module tb;
    logic clk = 0;
    logic rst = 0;
    logic start = 0;
    logic done = 0;
    logic busy;
    logic [1:0] state;
    logic [1:0] next_state;

    simple_fsm dut (.*);
    always #5 clk = ~clk;

    task automatic check_state(
        input logic [1:0] expected_state,
        input logic expected_busy
    );
        @(posedge clk);
        #1;
        assert (state == expected_state && busy == expected_busy)
            else $fatal(1, "state=%0d busy=%0b", state, busy);
    endtask

    initial begin
        // 复位后进入 IDLE,Moore 输出 busy 为 0。
        @(negedge clk); rst = 1;
        check_state(2'd0, 1'b0);
        @(negedge clk); rst = 0;

        // start 在边沿前有效,到该上升沿后才进入 RUN。
        @(negedge clk); start = 1;
        check_state(2'd1, 1'b1);
        @(negedge clk); start = 0;
        check_state(2'd1, 1'b1);

        // done 触发 RUN -> DONE,DONE 在下一拍自动返回 IDLE。
        @(negedge clk); done = 1;
        check_state(2'd2, 1'b0);
        @(negedge clk); done = 0;
        check_state(2'd0, 1'b0);

        $display("PASS: FSM transitions and Moore output timing verified");
        $finish;
    end
endmodule
预期输出
PASS: FSM transitions and Moore output timing verified不同仿真器可能附带结束时间等工具信息,其中动态时间可记为 <TIME>。只要编译没有语法错误、断言没有失败,并出现 PASS 行,就说明示例覆盖的复位、转移、保持和返回路径符合预期。
按时间轴逆向定位错误
发现输出第一次异常时,先查看该周期的 state。如果当前状态已经错误,就回看前一个周期组合逻辑计算出的 next_state;如果 next_state 也错误,再检查当时的输入条件和 case 分支。这样可以沿因果链逆向定位,而不是在整段波形中来回猜测。
如果 next_state 正确而 state 没有在下一个有效边沿更新,重点检查状态寄存器、复位和时钟;如果 state 正确而输出错误,则检查输出译码。对于直接依赖输入的 Mealy 型输出,还要同时观察输入变化,不能套用 Moore 型“输出只随当前状态变化”的判断规则。
重点检查保持路径和输出周期
状态机验证不能只覆盖顺利走完一圈的主路径。IDLE 中 start=0 应保持 IDLE,RUN 中 done=0 应保持 RUN;示例通过 next_state = state 给出组合逻辑默认值,使这些保持路径都有明确赋值,也避免遗漏分支时意外推导锁存器。
观察 Moore 输出时还要对齐寄存器更新:start 有效后,next_state 可以先变成 RUN,但 busy 不会因此立即变为 1;只有上升沿把 RUN 写入 state 后,busy 才变为 1。同理,进入 DONE 的边沿之后 busy 才恢复为 0。
把 state、next_state、关键输入和输出长期固定在同一组波形中,每次异常都可以按“输入条件 → 下一状态 → 时钟采样 → 当前状态 → 输出”逐拍解释。只要这条时间链能够闭合,就能判断错误究竟来自转移逻辑、寄存器更新还是输出译码。