
FPGA 与数字 IC 设计 / 系统课时
定位波形首次偏离预期的位置
定位波形首次偏离预期的位置
当仿真最终输出错误时,最有效的做法不是盯着最后一个错误值,而是找到“实际波形第一次与预期不一致”的采样点。这个边界能把排查范围压缩到少量输入、前一拍状态和本拍组合逻辑,避免在整段波形里反复猜测。
学习目标
- 从最终错误向前确定首次失配的时钟周期或采样点
- 用相关输入、控制信号和前一拍状态缩小故障逻辑范围
- 用参考模型或检查器稳定记录首次失配,形成可重复的定位方法
先把最终错误变成可比较信号
“首次偏离”成立的前提,是同一个采样点上同时存在实际值和预期值。同步逻辑通常以有效时钟沿后的稳定值为比较对象;握手接口还要同时检查 valid、ready 和状态位等控制条件,不能只看数据总线。
先选一个最接近故障表现的观察信号,例如输出计数器、状态机状态或协议响应。若第 k 个采样点实际值错误,而第 k-1 个采样点仍正确,则第 k 个采样点就是当前观察层级的首个失配点。后续分析应围绕这个边界展开,而不是继续追逐更晚的连锁错误。
从后往前锁定首个失配窗口
排查时先定位最终失败周期,再沿相同的采样基准向前回看,直到找到“上一拍相同、下一拍不同”的边界。确定边界后,只保留首个失配点前后一到两个周期的波形窗口,重点观察能够直接影响目标信号的输入和状态。
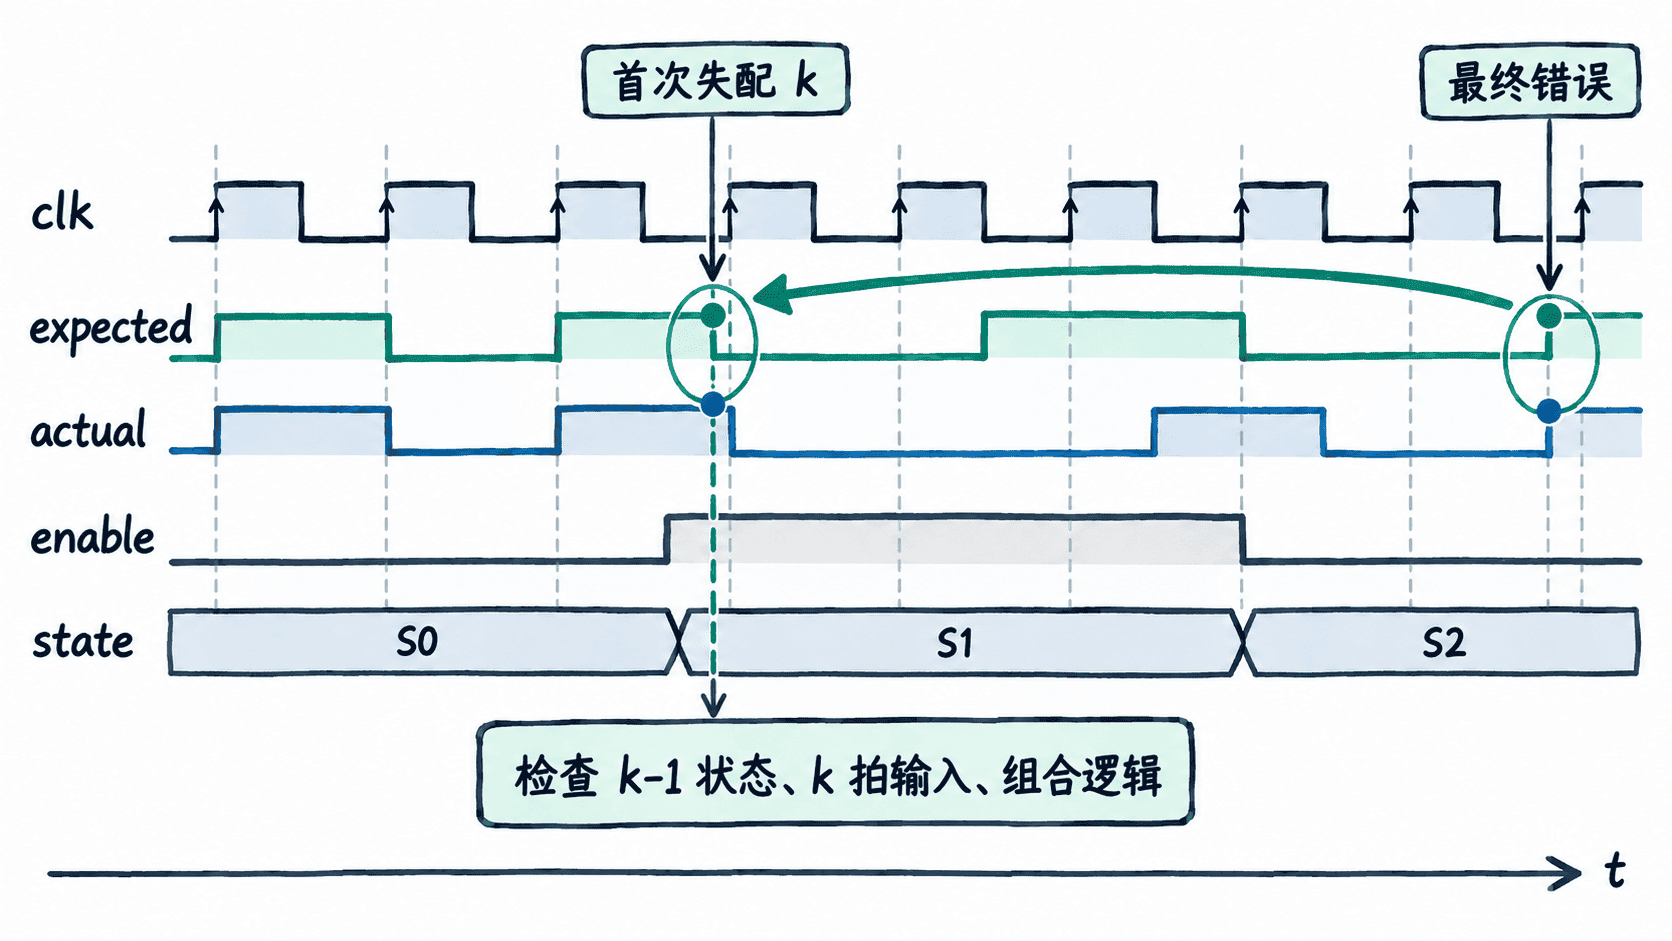
顺序电路中,本拍输出常由“上一拍状态 + 本拍采样输入 + 当前组合变换”共同决定。因此发现首个失配后,应先判断错误从哪里进入:输入本身已错,说明继续向上游追;输入正确但内部状态已错,说明错误更早写入状态;输入和前态都正确而结果错误,则优先检查本拍组合逻辑、条件选择或位宽处理。
| 首个失配点的证据 | 优先检查方向 |
|---|---|
| 输入在进入模块前已与预期不同 | 上游驱动、激励时序、接口握手 |
| 输入正确,但前一拍内部状态已错误 | 更早的状态更新条件或复位路径 |
| 输入与前态都正确,当前结果才错误 | 组合运算、选择条件、位宽和符号扩展 |
用参考模型稳定捕获首次失配
人工拖动波形适合第一次观察,但可重复验证更适合让测试平台直接记录首个不一致。下面的完整 Verilog 示例故意把计数器写成每次加 2,参考模型仍按每次加 1 计算。复位和使能在时钟下降沿修改,与 DUT 的上升沿采样错开,因此不会与 always @(posedge clk) 在 Active 区争抢执行顺序,首次失配可以稳定复现。
`timescale 1ns/1ps

module counter_bug (
    input clk,
    input rst_n,
    input en,
    output reg [3:0] count
);
    always @(posedge clk) begin
        if (!rst_n)
            count <= 4'd0;
        else if (en)
            count <= count + 4'd2; // 故意注入错误:设计意图应为加 1
    end
endmodule

module tb;
    reg clk;
    reg rst_n;
    reg en;
    wire [3:0] count;
    reg [3:0] expected;
    integer cycle;

    counter_bug dut (
        .clk(clk),
        .rst_n(rst_n),
        .en(en),
        .count(count)
    );

    always #5 clk = ~clk;

    initial begin
        clk = 0;
        rst_n = 0;
        en = 0;
        expected = 0;
        cycle = 0;

        // 先让两个上升沿在复位有效时完成,再在下降沿释放复位并拉高使能。
        repeat (2) @(posedge clk);
        @(negedge clk);
        rst_n = 1;
        en = 1;

        repeat (3) begin
            @(posedge clk);
            #1; // 等待非阻塞赋值进入 NBA 区并完成更新后再比较
            cycle = cycle + 1;
            expected = expected + 4'd1;

            if (count !== expected) begin
                $display(
                    "FIRST_MISMATCH cycle=%0d expected=%0d actual=%0d",
                    cycle, expected, count
                );
                $finish;
            end
        end

        $display("NO_MISMATCH");
        $finish;
    end
endmodule
预期输出
FIRST_MISMATCH cycle=1 expected=1 actual=2这个输出把故障边界稳定锁定在使能后的第一个有效周期。回到波形时只需查看该周期的 en、前一拍 count 和加法结果,就能发现状态从 0 跳到 2,而不是在后面 4、6 等连锁错误上浪费时间。
把首次失配继续向内部推进
如果模块输出在第 k 拍首次错误,不代表根因一定就在输出逻辑。对输出的直接驱动信号重复同样的方法:比较实际值与预期值,寻找它自己的首个失配点;若内部状态在更早的第 k-1 拍已经错误,就把排查边界前移。
这种做法本质上是在故障传播路径上逐层寻找最早的异常节点。每前移一层,都要重新确认采样时刻和依赖关系,直到找到“输入仍正确,但该节点第一次产生错误”的位置。此时故障范围通常已经缩小到一个状态更新条件、一段组合逻辑或一次错误的时序采样。