
FPGA 与数字 IC 设计 / 系统课时
从 X 与 Z 状态向前追因
从 X 与 Z 状态向前追因
波形里一旦出现 X 或 Z,不要只盯着异常时刻本身。更有效的方法是从首次异常点反向追踪驱动源、初始化和条件分支,找到“第一个失去确定性”的信号,从源头修复而不是在下游猜原因。
学习目标
- 区分
X与Z的典型来源,判断优先检查的方向。 - 沿信号驱动链向前回溯,定位异常最早出现的位置。
- 用最小仿真示例验证初始化缺失和高阻驱动问题。
先读懂 X 与 Z 在说什么
四态逻辑中的 X 表示“当前无法确定是 0 还是 1”,常见原因包括寄存器未初始化、条件分支没有覆盖全部情况、多个驱动源冲突,或上游已经出现 X 并继续传播。Z 表示高阻,通常意味着当前没有有效驱动,常见于三态总线未使能、端口悬空或总线仲裁条件没有选中任何驱动方。
排查时最重要的不是“哪个信号现在是 X/Z”,而是“哪个信号最先变成 X/Z”。下游组合逻辑可能把一个很早出现的未知态扩散到大量节点,因此异常范围越大,越应该往时间轴和驱动链的前面找。
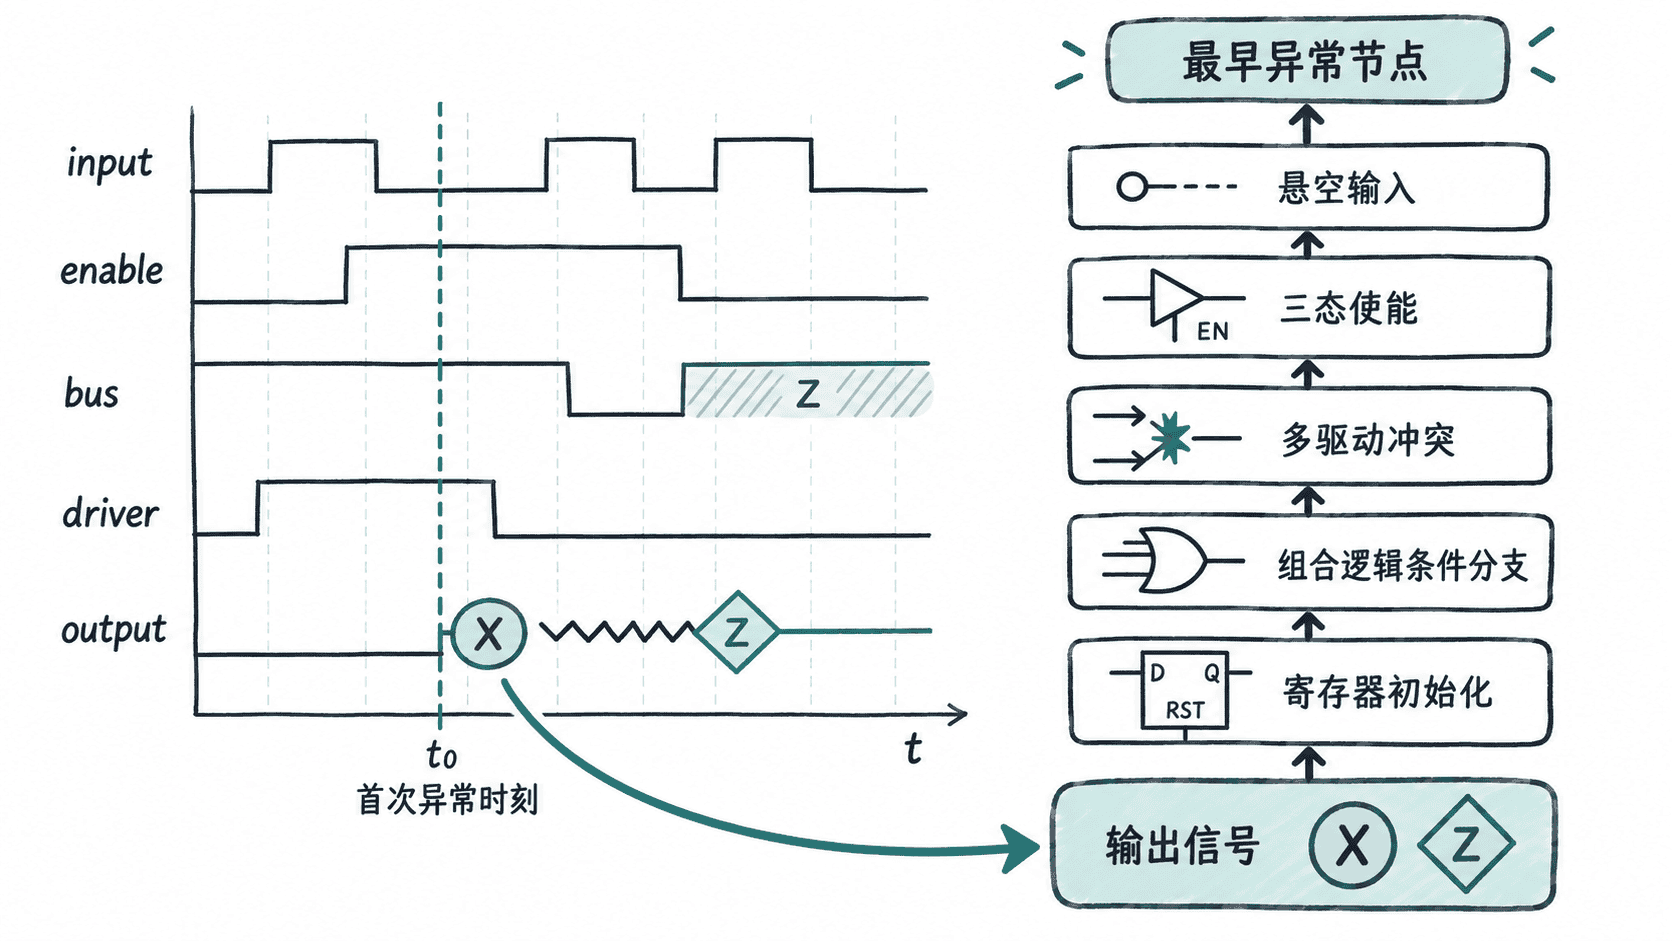
按首次异常点回溯
先把波形放大到 X 或 Z 第一次出现的时间点,再执行以下顺序:
- 检查当前异常信号由哪个
assign、always_comb、always_ff或端口连接驱动。 - 查看驱动表达式中的每个输入,在同一时刻是否已经出现
X、Z或未初始化状态。 - 如果输入都正常,检查当前逻辑是否存在未覆盖分支、冲突驱动或三态使能错误。
- 如果上游输入先异常,继续对那个输入重复同样过程,直到找到最早出现异常的节点。
用最小示例验证初始化缺失
下面的 SystemVerilog 示例中,寄存器 state 没有复位或初始赋值,因此第一次参与条件选择时会保持 X,并把未知态传播到输出 y。
module x_trace_demo;
  logic state;
  logic in;
  logic y;

  timeunit 1ns;
  timeprecision 1ps;

  assign y = state ? in : ~in;

  initial begin
    in = 1'b0;
    #10 in = 1'b1;
    #10 $display("state=%b in=%b y=%b", state, in, y);
    #1 $finish;
  end
endmodule
预期输出
state=x in=1 y=x这里不是 y 自己“算错了”,而是 state 在更早阶段就没有确定值。修复方式应放在 state 的产生处,例如补充复位逻辑或确定的初始化,而不是在 y 上额外做掩盖。
看到 Z 时优先检查驱动使能
Z 的排查重点与 X 略有不同。若信号来自三态总线,先看使能条件是否在该时刻为真;若是模块端口,检查连接是否遗漏;若多个模块共享总线,则确认至少有一个合法驱动者,并且不会同时驱动出冲突值。
一个实用判断是:Z 先找“谁没有驱动”,X 先找“谁失去确定性”。但二者可能互相转化,例如高阻输入进入逻辑运算后常会形成 X,所以仍应以首次异常节点为准。
修复后如何确认根因消失
修复后不要只看最终输出恢复正常,还要回到原先的首次异常窗口,确认那个最早的 X 或 Z 已经不再出现。再向下游检查传播链,确保没有被其他逻辑暂时掩盖的未知态;如果同一时刻出现多个异常信号,优先验证最靠上游、最早失去确定性的那个节点。