
多人游戏与网络同步 / 系统课时
预测位置为什么会越跑越偏
预测位置为什么会越跑越偏
客户端预测不是“算一次位置”就结束,而是在服务器回包前连续推进本地状态。只要客户端与服务器在时间步、速度规则或碰撞结果上有细小差异,误差就会逐帧累积。本课建立可测量的偏差指标,并用最小示例判断何时需要纠正。
学习目标
- 解释时间步、物理参数和碰撞状态不一致为什么会形成累计误差
- 用服务器权威位置计算预测误差并设置可验证阈值
- 区分可容忍的小偏差与需要重演或纠正的持续偏差
偏差为什么会累积
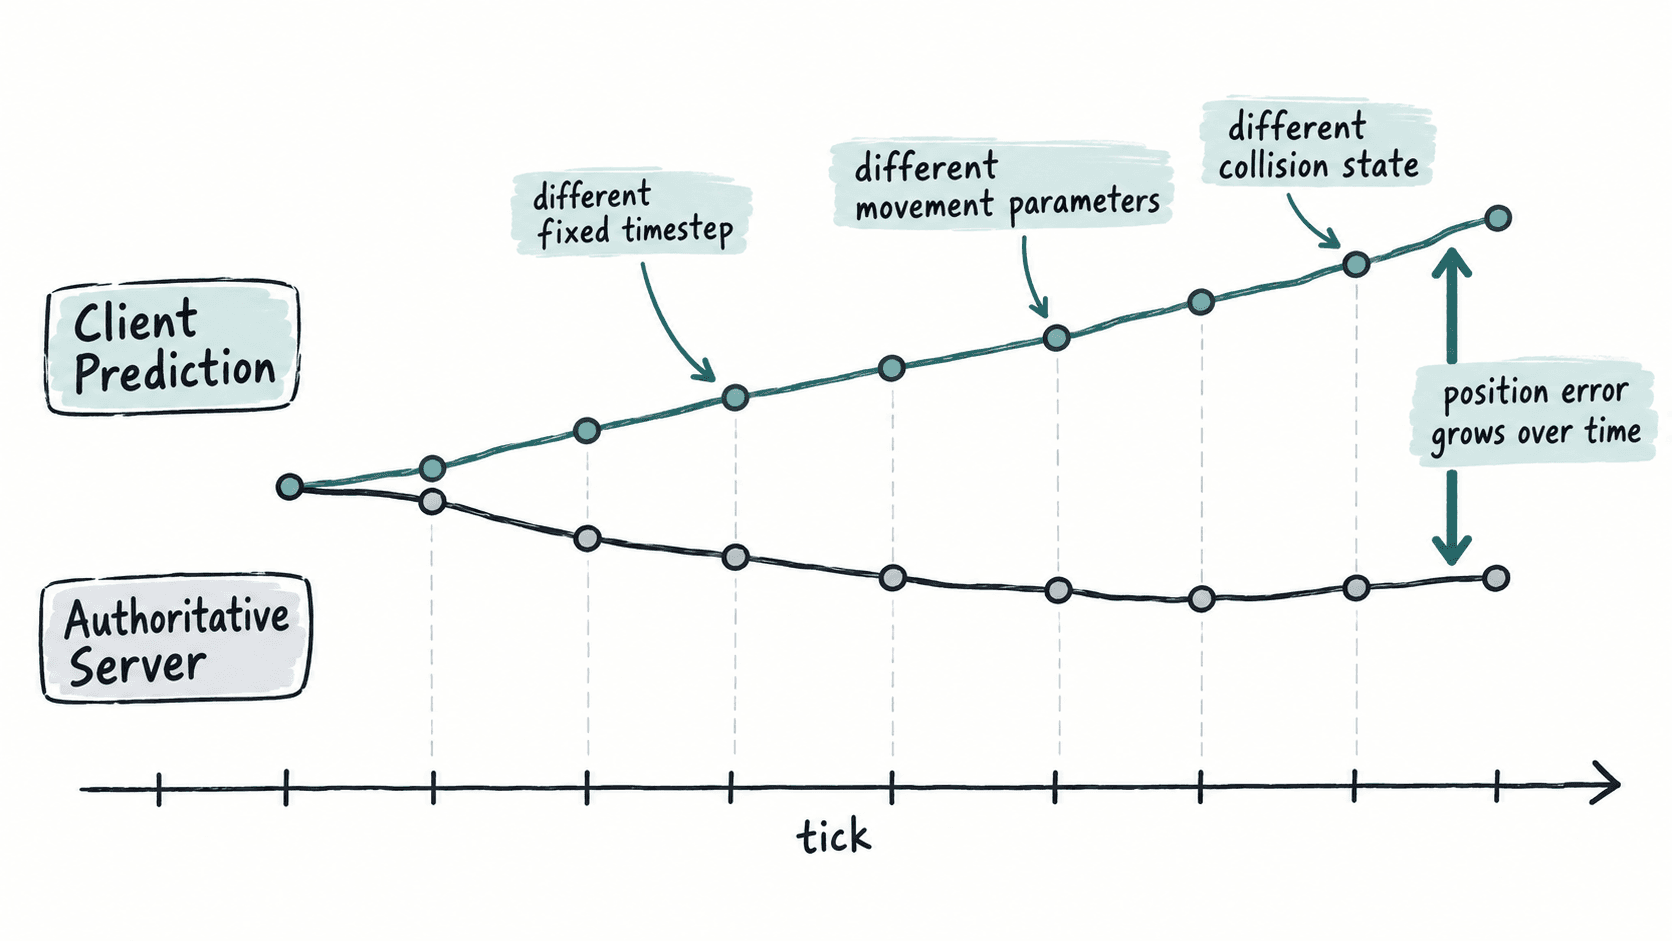
客户端通常会在输入产生后立即执行本地模拟,而服务器随后用同一批输入计算权威结果。理想情况下,两边对相同输入得到相同状态;现实中只要每一步相差一点,连续积分后就会越走越远。
常见来源有三类:客户端和服务器使用不同固定时间步;移动速度、加速度、阻力等参数版本不一致;碰撞检测的世界状态不同,例如客户端尚未收到一扇门已经关闭的权威状态。最后一种最危险,因为它会让两边从“数值略有不同”变成“走了不同路径”。
用权威快照量化误差
收到服务器快照时,不要只凭“画面看起来抖不抖”判断预测质量,而要把同一时刻的客户端逻辑位置与服务器位置做比较。最简单的一维指标是 ;二维或三维项目可以使用位置向量距离。
下面用整数毫米避免浮点显示误差。客户端每帧推进 500 mm,服务器因为参数版本不同只推进 480 mm,阈值设为 80 mm。保存为 drift_check.py 后可直接运行。
client_mm = 0
server_mm = 0
threshold_mm = 80

# 故意让两端使用不同步进量,模拟移动参数版本不一致。
for tick in range(1, 7):
    client_mm += 500
    server_mm += 480
    error_mm = abs(client_mm - server_mm)
    # 阈值只决定何时进入纠正,不负责掩盖误差来源。
    status = "RECONCILE" if error_mm >= threshold_mm else "ok"
    print(
        f"tick={tick} "
        f"client={client_mm / 1000:.2f} "
        f"server={server_mm / 1000:.2f} "
        f"error={error_mm / 1000:.2f} "
        f"status={status}"
    )
预期输出:
tick=1 client=0.50 server=0.48 error=0.02 status=ok
tick=2 client=1.00 server=0.96 error=0.04 status=ok
tick=3 client=1.50 server=1.44 error=0.06 status=ok
tick=4 client=2.00 server=1.92 error=0.08 status=RECONCILE
tick=5 client=2.50 server=2.40 error=0.10 status=RECONCILE
tick=6 client=3.00 server=2.88 error=0.12 status=RECONCILE
这里的重点不是 80 mm 这个具体数值,而是“误差是否持续增长”。单次尖峰可能来自网络抖动或临时碰撞修正;连续多个确认点都同方向扩大,更像是模拟规则不一致。
按顺序找持续偏差的根因
排查时先确认双方比较的是同一个输入序号和同一个模拟时刻,再检查固定时间步与移动参数是否一致。若这些都相同,再记录发生偏差前后的碰撞对象、地面法线、角色状态和世界版本,寻找第一次分叉的位置。
服务器快照最好同时携带已处理输入序号,例如 ackSeq。这样客户端才能把权威位置与“服务器已经执行到哪一个输入”对齐,否则位置误差和输入时序误差会混在一起。
什么误差该立即处理
很小且不增长的误差可以留给视觉平滑处理;超过阈值、持续增长,或碰撞状态已经分叉的误差应进入纠正流程。尤其当服务器确认位置与客户端历史状态无法对齐时,应从该权威状态重新应用尚未确认的输入,而不是继续在错误位置上向前预测。