
多人游戏与网络同步 / 系统课时
转向后为什么外推很快失真
转向后为什么外推很快失真
外推依赖“最近状态继续成立”这一假设,但远端角色一旦转向、加速或发生碰撞,未来轨迹就不再符合原来的运动模型。本篇通过一个可运行的二维示例,直观看到模型失配如何让误差迅速累积。
学习目标
- 理解恒速度外推为什么容易被转向、加速度和碰撞打破
- 判断预测模型至少需要携带哪些运动状态
- 用简单实验观察预测时长与位置误差的关系
恒速度模型为什么怕转向
最简单的客户端外推通常只有位置和速度:已知当前状态 ,就假设短时间内速度不变,用
计算未来位置。这个模型对直线匀速运动很有效,因为真实轨迹与预测轨迹共享同一个速度向量;一旦角色开始转向,真实速度方向发生变化,而客户端仍沿旧方向继续推进,两条轨迹会立刻分叉。
这种误差不是固定偏移,而会随着预测时间增长。尤其当速度较高、转向角较大时,几帧之后的位置差距就可能从“看不出来”变成明显跳步。
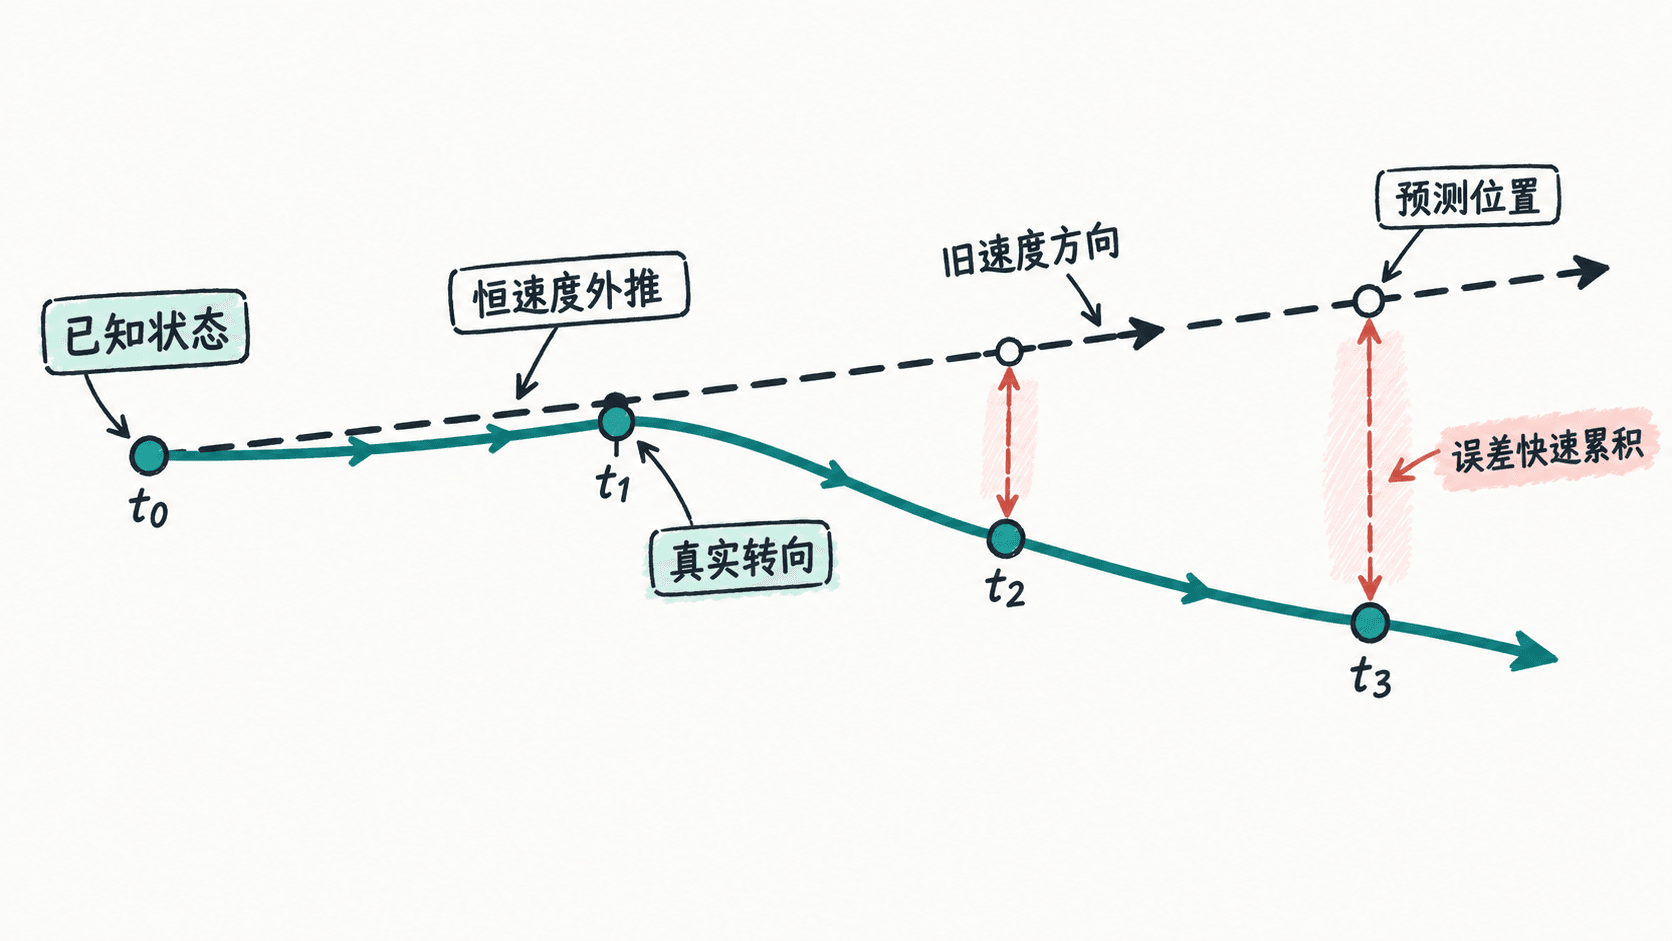
非线性运动会放大模型误差
加速度会改变速度大小,转向会同时改变速度方向,碰撞还可能让速度在一个极短时间内突变。若客户端只携带上一帧的位置和速度,它实际上无法知道这些变化何时发生,只能继续相信旧状态。
下面的实验让角色在 秒时突然左转 60°,客户端仍使用转向前的速度做外推。观察误差随预测时间增长的变化,就能看到模型失配的直接结果。
import math

speed = 5.0
turn_time = 1.0
turn_angle = math.radians(60)

def true_position(t: float) -> tuple[float, float]:
    if t <= turn_time:
        return speed * t, 0.0

    x0 = speed * turn_time
    dt = t - turn_time
    vx = speed * math.cos(turn_angle)
    vy = speed * math.sin(turn_angle)
    return x0 + vx * dt, vy * dt

def predicted_position(t: float) -> tuple[float, float]:
    # 客户端只知道转向前的速度,因此继续沿旧方向外推。
    return speed * t, 0.0

for t in (1.2, 1.5, 2.0, 2.5):
    tx, ty = true_position(t)
    px, py = predicted_position(t)
    error = math.hypot(tx - px, ty - py)
    print(f"t={t:.1f}s, error={error:.2f}m")
预期输出
t=1.2s, error=1.00m
t=1.5s, error=2.50m
t=2.0s, error=5.00m
t=2.5s, error=7.50m
这里的趋势比具体数值更重要:转向发生后,预测时间越长,位置误差越大。真实项目中转向通常不是瞬时 60°,但加速度、转向速率、碰撞响应等变化都会产生类似的模型失配。
外推状态至少要描述什么
如果游戏的运动不是简单匀速,发送状态时就不能只考虑位置。常见做法是根据运动模型补充必要状态,例如速度、加速度、朝向或角速度,以及用于碰撞后恢复的关键状态。目标不是把所有内部状态都同步,而是让客户端拥有足够信息重建短时间内最可信的轨迹。
可以把模型按复杂度理解为:恒速度适合短预测窗口;恒加速度能处理平滑加减速;带朝向和角速度的模型更适合车辆、飞行器等转向明显的对象。模型越复杂,所需状态和调参成本也越高,因此只应增加真正影响短期轨迹的变量。
碰撞是外推的危险边界
碰撞与急停比普通转向更难预测,因为速度变化可能来自服务端尚未到达客户端的事件。此时继续外推通常会把角色“穿”进障碍物,直到新快照到达后再被硬拉回。
因此,客户端通常应把外推当成短时过渡手段,而不是确定未来状态的方法。遇到预测窗口过长、碰撞风险升高或模型无法解释当前运动时,应缩短外推时间,等待权威快照重新建立可信状态。
最终需要携带的信息取决于对象的运动规律:如果一个对象经常转向,就让客户端知道足以描述转向趋势的状态;如果对象主要受碰撞驱动,就必须优先保证权威状态能够及时纠正预测。