
游戏客户端架构 / 系统课时
周期任务怎样避免累计漂移
周期任务怎样避免累计漂移
周期任务看似只是“每隔一段时间执行一次”,但如果下一次触发从上一次执行结束后重新计时,任务耗时会被不断累加到周期里。这里比较两种调度方式,并用可运行示例验证为什么固定目标时间点更适合需要稳定节拍的任务。
学习目标
- 区分“执行后重新计时”和“固定目标时间点”两种周期调度策略
- 看懂任务耗时如何转化为累计漂移
- 用单调时钟和下一目标时间设计不随正常执行耗时累积漂移的调度器
漂移从哪里产生
“执行后重新计时”的逻辑通常是:任务结束,等待一个周期,再执行下一次。假设周期为 1 秒,而任务每次耗时 0.2 秒,那么两次开始时间实际相隔约 1.2 秒。任务耗时不再只是工作成本,而被悄悄加进了调度周期。
固定目标时间点则先确定 1 秒、2 秒、3 秒这样的目标时刻。任务结束后,调度器计算“离下一个目标还剩多久”,而不是固定再睡 1 秒。只要单次执行没有长到跨过下一个目标,正常执行耗时就不会持续推迟后续周期。
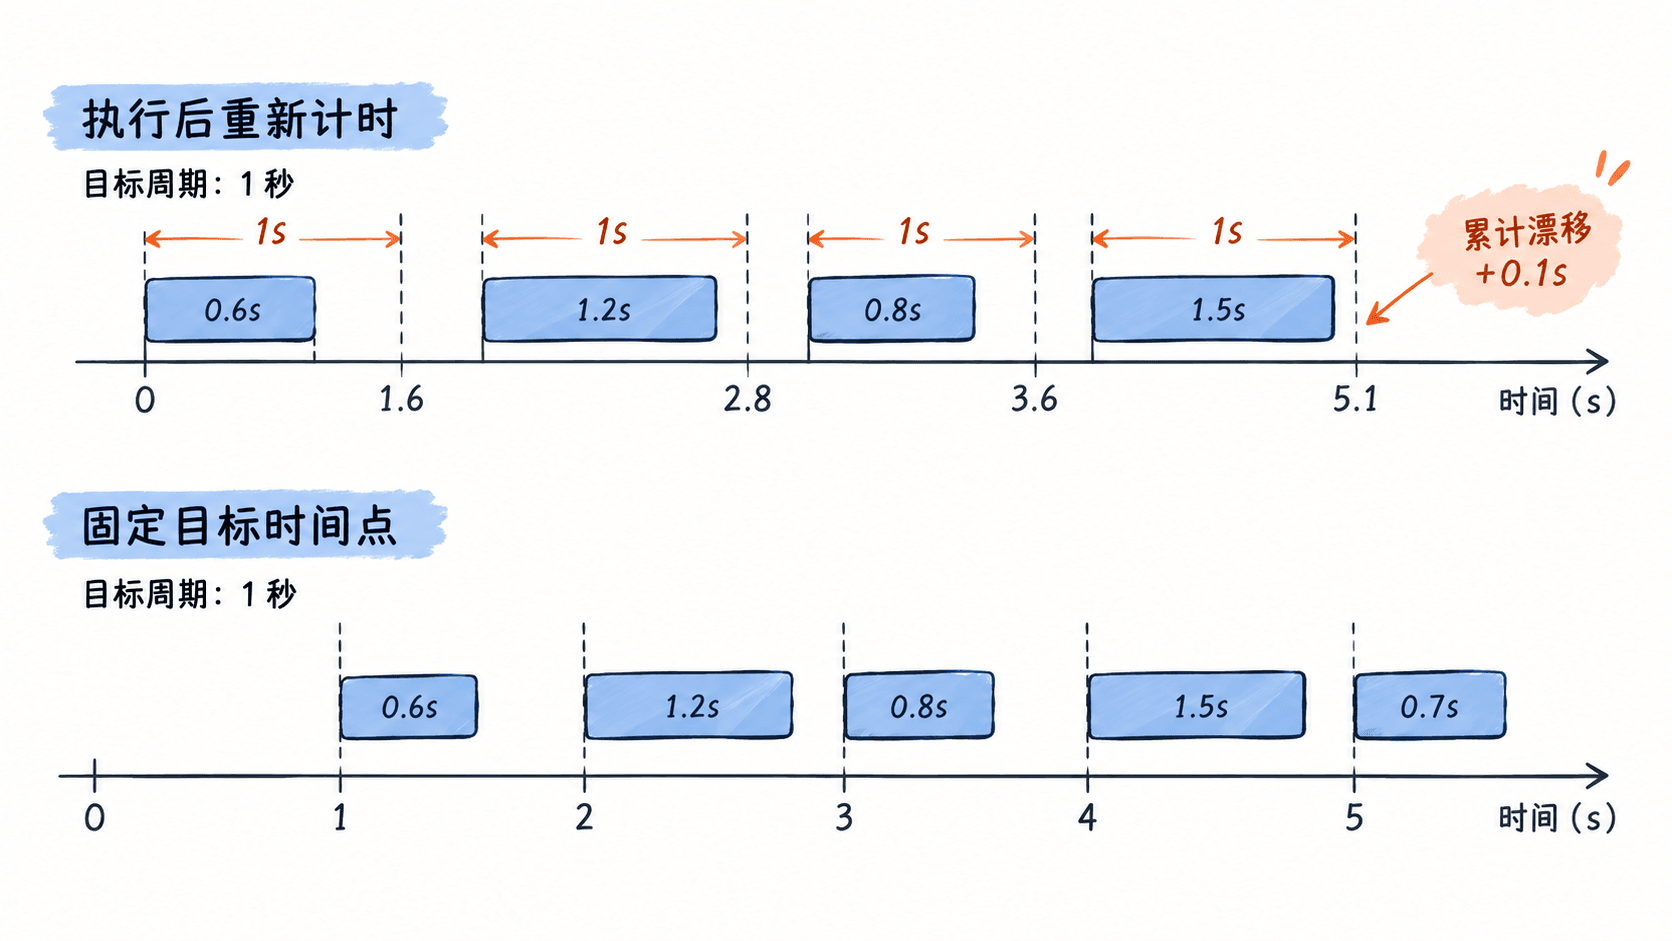
用目标时间而不是固定睡眠
实现时应把“周期长度”和“下一目标时间”分开保存。调度循环每次执行完任务后,只更新目标时间 next_due += period,再根据当前单调时钟计算剩余等待时间。不要用系统墙上时间直接驱动间隔,因为系统校时、手工改时间或时区变化都可能让它跳变。
下面的 Python 示例不真的等待,而是用确定性的任务耗时模拟两种策略。这样可以直接看到相同周期与相同工作量下,触发时刻如何分叉。
period = 1.0
durations = [0.2, 0.4, 0.1, 0.3, 0.2]

# 策略 A:每次任务结束后,再等待一个完整周期。
current = 0.0
restart_after_finish = []
for work_time in durations:
    current += period
    restart_after_finish.append(round(current, 1))
    current += work_time

# 策略 B:始终对齐最初定义的目标时间点。
fixed_deadlines = []
next_due = period
for _ in durations:
    fixed_deadlines.append(round(next_due, 1))
    next_due += period

print("执行后重新计时:", restart_after_finish)
print("固定目标时间点:", fixed_deadlines)
预期输出
执行后重新计时: [1.0, 2.2, 3.6, 4.7, 6.0]
固定目标时间点: [1.0, 2.0, 3.0, 4.0, 5.0]
第一种策略在第五次触发时已经比理想节拍晚了 1 秒;第二种策略仍然保持原来的目标时间轴。实际程序中输出时间会受调度精度影响,但目标时间的推进方式不应改变。
实际调度器的关键边界
真实循环应使用 time.monotonic()、std::chrono::steady_clock 或引擎提供的单调时间源。等待时间应计算为“下一目标减当前时间”,并对负值单独处理;如果简单地把负值当成 0 并持续循环,卡顿恢复后可能瞬间补跑大量任务。
固定目标时间点并不等于“永远按时执行”。当单次任务耗时超过周期,或者程序暂停数秒,多个目标时间会同时落到过去。此时调度器必须进一步定义是跳过旧任务、补跑全部任务,还是限制单帧补跑次数。这个选择决定了系统是优先保持实时性,还是优先保证每次周期逻辑都执行。
对动画采样、心跳刷新、状态广播这类更看重节拍稳定的任务,通常应让目标时间独立于任务耗时;而“任务结束后等待一段冷却时间”本身就是业务规则时,执行后重新计时反而是正确语义。关键不是消灭所有偏差,而是让调度方式和业务时间语义一致。