
电路与电子技术 / 系统课时
系统验证与优化
系统验证与优化
本课为数字秒表建立一套可重复的验证流程,不只检查“能不能计数”,还覆盖复位、启停、连续进位、最大值回卷和异常控制输入。完成后可以用自动化测试快速发现边界错误,并据此优化时序、可测试性和资源使用。
学习目标
- 能把系统需求转化为可执行的测试场景
- 能用自检查测试平台验证关键边界状态
- 能根据失败现象定位并优化实现
从需求建立测试清单
验证应从可观察行为出发,而不是只看波形是否“差不多正确”。数字秒表至少要覆盖五类场景:复位后为零、开始后按 10 ms 递增、暂停后保持、清零后停止并归零、计到 59.99 后回到 00.00。
边界测试比普通过程更重要。00.09 → 00.10、00.99 → 01.00、09.99 → 10.00 和 59.99 → 00.00 分别覆盖四级进位链中的不同位置,任何一级条件写错都会在这些位置暴露。
异常输入主要检查控制优先级。例如开始脉冲与清零脉冲同时到达时,应由清零获胜;暂停期间即使时基继续产生脉冲,显示值也必须保持不变。
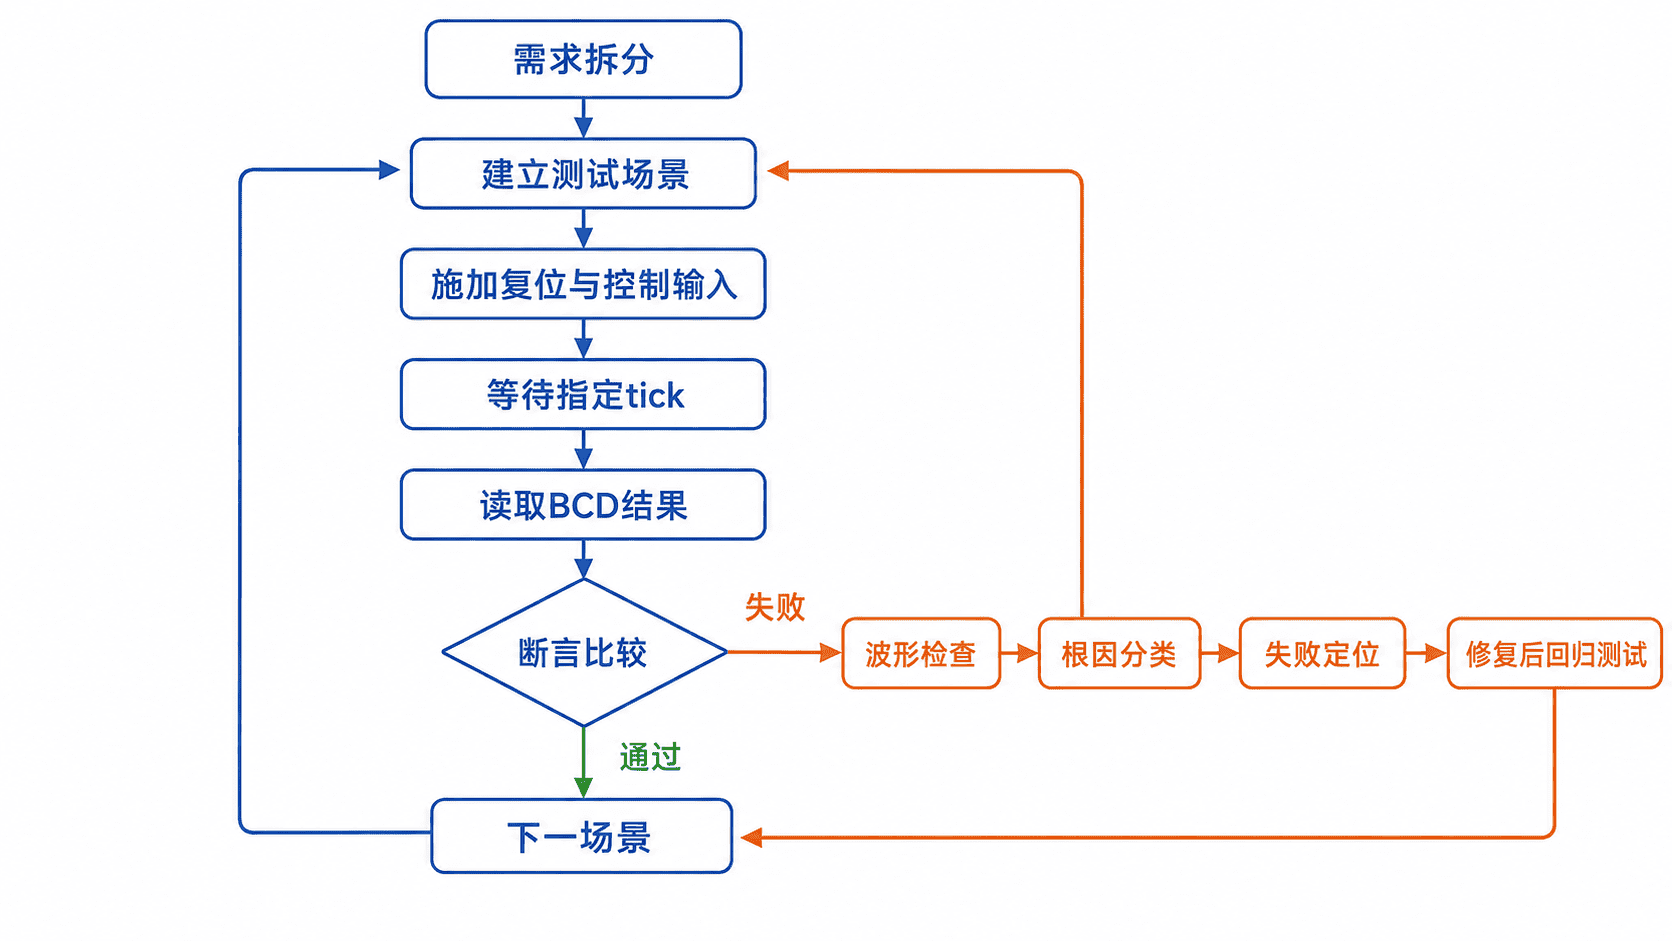
自检查仿真示例
下面给出一个可独立运行的 SystemVerilog 示例。为缩短仿真时间,测试平台把每个 10 ms 时基压缩为 2 个仿真时钟周期,但计数和边界逻辑与真实系统一致。
`timescale 1ns/1ps

module stopwatch_counter #(
    parameter integer TICKS_PER_10MS = 2
) (
    input  logic        clk,
    input  logic        rst_n,
    input  logic        start_pulse,
    input  logic        clear_pulse,
    output logic [15:0] time_bcd,
    output logic        tick_10ms
);

    logic [$clog2(TICKS_PER_10MS)-1:0] div_count;
    logic running;
    logic [3:0] cs_ones, cs_tens, sec_ones, sec_tens;

    assign time_bcd = {sec_tens, sec_ones, cs_tens, cs_ones};

    always_ff @(posedge clk or negedge rst_n) begin
        if (!rst_n || clear_pulse) begin
            div_count <= '0;
            tick_10ms <= 1'b0;
        end else if (div_count == TICKS_PER_10MS - 1) begin
            div_count <= '0;
            tick_10ms <= 1'b1;
        end else begin
            div_count <= div_count + 1'b1;
            tick_10ms <= 1'b0;
        end
    end

    always_ff @(posedge clk or negedge rst_n) begin
        if (!rst_n || clear_pulse)
            running <= 1'b0;
        else if (start_pulse)
            running <= ~running;
    end

    always_ff @(posedge clk or negedge rst_n) begin
        if (!rst_n || clear_pulse) begin
            cs_ones <= 0;
            cs_tens <= 0;
            sec_ones <= 0;
            sec_tens <= 0;
        end else if (running && tick_10ms) begin
            if (cs_ones != 9)
                cs_ones <= cs_ones + 1'b1;
            else begin
                cs_ones <= 0;
                if (cs_tens != 9)
                    cs_tens <= cs_tens + 1'b1;
                else begin
                    cs_tens <= 0;
                    if (sec_ones != 9)
                        sec_ones <= sec_ones + 1'b1;
                    else begin
                        sec_ones <= 0;
                        sec_tens <= (sec_tens == 5) ? 0 : sec_tens + 1'b1;
                    end
                end
            end
        end
    end

endmodule

module tb_stopwatch_counter;

    logic clk = 0;
    logic rst_n = 0;
    logic start_pulse = 0;
    logic clear_pulse = 0;
    logic [15:0] time_bcd;
    logic tick_10ms;

    stopwatch_counter dut (
        .clk(clk),
        .rst_n(rst_n),
        .start_pulse(start_pulse),
        .clear_pulse(clear_pulse),
        .time_bcd(time_bcd),
        .tick_10ms(tick_10ms)
    );

    always #5 clk = ~clk;

    task automatic press_start;
        begin
            @(negedge clk);
            start_pulse = 1;
            @(negedge clk);
            start_pulse = 0;
        end
    endtask

    task automatic press_clear;
        begin
            @(negedge clk);
            clear_pulse = 1;
            @(negedge clk);
            clear_pulse = 0;
        end
    endtask

    task automatic wait_ticks(input integer count);
        begin
            repeat (count) @(posedge tick_10ms);
            @(posedge clk);
            #1;
        end
    endtask

    task automatic expect_bcd(input logic [15:0] expected);
        begin
            if (time_bcd !== expected)
                $fatal(1, "expected=%h actual=%h", expected, time_bcd);
        end
    endtask

    initial begin
        repeat (3) @(posedge clk);
        rst_n = 1;
        @(posedge clk);
        #1;
        expect_bcd(16'h0000);

        press_start();
        wait_ticks(1);
        expect_bcd(16'h0001);

        wait_ticks(999);
        expect_bcd(16'h1000);

        wait_ticks(5000);
        expect_bcd(16'h0000);

        press_start();
        wait_ticks(20);
        expect_bcd(16'h0000);

        press_clear();
        @(posedge clk);
        #1;
        expect_bcd(16'h0000);

        $display("ALL TESTS PASSED");
        $finish;
    end

endmodule
使用支持 SystemVerilog 的 Icarus Verilog 编译并运行:
iverilog -g2012 -o stopwatch_tb stopwatch_tb.sv
vvp stopwatch_tb
预期输出:
ALL TESTS PASSED若某个断言失败,仿真会停止并打印期望值与实际值。例如 expected=1000 actual=0999 表示十秒进位少执行了一次,通常需要检查时基脉冲与计数器之间是否存在一拍延迟。
波形定位顺序
断言只能告诉你结果错误,波形用于回答“在哪一拍开始错误”。定位时先看 rst_n、clear_pulse 和 start_pulse,确认控制输入是否只持续一个时钟周期;再看 running 与 tick_10ms,确认计数使能条件;最后查看四个 BCD 数字的进位顺序。
若普通计数正确而边界错误,应直接把观察窗口缩小到进位前后两三个时钟周期。若清零偶尔失效,应检查清零信号是否同步、是否与其他寄存器使用一致的优先级,而不是先修改显示逻辑。
优化实现的三个方向
第一是提高可测试性。像示例一样输出 time_bcd 调试总线,或在仿真版本中保留内部状态名称,可以减少仅从段选波形反推数字的工作量。量产版本不需要的调试端口可通过条件编译移除。
第二是避免不必要的派生时钟。分频器应产生单周期使能脉冲,而不是生成新的低频时钟去驱动计数器。所有寄存器继续使用同一个系统时钟,可降低时钟树、跨时钟域和时序约束复杂度。
第三是统一控制优先级。推荐所有状态寄存器都遵循“复位最高、清零其次、正常更新最后”的顺序。若不同模块的优先级不一致,清零同一拍可能出现计数值已清零但运行状态仍保持的短暂不一致。
验收标准
一次完整回归至少应满足:所有自动断言通过;关键边界波形与设计规则一致;综合报告没有锁存器、组合环或多驱动警告;目标时钟约束下没有建立时间和保持时间违例。
上板后还要补充仿真无法完全覆盖的检查,包括机械按键消抖、数码管有效电平、扫描亮度和真实计时误差。仿真通过说明逻辑关系正确,不代表板级连接一定正确。
本课总结
- 验证应覆盖普通过程、关键进位边界、控制优先级和异常输入
- 自检查测试平台用断言自动比较结果,比仅靠目测波形更可靠
- 优化应优先消除派生时钟、统一控制优先级并保留必要的可测试接口
下一课预告
完成秒表设计与验证后,可以把相同方法扩展到定时器、电子钟和多模式计数系统,并进一步加入状态机控制与参数化配置。